TF2 坐标系变换:让机器人知道自己"在哪、朝哪"
雷达一帧有 360 个点、摄像头一张图有几万个像素,但它们各自活在自己的坐标系里。本实验吃透 TF2 的树状变换原理与四元数表示,实现静态/动态坐标发布,并用 tf2_echo / view_frames 完成可视化验证。
目标本课学完,你应该能做到
能阐述 TF2 变换树的结构原理——为什么坐标系必须组织成"有向无环图(DAG)",以及 /tf 与 /tf_static 分别承载动态 / 静态变换的设计意图。
能正确使用 StaticTransformBroadcaster 发固定偏移、TransformBroadcaster 定时发动变换,用 Buffer + TransformListener 查询任意两个坐标系的相对位姿。
独立编写节点发布 base_link → lidar_frame → camera_frame 的变换树,并用 tf2_echo 与 view_frames 验证。
能在 B2 或 C1 上,为结构光深度相机、激光雷达发布它们在底盘坐标系下的 TF2 变换。
/tf_static 只用一次发布 + Transient Local(后加入的节点也能拿到);动态变换必须持续重发。难点:旋转为什么用四元数而不是欧拉角——以及
tf2_echo 输出的那个四元数该怎么读。01引例:这束激光该画在哪
frame_id 字段——它们背后都指向同一个问题:不同坐标系里的数据怎么对齐。本章的 TF2 就是这个问题的系统性答案,也是后面 URDF 与导航的地基。laser_link)。base_link)甚至相对世界原点(map)的坐标。30cm 的雷达读数,直接丢给建图节点,地图就歪了。02先看现象:启动案例,打印 TF 树,对照仿真画面
三步、两分钟:启动 EXP-15 的 rviz 仿真案例 → 终端里打印出 TF 树 → 对照仿真画面——本节只复制粘贴;树怎么建、五种玩法在 04 节。
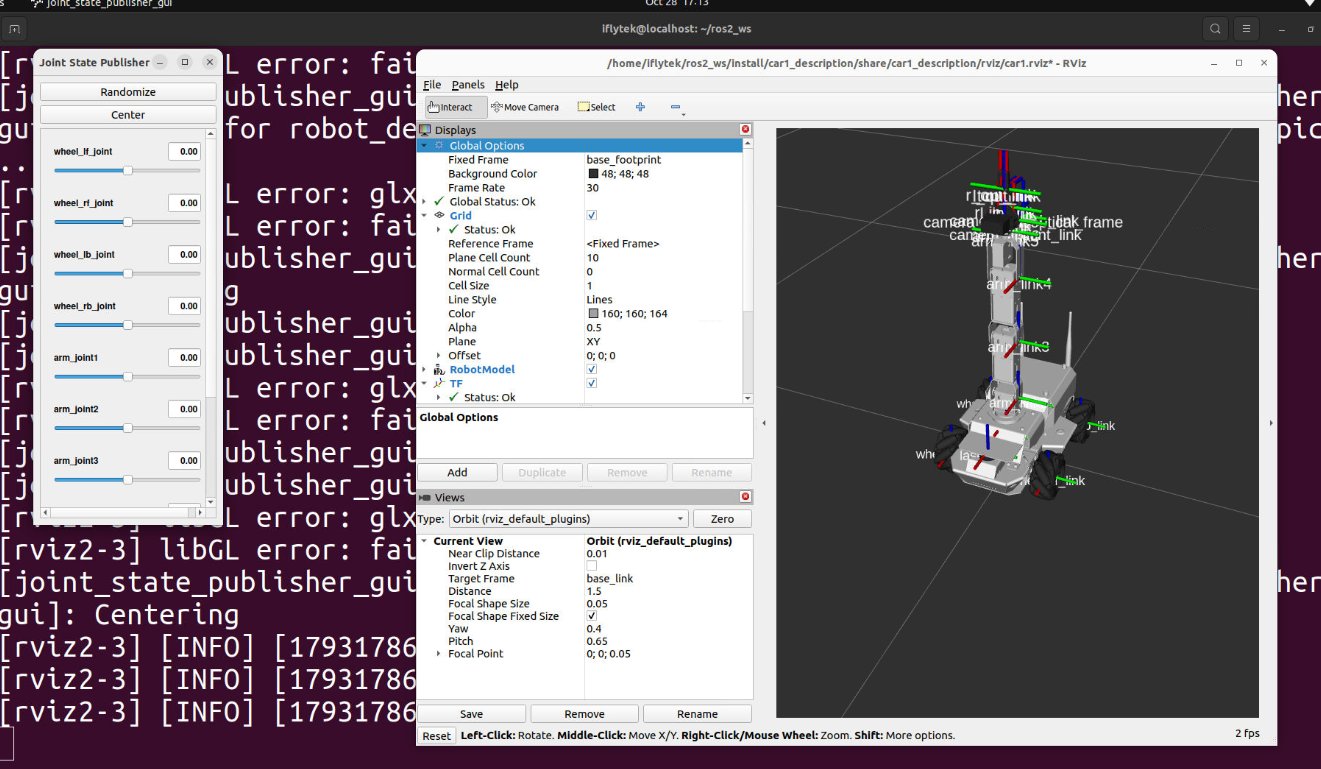
本课先用实验环境里现成的 car1_description 仿真案例看现象:一条 ros2 launch car1_description display.launch.py 同时拉起三个节点——joint_state_publisher_gui(关节滑块窗)、robot_state_publisher(读 URDF,把整车坐标系发布成 TF 树——现象的"发布者"就是它)、rviz2(仿真画面)。下面每条命令都可直接复制到终端执行,命令之后紧跟"应该看到的结果"与排错提示;三步跑通后,再对照图 19-1 把现象还原成"谁发、走哪条话题、谁读"的系统逻辑:
生产者×2(滑块窗喂关节角、robot_state_publisher 算并发布 TF)+ 展示×1(rviz2)——从这一刻起,整车 TF 树开始对外发布:
ros2 launch car1_description display.launch.py
# [INFO] [joint_state_publisher_gui]: ...        ← 关节滑块窗弹出
# [INFO] [robot_state_publisher]: ...            ← TF 发布者已上线
# [INFO] [rviz2]: ...                            ← rviz2 主窗弹出(Grid + 小车 + TF 轴)
✔ rviz 里看到小车模型与密集的 RGB 坐标轴——car1.rviz 已自动勾选 Grid / RobotModel / TF,Fixed Frame = base_footprint;启动画面实拍见下方步骤 ③。
ℹ 报 Cannot find launch file → 本终端还没 source 工作空间;launch 占着这个终端别关——TF 挂在这个进程上,关了后面的查询全部 Waiting,其余操作请开新终端。
先 source 同一套环境,再订阅 /tf 与 /tf_static 共 5 秒——统计每个 frame 的发布情况并把树画成 PDF:
source /opt/ros/humble/setup.bash && source ~/ros2_ws/install/setup.bash
ros2 run tf2_tools view_frames
frames_*.pdf:应是一棵以 base_footprint 为根的合法树——单父、无环,能数出 base_link、四个 wheel、laser_link、arm 各节等 frame——这就是本课要交付的第一条证据(不想开 PDF 时,cat frames_*.gv 或回看终端 Result 段也能按文本核对父子边)。⚠ 若某 frame 报超时/压根没出现 = 它的发布者没跑:九成是步骤 ① 的 launch 没起、被 Ctrl+C 关了、或两个终端
ROS_DOMAIN_ID 不一致(互相看不见)。终端里的树"字长什么样"已经见过,再看它"画长什么样"——这就是启动后桌面上该有的样子(EXP-15 图 15-1 实拍):
三步都跑通之后,回过头看这个系统的逻辑关系——启动、发树、读树、看画,各环节在链路里怎么咬合:
03原理讲解
TF2 树:单父、无环、两条话题
建立在 EXP-06 话题与 QoS 之上——坐标系之间的"关系"也是靠两条话题发出来的。
/scan、/map、/robot_description 自己的话题里,TF 只负责"换算":把点从一个坐标系搬到另一个坐标系该去的位置。展开读这个定义:树里直接存的是每条父子边,任意两个远隔坐标系的位姿是查询时沿树链式组合出来的;每条边 = 一段平移 (x,y,z) + 一段旋转四元数,都带时间戳——动态边(/tf)随时间更新,静态边(/tf_static)恒定但同样带时间戳。坐标系是一把把尺子,一条 TF 变换就是"B 尺子摆在 A 尺子的什么位置、朝什么方向";把所有尺子的摆放关系串成一棵树,就是 TF 树。TF2 把机器人身上所有坐标系组织成一棵树:每个坐标系最多一个父坐标系,不能成环。典型结构:
map                              ← 世界原点(SLAM 维护)
 └── odom                         ← 里程计原点(会漂移)
      └── base_link               ← 车体中心
           ├── laser_frame        ← 雷达(安装位置 = 静态变换)
           ├── camera_link        ← 相机
           └── arm_base
                └── gripper_link  ← 夹爪
意思很直白:laser_frame 的父是 base_link,base_link 的父是 odom,odom 的父是 map。任何两个坐标系之间只有一条路——所以查变换永远有唯一解。
全局地图原点,由 SLAM / 定位节点维护,漂移会被不断修正。
轮式里程计原点,短时间平滑但会长期漂移。
机器人本体中心,一切传感器都最终挂到它身上。
雷达、相机各自的测量原点,安装位置即静态变换。
| 话题 | 内容 | QoS / 频率 | 设计意图 |
|---|---|---|---|
/tf | 动态变换(odom→base_link、机械臂关节角…) | 10 ~ 100 Hz 普通 Reliable + KeepLast(100) | 量大、值一直在变,新订阅者只需拿到"最新值",历史旧值没有意义 → KeepLast 限深 |
/tf_static | 静态变换(雷达到车体的安装位姿…) | 一次性发布,QoS = Transient Local(latch) | 装好就不变;后启动的节点也必须能拿到 → 靠 Transient Local "重放"最后一条给新订阅者(同 ROS2 参数的 transient_local 语义) |
/tf_static 的 latch 语义,用的就是 EXP-06 里讲过的 QoS Durability = Transient Local:发布者替"迟到的订阅者"保留最后一条。注意它不是参数的机制——参数走的是"参数服务 + 参数事件"这套独立设施,和话题 QoS 无关。这里真正要迁移的知识只有一个:凡是"后加入的节点也必须拿到"的数据,就该给它 Transient Local。两类角色,分工和话题的 pub/sub 一模一样——一个广播,一个监听:
谁来发:里程计节点发 odom→base_link;robot_state_publisher 读 URDF 发传感器位姿;标定好相机外参后发 base_link→camera_link。
两种:静态(装好不变)用 StaticTransformBroadcaster,只发一次;动态(一直在变)用 TransformBroadcaster,持续重发。
谁来听:SLAM 把点云转到 map;Nav2 判断目标点相对车体多远;视觉识别到物体后转到 base_link 做抓取。
查询要给三样:目标坐标系、源坐标系、时间戳——TF 带时间缓存,可以回查过去几秒(查询入口见下一主场)。
② 自动链式:你只发布"自己负责的那一条边",连乘合成、跨树查询交给 tf2,永远不用手写 4×4 矩阵;
③ 带时间缓存:传感器数据有延迟,查询时可以"回查"几秒内的历史变换,用数据自己的时间戳去对齐,点云才不会飘。
一条变换里在算什么:先旋转、后平移
承接上一主场:每条边存的是"平移 + 旋转"两个量——先在二维世界里拖动它们,看子坐标系的读数怎么变成父坐标系的坐标:
--x --y --yaw(三维再加 --z);点 P 的读数好比雷达点在 laser_frame 里的坐标,右侧两行公式就是 tf2 替你做的事——04 节代码 A 把 (x, y, z, 四元数) 写进 Transform,落的正是这组量。--x / --z 的设定值、逐位对得上;真车实测值 [0.000, 0.000, 0.029] 在 04 节第 5 步。一次 TF 查询的全过程
接上一主场的"监听者"——要问"雷达系里的点 (0.3, 0),在 map 里是哪",tf2 只干两件事:先向上爬,再向下拼,全程不用你手写矩阵:
- 从
laser_frame沿父指针一路向上爬,收集沿途每一段变换; - 从
map也向上爬,找到两条路第一次相遇的共同祖先(汇合点); - 从汇合点按下回程,该取逆的取逆、该连乘的连乘,拼出 A→B 的总变换。
lookup_transform('map','laser_frame') 背后做了哪三步?self.buffer = Buffer() → self.listener = TransformListener(self.buffer, self) →
self.buffer.lookup_transform('map', 'laser_frame', rclpy.time.Time(), timeout=rclpy.duration.Duration(seconds=1.0))。三个参数的含义:目标系(转到哪)、源系(数据原来在哪)、时刻(
Time() = 最新;传具体时刻则用缓存历史插值)——04 节代码 B 是它的完整形态。出厂安装决定,一次发布,靠 /tf_static 的 Transient Local 让后加入节点也能读到。
定位/里程计 10-100Hz 持续刷新,新订阅者只取最新一条(KeepLast)。
每个节点只发布自己那一段边,跨 4 层的变换交给 TF2 自动连乘。
查询带时间戳 t 时,对两条动态边在 t 附近做插值/外推,保证"同一时刻"的几何一致。
旋转为什么要用四元数
承接上一主场:查询链里每一段的"旋转"在 TF 中都以四元数存储与连乘——先把三个姿态角拖出肌肉记忆,再看欧拉角为什么在 ±90° 会出事:
--roll --pitch --yaw(04 节命令二即此写法,弧度制);四元数写法 --qx --qy --qz --qw——两组同写直接报错 Cannot specify both quaternion and Euler rotations。代码侧填 t.rotation.x/y/z/w:04 节代码 A 的 rotation.w = 1.0 就是单位四元数。三种表示法对比——看 ROS2 为什么只认四元数:
| 表示法 | 表达 | 问题 |
|---|---|---|
| 欧拉角 (roll, pitch, yaw) | 直观,人眼能理解"偏航 30°" | ① 万向节死锁:俯仰 ±90° 时丢失一个自由度;② 插值不均匀,动画打结;③ 顺序敏感(ZYX vs XYZ 结果不同) |
| 旋转矩阵 3×3 | 9 个数,乘法直接复合 | 冗余(只有 3 个自由度却用 9 个数),累积浮点误差后可能不再正交,需周期性重新正交化 |
| 四元数 q=(x,y,z,w) | 4 个数,无奇点 | ROS2 的标准选择:万向节死锁不存在、插值用 Slerp 均匀平滑、复合只要哈密顿乘法 |
半角公式(本实验只需 yaw):机器人在地面打转,本质是绕 Z 轴转 yaw 角,四元数退化为两个非零分量:
# 绕 Z 轴旋转 yaw:四元数只有 z、w 两个分量非零
z = sin(yaw / 2)
w = cos(yaw / 2)   # x = y = 0

# yaw = 90°  ⇒  z = sin45° = 0.7071,  w = cos45° = 0.7071
# yaw = 180° ⇒  z = sin90° = 1.0,     w = cos90° = 0.0
# 反解:yaw = 2·atan2(z, w)   ← 看代码时反过来算角度就用它
atan2(z, w) * 2 就是在从四元数反求偏航角。在 ROS2 消息里长什么样:geometry_msgs/msg/Transform = translation(x,y,z) + rotation(x,y,z,w);Quaternion 四个字段顺序固定为 x, y, z, w(不是 w,x,y,z!阅读时留心)。
04实验步骤
围绕 02 节那条 ros2 launch car1_description display.launch.py 分五步:① 理解 TF2 变换树概念 → ② 发布静态 TF 变换 → ③ 发布动态 TF 变换 → ④ 可视化验证 TF 树 → ⑤ 查询任意坐标系相对位姿。每步按内容选呈现方式——是命令就逐项解释怎么用,是代码就截关键段,要可视化就把画面放出来,是查询就给命令并逐行解读输出。
第 1 步 · 理解 TF2 变换树概念
树不是凭空出现的:案例里 URDF 的每个 <link> = 一个坐标系,每条 <joint> = 一条父子边;launch 把整份 URDF 塞给 robot_state_publisher,它照着 URDF 把树发进两条话题。
关键代码 · URDF 里的“树根与第一条边”(截自 car1_description/urdf/car1.urdf 开头):
<link name="base_footprint" />                    <!-- 根坐标系:车在地面的投影点 -->
<joint name="base_joint" type="fixed">            <!-- 第一条边,静态 -->
  <origin xyz="0 0 0.029" rpy="0 0 0" />          <!-- 边上存的量:z 抬高 2.9cm -->
  <parent link="base_footprint" />                <!-- 父 -->
  <child link="base_link" />                      <!-- 子:child 只出现一次 = 单父 -->
</joint>
<joint name="wheel_lf_joint" type="continuous">   <!-- 活动边:随时在变 -->
  <parent link="base_link" /><child link="wheel_lf_link" />
  <axis xyz="0 1 0" />                            <!-- 绕 y 轴滚 -->
</joint>
关键代码 · launch 怎么给树“上电”(截自 display.launch.py 的骨架):
with open(urdf_file, 'r') as f:
    robot_desc = f.read()                                # ① 整份 URDF 读成字符串

LaunchDescription([
    Node(package='joint_state_publisher_gui', ...        # ② 滑块窗:活动关节角的输入源
         parameters=[{'robot_description': robot_desc}]),
    Node(package='robot_state_publisher', ...            # ③ 树的发布者(本课主角)
         parameters=[{'robot_description': robot_desc}], output='screen'),
    Node(package='rviz2', arguments=['-d', rviz_config]) # ④ 消费者:读两条话题画轴
])
ros2 node list 列出当前 ROS 图里的全部节点——树的“发布者 / 输入源 / 消费者”是否到齐,一行看清:
ros2 node list
# /joint_state_publisher_gui   ← 滑块窗(活动关节角来源)
# /robot_state_publisher       ← 树的发布者(本课主角)
# /rviz2                       ← 消费者:读 /tf、/tf_static 画坐标轴
⚠ 缺
/robot_state_publisher = launch 没起或已退出——回 02 节步骤 ① 重启。整棵树的轮廓——02 节步骤 ② 导出的 frames.pdf 就是它的实拍版,先在这里把名字认全:
base_footprint                          # 根
└── base_link                           # base_joint · fixed(静态边)
    ├── wheel_lf/rf/lb/rb_link …        # 4×continuous(动态边)
    ├── laser_link                      # laser_joint · fixed(静态边)
    ├── imu_link                        # imu_joint · fixed
    └── arm_base_link → arm_link1…5     # revolute 链(动态边)
        └── camera… / tcp_link          # 相机链挂在 arm_link4 下
base_joint 写着 xyz="0 0 0.029",第 ⑤ 步 tf2_echo base_footprint base_link 就打印 [0.000, 0.000, 0.029]——URDF 是账本,TF 是账本的实时播报;fixed 的边进 /tf_static,continuous/revolute 的边进 /tf,正好是 03 节两条话题表的现场版。第 2 步 · 发布静态 TF 变换
案例里所有 type="fixed" 的关节就是静态边:URDF 写好、launch 一启动,robot_state_publisher 一次性发到 /tf_static。下面三条路给你——命令读出它已发布的边、命令再发一条新边、代码怎么写。
关键代码 · URDF 里两条有代表性的 fixed 边(一纯平移、一带旋转):
<!-- 雷达安装位:纯平移,车体前方 14.6cm、高 8.7cm -->
<joint name="laser_joint" type="fixed">
  <origin xyz="0.146213088049965 0 0.0874000000000005" rpy="0 0 0" />
  <parent link="base_link" /><child link="laser_link" />
</joint>

<!-- 深度相机光学系:rpy 把“z 朝前”的车体系扭成光学约定 -->
<joint name="camera_depth_optical_joint" type="fixed">
  <origin xyz="0 0.01655 0" rpy="-1.57079633 0 -1.57079633" />
  <parent link="camera_depth_link" /><child link="camera_depth_optical_frame" />
</joint>
--qos-durability transient_local 是这条命令的灵魂——/tf_static 是 latched 话题(03 节 QoS 表),订阅端 durability 不对齐就收不到已发布的最后一条。读完 Ctrl+C 退出:
ros2 topic echo /tf_static --qos-durability transient_local
# transforms:                            ← 数组,每条 fixed 边一项
# - header: {frame_id: base_footprint}   ← 父
#   child_frame_id: base_link             ← 子
#   transform: {translation: {z: 0.029},
#               rotation: {w: 1.0}}      ← 数值 = URDF 里的原值
# - {frame_id: base_link, child_frame_id: laser_link, ...}
⚠ 收不到 → 是没带
--qos-durability transient_local,或 launch 已退出。案例之外想临时加一条边(比如假想加装一台雷达),static_transform_publisher 最快——参数逐项解释:
# 假想雷达:车体前方 10cm、高 20cm、姿态不转
ros2 run tf2_ros static_transform_publisher \
  --x 0.1 --y 0 --z 0.2 \
  --yaw 0 --pitch 0 --roll 0 \
  --frame-id base_link --child-frame-id laser_frame
# --x/--y/--z           平移,单位米
# --yaw/--pitch/--roll  欧拉角,单位弧度(90° = 1.5708)
# --frame-id            父坐标系;--child-frame-id 子坐标系(别写反!)
# 旧式裸位置参数已弃用,与 flag 混用直接报错退出
⚠ 子系故意叫 laser_frame(URDF 那条叫 laser_link)——同名就两个发布者抢同一个 child,TF2 会报 frame 冲突。
代码 A · 静态发布节点 StaticTfPub(代码方式)
同一条边的第三种发法(代码版)——与命令二殊途同归,逐字段含义见注释:
import rclpy
from rclpy.node import Node
from geometry_msgs.msg import TransformStamped
from tf2_ros import StaticTransformBroadcaster

class StaticTfPub(Node):
    def __init__(self):
        super().__init__('static_tf_pub')
        # ① StaticTransformBroadcaster —— 内部自动用 /tf_static + TransientLocal
        self.pub = StaticTransformBroadcaster(self)
        self.send()

    def send(self):
        t = TransformStamped()
        t.header.stamp = self.get_clock().now().to_msg()
        t.header.frame_id  = 'base_link'   # 父
        t.child_frame_id   = 'laser_frame'  # 子(只能有一个父!)
        t.transform.translation.x = 0.10    # 雷达在车体前方 10cm
        t.transform.translation.z = 0.20    # 高度 20cm(TF2 支持 3D)
        # 无旋转 ⇒ 单位四元数 (x=0, y=0, z=0, w=1)
        t.transform.rotation.w = 1.0
        self.pub.sendTransform(t)   # 只发这一次,后加入的订阅者也能收到
第 3 步 · 发布动态 TF 变换
案例里 continuous / revolute 关节就是动态边。链路从滑块开始:拖滑块 → /joint_states → robot_state_publisher 计算 → /tf 持续刷新,rviz 与 tf2_echo 都从这里读“活”值。
关键代码 · URDF 里两种活动关节(轮子无上限、机械臂有限位):
<joint name="wheel_lf_joint" type="continuous">     <!-- 轮子:可无限转 -->
  <origin xyz="0.0973 0.1058 0.0195" rpy="0 0 0" />
  <parent link="base_link" /><child link="wheel_lf_link" />
  <axis xyz="0 1 0" />                              <!-- 绕 y 滚动 -->
</joint>
<joint name="arm_joint1" type="revolute">            <!-- 机械臂第一轴:正负限位 -->
  <parent link="arm_base_link" /><child link="arm_link1" />
  <axis xyz="0 0 1" />                              <!-- 绕 z 转 -->
  <limit lower="-3.14" upper="3.14" effort="100" velocity="1" />
</joint>
ros2 topic hz 话题名 统计每秒收到多少条消息——动态边“到底动没动”,频率是最直接的证据:
ros2 topic hz /tf
# average rate: 33.3xx          ← 每秒约 33 条(随滑块活动波动)
# min: …s  max: …s  window: …s  ← 窗口内最快/最慢间隔
⚠ 输出停在 0 / 没有话题 = 输入源没了(launch 退出);对照
ros2 topic hz /tf_static 是 no message——静态边不重发,正好验证两条话题的分工。先开 ros2 topic echo /tf 看结构(child 多为 wheel_*、arm_*,stamp 每条都新),再回滑块窗拖 arm_joint1 或任一轮子:
ros2 topic echo /tf
# - header: {stamp: {sec: ...}, frame_id: base_link}  ← 时间戳持续前进
#   child_frame_id: wheel_lf_link                      ← 活动关节的子系
#   transform: {translation: {...},
#               rotation: {x, y, z, w}}               ← 数值随滑块实时变
tf2_echo base_link wheel_lf_link 的输出跟着变——这就是 03 节“/tf 动态、KeepLast 拿最新”的活体现场。⚠ 滑块窗没反应 = 先看终端 A 的 launch 是否还开着。
/tf 的活值一路往上游追,源头就是关节角本身——/joint_states 由滑块窗(joint_state_publisher_gui)发出,robot_state_publisher 拿它去算 /tf。边拖滑块边看:
ros2 topic echo /joint_states
# header: {stamp: {sec: ...}}              ← 拖滑块时时间戳前进
# name: [arm_joint1, wheel_lb_joint, ...]   ← 关节名列表(对上 URDF 的 joint)
# position: [0.52, -1.20, ...]              ← 各关节当前角(弧度)——拖哪个,哪个变
⚠ 拖滑块这里不动 = 滑块窗没开(回 02 步骤 ① 看终端 A 的 launch)。
三个名词的对应关系——joint_state_publisher、/joint_states、TF 各扮什么角色,一次说清:
| 环节 | 是什么 | 在案例里 |
|---|---|---|
| joint_state_publisher(_gui) | 关节角的生产者(真车=底盘驱动 / 编码器;gui 是带滑块的可视化版) | 滑块窗:拖动即产生活动关节角 |
/joint_states | 话题,链路输入:各关节当前角 name[] + position[](弧度) | 命令三刚读过 |
| robot_state_publisher | 算工:读 URDF 结构 + 吃 /joint_states 角度 → 解出每条边的平移/旋转 | launch 里第二个节点(02 节 node list 见过) |
/tf ← /tf_static | 话题,链路输出:算好的边广播给所有人(fixed → /tf_static 发一次;活动 → /tf 持续发) | RViz、tf2_echo、rqt_tf_tree、导航全从这读 |
滑块(真车=驱动) → /joint_states → robot_state_publisher + URDF → /tf → 消费者。真车上只是换了输入源(/joint_states 来自底盘、odom→base_link 来自里程计),四个环节一一对应,零差别。第 4 步 · 可视化验证 TF 树
同一棵树四种看法:终端导出快照(02 步骤 ② 已跑过,这里给检查点)→ RViz 直播:拖滑块看坐标轴实时转动 → rqt_tf_tree 常驻树图(⟳ 点刷新,要先 apt 装包) → 面板和树图互相对照。命令的现场你都有了,本步给的是“看什么、怎么算对”。
命令与输出在 02 节步骤 ② 完整跑过(ros2 run tf2_tools view_frames → 当前目录生成 frames_*.pdf/.gv,终端同时打印文字版树 Result: frame_yaml=…),这里列拿着树图该核对什么:
⚠ 同名 child 出现两个 parent、或整枝缺失 → 回第 2/3 步查发布者,别急着查数据。
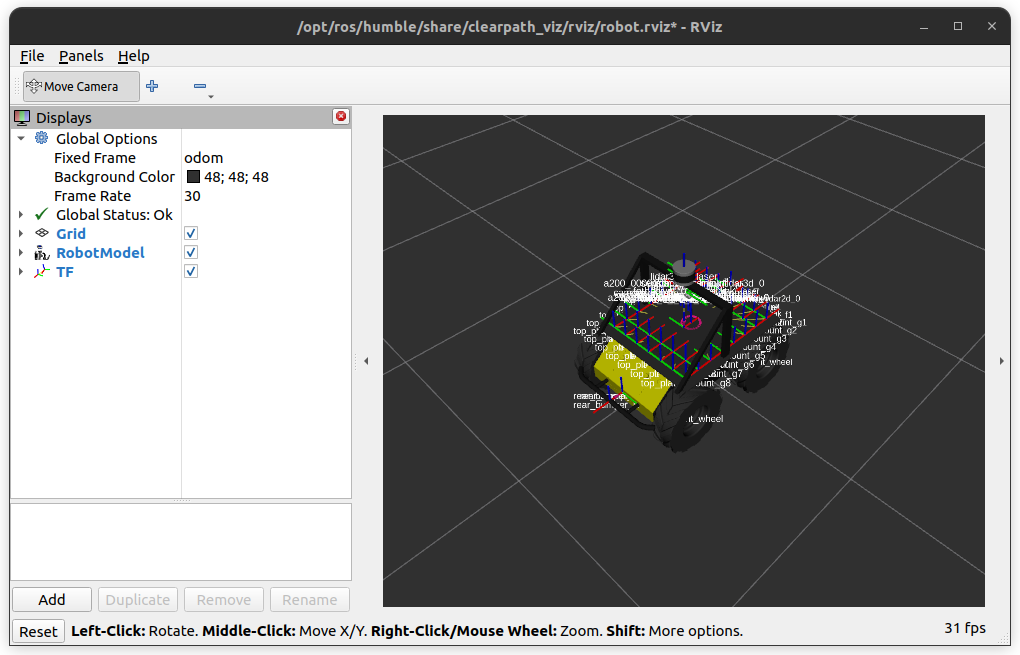
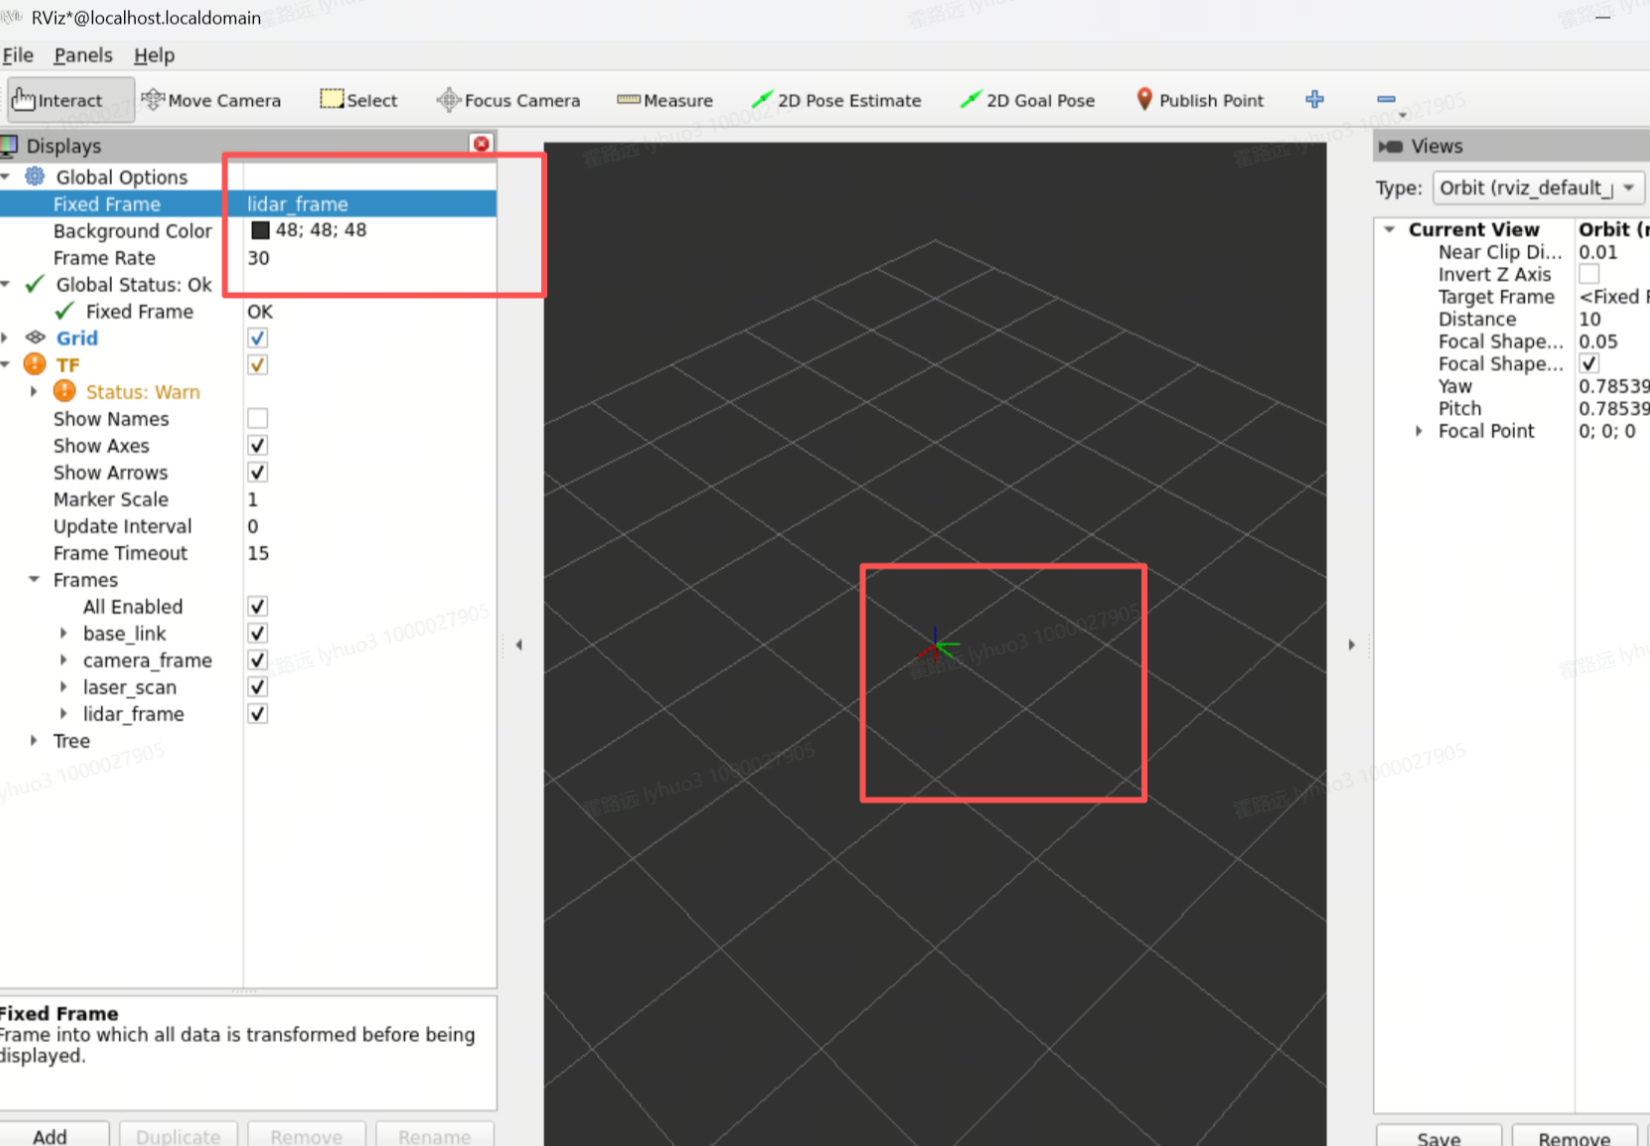
launch 加载的 car1.rviz 已勾选 TF 图层;想复核就自己来一遍:左下 Add → By display type → TF → OK,右侧勾 Frames / Names / Arrows,Fixed Frame 保持 base_footprint。
然后左手拖 arm_joint1 滑块:视口里机械臂的坐标轴实时跟着转、帧名一起摆——静态枝(laser_link、base_link 等)纹丝不动,动的只有活动链,这正是“动态 TF 的直播画面”。先看下面两张现场图:
📸 关键操作与现象截图(2 图)
⚠ 第一行先装包:rqt_tf_tree 不在 ros-humble 默认安装里——不装直接跑第 2 行会报 command not found,装一次即可。view_frames 是按秒数拍照,rqt_tf_tree 是常驻不关的监控窗口:数据同样来自 tf2_frames 服务(与 view_frames 同源),但随时点工具栏 ⟳ 刷新就重新拉一次现场。窗口放右屏、滑块 GUI 放左屏,左手拖、右手刷新,变换是否在动一目了然:
sudo apt install ros-humble-rqt-tf-tree      # ① 只需一次;不装则 ② 直接 command not found
ros2 run rqt_tf_tree rqt_tf_tree             # ② 打开常驻树窗口
# 树画出来后:拖 arm_joint1 滑块 → 点 ⟳ 刷新
#   · 树形不变 = 拓扑由 URDF 定死,拖滑块不增删边(正常!)
#   · 变的是边标签: Most recent transform 时间戳往前走、Average rate 显示在频发
# 数值平移/转角在第 5 步 tf2_echo,轴的转动在刚才的 RViz——三窗同看才完整
Most recent transform 时间戳持续更新 = 变换在实时发布;树形与 frames.pdf 逐枝一致(单父、无环、同根)。⚠
command not found = 没先跑第 ① 行安装;窗口空白 / No tf data received = 终端 A 的 launch 没在跑;拖滑块树“没变化”是预期——结构看这里,数值看第 5 步、动作看 RViz。第 5 步 · 查询任意坐标系相对位姿
查询是 TF2 的最终出口——任意两个 frame 之间,一条命令出数值。命令行用 tf2_echo,代码里用 Buffer + lookup_transform;两种形态一个语义:参数顺序永远是(目标系·父,源系·子)。
用法:ros2 run tf2_ros tf2_echo <目标系(父)> <源系(子)>——把“子系的读数换算到父系”的那条变换打印出来,持续刷新,Ctrl+C 退出:
ros2 run tf2_ros tf2_echo base_footprint base_link
# At time 1792054921.106               ← 查询时刻(默认取最新;TF 全程带时间戳)
# Translation: [0.000, 0.000, 0.029]    ← 平移,单位米 = URDF base_joint 的 z
# Rotation: in RPY (radian): [0.000, -0.000, 0.000]   ← 姿态,弧度;全 0 = 无旋转
# (还会持续打印 Quaternion x y z w 与 4×4 Matrix:左上 3×3 旋转、第四列平移)
xyz="0 0 0.029";RPY 全 0 = 静态边无旋转;数值稳定不跳 = 静态边(拖滑块的活动边才会变)。⚠ 一直
Waiting for transform / frame does not exist → launch 没跑(回 02 步骤 ①),或两个参数写反、frame 名拼错。tf2_echo 的语义不随 frame 名变化——多查几组,整棵树就在手里“活”了:
# 查雷达安装位(静态边)
ros2 run tf2_ros tf2_echo base_link laser_link
#   Translation ≈ [0.146, 0.000, 0.087]     ← URDF laser_joint 的 xyz 原值

# 两参数对调 = 求逆:数字取反
ros2 run tf2_ros tf2_echo base_link base_footprint
#   Translation ≈ [0.000, 0.000, -0.029]    ← 第一条查询的逆

# 查活动边:拖 arm_joint1 滑块,输出实时变
ros2 run tf2_ros tf2_echo base_link arm_link1
💡 跨多级查询(如 wheel_lf_link → camera_depth_optical_frame)不用你指定中间经过谁——走到共同祖先那一段,TF2 自己拼。
代码 B · 查询节点 Buffer + Listener(代码方式)
from tf2_ros import Buffer, TransformListener

self.buffer = Buffer()
self.listener = TransformListener(self.buffer, self)   # 监听 /tf + /tf_static 填充 buffer

# 查询 laser_frame 的数据 → map 系;超时 1.0s(树还没齐时阻塞等待)
t = self.buffer.lookup_transform(
    'map', 'laser_frame',
    rclpy.time.Time(),      # Time()=最新时刻;传具体时间则做历史插值
    timeout=rclpy.duration.Duration(seconds=1.0))
tx = t.transform.translation.x
qz, qw = t.transform.rotation.z, t.transform.rotation.w
yaw = 2.0 * math.atan2(qz, qw)   # 03 节半角公式反解
TransformListener 就是普通的订阅节点,把两条话题的值缓存进 Buffer;③ 发布者只发一条边,查询者却能跨整棵树——解耦靠的就是 /tf 这对公共话题,和 EXP-06 的话题解耦完全同构。沙盘探究:四元数换算 + TF 链查询
回到 03 节"查询全过程"与"四元数"两块主场,这里用两块沙盘动手验证:①拖动偏航角,观察四元数分量与朝向实时变化;②自选两端坐标系,看 TF2 如何拼出查询路径。
05注意事项与验收
注意事项(七条红线)
| 类别 | 说明 |
|---|---|
| 禁环防空转 | TF2 是有根树,严禁成环;同一 child_frame 被两个节点配不同 parent 发布时会报错警告("frame conflicts")。 |
| frame 名字一个字符都不能差 | laser_link 写成 laser_Link(大小写)或多一个空格 → 报 Frame does not exist。排查时先 ros2 run tf2_ros tf2_monitor 或 view_frames 对名字。 |
| 别把父子顺序写反 | lookup_transform(target, source) 是"把 source 的数据转到 target"——写反等于求逆变换,坐标直接飞出地图。记法:目标在前,源在后(数据从后往前流)。 |
| 时间戳一致 | 动态查询默认按最新时刻对齐;多源数据融合时显式传时间戳,否则插值错位会出现"点在地图上漂"。 |
| 静态用对 Broadcaster | 静态变换务必用 StaticTransformBroadcaster(/tf_static + latch)。用普通 TransformBroadcaster 循环重发静态值 → 占带宽、后加入节点仍可能漏。 |
| 四元数单位化 | rotation 必须满足 x²+y²+z²+w²=1;(0,0,0,1) 表示零旋转;自算角度后记得转四元数再塞进消息。 |
| 牢记报错就在现场 | Lookup would require extrapolation = 时间戳超出缓冲窗口(常见于缓冲太短或时间不同步),先检查各节点 use_sim_time 是否一致。 |
验收标准(六条全绿才算过)
ros2 launch car1_description display.launch.py一条命令拉起三节点,滑块窗与 rviz2 同时弹出,车模 + TF 轴可见tf2_echo base_footprint base_link输出平移 [0.000, 0.000, 0.029](与 URDF base_joint 逐位一致)、旋转零姿态view_frames生成 frames.pdf,肉眼确认以 base_footprint 为根、单父、无环- 独立终端
ros2 topic echo /tf_static --qos-durability transient_local能读到 base_footprint→base_link 等 fixed 边 - 拖动任一关节滑块,四段链路依次对上账:
ros2 topic echo /joint_states的 position 变 →ros2 topic echo /tf对应边数值变 → rviz 对应轴随动,RViz TF display 各 frame 标签正确且与 frames.pdf 互点得上 - 页面交互台:拖 yaw 到 180° 能说出 w=0 的原因;链查询能报出跨 3 层的拼接路径
06本课总结与验证题
一条 display.launch.py 拉起三节点;URDF 写边、robot_state_publisher 发边,树(frames.pdf)、单边(tf2_echo)、画面(RViz)三重验证全通过。
TF2 = 有根树(无环保证查询终止)+ 边的连乘合成 + 带时间戳的 Buffer 缓冲插值。
/tf 要"最新"(KeepLast)、/tf_static 要"后到也有"(Transient Local)——同一套 Durability 开关的两种业务化用法,与 EXP-06 的 QoS 三要素一脉相承。
2·atan2(z, w) 是读码必备;机械臂姿态、相机位姿都是同一套四元数。
StaticTransformBroadcaster 换成普通 TransformBroadcaster(默认 KeepLast + Volatile),仍每 100ms 重发一次。之后启动的 view_frames 与新节点还能拿到这条边吗?从 Durability 语义说明。
参考答案与得分点
得分点:①Volatile 不为迟到者保留历史,新订阅者只能等下一条到达——在"只发一次"的静态场景里就是彻底丢失 ②换回 StaticTransformBroadcaster(/tf_static + Transient Local)才对 ③动态边之所以可以 Volatile,是因为它持续重发。(①③各 40%,② 20%)--frame-id base_link 与 --child-frame-id laser_frame 值对调,写成 --yaw 0 --pitch 0 --roll 0 --frame-id laser_frame --child-frame-id base_link。tf2_echo base_link laser_frame 会打印什么?坐标还对吗?
参考答案与得分点
得分点:①父子角色互换,发布的是 laser_frame→base_link,查询结果变成平移约[-0.1, 0, -0.2](等于原来的逆变换)②坐标"飞出":换算到 map 的点整体错位 ③记法:--frame-id 写父、--child-frame-id 写子,与 lookup_transform 的"目标 源"是两套顺序。(①②各 40%,③ 20%)
lookup_transform('map','laser_frame', ...) 的两个 frame 参数对调成 lookup_transform('laser_frame','map', ...)。返回的平移和四元数与原来是什么关系?
参考答案与得分点
得分点:①结果为原变换的逆:平移取反(旋转取共轭四元数)②语义从"把 laser 数据转到 map"变成"把 map 转到 laser",用错用途就会把坐标系方向画反 ③参数顺序是(target, source)=(目标在前、源在后)。(①②各 40%,③ 20%)odom→base_link 这条一直变化的边发到 /tf_static 上,车开动后 TF 树会发生什么?从 QoS 与更新策略两方面解释。
参考答案与得分点
得分点:①/tf_static 是 latched 的最后一条快照,车开动后新值发不上来(或只在最后一次重发时被覆盖)②树里这条边"冻住",map/odom 与 base_link 的关系不再更新,定位在 RViz 里纹丝不动 ③正确做法:动态边走 /tf 持续重发 + KeepLast,静态边才走 /tf_static。(①②各 40%,③ 20%)rclpy.time.Time() 换成数据消息里 header.stamp 对应的时刻,但该时刻早于 buffer 缓存窗口(默认约 10 秒之前)。会得到什么结果?怎么修?
参考答案与得分点
得分点:①抛出/报Lookup would require extrapolation 类错误——该时刻的变换已被挤出缓存 ②修复方向:调大 Buffer 缓存时长、或让查询近似用最新时刻、或对齐各节点时钟/增大发布缓存 ③这也是"多源数据要带时间戳"的代价:换精度得拿缓存空间换。(①③各 40%,② 20%)