动作通信:等刷卡这件事交给 Action
服务能"等到答案",但等待期间是黑盒:不知道进展、不能中途放弃。动作(Action)= 服务的目标语义 + 话题的持续流——Goal 发出立即返回,服务端边执行边发 Feedback,完成后回 Result,全程可取消。本课以 RFID 读卡为载体讲透三通道与三种结局。
目标本课学完,你应该能做到
能阐述 Goal / Feedback / Result 三通道模型:发目标后立即返回、执行期间周期反馈、完成后给结果且可随时取消,并说清它与服务(同步短调用)的本质区别。
掌握 rfid_action_server 与 rfid_action_client 从 ActionServer/ActionClient、send_goal_async、publish_feedback 到 succeed()/abort()/canceled() 的完整异步链路。
能独立运行并观察 "SCANNING → CARD_FOUND → READING_UID → VERIFYING" 的状态反馈,用 ros2 action send_goal --feedback 调试并实现超时 / 取消。
能把「长耗时等待 → 动作封装 → 异步反馈」迁移到导航、机械臂运动、长时间采集等场景,并理解 SPI 外设的驱动封装方法。
goal_handle 的状态机。难点:理解"一个动作在底层其实是 3 条服务线 + 2 条话题线"——这是本课难度最高的地方。
01跑出现象:一步步跑通 RFID 读卡
先别急着啃原理和读代码——按命令卡把"自检 → 服务端 → 客户端 → CLI 观察反馈流"四个现象亲手跑出来,特别是三种结局(成功 / 超时 / 取消)都要亲眼看到一遍。现象对上了,再带着「为什么会这样」的疑问进入后面的原理与 04 实验步骤,每一行你都知道自己在学什么。
接口包(ros_sensor_interfaces,.action 定义在里面)与节点包(ros_sensor)都要编——本课要发的是自定义动作,接口不编就没有消息类型。
# ① 进工作空间,并先加载 ROS2 本体(underlay)
cd ~/ros2_ws
source /opt/ros/humble/setup.bash
# ② 只编译本实验需要的两个包:接口包 + 节点包(顺序由 colcon 按依赖自动排)
colcon build --packages-select ros_sensor ros_sensor_interfaces
# ③ 把工作空间注册进当前终端(新终端必做,不能省)
source install/setup.bash
✔ 编译后忘了 source,ros2 run 就找不到包——每次新开终端都要 source。
读卡芯片 MFRC522 走 SPI 总线,另外还要用 两个 GPIO 做片选(CS)和复位(RST)。Linux 默认把这些设备归 root 独占,普通用户一碰就是 Permission denied。下面一次性放开权限,之后就不用每次都 sudo 了——命令只需执行一次,重启后要重做(见下方提示卡)。
① SPI 设备(读卡数据通道)
# 把 SPI 设备交给 dialout 组(iflytek 已在该组内)
sudo chgrp dialout /dev/spidev1.0
# 组内成员可读写该设备(660 = 属主读写 + 组读写)
sudo chmod 660 /dev/spidev1.0
② GPIO 114(CS 片选)与 116(RST 复位)
# 先把这两个引脚"导出"到用户空间,才会出现 gpio114/116 目录
sudo sh -c 'echo 114 > /sys/class/gpio/export; echo 116 > /sys/class/gpio/export'
# 放开 114 的方向与电平文件:666 让任何用户都能读写
sudo chmod 666 /sys/class/gpio/gpio114/direction /sys/class/gpio/gpio114/value
# 同样放开 116,复位引脚也是普通用户要拉的
sudo chmod 666 /sys/class/gpio/gpio116/direction /sys/class/gpio/gpio116/value
· chgrp dialout:SPI 设备的属组改成
dialout(串口/总线设备的标准组),你的账号 iflytek 本来就在这个组里,所以改完就自动有权限。· chmod 660:属主和属组可读写、其他人无权限——比
666 更安全,因为不放开给所有用户。· export:Linux 的 GPIO 默认在内核里,要先"导出"给用户空间,
/sys/class/gpio/gpio114/ 这样的目录才会被创建出来。没导出就直接 chmod,会报 "No such file or directory"。· chmod 666(GPIO):
direction(输入/输出方向)和 value(高低电平)必须是普通用户可写,程序才能拉片选。/dev 是内存文件系统)。三条路任选:① 重启后重跑上面 5 条命令(最省事,本课推荐);
② 写成 udev 规则固化(一劳永逸,适合长期开发);
③ 临时用
sudo 跑节点——但 sudo 会清掉 ROS 环境变量,反而更麻烦。✔ 验证:ls -l /dev/spidev1.0 应显示 crw-rw---- 1 root dialout;ls -l /sys/class/gpio/gpio114/ 能看到 direction 与 value 两个文件。
SPI 接线、GPIO、供电问题都会在这一步暴露,不会污染 ROS 层的判断。权限配好之后,这条命令不再需要 sudo。
# 进驱动目录,跑脱离 ROS 的裸硬件自检
cd src/xflz_eai_car1/driver/ros_sensor/ros_sensor/ros_sensor
# 自检 MFRC522:读版本寄存器 + 回读验证,PASS 即硬件通路正常
python3 rc522_reader.py --test
✔ VersionReg 读出 0x00 或 0xFF = 芯片没应答:查 CS=114 / RST=116 接线、3.3V 供电、python-periphery 是否安装。若报 Permission denied,说明步骤 2 的权限没配好或重启后失效了。
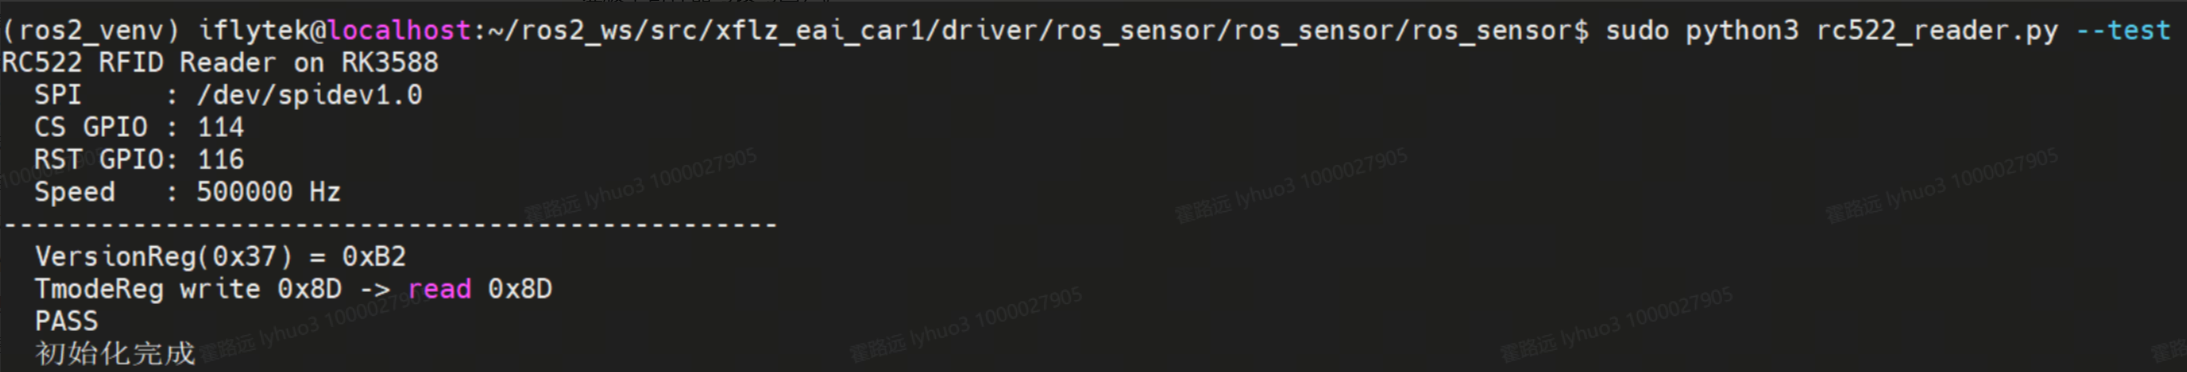
VersionReg(0x37) = 0xB2(芯片在线)、TmodeReg 写 0x8D 回读一致(SPI 通路正常)、最后 PASS。这三个值任意一个不对,就先别往下走——ROS 层再怎么写也读不到卡。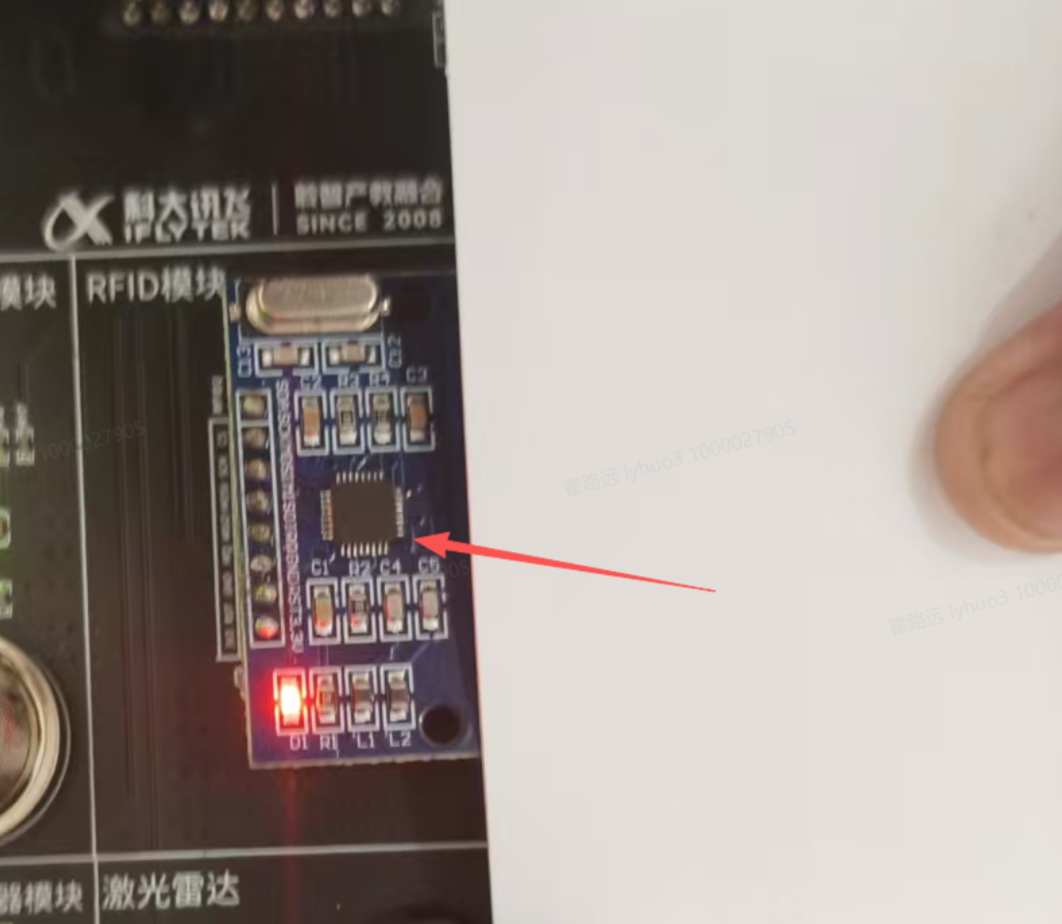
cd ~/ros2_ws
source install/setup.bash
ros2 run ros_sensor rfid_action_server
参数 30 是 Goal 里的 timeout_sec。启动后把 MIFARE 白卡贴上天线,盯住反馈流的变化。
cd ~/ros2_ws
source install/setup.bash
ros2 run ros_sensor rfid_action_client 30
✔ 反馈流从 SCANNING 一路推进到 VERIFYING——这就是 03 节图 8-3 状态机的实况。服务端终端同时会打印收到的 Goal 与读卡结果。

timeout_sec=30)→ 开始读卡 → 读卡成功 uid=B4D20307。注意 Goal 那一行是"已接受"而不是"已阻塞"——服务端接单后就自己在后台干活了。ros2 action list ros2 action info /rfid_scan
这条命令是整节课的核心观察点——不写任何 Python 代码,直接用命令行发一个 Goal 出去。--feedback 是动作与服务最直观的分界线:服务 call 出来只有最终一行,动作能看到整条状态流。
ros2 action send_goal /rfid_scan ros_sensor_interfaces/action/RfidScan "{timeout_sec: 30}" --feedback
逐段拆开看:5 个部分各是什么
| 片段 | 是什么 | 为什么这么写 |
|---|---|---|
ros2 action send_goal |
ROS2 的动作命令行工具 + 子命令"发送目标" | 相当于"手工扮演一次客户端"。它自己会建 ActionClient、发 Goal、订阅 Feedback、等 Result——你不用写代码,它就替你把客户端的活全干了 |
/rfid_scan |
动作名(要发给谁) | 就是服务端启动时注册的那个名字(步骤 4 的日志里印过)。名字对不上就找不到服务端——可以用上一步 action list 确认 |
ros_sensor_interfaces/action/RfidScan |
动作消息类型(走什么格式) | 格式必须是 包名/action/类型名。它告诉命令行"按哪个 .action 文件的结构去解析后面的 YAML"。写错类型名,字段就对不上 |
"{timeout_sec: 30}" |
Goal 的内容(用 YAML 写) | 这是发给服务端的"目标参数"。timeout_sec: 30 意思是最多等 30 秒,超时就 abort。字段名必须和 .action 里 Goal 段一字不差:是 timeout_sec 不是 timeout,也不是 timeoutSec。外层双引号不能省,否则 shell 会把花括号当特殊字符处理 |
--feedback |
开关:顺便打印反馈流 | 不加这个参数,命令行发完 Goal 就静静等着,中途什么也不显示,直到 Result 才输出一行。加上它,每收到一条 Feedback 就打一行——这就是你能看到 SCANNING 滚动的原因 |
ros2 interface show ros_sensor_interfaces/action/RfidScan 就能看到三段结构。第一个 --- 上方就是 Goal 段,本实验里只有一个字段 int32 timeout_sec。先 show 再发,命中率 100%。✔ 对照输出里的三段:① Goal accepted with ID = 服务端收下了目标(只是收下,还没完成);② 一串 Feedback: SCANNING = 正在找卡,这就是 --feedback 带来的;③ Result = 最终结局,只出现一次。这三段正好对应动作的三条通道。
⚠️ Goal 的 YAML 字段名必须与 .action 完全一致——写错直接解析失败(05 节动手任务 5 专门让你踩这个坑)。
超时与取消也要亲眼各看一遍——三种结局合起来才是完整的动作语义。命令结构和上一步完全一样,只改了 timeout_sec 的值、以及"你怎么打断它":
# 结局 2 · 超时 abort:故意不放卡,等 timeout_sec 秒
# 与上一步唯一区别:把 30 改成 10,这样不用干等半分钟
ros2 action send_goal /rfid_scan ros_sensor_interfaces/action/RfidScan "{timeout_sec: 10}" --feedback
# → SCANNING 持续滚动 10s → Result: success=False msg=读卡超时

# 结局 3 · 取消 canceled:上一条跑起来后按 Ctrl+C(CLI 会发 cancel)
# 这次 timeout_sec 写大一点(如 60),才有时间在中途按 Ctrl+C
# → Feedback 中断 → Result: success=False msg=已取消
✔ 三种结局其实是同一个 Goal 的三种走路方式:贴卡 → 成功(succeed);不贴卡等满 timeout → 超时(abort);中途 Ctrl+C → 取消(canceled)。三者的 Result 都会回来,区别只在 success 字段和 msg 文案——这就是"Result 必达"的含义。
02问题引入:刷卡要等 30 秒,为什么服务不够用
你刚跑通了指纹验证(EXP-07)——那是"一问一答、几秒出结果"的典型。现在换个真实场景:给实验室装一套 RFID 门禁考勤。
程序发出"开始读卡"的指令后,要等学生把卡贴上来——可能 1 秒就刷了,也可能 30 秒都没人。这段时间里,门禁系统必须做到三件事:
① 知道还在读(不能像卡死一样,屏幕上要显示"请刷卡…");
② 能中途放弃(学生走了,管理员得能取消这次读卡,而不是干等 30 秒);
③ 有明确结局(读到了 / 超时了 / 被取消了,三种情况都要有交代)。
这正是机器人的常态:导航到目标点、机械臂抓取、读卡等待——这些任务都耗时长、进度不确定、用户可能中途改主意。它们和"传感器每秒发一次数据"(话题)不一样,也和"问一句答一句"(服务)不一样。
那用上一课的服务来做"等刷卡"行不行?直接撞上三堵墙:
📞 用服务"等刷卡":像打了个被永久 hold 住的客服电话
- 客户端阻塞在
spin_until_future_complete:黑盒,进展全靠猜 - 想放弃?没有取消入口,只能 Ctrl+C 杀进程——底层读卡循环还在跑
- 超时了只有一个失败应答,没有"过程性"信息可复盘
- 若硬轮询发多次服务调用,每次都要重新开串口、重新初始化
📦 用动作"等刷卡":像点了一份有进度条的外卖
- Goal 立即返回:客户端发完目标继续干别的,执行在服务端后台进行
- Feedback 流:SCANNING → CARD_FOUND → …,像看骑手位置一样看进度
- Cancel 随时插队:服务端在循环里查取消请求,优雅收场
- Result 必达:成功/超时/被取消,三种结局都有明确交代
03核心原理:五条隐藏通道 · 时序 · 三回调与状态机
你在代码里写的 ActionClient/ActionServer 各只是一个端点,但 ROS2 在底下悄悄建了 5 条线:3 条服务线(发 Goal、发 Cancel、取 Result)+ 2 条话题线(Feedback 流、Status 流)。也就是说——你已经把前面三课全用上了:动作 = 服务的配对语义 + 话题的流式能力,封装成一个好用的抽象。把两个节点拆开看全貌(图 8-2):
三通道各管什么
携带任务参数(timeout_sec: 30)。发送后先拿到"接受/拒绝"的答复(goal_response),再等最终结果。
执行期间周期推送状态:SCANNING → CARD_FOUND → READING_UID → VERIFYING。
终态交付:success / card_uid / card_type / message。无论哪种结局,必有且仅有一条。
服务端在循环里查 is_cancel_requested,同意则就地收场回 canceled。
| 维度 | 话题(EXP-06) | 服务(EXP-07) | 动作(本课) |
|---|---|---|---|
| 调用语义 | 持续数据流,一对多 | 单次请求/响应,一对一 | 长耗时目标+反馈+结果 |
| 异步/同步 | 异步 | 同步 | 异步(执行后台化) |
| 中间反馈 | 无(值到即反馈) | 无 | 有(Feedback 状态机) |
| 可取消 | 否 | 否 | 是 |
| 典型场景 | MQ5 浓度发布 | 指纹验证 | 刷卡等待、导航、抓取 |
时序:一次完整 Action 生命周期
上面讲的是"线路怎么铺",这里讲"一次任务怎么走"。下面这张时序图 5.5 秒循环一次:①Goal 出发 → ②Feedback 反复流回 → ③(可选)Cancel 插队 → ④Result 终态。对照图 8-2 认线路:①走 Goal 服务线,②走 Feedback 话题线,④走 Result 服务线。
Goal 立回、Feedback 流式、Result 一次性、Cancel 随时插队——四条时序合成一个"像打电话又像看下载进度条"的抽象。
三回调:服务端为什么拆成三个函数
服务端只有一个回调(收到请求就处理),动作服务端却拆成三个——因为一个长任务要回答三个问题:这个目标接不接?取消同不同意?活怎么干?
在 execute 之前被调:默认 ACCEPT,可拒绝(如已有任务在跑)。
决定 cancel 请求的 ACCEPT/REJECT;同意后 execute 内的 is_cancel_requested 才会置位。
任务全程在此:循环查取消、发反馈、推进状态机、以 succeed/abort/canceled 收尾并 return result。
反馈状态机:Feedback 里流的是什么
| 易错点 | 为什么 |
|---|---|
execute 必须 async def | 动作执行体是协程,同步函数无法正确挂起/恢复 |
| 取消检查必须在循环体内 | 循环外检查 = 只看一次,任务起跑后再也收不到取消令 |
| 结果状态要查 STATUS_SUCCEEDED | 超时/取消对应其它状态码,直接当成功会误报 |
| 一次只发一个 Goal | 多 Goal 并发抢同一 SPI 天线会造成读卡竞争 |
04实验步骤:源码在哪、怎么串起来、关键几行在干什么
这一节不逐行讲全部代码,只解决三件事:源码文件在哪个目录 → 三份文件怎么串成一条链 → 哪几行是必须看懂的。看完你能自己打开源码定位到对应位置,比记住语法有用得多。
第 1 步 · 先找源码:三份文件,一个目录
本实验的全部源码都在同一个目录里,录入门禁脚本、动作服务端、动作客户端共用这一套驱动:
# 源码目录(用一条命令即可跳到)
cd ~/ros2_ws/src/xflz_eai_car1/driver/ros_sensor/ros_sensor/ros_sensor
ls *.py
| 文件 | 它负责什么 | 本实验什么时候用到 |
|---|---|---|
rc522_reader.py | 驱动层:SPI 读写 MFRC522 寄存器,寻卡 + 防冲突拿 UID。不依赖 ROS,可独立跑 --test 自检 | 步骤 2 的脱机自检、服务端的读卡循环 |
rfid_action_server.py | 动作服务端:三回调 + 执行循环,把读卡包装成 /rfid_scan 动作 | 步骤 3 启动,步骤 4/6 被调用 |
rfid_action_client.py | 动作客户端:发 Goal、收 Feedback、等 Result、发 Cancel | 步骤 4 启动(带 30 秒参数) |
ros_sensor_interfaces/action/RfidScan.action | 接口定义:Goal / Feedback / Result 三段字段 | 步骤 1 编译时生成 Python 类,两个节点 import |
ros_sensor/(外层是包,里层同名目录才放 .py);② 如果 ls *.py 有输出,说明位置对了;③ 想看 action 定义,去 ~/ros2_ws/src/xflz_eai_car1/driver/ros_sensor/ros_sensor_interfaces/action/。第 2 步 · 再看框架:三份文件怎么串成一条链
先记住分工,再看代码就不会迷路。
read_uid():进门先问"卡在不在场"(request_a),在就读出 4 字节卡号(anticoll)。它不懂 Goal/Feedback,只懂寄存器。ActionServer 注册 /rfid_scan;execute_callback 里跑循环:每轮调 read_uid → 发一条 Feedback → 查有没有取消,最后按结局调 succeed / abort / canceled。rc522_reader.py 负责跟芯片说话,rfid_action_server.py 负责把读卡包装成一个长任务,rfid_action_client.py 负责下单、听进度、收结果。中间的 Goal/Feedback/Result 三条通道你不用自己写——ActionServer 已经替你建好了(这就是 03 节说的"5 条隐藏线")。第 3 步 · 再读关键代码:三处非讲不可的地方
下面只挑最能说明问题的几段。每段都标了文件 + 行号,你可以直接打开源码跳过去对照。
① 驱动层:REQA 寻卡 → 防冲突 → 拿 UID
MFRC522 是寄存器驱动的 13.56MHz 读卡芯片,主控通过 SPI 读写它的寄存器。引脚在文件头定义:CS→GPIO114、SCK→112、MOSI→113、MISO→115、RST→116。动作服务端实际只调一个方法 read_uid():
# 来源:rc522_reader.py L296-305(完整读卡流程:寻卡 + 防冲突两步串成一步)
def read_uid(self) -> tuple:
    ok, atqa = self.request_a()          # ① REQA 寻卡:卡在不在射频场里?
    if not ok:
        return False, "", b''            #    不在 → SCANNING 下一轮再来
    ok, uid = self.anticoll()            # ② AntiCollision 防冲突读 UID
    if not ok:
        return False, f"ATQA=0x{atqa:04X}", b''
    uid_str = "%02X%02X%02X%02X" % (uid[0], uid[1], uid[2], uid[3])
    return True, uid_str, uid            # (成功, 卡号十六进制串, 原始字节)
| 逐行看点 | 它在干什么 |
|---|---|
request_a() 返回 ATQA | "卡在不在场"的应答信号——先确认在场,才谈得上读卡号;顺序不可颠倒 |
anticoll() 防冲突 | ISO14443A 下多卡同场会信号冲突:用 0x93 0x20 命令帧逐位选出唯一卡,读 4 字节 UID 并做异或校验(L283-294) |
uid_str 拼接 | 4 字节拼成 7E1A3B02 这样的十六进制串——这就是 Result 里 card_uid 的来源 |
open→hw_reset→self_test→init | 服务端 execute 开头的初始化四连;--test 命令行的自检也是这套(VersionReg 读 0xB2 即正常) |
② 服务端:三回调 + 执行循环
# 来源:rfid_action_server.py L41-48(三个回调一次注册)
self._action_server = ActionServer(
    self, RfidScan, 'rfid_scan',
    execute_callback=self.execute_cb,    # 干活的主体(协程)
    goal_callback=self.goal_cb,          # 收/拒目标
    cancel_callback=self.cancel_cb)      # 同意/拒绝取消
# 来源:rfid_action_server.py L100-141(执行循环:查取消 → 发反馈 → 读卡)
async def execute_cb(self, goal_handle):
    deadline = time.time() + (goal_handle.request.timeout_sec or 30)
    feedback = RfidScan.Feedback()
    while time.time() < deadline:
        if goal_handle.is_cancel_requested:      # ← 必须在循环体内!
            goal_handle.canceled()               #    同意取消,就地收场
            result.success = False
            result.message = '已取消'
            return result
        feedback.status = 'SCANNING'            # 每轮都发反馈
        goal_handle.publish_feedback(feedback)
        ok, atqa = rc.request_a()                # 寻卡
        if not ok:
            time.sleep(0.1); continue            # 没卡:0.1s 后再来
        feedback.status = 'CARD_FOUND'
        goal_handle.publish_feedback(feedback)
        ok, uid = rc.anticoll()                  # 读 UID
        ...  # READING_UID → VERIFYING 反馈 → classify_card 判型
    goal_handle.abort()                          # deadline 耗尽仍无卡
    result.message = '读卡超时'
    return result
# 来源:rfid_action_server.py L19-29(卡类型判定:ATQA + UID 长度)
def classify_card(atqa, uid):
    if atqa == 0x0044 and len(uid) == 7: return 'MIFARE Ultralight'
    if atqa == 0x4400: return 'MIFARE Ultralight C'
    if atqa == 0x0344: return 'MIFARE DESFire'
    if atqa in (0x0002, 0x0003, 0x0004): return 'MIFARE Classic'
    return 'Unknown'
| 逐行看点 | 为什么这么写 |
|---|---|
async def | 执行体是协程:sleep/等待期间让出控制权,反馈、取消、其它回调才有机会被处理 |
is_cancel_requested 在循环内 | 每轮都查一次,取消请求最多延迟 0.1s 生效;放循环外 = 只查一次,起跑后再也收不到取消令 |
publish_feedback 每轮一条 | SCANNING 也在发——"还在正常找"本身就是重要信息;不发反馈客户端就像瞎了 |
| 三种结局各归其位 | 取消→canceled(),超时→abort(),读成功→succeed();每种都 return 一份 Result |
| 初始化放循环外 | open→hw_reset→self_test→init 只做一次;每轮重复初始化会拖慢寻卡节奏 |
③ 客户端:异步回调链
# 来源:rfid_action_client.py L51-66(发送 Goal:三层回调接力)
def send(self, timeout=30):
    if not self._client.wait_for_server(timeout_sec=3.0):
        self.get_logger().error('RFID Action 服务不可用')
        return False
    goal = RfidScan.Goal()
    goal.timeout_sec = timeout                    # Goal 参数从这里进
    future = self._client.send_goal_async(
        goal, feedback_callback=self.feedback_cb) # 反馈回调随 Goal 一起挂
    future.add_done_callback(self.goal_response_cb) # 第 1 环:接受了吗?
    while rclpy.ok() and not self._done:            # 必须轮转执行器!
        rclpy.spin_once(self, timeout_sec=0.1)      # 回调全靠它驱动
    return self._ok
# 回调链的接力顺序(示意)
goal_response_cb(goal_future)      # 第 1 环:ACCEPTED?
    └─ goal_handle = goal_future.result()
    └─ result_future = goal_handle.get_result_async()
    └─ result_future.add_done_callback(self.result_cb)   # 第 2 环:终态
feedback_cb(feedback_msg)          # 插播:执行期间随时被调
    └─ self.get_logger().info(f'Feedback: {feedback_msg.feedback.status}')
result_cb(result_future)           # 第 2 环:读 Result,按状态判定
    └─ status == GoalStatus.STATUS_SUCCEEDED ? '成功' : '超时或被取消'
    └─ self._done = True          # 放行 send() 里的 while 循环
| 逐行看点 | 为什么这么写 |
|---|---|
wait_for_server | 与服务端同名('rfid_scan'),3 秒等不到就报错返回——先确认再说 |
send_goal_async 不阻塞 | 发送立即返回 Future;"接受/拒绝"由第 1 环回调处理,主线程继续往下走 |
spin_once(0.1) 循环 | 三层回调全部靠执行器驱动:忘了 spin,回调永远不会发生,程序卡死 |
STATUS_SUCCEEDED 判定 | 超时(abort)和取消(canceled)也回 Result——不查状态码会把失败当成功 |
05动手任务:按操作验证本课的四个目标
01 节是"跟着看一遍",这一节是"你自己操作,验证目标达成了没有"。四个任务分别对应课程目标里的四项能力——做完这四题,你就能说自己掌握动作通讯了。每题都要求先写下预期,再动手验证。
ros2 run ros_sensor rfid_action_client 30),盯住终端 30 秒;然后回想 EXP-07 那种"发完什么都不显示"的等待。要记录:这 30 秒里终端打印了多少条 Feedback、分别是什么状态。
过关标准:能说出"反馈流"解决的是服务的哪个缺陷。
要记录:三次的 Result 文案(
success 字段 + message)各是什么。过关标准:能说出三种结局分别由代码里哪个调用产生(succeed / abort / canceled)。
ros2 action list → ros2 action info /rfid_scan → ros2 action send_goal … --feedback。要记录:
action info 输出里 Action 类型是什么、send_goal 打印的反馈流。过关标准:下次客户端起不来时,你能用 CLI 证明"服务端是好的"。
sudo python3 rc522_reader.py --test 看自检;再故意把 CS 引脚号写错(改文件头的 GPIO_CS),重跑自检。先预判:VersionReg 会读到什么?
要记录:正常与改错后的两次
VersionReg 值。过关标准:能说出"先自检、再跑 ROS"为什么能少走弯路。
rfid_action_server.py 里每轮 sleep 的时间从 0.1 改成 0.5,重编后重跑。先预判:Feedback 的滚动速度会怎么变?取消还灵敏吗?
要记录:改前改后每分钟 Feedback 条数。
这题让你体会"循环节奏"同时影响反馈密度和取消响应速度。
① MQ5 浓度每秒上报;② 查询当前电量;③ 机械臂移动到指定坐标(约 20 秒,需中途可停)。
要记录:三个选择 + 每个的理由(从"要不要反馈""要不要等""能不能取消"三个角度说)。
| # | 你要做的操作 | 要记录的证据 | 对应目标 |
|---|---|---|---|
| 1 | 发 Goal 不放卡,观察 30 秒 | 期间收到的 Feedback 条数与内容 | 说清动作比服务多什么 |
| 2 | 造出成功 / 超时 / 取消 | 三种 Result 的文案对照 | 掌握三种结局的触发条件 |
| 3 | 只用 CLI 跑一次读卡 | action info 输出 + send_goal 反馈 | 会用 CLI 独立观察 |
| 4 | 自检 + 故意改错引脚 | 两次 VersionReg 值对比 | 分清硬件层与 ROS 层故障 |
| 5 | 改 sleep 参数重编 | 改前/改后 Feedback 密度 | 理解循环节奏的影响 |
| 6 | 无(设计题) | 三个选型 + 理由 | 能把三机制用对地方 |
06注意事项与验收清单
- 能画出 Goal/Feedback/Result/Cancel 四条通道并标方向(对照图 8-2 说出底层 5 条线)
- 说出三回调各管什么、execute 为什么必须 async
- 复现反馈流转:SCANNING → CARD_FOUND → READING_UID → VERIFYING
- 用
--feedback观察到反馈流并成功拿到 Result - 分别演示超时(不放卡)与取消两种非成功结局
- 能完成三机制选型表,说出"服务无法取消"对体验的影响
- 理解 REQA 寻卡与 AntiCollision 防冲突的先后关系
- 能独立配好 SPI 与 GPIO 权限(步骤 2 的 5 条命令),并用
ls -l验证权限已生效
| 坑 | 症状 | 解法 |
|---|---|---|
| 权限没配 | 自检报 Permission denied 或 /dev/spidev1.0 打不开 | 执行 01 节步骤 2 的 5 条命令;重启后需重做 |
| GPIO 未导出 | chmod 报 No such file or directory | 先 echo 114 > /sys/class/gpio/export 再 chmod |
| SPI 自检失败 | VersionReg=0x00/0xFF | 查 CS=114/RST=116 接线、3.3V 供电、python-periphery 是否安装 |
| 服务不可用 | 客户端报 RFID Action 服务不可用 | 先启动 server,ros2 action list 确认 /rfid_scan |
| 一直 SCANNING | 反馈不前进 | 卡贴天线;确认是 13.56MHz 卡型;必要时加大 timeout_sec |
| Goal 字段写错 | YAML 解析失败 | 字段名必须与 .action 完全一致:{timeout_sec: 30} |
| 取消不生效 | cancel 后任务照跑 | 检查 execute 循环体内是否有 is_cancel_requested |
| 多 Goal 抢卡 | 读卡结果错乱 | 一次只允许一个客户端发 Goal |
| 忘了 source | ros2 run 找不到包 | 每个新终端 cd ~/ros2_ws && source install/setup.bash |
07本课总结与思考题
Goal 立回、Feedback 流式、Result 一次性,长耗时任务的标准形态;底层是 5 条隐藏线路。
goal/cancel 决定准入,async execute 内查取消、发反馈、三种结局收尾。
goal_response → result 两环接力,feedback 中途插播,spin 贯穿始终。
先 ATQA 确认在场、再取唯一卡号——顺序不可颠倒;自检先行分层排障。
② 当前读卡 succeed 后动作即结束,无法感知"卡被拿走"——要设计持续监控卡在/离场的门禁,对比"动作+长循环反馈"与"话题持续发布"两种方案并给出你的选型。
③ execute_cb 里的 time.sleep(0.1) 轮询和 async 协程是否冲突?如果用 await asyncio.sleep 替换,对 cancel 的响应速度有何影响?