ROS2 简介:机器人软件的操作系统
ROS(Robot Operating System,机器人操作系统)是什么?为什么机器人需要这个 ROS"中间件"?本实验从机器人软件的协作之痛出发,讲清 ROS2 的三大设计支柱,拆解 ROS1 中心化 Master 与 ROS2 去中心化 DDS 的架构发展变化,再通过 talker / listener 跑通第一个 ROS2 的 HelloWorld 程序。
目标本课学完,你应该能做到
能讲出 ROS 不是操作系统,而是"通信框架 + 工具集 + 包生态";能用自己的话说清"为什么机器人开发需要这层中间件"。
能说出 ROS2 相对 ROS1 在三个维度的核心改进:通信架构(DDS vs TCPROS)、编译系统(colcon vs catkin)、节点生命周期管理,并解释各自的工程意义。
能正确执行 ros2 --help 看可用命令组,用 ros2 run 起 talker 与 listener,亲眼看到"零配置互联"。
能用 ros2 node list / ros2 topic list / ros2 topic echo 观察运行中的节点拓扑与消息内容。
source setup.bash 为什么是每个终端的必做动作。难点:理解"去中心化"不是"没有中心",而是"中心被拆散到每一端"。
source 养成本能。01问题引入:机器人软件为什么需要这个 ROS"中间件"
把机器人比作一个人:摄像头是眼睛、麦克风是耳朵、决策程序是大脑、机械臂和底盘是手脚——那"中间件"就是这套神经系统,把不同器官的信号翻译成统一语言。
神经系统把眼、耳、手、脚连成一个整体——传感器提供输入、决策做判断、执行器负责动作,ROS2 就是给机器人铺的这套"神经系统"。
相机说 USB 方言、雷达说串口方言、电机说 CAN 方言,决策程序听谁的都费劲——直接的后果就是下面这行红字:转接程序随零件数爆炸,换型号全部重写。
相机发 /image、雷达发 /scan,决策节点听普通话收、发普通话指令——换零件 = 换一个会说"普通话"的节点,别人的代码一行不改。中间件干的就是"统一说话"这件事。
四步把"为什么需要中间件"说透:
简单来说,ROS2 = 机器人的"普通话 + 微信群 + 一键工具箱"——谁写的应用都能插上就跑,多台电脑自动成网。本课所有内容,都是在拆解这句话。
02核心原理:ROS2 的三大设计支柱
没有 Master 单点。每个节点自带 DDS 参与者身份,通过组播自动发现彼此,组成一张"节点-话题"关系图。就像一个微信群:谁上线大家自动看见,谁退群也不影响别人聊天。
👉 本支柱专属展开:见下方"总机 vs 群聊"对比
Python(rclpy)、C++(rclcpp)乃至 Swift/Java 都能发声——接口由 IDL 消息定义统一约束,与实现语言解耦。
👉 本支柱专属展开:见下方"同一份消息合同"图解
ros2 CLI、rqt、rviz2、rosbag2、launch——同一套图信息喂给全部工具,"看不见的系统"随时可自省。
👉 本支柱专属展开:下方三张真实运行截图 · 完整工具链见 EXP-02
先看一个熟悉的场景再看机器:老式总机转接电话,总机一下班,全网失联;微信群里谁上线自动进群直接聊,谁退群都不影响别人。ROS1 选了总机(Master),ROS2 选了群聊(DDS):节点自己组播发现,任意一个挂掉,其余照常。下面左半边是总机模式的下场,右半边是群聊模式的底气:
Python 写的节点和 C++ 写的节点,语言不通凭什么直接对话?——因为它们事先签好了同一份"消息合同"(IDL):
| 对比维度 | ROS1(Melodic 及以前) | ROS2(Foxy / Humble / …) |
|---|---|---|
| 通信架构 | 中心化:Master(rosmaster) 统一注册 | 去中心化:DDS 点对点,无中心进程 |
| 底层协议 | TCPROS(自研 TCP 长连接) | RTPS(DDS 标准,UDP + 组播发现) |
| 节点发现 | 启动必须先起 Master,向它注册 | 组播自动发现,谁先谁后无所谓 |
| 编译系统 | catkin_make 单一 CMake 大工程 | colcon 每包独立构建,支持混合语言 |
| 生命周期 | 节点崩了只能重启整个进程 | Managed Node 四状态,可"待机-激活"恢复 |
| 服务质量 | 无 QoS,可靠性不可配 | QoS 三要素(可靠性/持久性/历史)可按话题配置 |
支柱三不是口号——下面是 ROS2 Humble 实机运行的真实截图(三张均取自本课程配套实验现场,点击图片可放大):
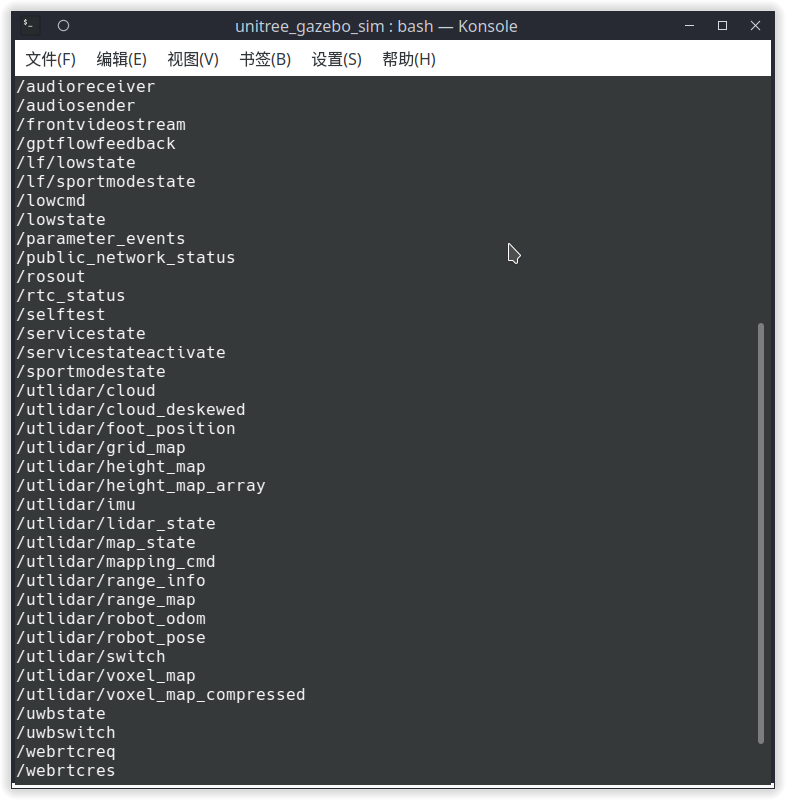
topic list 一眼清点全系统话题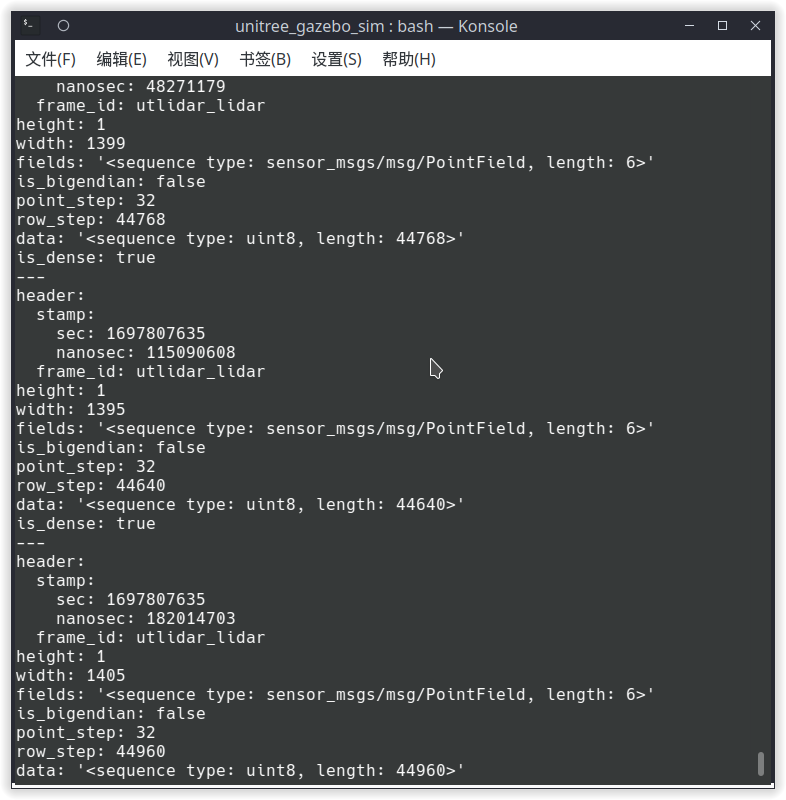
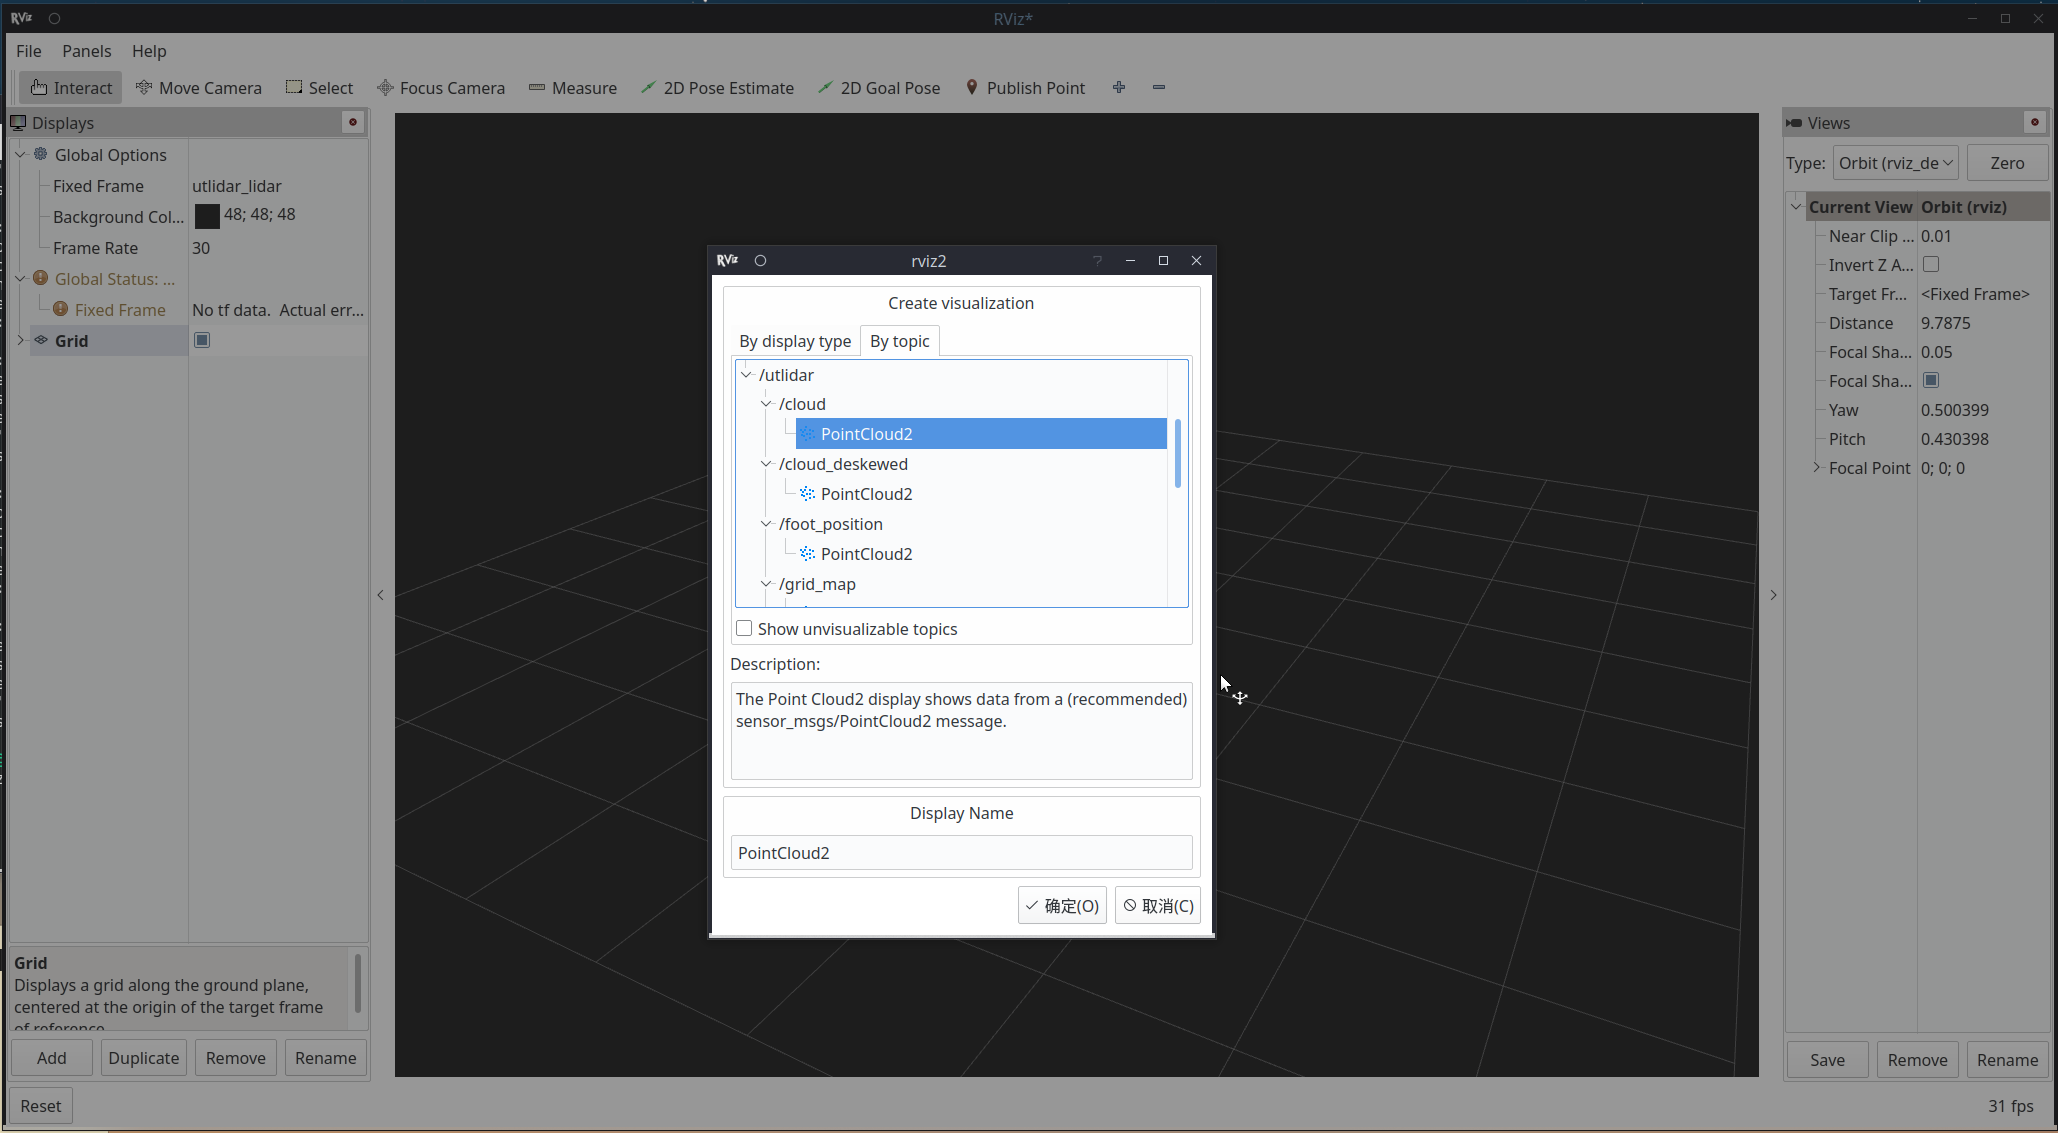
还有更多"开箱即用"在等你:rqt 图形化大全家、turtlesim 教学小海龟、rosbag2 录放时间机器、launch 一键拉起全系统——同一张计算图喂给所有工具,EXP-02 起逐个上手。
拼图收尾:三根柱子拼回整张图 —— ROS2 整体框架(中文版)
三根柱子讲完了,现在拼回整机。穿针引线的"针"就是你两个小节后要亲手跑的那条 Hello World: 1:楼越往下越靠近硬件,右栏的工具站在图外读图。任意点一层看它此刻在干什么,点 ▶ 播放 看这条消息怎么"下楼 → 过河 → 上楼"。
🏗 点击任意一层 · 由上到下 = 由"人话"到"网线"
👆 点左侧任意一层
这里会告诉你:这层是干什么的、此刻 Hello World 走到这层发生了什么、以及它对应哪根支柱。
图 1-3|ROS2 整体框架(全中文):①–③ 承载支柱②"语言无关",⑤ 承载支柱①"去中心化",工具栏承载支柱③——一条 Hello World 下六层、上六层,两边代码零连接
03ROS2 的架构与设计特点
第 02 节末尾那张可播放的框架图,是跟着一条 Hello World 把楼走了个来回。这节换成工程师查房的视角:官方把 ROS2 从上到下切成五层。先看整栋楼的楼层表,再把第 02 节的三根设计支柱拿过来对照,看它们各站在哪一层。
图 1-4|ROS2 五层架构:左侧箭头是调用方向,右侧虚线把五层归成三块,第 3 层(标准插座)特意高亮
逐层用一句话说清各自干什么,以及你在课程的哪一节会碰到它:
| 层 | 这层干什么 | 你会在哪里碰到它 |
|---|---|---|
| 1 应用层 | 写节点、定话题、发消息收消息,完全不碰网络细节 | talker / listener(第 04 节),EXP-05 起的所有节点代码 |
| 2 客户端库层 | 每种语言一个母语窗口(rclpy / rclcpp),底下共用 rcl 这个语言无关内核 | "同一份消息合同"动画(动画 1-2)讲的就是这层怎么把语言差异吃掉 |
| 3 DDS 接口层(RMW) | 画一条标准插座线:上层只认统一的发布 / 订阅 / 服务接口,不认插座下面插的是谁 | RMW_IMPLEMENTATION 一个环境变量换 DDS,见下方卡片 |
| 4 DDS 实现层 | 真正干活的运输队:组播把节点互相喊出来,RTPS 点对点送消息 | 支柱①的落点,动画 1-1 右半边那张网;EXP-12 把整层拆开讲 |
| 5 操作系统层 | 真实操作系统与网络设施,ROS2 只是跑在它上面的普通程序。本课程统一用 Ubuntu 22.04;官方同时支持 Windows 10+ 与 macOS,但装法、路径、终端习惯都不一样 | 本节下半的 source 三板斧,验证的就是这层环境通没通 |
~/ros2_ws)、终端习惯都是按 Ubuntu 写的,所以三条路任选:① 装 Ubuntu 22.04 双系统或虚拟机(最省事,推荐);② Windows 用 WSL2 + Ubuntu 22.04(命令完全一致,图形界面需额外配置);③ 直接用课程提供的实验箱。macOS 用户建议直接上虚拟机跑 Ubuntu。设计特点:三大设计支柱各站在哪一层
第 02 节的三根柱子落到这张五层图上,每根都有自己的楼层,彼此不重叠也不缺位:
rclpy / rclcpp 在第 2 层各说母语,到进第 3 层之前已被 rcl 收敛成一套动作,消息格式由 IDL 合同统一约束。
回看"同一份消息合同"图解
发行版、开关与节点生命周期
楼层和支柱对上之后,还差三件落地的事:本课程用哪个发行版、换 DDS 怎么换、节点怎么"待机而不退出"。
2022.05 发布的 LTS 版本,支持至 2027.05;此前 Foxy(2020)、Galactic(2021),此后 Iron、Jazzy。配套 Ubuntu 22.04。
RMW_IMPLEMENTATION=rmw_cyclonedds_cpp——排障时用来隔离"是不是 DDS 实现的锅",无需改一行代码。
Unconfigured → Inactive → Active → Finalized:节点可"待机而不退出",故障后原地恢复。
环境验证三板斧
# ① 确认发行版(预期输出 humble)
echo $ROS_DISTRO
humble

# ② 加载 ROS2 环境(每个新开终端都要执行!)
source /opt/ros/humble/setup.bash

# ③ 看 ros2 命令认识自己的能力清单
ros2 --help
# ... verbs: action bag interface launch node param pkg run service topic ...
#            ↑ 八大动词组,EXP-02 逐一拆解
echo $DISPLAY 确认非空。下面三条命令按序复制执行:# ① 装包(只需一次) sudo apt install ros-humble-turtlesim # ② 启动海龟窗口,保持开着(拆解见下面的讲解卡) ros2 run turtlesim turtlesim_node # ③ 再开一个终端,按 ↑↓←→ 方向键遥控海龟 ros2 run turtlesim turtle_teleop_key # 报 No executable found?说明命令被拼接过,先跑 ros2 pkg executables turtlesim 核对
ros2 run turtlesim turtlesim_node 从左到右读:用 ros2 run 这个"启动命令",去启动包名为 turtlesim 、可执行文件名为 turtlesim_node 的应用——相当于"从 turtlesim 这个工具箱里,取出 turtlesim_node 这件工具运行起来",回车后进程里就多了一个节点(名为 /turtlesim)。通用格式是 ros2 run <包名> <可执行文件名>,本页下文的 turtle_teleop_key、demo_nodes_cpp talker 全按这个格式读。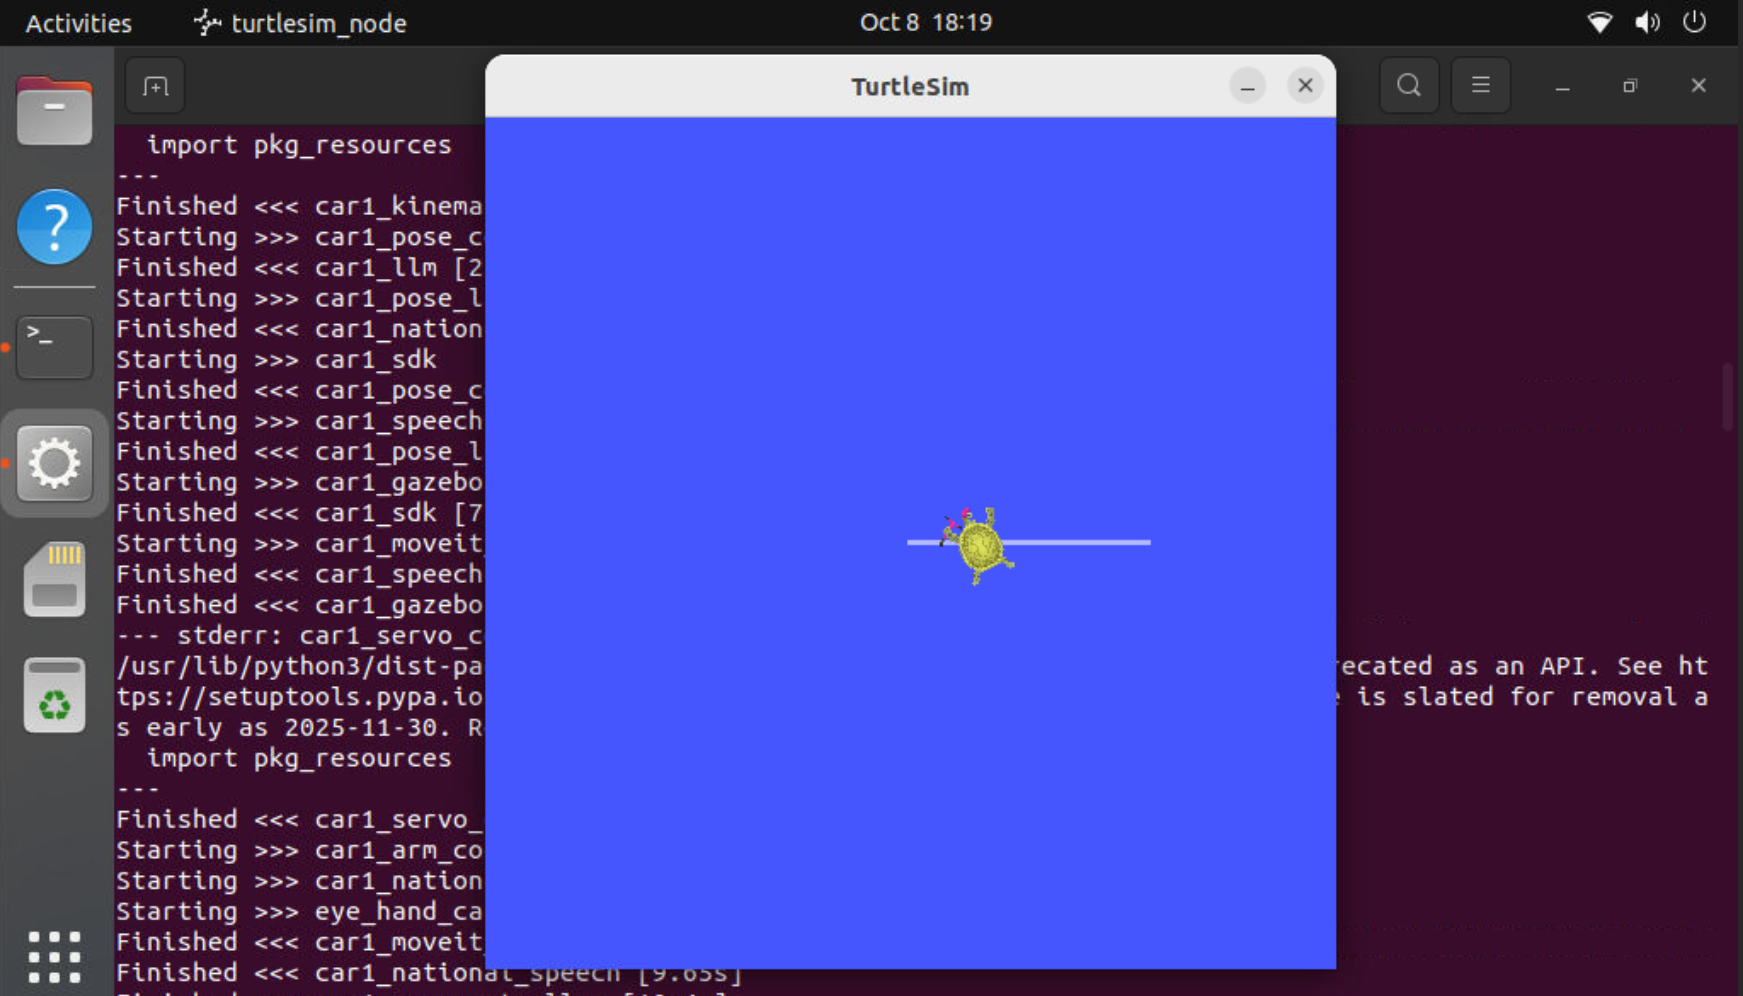
💡 三步跑通即说明图形环境、话题发布、订阅执行全部正常——方向键海龟之所以听话,是 teleop_key 在往 /turtle1/cmd_vel 话题发"速度"消息,海龟订阅到就动(EXP-06 细讲)。
setup.bash 注入的环境变量找到:不 source,ros2 直接 command not found;换了工作空间不 source install/setup.bash,你编译的包就"不存在"。这是新手第一大坑,贯穿全课程。04实操 1 · ROS2 的 Hello World:talker
sudo apt install ros-humble-demo-nodes-cpp(只需一次,装过就跳过)ros2 run demo_nodes_cpp talker[INFO] ... Publishing: 'Hello World: N' 每秒刷新# ① 首次先装官方示例包(已装跳过;缺它必报 package not found) sudo apt install ros-humble-demo-nodes-cpp # 核对: ros2 pkg executables demo_nodes_cpp → 应列出 talker / listener # ② 终端 A:加载环境(新开终端必做) source /opt/ros/humble/setup.bash # ③ 启动 talker,保持运行 ros2 run demo_nodes_cpp talker # [INFO] [1712...]: Publishing: 'Hello World: 1' # [INFO] [1712...]: Publishing: 'Hello World: 2'
ros2 run <包名> <可执行文件>——它只做一件事:去 ament 索引里按包名找到 install 目录,启动其中的可执行文件。找不到包?按序排查:①没装(本节第一步)→ ②没 source → ③自己的包才轮到没编译。05实操 2 · 零配置互联:listener 与系统监控
ros2 run demo_nodes_cpp listener——无需任何"连接配置"[INFO]: I heard: [Hello World: N]# 终端 C:以第三方身份俯瞰整个系统 ros2 node list # /listener /talker ros2 topic list # /chatter /parameter_events /rosout ros2 topic info /chatter # Type: std_msgs/msg/String Publisher count: 1 Subscription count: 1 ros2 topic echo /chatter # 第三方"匿名"订阅,实时看到 data ros2 topic hz /chatter # average rate: 1.000
06源码一撇:发布订阅关键代码逻辑
刚才跑通的那两个节点,代码其实只有几十行。下面是你刚执行的 demo_nodes_cpp 官方示例的真实源码(已精简掉版权头和组件注册宏),重点看发布与订阅这两条主线各自靠哪几行动作完成。
① 继承 Node → ② 起个名字 → ③ 建发布/订阅 → ④ 有消息就回调。
talker 是 create_publisher + 定时器发;listener 是 create_subscription + 收到就打印。
📤 talker.cpp —— 每秒说一句话
#include "rclcpp/rclcpp.hpp"          // ROS2 C++ 客户端库
#include "std_msgs/msg/string.hpp"      // 消息类型:字符串

class Talker : public rclcpp::Node   // ① 任何节点都继承 Node
{
public:
  Talker() : Node("talker")              // ② 节点名就叫 talker
  {
    // ③ 建一个发布者:往 "chatter" 这个话题上发 String
    pub_ = create_publisher<std_msgs::msg::String>("chatter", 10);

    // ④ 每秒触发一次,发一条编号递增的消息
    timer_ = create_wall_timer(1s, [this]() {
      auto msg = std_msgs::msg::String();
      msg.data = "Hello World: " + std::to_string(count_++);
      RCLCPP_INFO(get_logger(), "Publishing: '%s'", msg.data.c_str());
      pub_->publish(msg);            // ← 发布动作:把消息推上 chatter
    });
  }
private:
  size_t count_ = 1;
  rclcpp::Publisher<std_msgs::msg::String>::SharedPtr pub_;
  rclcpp::TimerBase::SharedPtr timer_;
};
📥 listener.cpp —— 收到什么就打印什么
#include "rclcpp/rclcpp.hpp"
#include "std_msgs/msg/string.hpp"

class Listener : public rclcpp::Node   // ① 同样继承 Node
{
public:
  Listener() : Node("listener")            // ② 节点名叫 listener
  {
    // ③ 建一个订阅者:盯住同一个 "chatter" 话题
    sub_ = create_subscription<std_msgs::msg::String>(
      "chatter", 10,
      [this](std_msgs::msg::String::ConstSharedPtr msg) {   // ④ 回调
        RCLCPP_INFO(get_logger(), "I heard: [%s]", msg->data.c_str());
      });                          // ← 回调:每收到一条就执行一次
  }
private:
  rclcpp::Subscription<std_msgs::msg::String>::SharedPtr sub_;
};
chatter。唯一的差别是:talker 用 create_publisher 主动往外发,listener 用 create_subscription 被动等消息。它们从头到尾没有互相"认识"过——没有任何一行代码写着"我要连 listener"。这就是这一节最想让你看到的事:连接是 DDS 在背后自动配对的,不是代码写的。| 对比项 | talker | listener |
|---|---|---|
| 节点名 | "talker" | "listener" |
| 关键 API | create_publisher | create_subscription |
| 话题名 | "chatter" ← 两边必须写成一样,否则接不上 | |
| 消息类型 | std_msgs::msg::String ← 类型也必须一致 | |
| 何时动作 | 定时器每秒触发一次 | 收到消息时被回调 |
| 主动/被动 | 主动发送 | 被动等待 |
rclpy 之后结构一模一样,只是语法不同——话题、类型、发布、订阅这四个概念是跨语言的。07注意事项与验收清单
- 每个新终端都执行过
source /opt/ros/humble/setup.bash,echo $ROS_DISTRO输出 humble - talker 输出 Publishing: 'Hello World: N',序列号持续递增
- listener 输出 I heard: [Hello World: N],与 talker 同步
ros2 node list同时看到 /talker /listener;ros2 topic hz /chatter≈ 1.000 Hz- 能口头解释:ROS1 Master 和 ROS2 DDS 在"节点发现"上的本质区别
| ⚠️ 常见坑 | 现象 → 解法 |
|---|---|
| 未 source 环境 | ros2: command not found → source /opt/ros/humble/setup.bash |
| 包未安装 | Package 'demo_nodes_cpp' not found → sudo apt install ros-humble-demo-nodes-cpp |
| 组播被阻断 | 虚拟机/容器内两终端互看不见 → 桥接网络放开组播,或临时用 ROS_DOMAIN_ID=0 统一域 |
| 域 ID 不一致 | 一边 ROS_DOMAIN_ID=42 一边默认 0 → 互相"隐身",对齐环境变量 |
| GUI 无显示 | turtlesim 黑屏 → 确认 X11 转发 / echo $DISPLAY 非空 |
08实验总结与思考题
用 node / topic 四件套俯瞰系统,完成第一次 ROS2 Hello World。
去中心化、语言无关、工具生态;六维理解 ROS1 → ROS2 的必然性。
source 三板斧、ros2 run、node/topic list · info · echo · hz。
先查 source → 再查 apt 安装 → 再查 DOMAIN_ID 与组播。
ros2 run turtlesim turtlesim_node,另一台设备执行 ros2 run turtlesim turtle_teleop_key,能控制这只海龟吗?如果不希望对方能够控制,应该怎么解决这个问题?