节点:ROS2 里的"一个岗位"
一台机器人身上有二十多个程序在同时干活——看路的、算位置的、决定往哪走的、拧电机的。ROS2 给它们各自划一个岗位、发一张工牌,让它们既能各干各的、又能互相传数据,这就是节点。本课把"节点到底是什么、为什么这么拆、怎么自己写一个"讲透。
目标本课学完,你应该能做到
能讲出节点 = 一个继承 rclpy.node.Node 的独立进程,并能说明"构造 → spin → 销毁"三个阶段各干什么、为什么是这个顺序。
拿到像 gas_sensor_node 这样的节点,能指出:类继承、构造函数里的资源创建顺序、回调方法、main() 的固定四步。
能编译运行节点,用 ros2 node list / ros2 node info 确认它已进入 ROS2 图,并解释启动日志与 Ctrl+C 退出分别对应哪个阶段。
能把这套骨架(继承 → 构造 → 回调 → main 入口)直接套到温度、IMU、超声波等其它传感器节点上。
class XxxNode(Node) 的继承写法,以及构造函数里"注册节点 → 声明参数 → 创建发布者/定时器"的顺序。难点:① 为什么不调用
rclpy.spin() 就等于没开机;② "一个节点 = 一个独立进程"这条设计原则,在工程上有哪些优缺点。gas_sensor_node 正是 EXP-06 的主角——这里从"节点"角度拆它的结构和生命周期,EXP-06 再从"话题"角度拆它怎么发数据。01问题引入:一台机器人里,到底有多少个程序在干活
先别看代码,看一个更实在的问题。你让小车"到桌前把那瓶水拿过来",它身上同时发生着这些事:
这五件事,没有一件能等另一件慢慢做完——相机不会为了等规划算完就停产 30 秒。它们必须同时跑、各干各的、只把结果交出去。数下来,一台能干活的机器人身上通常同时跑着 20 个以上这样的程序。
ROS2 干的事一模一样:把上面那五个程序各封成一个岗位,一个岗位就是一个节点。
· 岗位要有工牌(节点名),不然叫谁都不知道;
· 岗位之间要能传东西(话题/服务/动作,后面几课细讲);
· 一个岗位生病了(崩溃),只停它一个,餐厅照常营业。
但这个类比有三处会带你走偏,先划清边界
类比只是脚手架,不能当定义用。上面这套"岗位"说法帮你快速理解"为什么要拆",但它有三条不成立的边界——每一条后面都会展开,这里先记住正确说法:
| 类比说法 | ✅ 事实 | 会踩什么坑 |
|---|---|---|
| "一个岗位 = 一个节点 = 只干一件事" | 一个节点内部可以同时发布多个话题、订阅多个话题、提供多个服务,承担多项工作。拆分原则是职责内聚,不是"一事一节点"。 | 以为必须拆得极碎,结果几十个节点互相追数据,反而更难维护。 |
| "每个程序配一张工牌" | 可执行文件与节点不是一一绑定:一个可执行程序里可以创建多个 Node;节点也只是进程里的一个对象。进程 ≠ 节点。 | 用 ps 数进程去核对 ros2 node list,发现数目对不上就以为出错了。 |
| "岗位只讲分工" | 分工只是一半。节点的核心能力是通过话题 / 服务与其它节点通信,共同组成计算图(把正在跑的节点和连线画成一张"谁连谁"的图,下面就画一张看看)。没有通信,孤立的节点毫无意义。 | 只记"拆",不记"连",后面学话题/服务时接不上。 |
rcl / rclpy 库创建,在 DDS 发现网络里表现为一个参与者(Participant 侧的端点集合)。它具备的能力是:有名字(可被图查询)、有通信端点(可发布/订阅/提供服务)、由执行器驱动(spin 才能干活)。三者缺一,就不算一个"活着的节点"。
每个新开终端都先加载环境,这是 EXP-01 养成的老规矩。
# 终端 A:发布者
source /opt/ros/humble/setup.bash
ros2 run demo_nodes_cpp talker

# 终端 B:订阅者
source /opt/ros/humble/setup.bash
ros2 run demo_nodes_cpp listener
rqt_graph 不是 ROS2 基础包自带的——它装在独立的 ros-humble-rqt-graph 包里。没装就直接 ros2 run,会报 Package 'rqt_graph' not found。先装一次,以后就不用再装。
# -y 表示自动确认,省掉一次 y/n 交互
sudo apt install -y ros-humble-rqt-graph
✔ 已经装过的话这行会提示 ros-humble-rqt-graph is already the newest version,可以直接跳到下一步。
rqt_graph 是 ROS2 的"看图窗口",完整用法 EXP-14 细讲,这里只要会打开、会读箭头。
source /opt/ros/humble/setup.bash
ros2 run rqt_graph rqt_graph
✔ 三个观察点逐个对:① 图里有两个椭圆 /talker、/listener;② 中间是矩形 /chatter,左边一支箭头从 talker 指进来,右边一支从它指去 listener(发布 → 话题 → 订阅);③ 回终端 A 按 Ctrl+C,talker 的椭圆和箭头立刻从图上消失,重新 run 又自己连回来。
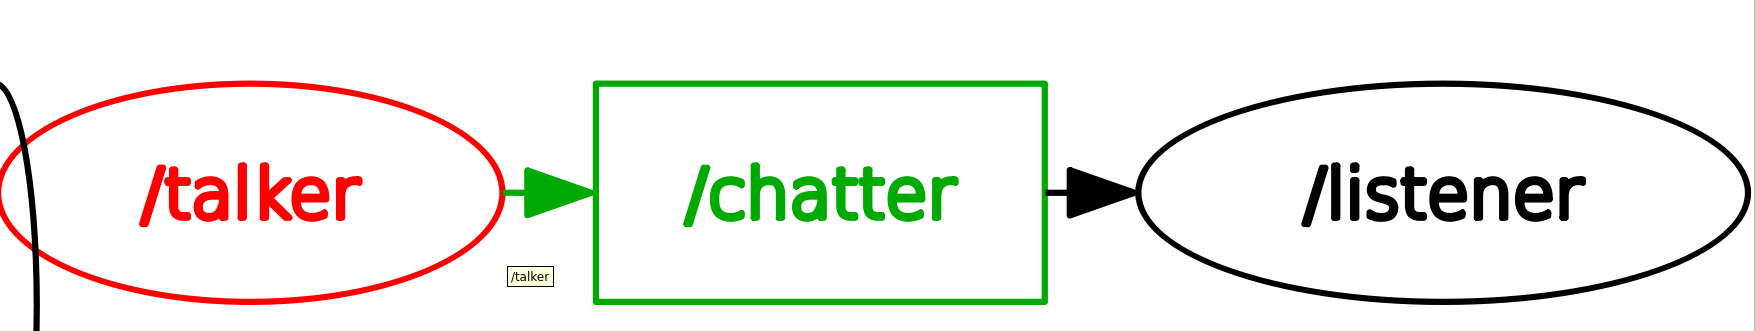
rqt_graph 画出来的样子:左红色椭圆 /talker(发布者)、中间绿色矩形 /chatter(话题)、右黑色椭圆 /listener(订阅者)。箭头方向就是数据流向:talker → chatter → listener。记住这个读图规则:椭圆 = 节点,矩形 = 话题,箭头 = 数据流动方向。后面 EXP-06 加订阅者、EXP-07 加服务时,图会越画越大,但读法永远是这三条。
没有图形界面的机器(纯 SSH)画不了图,用
ros2 node list 加 ros2 topic info /chatter 看"Publisher count: 1, Subscription count: 1",结论完全一样;图形环境怎么配,回看 EXP-01 turtlesim 冒烟测试那段。gas_sensor_node 演示(它同时有发布者、定时器、参数)。② 进程 ≠ 节点——EXP-05 全程按"一进程一节点"练手,但要知道这只是常见做法,不是规定。
③ 节点真正的价值在"连"——话题在 EXP-06、服务在 EXP-07、动作在 EXP-08;计算图上面刚画过一张,02 节的发现建连动画里再展开一遍。
那这 20 多个节点,是随便乱拆的吗
不是。真实机器人里的节点有一条约定的分工纪律,按"信号往哪个方向走"分成四层。上层只做判断、不碰硬件;下层只碰硬件、不做判断——记住这一句,下面这张图就全看懂了。
信号在层间单向流动:感知 → 定位 → 决策 → 执行。真正让轮子转起来的那条链是 lidar_node → amcl_node → nav2_planner → nav2_controller → base_driver;而 mission_node 只发目标、不下命令。四层架构是通行惯例而非 ROS2 的强制规定——但正因为它,任何一层换实现时,其他层一行代码都不用改。
| 分层 | 典型节点 | 一句话职责 | 它"不该"做的事 |
|---|---|---|---|
| 感知层 | camera / depth / lidar / imu | 把物理量翻译成 ROS2 消息 | 不做任何逻辑判断 |
| 定位与坐标层 | odom / robot_state_publisher / amcl | 回答"我在哪、各部件相对在哪" | 不产生任何运动 |
| 决策规划层 | nav2_planner / nav2_controller / move_group | 决定"下一步怎么走、怎么抓" | 不直接碰硬件寄存器 |
| 执行驱动层 | base_driver / arm_driver / gripper_driver | 把指令变成电机的 PWM | 不自己改目标、不做规划 |
那为什么非要拆成这么多程序?
先别急着接受"要拆",我们看一个真会发生的场景——如果硬把这三件事写进同一个程序,会怎样:
图 1-2|拆与不拆,差别不在"代码好不好看",而在于故障会不会扩散、节奏会不会互相拖累。这也解释了为什么机器人软件几乎一定得多进程。
所以 ROS2 的解法就是"拆岗位":拆成多个独立进程,各自独立崩溃域、独立执行节奏、可选各自的语言,再用标准接口对话。代价也很实在——你要多管一份进程、多一份通信开销,所以不是"越碎越好",而是按职责边界拆(怎么拆见下节的四层)。
但"拆成独立进程"不等于"一个进程塞一个节点"
这两件事经常被混为一谈,先把它们分清楚:
| 进程(Process) | 节点(Node) | |
|---|---|---|
| 它是什么 | 操作系统层面"正在运行的程序",有自己的内存空间 | ROS2 图里的一个身份,有名字、有通信端点 |
| 谁看得见 | 操作系统(ps、任务管理器) |
ROS2(ros2 node list) |
| 数量关系 | 不是一一对应。一个进程里可以只放 1 个节点,也可以放 3 个。节点是进程里的对象,进程是装这些对象的屋子。 | |
gas_sensor_node.py,跑起来就是一个进程、一个节点。好处很实在——出问题时好对付:· 某个节点行为不对,你可以直接 Ctrl+C 只停它,其它节点毫发无损;
· 反过来,如果三个节点挤在一个程序里,你想单独停掉其中一个,只能把整块一起停,另外两个也跟着没了;
· 排查时也直观:终端窗口里谁在刷屏,基本就能对上是哪个节点。
一句话:一对一不是规定,是"好管"。
但 ROS2 并不要求这样。同一个程序里创建多个节点完全可以,还能省掉进程间传输开销。看这段 rclpy 示例:
import rclpy
from rclpy.node import Node

# ── 同一个 context(同一个进程、同一套 ROS 运行环境)──
ctx1 = rclpy.Context()
rclpy.init(context=ctx1)
node_a = Node('a', context=ctx1)   # 节点 a
node_b = Node('b', context=ctx1)   # 节点 b —— 与 a 同进程、同 context
# 此时 `ros2 node list` 看到 2 个节点,但系统里只多了 1 个进程

# ── 再起一个 context:仍在这一个进程里,但是彼此独立的 ROS 实例 ──
ctx2 = rclpy.Context()
rclpy.init(context=ctx2)
node_c = Node('c', context=ctx2)   # 节点 c:同进程,但属于另一套 ROS 运行环境

# 结果:3 个节点全部在同一个 Python 进程内 —— 进程 1 个,节点 3 个
ROS2 把这两件事分开设计,是为了让你按需选择:传感器驱动这种"挂了别拖累别人"的角色,单独一间屋;同一套算法里高度耦合的几块,可以合住一间屋。
node list 三者的对应关系看清楚。等你学完 EXP-17 launch,会看到另一种组织方式的真实写法——那时再回头看这段示例,就会有"原来可以这样省资源"的感觉。
02核心原理:跟着一个真实节点,把生命周期走一遍
上一节说"节点是岗位"。可岗位怎么设立、怎么开始干活、怎么下班?我们直接拿一个真节点当标本——gas_sensor_node,实验箱上读 MQ5 气体传感器、每秒报一次浓度的那个程序。
② 它足够小——一个发布者 + 一个定时器,刚好把节点骨架完整露出来;
③ 它正是 EXP-06 的主角,两课能互相印证。
全部代码不到 30 行,去掉 import 只剩四块。先扫一眼,再一块块拆:
from rclpy.node import Node

class GasSensorNode(Node):                 # 块1:继承 Node,拿到"入场券"
    def __init__(self):
        super().__init__('gas_sensor_node')      # ① 报名字 → 进 ROS2 图
        self.declare_parameter('publish_period', 1.0)  # ② 声明旋钮
        self.pub = self.create_publisher(Float32, '/gas_sensor', qos)  # ③ 开出口
        self.timer = self.create_timer(period, self.timer_cb)          # ④ 定闹钟
        # 注:period 在 __init__ 里就能读到,因为 super().__init__() 已执行完,
        #     节点此时已完整;但声明(②)一定要在读(period)之前。

    def timer_cb(self):                       # 块3:回调,被闹钟触发
        raw, v, ppm, err = read_mq5_once()
        self.pub.publish(Float32(data=ppm))
        self.get_logger().info(f'raw={raw} voltage={v:.3f}V ppm={ppm:.2f}')

def main(args=None):                         # 块4:入口,固定四步
    rclpy.init(args=args)                     # 开门前的准备
    node = GasSensorNode()                    # 装修 + 挂牌(构造)
    try: rclpy.spin(node)                   # 站到柜台后(运行)
    except KeyboardInterrupt: pass
    node.destroy_node(); rclpy.shutdown()     # 打烊摘牌(销毁)
就四块。但这四块之间有严格的先后依赖,顺序错了程序直接崩。下面这张图是它的完整生命周期,以及每一步"为什么必须在前一步之后":
四个阶段里 只有 ③ 是"活着":①②是开门前的准备,④是离场。图右那列红色文字全是真机上会碰到的报错——记住它们,排障能省一小时。
问题一:程序怎么知道自己"该是谁"
回到那行 super().__init__('gas_sensor_node')。Node 这个名字,是租来的,不是天生的。
你写个普通 Python 类,它就只是个对象,跑完就没了,谁也不知道它存在。只有继承 Node 并把这行 super().__init__() 跑完,这个对象才会向 ROS2 底层报到,从此有了全局身份、有了可被寻址的名字,出现在 ros2 node list 里。
| 如果你这样写 | 会发生什么 | 为什么 |
|---|---|---|
class Foo:(不继承 Node) | ros2 node list 里永远看不到它 | 没报到,ROS2 图里没有它这个"参与者" |
class Foo(Node): 但不调 super().__init__() | 创建时就报错,根本活不到运行 | 父类的底座没建,后续 API 全部不可用 |
class Foo(Node): 且调了 super().__init__('foo') | ✅ 出现在图中,名字是 /foo | 正常报到 |
Node = 办了入职手续;super().__init__('名字') = 领工牌。手续没办,公司系统里查无此人;工牌没领,同事叫不出你。问题二:节点到底"在哪"被观察到
报到完了,别人怎么看见它?靠两条命令——它们读的是同一张全局表(ROS2 图),所以只要节点在 spin,随时都能查到:
ros2 node list                  # 点名:现在都有谁在?→ /gas_sensor_node
ros2 node info /gas_sensor_node # 查户口:它发什么、收什么、提供哪些服务
#  Publishers: /gas_sensor [std_msgs/msg/Float32]   ← 构造函数第 ③ 步开的出口
#  Subscribers: /parameter_events, /rosout         ← ROS2 给每个节点自动挂的两个"系统话题"
#  Services: /gas_sensor_node/describe_parameters … ← 参数能力(EXP-10 细讲)
顺带解释一个新手常见疑惑:我明明没订阅 /parameter_events 和 /rosout,它们哪来的?——这是 ROS2 在创建节点时自动挂上的公共设施:前者让"改参数"这件事能广播出去,后者把日志汇聚到统一地方。所以每个节点天生就带参数与日志能力,不用你自己写。
问题三:spin 到底在转什么
这是本课最难也最关键的一步。看代码 rclpy.spin(node),很容易以为它在"死循环占着不动"——恰恰相反,它是唯一让活能干起来的东西。
· 有 spin:老板站在大堂,谁来了就招呼谁——闹钟响就去做采样,有消息就去处理。活有人接。
· 没 spin:老板回后院睡觉了。外卖小哥照样把东西送到窗口,可东西就一直堆着,没人接。
这就是"程序明明在跑、log 却一行没有"的真实原因——不是坏了,是没人接活。
同一家店、同样几个窗口——区别只在于"老板在不在大堂"。这就是 spin 的全部含义。spin 不产生数据,它只负责"把已经到达的活派出去"。
问题四:谁在决定"先干哪个活"
到这儿有个新问题:如果同一时刻闹钟响了、消息也到了,谁先?这就引出第三个概念 Executor(执行器)。
rclpy.spin(node) 用的是 SingleThreadedExecutor:一次只执行一个回调,其他排队。行为可预测、不会有并发 bug,绝大多数场景够用,也是本课用的。
MultiThreadedExecutor(num_threads=N) 让不同回调真正并行。代价是你的回调必须自己保证线程安全(加锁),否则数据会乱——初学阶段先别碰。
MutuallyExclusiveCallbackGroup(同组互斥,同一时刻只跑一个)/ ReentrantCallbackGroup(同组可重入,可并发)。用来"哪些回调允许并行、哪些必须排队"。
代码怎么写:三种执行器的启动方式
上面三张卡片说的是"是什么",这里给出"怎么写"。三者是层层递进的关系:默认单线程 → 换多线程 → 用回调组精细控制。先看清 main() 里那几行差在哪。
① 默认写法:rclpy.spin(node)(本课用这个)
# 最短的 main():rclpy.spin 内部就是用 SingleThreadedExecutor 帮你 spin
def main():
    rclpy.init()
    node = GasSensorNode()
    try:
        rclpy.spin(node)          # 单线程,一次一个回调,其余排队
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.shutdown()
✔ 等价于下面这段——理解这点很重要,rclpy.spin() 不是另一种机制,只是"帮你 new 了一个单线程执行器并 spin 它":
# 展开后的等价写法,看得更清楚
from rclpy.executors import SingleThreadedExecutor

executor = SingleThreadedExecutor()
executor.add_node(node)
try:
    executor.spin()
finally:
    executor.shutdown()
    node.destroy_node()
② 多线程执行器:让不同回调真正并行
把 SingleThreadedExecutor 换成 MultiThreadedExecutor,并指定线程数。注意:必须自己加锁,否则两个线程同时改一个变量就会出脏数据。
# 多线程版:num_threads 决定最多几个回调同时跑
import threading
import rclpy
from rclpy.node import Node
from std_msgs.msg import Float32
from rclpy.executors import MultiThreadedExecutor

class GasSensorNode(Node):
    def __init__(self):
        super().__init__('gas_sensor_node')
        # 共享数据必须先配一把锁
        self._lock = threading.Lock()
        self._last_ppm = 0.0
        self.create_timer(1.0, self.timer_cb)
        self.create_subscription(Float32, '/cmd', self.cmd_cb, 10)

    def timer_cb(self):
        ppm = read_mq5_once()
        with self._lock:              # 加锁写
            self._last_ppm = ppm

    def cmd_cb(self, msg):
        with self._lock:              # 加锁读
            print(f'当前 {self._last_ppm}')


def main():
    rclpy.init()
    node = GasSensorNode()

    # 关键一行:换成多线程执行器,开 4 个线程
    executor = MultiThreadedExecutor(num_threads=4)
    executor.add_node(node)

    try:
        executor.spin()             # 4 个线程同时从队列里取活干
    except KeyboardInterrupt:
        pass
    finally:
        executor.shutdown()
        node.destroy_node()
        rclpy.shutdown()
· 必须自己保证线程安全:所有被多个回调共享的变量都要加锁,漏一个就是"偶发"的数据错乱,极难查;
· rclpy 不是完全线程安全的:两个回调同时调
create_publisher/destroy_node 这类操作可能崩;· 调试变难:现象不再可复现(有时对有时不对)。
结论:先单线程跑通,确认瓶颈真的在"回调排队"上,再考虑换多线程。
③ 回调组:精细控制"哪些能并行"
多线程执行器是"整体放开",回调组是"按组放开"——你要明确告诉 ROS2:这几个回调可以并行,那几个必须排队。用法是在创建定时器/订阅时传入 callback_group 参数。
# 回调组:给回调分组,决定组内是"互斥"还是"可重入"
import time
import rclpy
from rclpy.node import Node
from std_msgs.msg import Float32
from rclpy.callback_groups import (
    MutuallyExclusiveCallbackGroup,   # 同组互斥:一次只跑一个
    ReentrantCallbackGroup,           # 同组可重入:可并发跑多个
)
from rclpy.executors import MultiThreadedExecutor


class RobotNode(Node):
    def __init__(self):
        super().__init__('robot_node')

        # 组 A:慢活,互斥——同一时刻只允许一个在跑
        self.group_slow = MutuallyExclusiveCallbackGroup()

        # 组 B:快活,可重入——多个可以同时跑
        self.group_fast = ReentrantCallbackGroup()

        # 创建时把组传进去,这个回调就归到该组
        self.create_timer(5.0, self.slow_cb, callback_group=self.group_slow)
        self.create_subscription(
            Float32, '/cmd', self.fast_cb, 10,
            callback_group=self.group_fast)      # ← 关键参数

    def slow_cb(self):
        time.sleep(3)               # 慢:即便多个触发,同组互斥也不会叠加

    def fast_cb(self, msg):
        print(msg.data)            # 快:多条消息可并发处理


def main():
    rclpy.init()
    node = RobotNode()

    # 回调组必须配合多线程执行器才有多线程效果
    executor = MultiThreadedExecutor(num_threads=4)
    executor.add_node(node)
    try:
        executor.spin()
    except KeyboardInterrupt:
        pass
    finally:
        executor.shutdown()
        node.destroy_node()
        rclpy.shutdown()
| 回调组类型 | 同组内行为 | 典型用途 |
|---|---|---|
MutuallyExclusiveCallbackGroup | 互斥:同组同一时刻只跑一个,其余排队 | 操作共享硬件(如串口、GPIO)的回调,绝不能并发 |
ReentrantCallbackGroup | 可重入:同组可多个同时跑 | 纯计算、无共享状态的快回调 |
| 不传(默认) | 归入节点的默认组,行为等同互斥 | 本课所有节点的写法 |
SingleThreadedExecutor = 1 个窗口,所有活排队;MultiThreadedExecutor = N 个窗口,但哪些活能同时办由回调组决定;回调组不换执行器就没用——单线程下即便标了
Reentrant,也只有一个线程在跑。先选执行器,再用回调组微调。timer_cb 里写了 sleep(5) 或一个慢查询,这 5 秒内所有别的回调都停在队列里动不了,现象就是"节点卡住了"。回调要短;真要干重活,丢给独立线程或另一个节点。同理:服务回调里如果调用了还要等 spin 才能完成的东西(比如同步等待),会直接死锁——这就是 EXP-07 要讲的坑。问题五:节点之间怎么"接上头"
现在 gas_sensor_node 已经能在柜台后正常干活了。可它发出的 /gas_sensor,怎么保证被 gas_monitor 收到?代码里从来没写过对方的 IP 或端口——这层事完全由 DDS 代办:
注意图里最关键的一句:"发现层只牵线、不中转"。所以 ROS2 没有注册中心,也就不存在"注册中心一挂、全网瘫痪"的单点故障——这是 EXP-01 里 ROS1 vs ROS2 对比的底层原因。
· 组播(Multicast/多播):发给一个特定组。DDS 用
239.255.0.1 这类组播地址,只有加入了该组(同 Domain、同 DDS 实现)的网卡才会收到。· 广播(Broadcast):发给同一网段内所有人,不管你愿不愿意听,路由器默认还不转发。
所以准确说法是:节点向组播地址宣告自己(SPDP),随后双方单播交换端点(SEDP)。用"组播"不仅更准,也解释了为什么"同网段却互相发现不了"——多半是交换机/防火墙把组播拦了。
① 话题名不一致(一个是
/gas_sensor、一个是 /gas_sensor_data);② 消息类型不一致;
③ QoS 不兼容(订阅端要 RELIABLE,发布端只给 BEST_EFFORT → 压根连不上)。
第 ③ 条是 EXP-06 的重头戏。排查顺序就按 ①②③ 走,用
ros2 topic info /gas_sensor --verbose 一次看全。问题六:三种"对话方式"怎么选
节点建好连上之后,说话的方式有三种。本课只需要建立"选型直觉",细节留给后面三课:
| 话题 Topic | 服务 Service | 动作 Action | |
|---|---|---|---|
| 像什么 | 广播电台 | 打客服电话 | 点外卖看进度 |
| 方向 | 单向,发完就走 | 一问一答 | 派活 + 多次回报 + 结果 |
| 要不要等结果 | 不等 | 必须等 | 不干等,可中途取消 |
| 本课程例子 | /gas_sensor、/cmd_vel | /verify_fingerprint | /read_card |
| 在哪一课 | EXP-06 | EXP-07 | EXP-08 |
要结果、而且一瞬算完?要,且快 → 服务。
要结果、但很慢、还想看进度、甚至想中途叫停?要,且慢 → 动作。
这张图不用背,但要能自己画出来。EXP-06~08 会把每个分支掰开讲透。
03节点 API 速查手册
这一节不是"讲解",是手册。写节点时你会反复回来查:调用哪个、传什么参数、返回什么、写错了会怎样。下面按"你在什么场景下要用"分组,每条都给签名 + 参数 + 返回 + 最小示例。
A. 程序入口:三件套(每个节点都必须有)
| 接口 | 作用 / 参数 | 返回 | 最小示例 |
|---|---|---|---|
rclpy.init(args=None) ★ | 初始化 ROS2 客户端库,全局只需一次。args 传 sys.argv 时能接收 --ros-args 类命令行参数 | None | rclpy.init(args=args) |
rclpy.spin(node) ★ | 进入事件循环,阻塞直到 Ctrl+C 或 shutdown()。没有它回调永不执行 | None | rclpy.spin(node) |
rclpy.shutdown() ★ | 关闭上下文,释放底层资源。必须与 init 配对 | None | rclpy.shutdown() |
rclpy.ok() | 查询上下文是否仍有效。想在回调里优雅退出时用它做循环条件 | bool | while rclpy.ok(): rclpy.spin_once(node) |
rclpy.spin_once(node, timeout_sec=None) | 只处理一轮就返回,不阻塞。需要自己在 Python 循环里干别的事时用(如 GUI 刷新) | None | while rclpy.ok(): rclpy.spin_once(n, timeout_sec=0.1) |
init() 必须配 shutdown()。try/except KeyboardInterrupt 包住 spin,再在 finally 里 shutdown,才能保证 Ctrl+C 时设备句柄被释放。B. 创建节点:继承 vs 直接用
| 接口 | 作用 / 参数 | 返回 | 最小示例 |
|---|---|---|---|
class XxxNode(Node) ★ | 推荐写法。继承后可在类里放回调、状态、资源句柄,是真实项目的标准形态 | — | class GasSensorNode(Node): |
super().__init__(node_name, *, context=None, namespace=None, use_global_arguments=True, cli_args=None) ★ | 构造函数第一行必须调用。 · node_name:节点名(图内唯一)· namespace:命名空间,默认 /· use_global_arguments:是否接收全局 --ros-args | — | super().__init__('gas_sensor_node') |
Node(name) 直接实例化 | 不继承、直接 new 一个。适合写 10 行的验证脚本,不适合正式节点(回调只能挂 lambda,状态无处安放) | Node | n = Node('tester') |
C. 通信:开出口 / 开入口
| 接口 | 作用 / 参数 | 返回 | 最小示例 |
|---|---|---|---|
create_publisher(msg_type, topic, qos_profile) ★ | 创建发布者。qos_profile 可传整数(表示队列深度)或 QoSProfile 对象 | Publisher | self.create_publisher(Float32, '/gas_sensor', 10) |
create_subscription(msg_type, topic, callback, qos_profile) ★ | 创建订阅者。callback(msg) 在每条消息到达时被调用 | Subscription | self.create_subscription(Float32, '/gas_sensor', self.on_gas, 10) |
create_service(srv_type, name, callback) | 提供服务。callback(req, resp) 需返回 resp(EXP-07) | Service | self.create_service(Verify, '/verify_fingerprint', self.on_verify) |
create_client(srv_type, name) | 请求服务。之后用 call_async() 发请求(EXP-07) | Client | self.cli = self.create_client(Verify, '/verify_fingerprint') |
Publisher.publish(msg) ★ | 发一条消息,立即返回,不等任何人 | None | self.pub.publish(Float32(data=ppm)) |
create_timer(timer_period_sec, callback) ★ | 周期定时器。callback() 无参;周期单位秒(可传 float) | Timer | self.create_timer(1.0, self.timer_cb) |
qos_profile 传整数 10 等价于 QoSProfile(depth=10)(默认 RELIABLE + KEEP_LAST)。想精细控制就显式构造:QoSProfile(history=HistoryPolicy.KEEP_LAST, depth=10, reliability=ReliabilityPolicy.BEST_EFFORT)——这是 EXP-06 的重点。D. 参数:让节点"可调"
| 接口 | 作用 / 参数 | 返回 | 最小示例 |
|---|---|---|---|
declare_parameter(name, value, descriptor=None) ★ | 声明参数。value 的类型决定参数类型(1.0→double,1→int,True→bool)。不可重复声明 | — | self.declare_parameter('publish_period', 1.0) |
get_parameter(name) ★ | 取参数对象,值在 .value。参数不存在会抛异常 | Parameter | p = self.get_parameter('publish_period').value |
set_parameters([Parameter(...)]) | 代码内部改参数,返回结果列表(successful 字段) | list | self.set_parameters([Parameter('x', Parameter.Type.DOUBLE, 2.0)]) |
add_on_set_parameters_callback(cb) | 挂"改参前的闸门":cb(params) 返回 SetParametersResult(successful=bool),校验不过就不让改(EXP-10) | None | self.add_on_set_parameters_callback(self.on_set) |
has_parameter(name) | 判断是否已声明,避免重复 declare 报错 | bool | if not self.has_parameter('x'): ... |
E. 日志:别用 print
| 接口 | 作用 / 参数 | 返回 | 最小示例 |
|---|---|---|---|
get_logger() ★ | 取该节点的日志器。消息会同时进终端和 /rosout,能被 rqt_console、rosbag 收集 | Logger | log = self.get_logger() |
log.debug / info / warn / error / fatal(msg) ★ | 五档级别。只输出 ≥ 当前级别的消息(默认 info,所以 debug 平时看不见) | None | self.get_logger().info(f'ppm={ppm:.2f}') |
log.info(msg, throttle_duration_sec=1.0) | 限流打印。高频回调里必用,否则终端会被刷爆(EXP-06 的 200Hz 传感器就靠它) | None | log.info(f'v={v}', throttle_duration_sec=1.0) |
log.set_level(LoggingSeverity.DEBUG) | 运行时改本节点日志级别,用于现场排障 | None | log.set_level(LoggingSeverity.DEBUG) |
print 只在终端可见、无级别、进不了 /rosout、录包录不到。节点里一律用 get_logger()。F. 自省:我是谁、我周围有谁
| 接口 | 作用 | 返回 | 最小示例 |
|---|---|---|---|
get_name() | 本节点的短名(不含命名空间) | str | 'gas_sensor_node' |
get_namespace() | 本节点的命名空间 | str | '/' |
get_fully_qualified_name() ★ | 完整路径,和图里显示的名字一致 | str | '/r1/gas_sensor_node' |
get_node_names_and_namespaces() | 返回 [(name, ns), ...],图里所有节点(含自己) | list | [('gas_sensor_node','/'), ('talker','/')] |
count_publishers(topic) / count_subscribers(topic) | 某话题当前有几个发布端 / 订阅端。排查"到底有没有人在听"时很好用 | int | self.count_subscribers('/gas_sensor') |
destroy_node() ★ | 销毁节点、注销端点、释放资源 | None | node.destroy_node() |
G. 命名规则:为什么你的话题"跑"到了别处
ROS2 的名字有三种写法,写错一种,话题就会挂到你没预期的位置——这是"代码没错、就是收不到数据"的第二大原因。
| 类型 | 写法 | 展开成什么 | 典型用途 |
|---|---|---|---|
| 全局名 | /robot1/cmd_vel | 原样,从根开始 | 跨命名空间引用,明确指定 |
| 相对名 ★ | cmd_vel | /<命名空间>/cmd_vel | 推荐:代码里尽量写相对名 |
| 私有名 | ~/state | /<ns>/<节点名>/state | 节点内部私有话题,不希望被别人抢 |
| 命名空间 | namespace='r1'--ros-args -r __ns:=/r1 | 给节点套前辍 | 多机器人同名功能隔离 |
| 重映射 | --ros-args -r /gas:=/gas2 | 改名不改码 | 第三方包适配、临时替换 |
# 相对名 + 命名空间:同一份代码跑两台车,互不串台
ros2 run my_pkg my_node --ros-args -r __ns:=/r1   # 话题变 /r1/cmd_vel
ros2 run my_pkg my_node --ros-args -r __ns:=/r2   # 话题变 /r2/cmd_vel
# 若代码里写死全局名 /cmd_vel,上面这条就失效——两台车照样抢同一个话题
'gas_sensor' 而不是 '/gas_sensor'),代码就天生"可搬家":进什么命名空间就挂哪。这是多机器人系统的基础,也是 EXP-13 分布式与 EXP-17 launch 编排的前提。04实操 A:编译并运行 gas_sensor_node
本实操不自己写新节点——直接跑现成的 gas_sensor_node,把 02 节讲的"构造 → spin → 销毁"在终端里一条条对上号。四条命令一组、共四步,一步步来。
raw=… voltage=…V ppm=…;② 另开终端
ros2 node list 能看到 /gas_sensor_node;③
ros2 node info /gas_sensor_node 的 Publishers 里有 /gas_sensor;④
ros2 topic list 里有 /gas_sensor、/parameter_events、/rosout;⑤
Ctrl+C 后回到命令提示符,再次 node list 已无该节点。每个新开的终端都要先做这一步,否则连 ros2 命令都找不到。
source /opt/ros/humble/setup.bash
echo $ROS_DISTRO      # 打印 humble 才算加载成功
colcon build 必须在工作空间根目录跑。这里一次编两个包——ros_sensor 是节点所在包,ros_sensor_interfaces 是它依赖的接口包(顺序由 colcon 自动排)。
cd ~/ros2_ws
colcon build --packages-select ros_sensor ros_sensor_interfaces
| 参数 | 含义 |
|---|---|
--packages-select A B | 只编这两个包,工作空间里其它包一律不动,省时间 |
✔ 结尾出现 Summary: 2 packages finished
忘这一步,是 package not found 的头号原因。编译产物刚落到 install/,但当前终端的环境变量还是旧的,不认识这个新包。
source install/setup.bash
ros2 pkg executables ros_sensor   # 应列出 gas_sensor_node 等可执行名
✔ 看到 gas_sensor_node 说明包和入口都注册成功了
节点源码在 ros_sensor 包里。用编辑器或 cat 打开即可。
cd ~/ros2_ws/src/xflz_eai_car1/driver/ros_sensor/ros_sensor/ros_sensor
cat gas_sensor_node.py
不要通读,带着这 6 个问题去找——它们就是 02 节的六个知识点:
| 找什么 | 在哪一行 | 对应原理 |
|---|---|---|
| 类继承了谁 | class GasSensorNode(Node) | 入场券:不继承 Node 就不进图 |
| 节点叫什么名 | super().__init__('…') 里的字符串 | 工牌:图里显示的就是它 |
| 声明了几个参数 | declare_parameter(...) | 旋钮:运行时可调(EXP-10) |
| 开了哪些出口 | create_publisher(...) | 通信:话题名 + 类型 + QoS |
| 闹钟周期是多少 | create_timer(period, …) | 节拍:publish_period 默认 1.0 秒 |
| main 里哪几行在 spin | rclpy.spin(node) | 活着:没有它回调一次都不跑 |
✔ 能指着代码说出"这行对应 02 节哪个阶段",这一步就算过了
ros2 run 能找到这个节点,靠的是 setup.py 里的 entry_points 注册。
grep -A6 console_scripts setup.py
entry_points={
    'console_scripts': [
        'gas_sensor_node = ros_sensor.gas_sensor_node:main',
    ],
},
✔ 读懂这行:等号左边是 ros2 run 用的可执行名,右边是"哪个文件里的哪个函数"。没有这行,就是 No executable found。
新终端同样要"cd + source"走一遍,然后再 run。
cd ~/ros2_ws
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run ros_sensor gas_sensor_node
✔ 每秒刷一行(这是运行阶段,spin 在驱动 timer_cb):
[INFO] [gas_sensor_node]: raw=1234 voltage=1.201V ppm=312.45
新终端 cd + source 之后,用两条命令给节点"点名 + 查户口"。
ros2 node list                     # 点名 → /gas_sensor_node
ros2 node info /gas_sensor_node    # 查户口:看 Publishers 段
ros2 topic list                    # → /gas_sensor、/parameter_events、/rosout
✔ node info 的 Publishers 里应有 /gas_sensor [std_msgs/msg/Float32]——这正是构造函数第 ③ 步开的那个出口
把源码里 'gas_sensor_node' 改成 'my_gas_node',验证"名字就是工牌"。改完源码必须重新编译一次(默认安装方式是把文件复制到 install,不是软链接),再 source 才生效。
# 终端 2:Ctrl+C 停掉节点,改完名字后重新编译 + source
cd ~/ros2_ws
colcon build --packages-select ros_sensor
source install/setup.bash
ros2 run ros_sensor gas_sensor_node
# 终端 3:确认名字变了
ros2 node list        # → /my_gas_node
✔ 名字跟着源码走。没重新编译就看不到变化——因为跑的是 install 里那份副本,不是 src 里的源码。
节点名在图内必须唯一。起两个同名节点,或给它套个命名空间,看看分别发生什么。
# 再开一个终端起第二个实例:名字被自动改成 _1
ros2 run ros_sensor gas_sensor_node
ros2 node list
# → /gas_sensor_node 和 /gas_sensor_node_1   (只给 WARN,不报错)

# 换命名空间:名字带上前辍,互不串台
ros2 run ros_sensor gas_sensor_node --ros-args -r __ns:=/r1
ros2 node list        # → /r1/gas_sensor_node
✔ 记住这两个现象:重名会自动加后缀(静默),命名空间是隔离多机的关键
按 Ctrl+C 触发 KeyboardInterrupt,代码里 except 捕获后执行 destroy_node() 与 shutdown()——这是销毁阶段。
# 终端 2:按 Ctrl+C,应干净回到提示符(不该有红色 traceback)
# 终端 3:立刻再查一次
ros2 node list        # → 空(或已无 gas_sensor_node)
✔ 节点已从图中摘牌。若残留几秒,是 DDS 租约超时,正常
Package 'ros_sensor' not found → 这个终端没 source,回到 1.3 重来。②
No executable found → 没编译,或 entry_points 没注册,回 1.2 / 2.3。③ 节点启动后立刻退出、没有任何日志 → 代码里缺
rclpy.spin(node),回 02 节阶段 ③。④
ros2 node list 是空的 → 节点被 Ctrl+C 了,或启动即报错退出,看终端 2 的输出。⑤ 每秒打印
读取 ADC 失败 → 当前设备没接 MQ5(或 IIO 路径不同)。不影响本课——本课只关心节点结构,换到 B2 实验箱即可正常输出。ros_sensor 换成自己建的包、把 gas_sensor_node 换成一个"每 2 秒打印一句你好"的节点,其余步骤一字不改再走一遍——这就是"迁移套用",也是本课目标 ④。能独立走通这一遍,EXP-05 才算真的过了。05实操 B:三节点组网与身份切换
# 终端 1–2 各起一个节点:talker 与 listener
ros2 run demo_nodes_cpp talker
ros2 run demo_nodes_cpp listener

# 全景观察
ros2 node list
ros2 node info /listener
#  Subscriber /parameter_events: [rcl_interfaces/msg/ParameterEvent]
#  Service /listener/get_parameters: [rcl_interfaces/srv/GetParameters]

# 用命名空间再造一个"平行世界"
ros2 run demo_nodes_cpp talker --ros-args -r __ns:=/r2
ros2 node list   # 共存:/talker 与 /r2/talker,互不串线
观察要点:/parameter_events 是每个节点都天然订阅的系统话题——这就是"节点天生带参数能力"的证据。
06注意事项与验收清单
- 能说出"节点 = 一个继承
Node的独立进程",并解释为什么要拆成多节点(崩溃域 / 节奏 / 语言三重解耦) - 能说清「岗位」类比的三条边界:① 职责内聚 ≠ 一事一节点(一个节点可同时有多个发布/订阅/服务);② 进程 ≠ 节点(一个可执行程序可创建多个 Node);③ 节点的核心价值在"能通信",不只是"被拆开"
- 能画出「构造 → spin → 销毁」三阶段,并说出每个阶段应放什么操作
- 能解释"为什么不继承
Node就进不了图"、"为什么super().__init__()必须第一行" - 能解释不调
spin时节点"活着却毫无反应"的原因 - 能说出机器人「感知 / 定位 / 决策 / 执行」四层各有哪些节点,以及"上层不碰硬件、下层不做判断"的含义
node list/node info/topic list三件套操作熟练,能从输出里读出"它发什么、收什么"- 能说出无 Master 时节点靠什么发现彼此(DDS 组播宣告身份 → 单播交换端点 → 三项匹配 → 直连)
- 能判断一个需求该用话题 / 服务 / 动作,并各举本课程一个真实例子
- 演示重名节点被自动改名、以及用命名空间隔离两台机器人的方法
- 能说出
entry_points里"等号左边是什么、右边是什么",并解释No executable found的成因
| 坑 | 症状 | 解法 |
|---|---|---|
| 忘了 spin | 程序正常退出、无报错,但一行日志都没有 | 末尾加 rclpy.spin(node);要刷 GUI 就用 spin_once 循环 |
super().__init__() 没放第一行 | AttributeError: … has no attribute '_clock' | 先上户口再办业务:super().__init__() 必须在所有 create_* 之前 |
| 忘 source | Package not found / ImportError: Node | 新终端先 source /opt/ros/humble/setup.bash,再 source install/setup.bash |
| 节点重名 | 只给 WARN,名字被自动改成 xxx_1,话题易串线 | 用 node list 核对真名;改 name 或加命名空间 |
| 代码写死全局名 | 加了命名空间,话题却没跟着变 | 话题名一律写相对名('gas_sensor' 而非 '/gas_sensor') |
| 回调里做了耗时操作 | 整个节点"卡住",其它回调全不响应 | 回调要短;重活丢独立线程或拆成另一个节点;高频日志加 throttle_duration_sec |
| Ctrl+C 后节点残留 | 端点还在图里几秒 | DDS 租约超时,短暂残留正常;常驻则查是否吞了 SIGINT |
07本课总结与思考题
继承 Node 才进图;拆多节点的意义是崩溃域、节奏、语言三重解耦。
顺序不可换。只有 spin 期间节点"活着",回调才会被执行。
无注册中心。三项(话题名 / 类型 / QoS)任一不匹配就不通。
代码里不写死全局名,一套代码就能多处部署,这是多机系统的地基。
super().__init__('gas_sensor_node') 删掉,或挪到 create_publisher() 之后,程序分别会出现什么现象?请结合"注册顺序"解释原因。② 本课里一个节点对应一个独立进程。如果机器人上有 5 个传感器,可以起 5 个进程,也可以在 1 个进程里放 5 个节点(配
MultiThreadedExecutor)。两种方式各有什么优缺点、分别适合什么场景?③ 如果你写了一个节点,
ros2 node list 能看到它,但把消息发出去后订阅端完全没反应。请按"spin / 节点名 / 话题名 / QoS"四个方向列出排查顺序和每一步要敲的命令。④ 同一条
/cmd_vel 速度指令,如果改用服务下发会出什么问题?请从"可能有多个订阅者""每秒要发几十次""发布者不该等回执"三个角度说明它为什么天生该用话题。⑤ 为什么说"发现层只牵线、不中转"就能避免 ROS1 那种单点故障?如果发现层自己挂了,已经在通信的两方还能继续发数据吗?