PRODUCT · EAI DATA PLATFORM LDT-01
具身智能实验平台
具身智能实验平台
LDT-01
面向高校具身智能、机器人、人工智能相关专业的采训推一体数据采集平台:同构双臂遥操作,操作者通过主动臂驱动从动臂并实时感受交互力,把人的经验一比一映射进任务环境,为模型训练采集规模化、高质量的多模态真机数据。
型号 LDT-01 · 同构双臂遥操作 · 采训推一体 · 安徽聆动通用机器人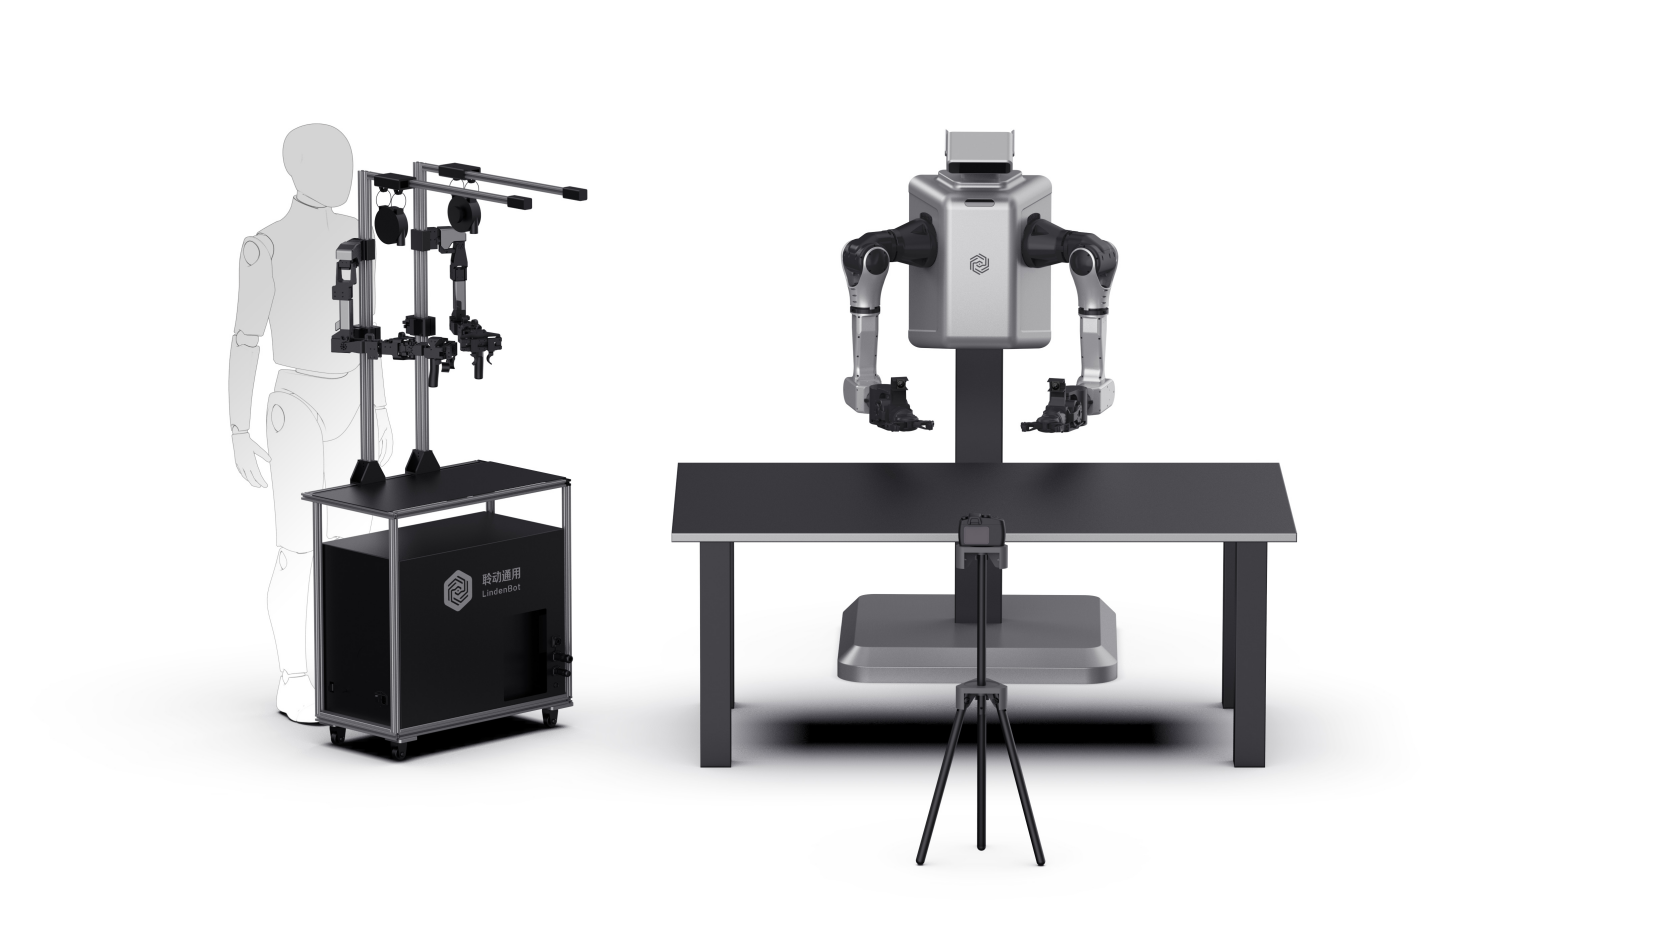
面向高校具身智能、机器人、人工智能相关专业的采训推一体数据采集平台:同构双臂遥操作,操作者通过主动臂驱动从动臂并实时感受交互力,把人的经验一比一映射进任务环境,为模型训练采集规模化、高质量的多模态真机数据。
型号 LDT-01 · 同构双臂遥操作 · 采训推一体 · 安徽聆动通用机器人
四大方案优势,直接回应真机数据采集"质量差、操作累、场景窄、链路散"的痛点。
同构臂直采关节数据,无需 VR 动捕方案的逆运动学解算,无"控制器可达而机械臂不可达"的不跟手问题。
可调节悬挂伸缩器抵消重力,采集人员长时间作业依然轻松,同时降低关节与电机磨损。
7 轴仿人形双臂、850mm 臂展,水平覆盖更广,大型设备与多目标场景免搬动、少调整。
数据采集 → 模型训练 → 推理部署一站式闭环,无需分头搭建多套系统,降低技术门槛与使用成本。
标准版设备由主动臂、从动臂、控制柜、工控机(主控)、电动夹爪、相机模组、固定支架组成。
2.3.1 主动臂 · 2.3.2 从动臂 · 2.3.3 主控 · 2.3.4 电动夹爪 · 2.3.5 相机,五大组件各司其职。
实时监控关节转动数据并映射给从动臂;末端采用指环设计,操作人员以手指插入指环控制开闭,直连操控从动臂夹爪。内置重力补偿系统(可调节悬挂伸缩器),抵消重力对长时间采集的影响。
单臂 7 轴、850mm 运动半径、3kg 负载、±0.05mm 重复定位精度;独立控制柜内含控制器,48V 供电。大臂展使其在适配大型设备、复杂场景与多目标采集时显著优于 650mm 常见臂展。
整个系统的控制中枢:向机械臂与末端执行器下发指令,负责各模块间通讯以及数据的采集、存储、训练、推理;使用者可在其上控制从臂并进行二次开发。
标配二指电动夹爪 × 2,与主动臂末端指环遥操作映射实现开合;配备 4 路相机——从动臂头部、双臂末端各 1 路、从动臂对面 1 路,构成多模态视觉输入。
LDT-01 可应用于多类数据采集场景,为机器人训练提供精准、多模态的真机数据。
为人形机器人训练提供大量精准多模态数据,助其掌握动作、行为模式与环境感知能力。
在生产线上采集分析机器人操作数据,优化运动轨迹、抓取力度等参数,提质降本增效。
辅助机器人搬运、分拣作业数采,优化工作流程与路径规划,提升物流运作效率与准确性。
两个真实采集场景的实拍演示,展示 LDT-01 遥操作双臂在不同任务下的数据采集过程。
开箱即用的完整交付,配套 1 年原厂保修与四级售后支持。