⚡ 快速上手 ← 返回总首页
PRODUCT · B2 FLAGSHIP BOX

具身智能实验箱
B2 旗舰版

面向高校人工智能、具身智能、机器人、电子信息、物联网相等专业实训教学的"一站式"具身智能教学平台:AI 计算平台 + 实时控制双核心,集成结构光深度相机、ToF 激光雷达、麦克风阵列、身份识别与传送带机构,配套 6 大类 65 项、256 学时课程实验,开箱即教。

型号 XFLZ_EAI_B2_PRO · 讯飞聆智
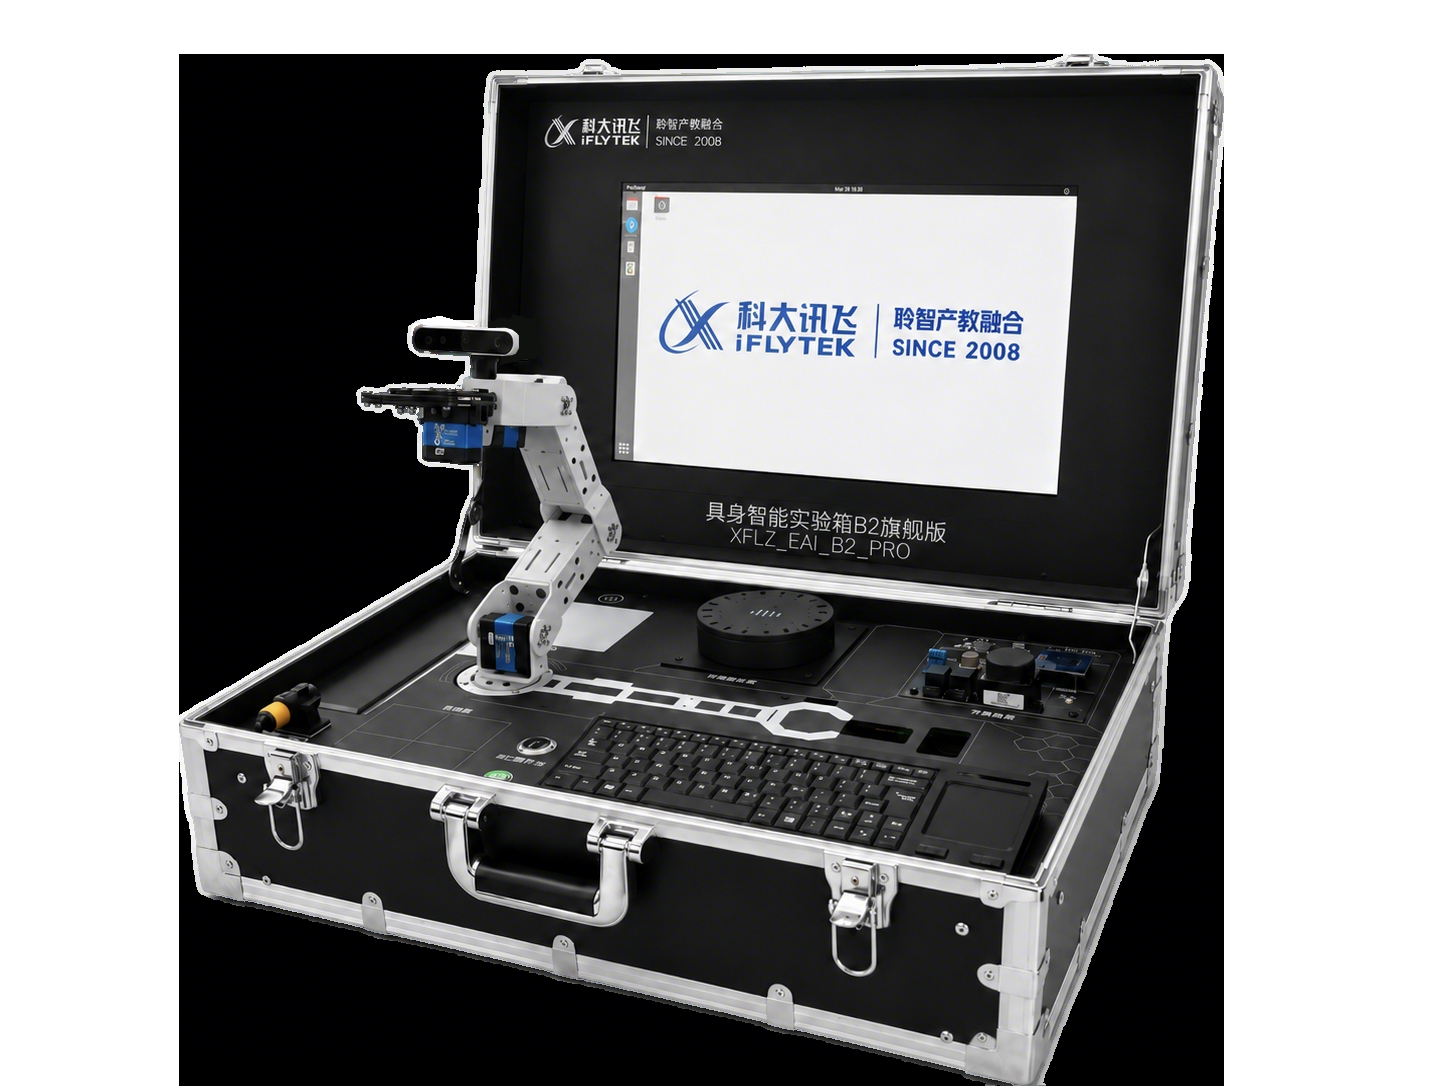
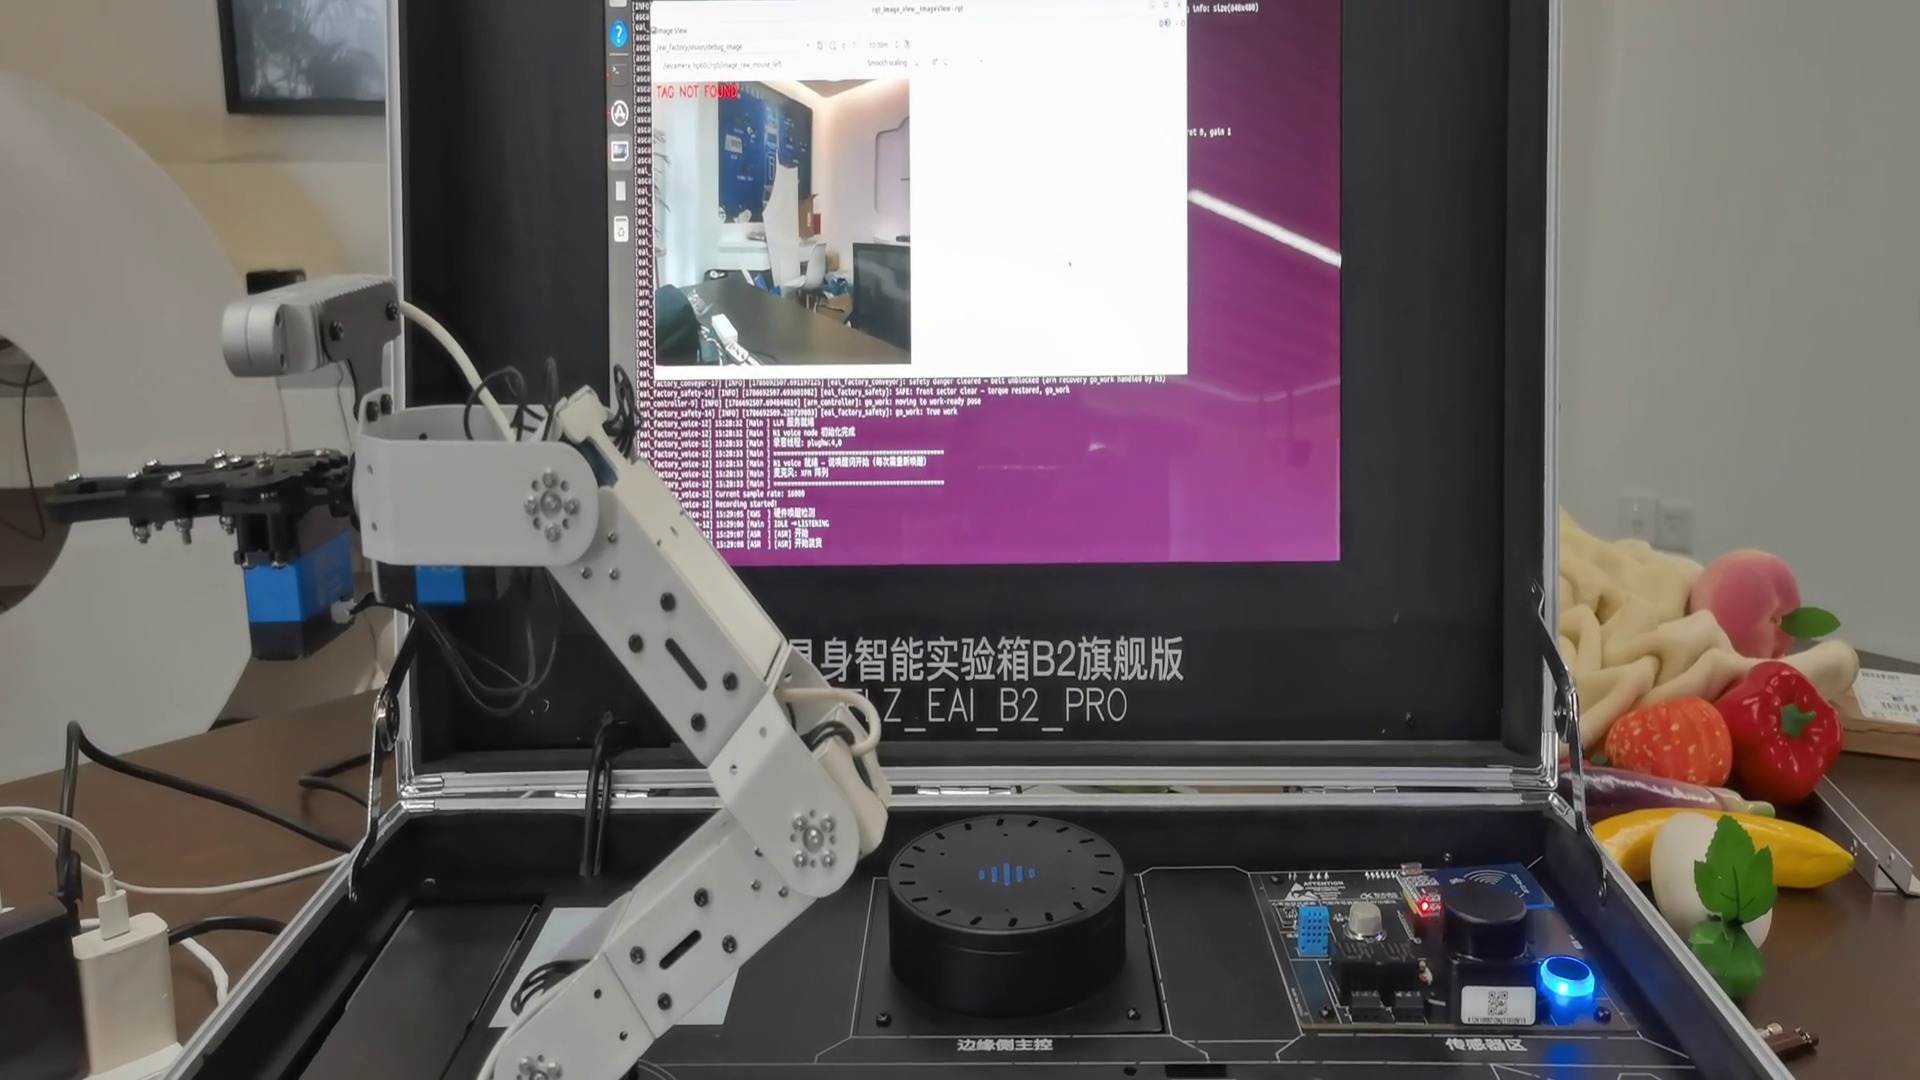
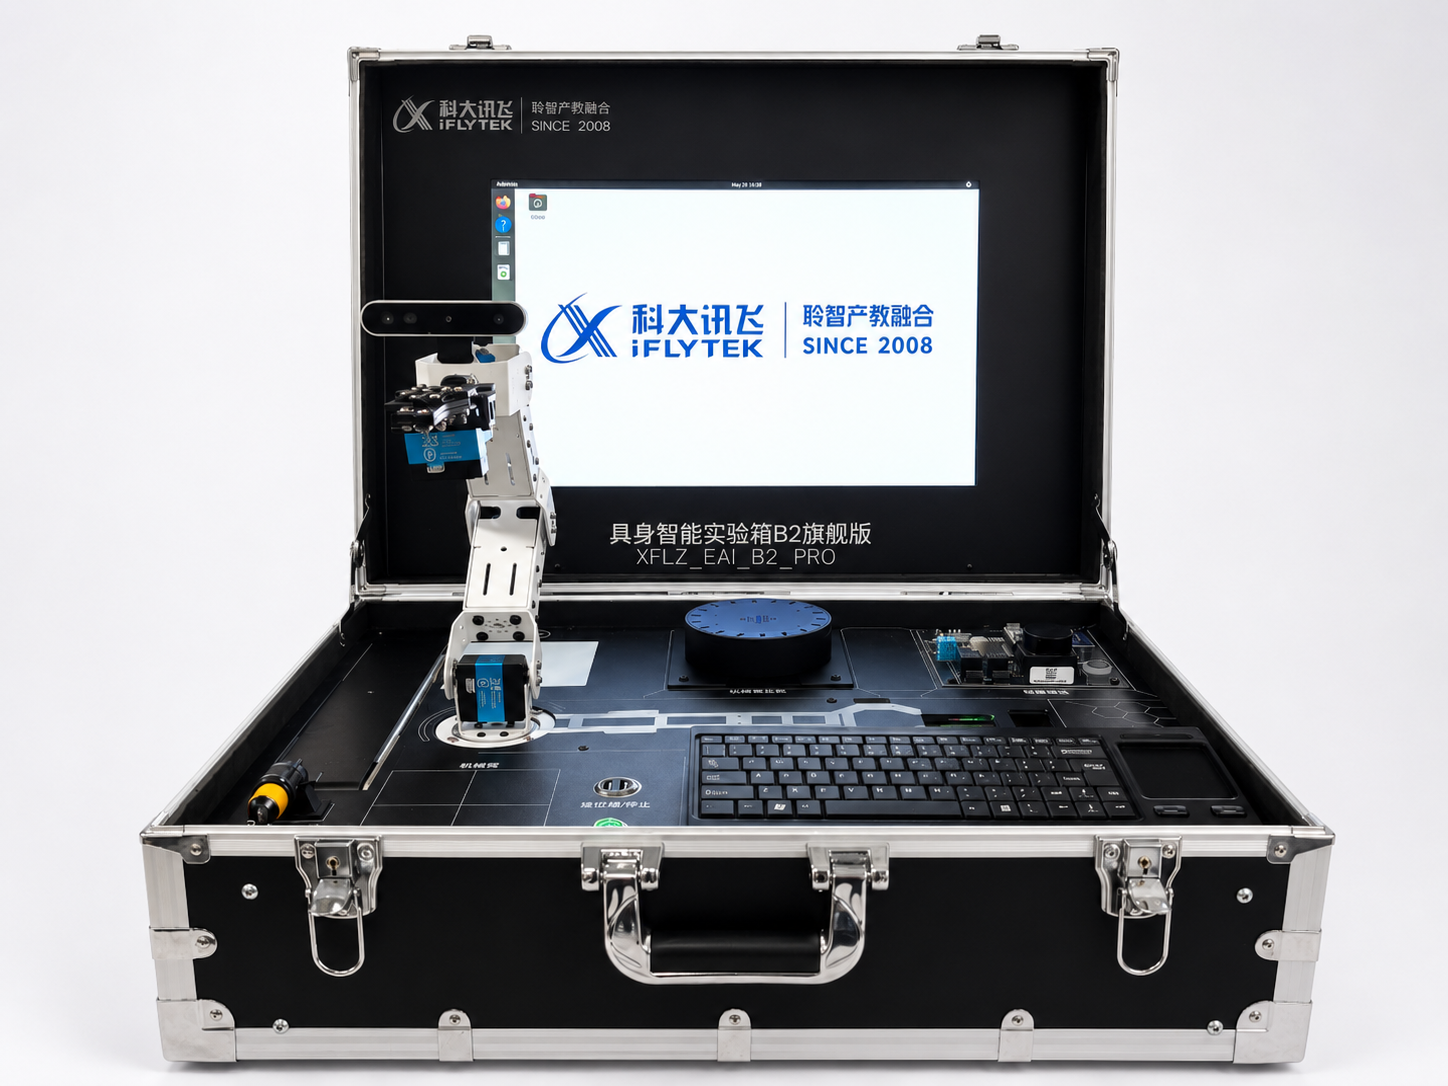
具身智能实验箱B2旗舰版整机(含机械臂)
具身智能实验箱B2旗舰版实拍
6 TOPS × 8 核
全离线 · 一站式智能交互
支持全离线语音、视觉、LLM / VLM 智能交互的一站式解决方案
6 轴机械臂
高精度智能执行
视觉伺服抓取,识物即抓即放,
抓取分拣类实验开箱即做。
300 mm 流水线
微型教学产线
传送带与机械臂、视觉联动,
复现"识别 → 分拣 → 搬运"产线。
19″ 高清大屏
免电脑 · 一站式学习
19 英寸显示屏 + 触摸键盘,
免配电脑,通电即学即教。

01整机参数

SPECIFICATIONS

箱体尺寸 610×430×270mm,铝合金防护箱体一体化设计,通电即可进入实训状态。

产品型号XFLZ_EAI_B2_PRO
箱体尺寸610 × 430 × 270 mm
AI 算力6 TOPS NPU
内存 / 存储8GB + 64GB
显示屏19 英寸 1440×900
传送带300 × 60 mm
主控核心8 核 ARM + 运动控制平台
系统 / 中间件Ubuntu 22.04 · ROS2
联网双频 WiFi
标准清单整机 + 实训工具包 + 配套课程

02双核架构

DUAL-CORE ARCHITECTURE

"AI 计算平台(算)+ 运动控制平台(控)"双核心分工:上层跑视觉 / 语音 / 大模型推理,下层保证毫秒级确定性 IO 控制。

🧠AI 计算平台

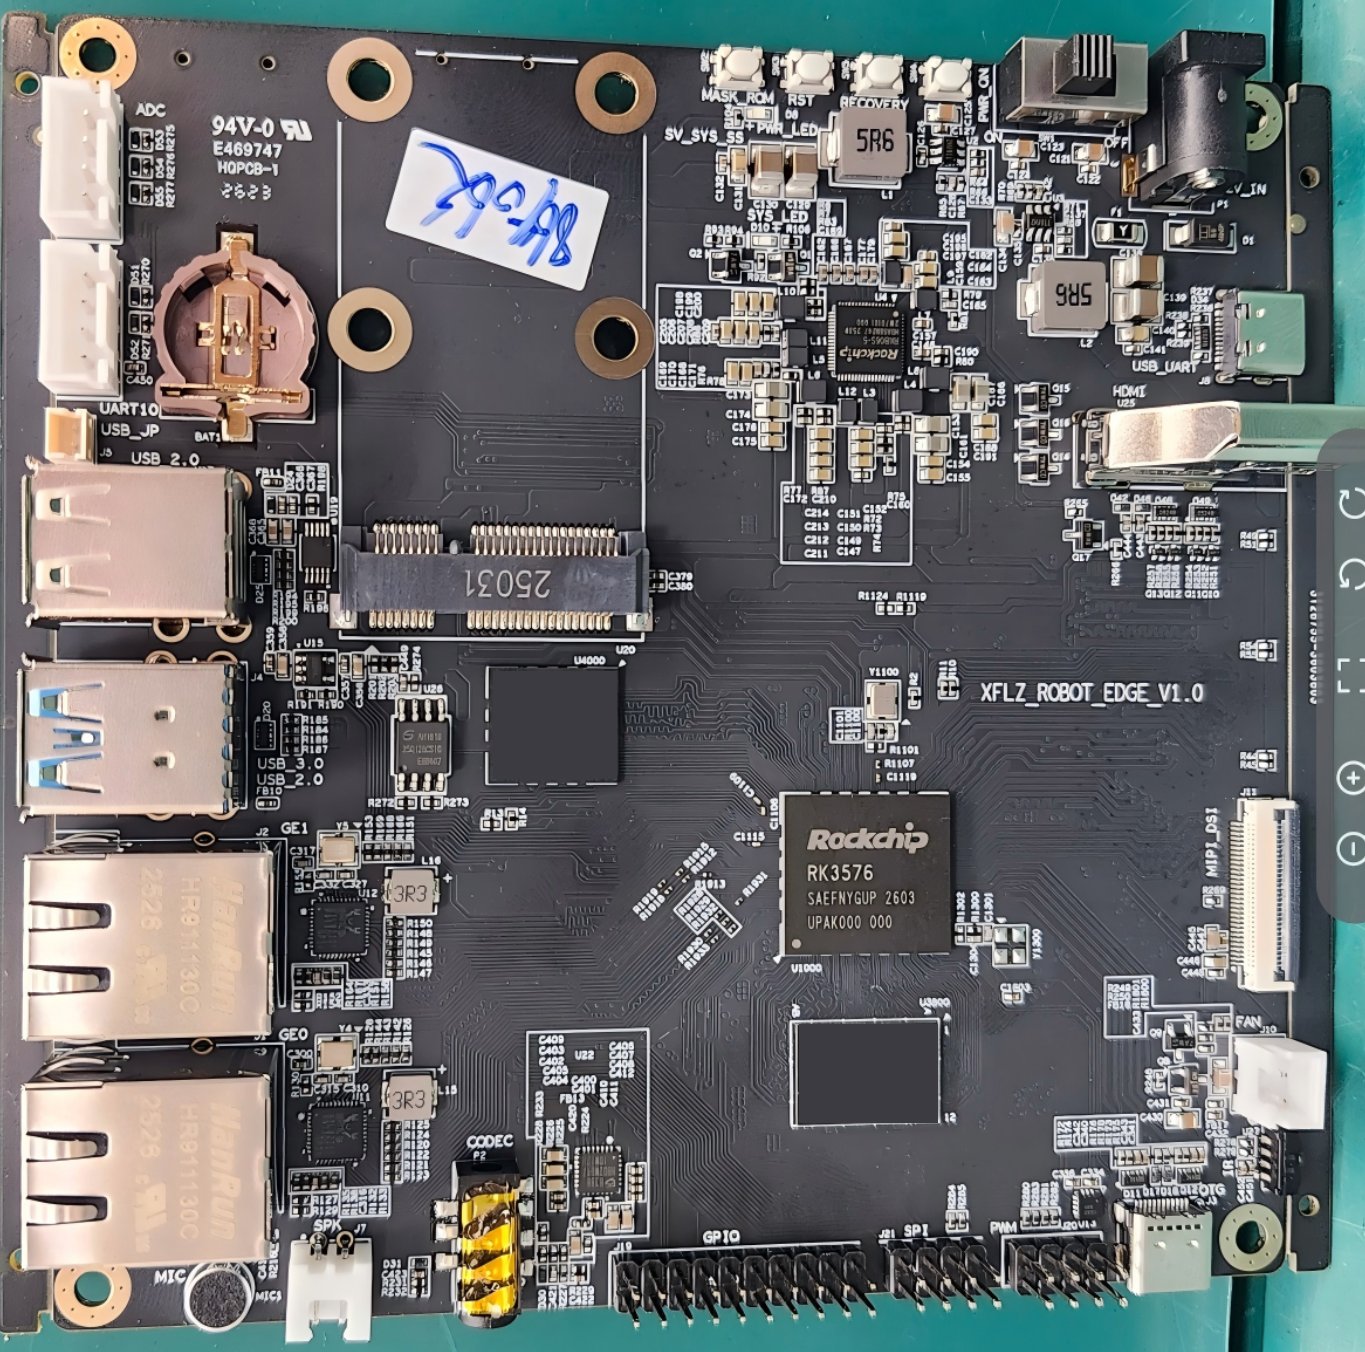
8 核 ARM 处理器 + 6 TOPS NPU,面向边缘侧多模型并发推理。

  • 算力:6 TOPS NPU,支持 INT4 / INT8 / INT16 / FP16 混合精度
  • 系统:Ubuntu 22.04 + ROS2,双频 WiFi 高速联网
  • 任务:视觉检测、语音唤醒与识别、RKLLM 本地大模型
边缘推理ROS2

⚙️运动控制平台

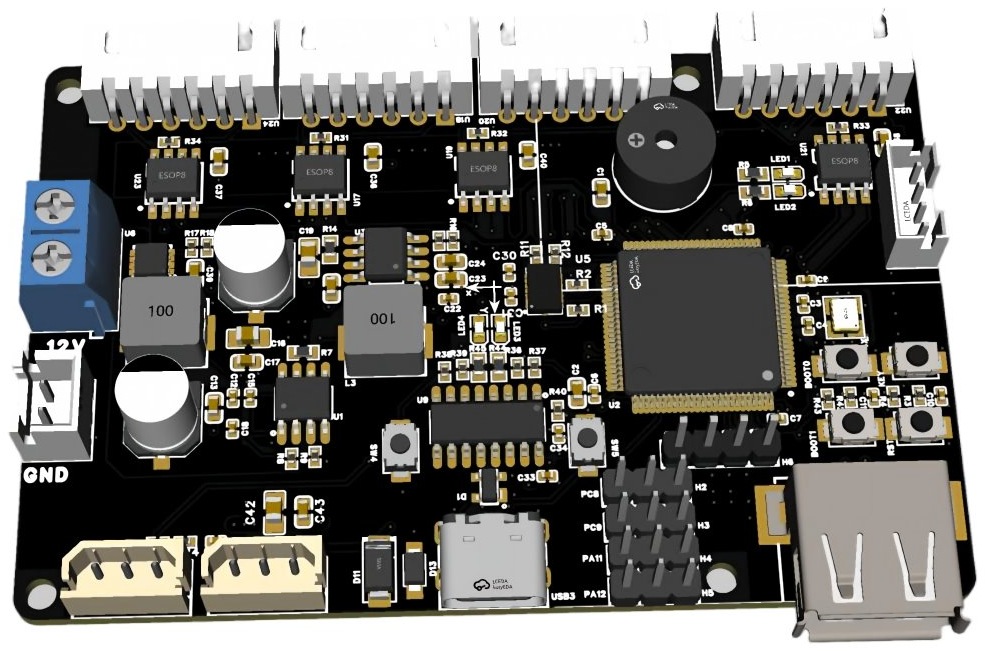
实时运动控制平台,负责确定性运动与电气控制。

  • 驱动:4 路 PWM · 2 路总线舵机 · 4 路电机驱动
  • 感知:6 轴工业级 IMU
  • 接口:丰富工业接口,直连执行器与传感器
实时控制毫秒级 IO

03多源传感与执行

ACTUATION · SENSING · CONTROL

从执行机构、感知部件到双核控制板与多维传感器,一台箱体覆盖"动得了、听得到、认得出、看得见"的完整具身链路,共 9 类核心部件 + 6 类传感器。

🦾六自由度机械臂

6 自由度串联机械臂,支持正 / 逆运动学(FK/IK)、固定位与视觉动态抓取,对应机械臂课程 8 项实验。

抓取分拣

🏭流水线(传送带)

内置 300×60mm 传送带机构,与机械臂、视觉联动构成"识别 → 分拣 → 搬运"可视化产线。

产线联动

🖥️19 英寸显示器

19 英寸 1440×900 工业交互屏,实时展示模型推理、点云与业务界面,教学过程可视化。

1440×900

⌨️触摸键盘

触摸键盘输入单元,无需外接键鼠即可完成参数配置、指令输入与现场交互调试。

触摸交互

📡ToF 激光雷达

360° 扫描、10Hz、角分辨率 0.09°、量程 12m、Class1 人眼安全,为 SLAM 建图与导航提供密集点云。

SLAM 建图

🎙️环形六麦克风阵列

6 麦环形阵列支持离线唤醒,内置 AEC 回声消除与 AGC 自动增益,弱网环境下仍可完成语音识别与对话实训。

语音交互

📷结构光深度相机

测距 0.2~4m,精度 ≤2mm@1m;深度 640×480@20fps,彩色 1080p@30fps,支撑抓取、避障与三维感知实验。

三维感知

🧠上位机端侧主板

8 核 ARM + 6 TOPS NPU(INT4/8/16 · FP16),Ubuntu 22.04 + ROS2,承担视觉 / 语音 / 大模型边缘推理。

边缘计算

⚙️下位机运动控制板

运动控制平台,4 路 PWM、2 路总线舵机、4 路电机驱动、6 轴工业级 IMU,毫秒级确定性 IO。

实时控制

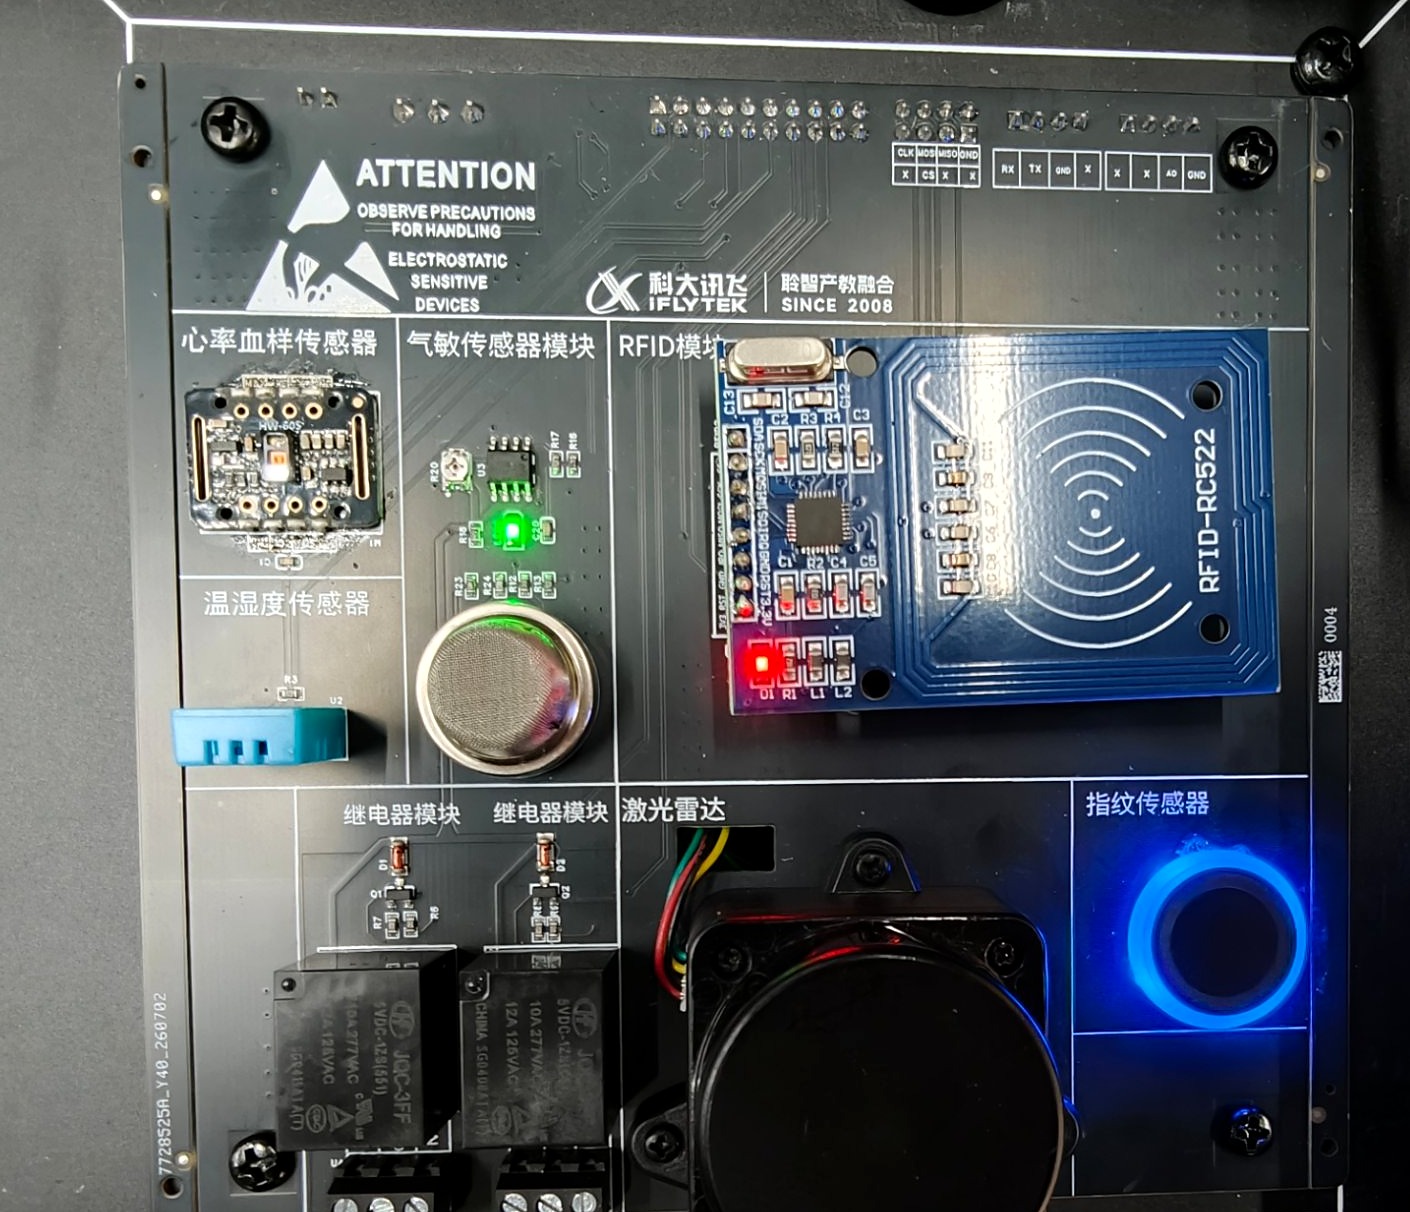
🌡️环境与健康传感器

  • 温湿度:环境温湿度监测与联动
  • 烟雾:MQ5 气体 / 烟雾检测告警
  • 心率血氧:MAX30102 生理参数采集

🪪身份识别传感器

  • RFID:ISO14443A/B 射频识别,门禁 / 考勤
  • 指纹:500DPI 模块,可存 100 枚
  • 光电 / 继电器:3~77cm 测距 + 继电器输出联动

🔗执行与联动

继电器输出直连外部执行器,配合机械臂、传送带完成"感知 → 决策 → 执行"闭环,支撑监护告警、环境联动等综合场景。

闭环控制

04功能介绍视频

PRODUCT VIDEO · 4 MIN

官方功能介绍短片:整机结构、双核架构与视觉 / 语音 / 机械臂 / 传送带等核心功能的实机演示。

图 4-1|具身智能产品功能介绍(B2 实验箱 · 1080P · 约 4 分钟)

05配套课程实验

65 LABS · 6 COURSES · 256 学时

B2 专属配套课程共 6 门、65 个实验、256 学时,覆盖视觉、语音、ROS2、机械臂与两大模型综合项目,可直接用于实训排课。
机器人 ROS2 应用与开发

21 实验 · 48 学时
  • 简介 · 常用命令 · 工作空间 · 功能包 · 节点
  • 话题(MQ5 气体)/ 服务(指纹)/ 动作(MFRC522)· 自定义接口
  • 参数 · 时间 API · DDS · 分布式 · Rqt / RViz2 / bag
  • Launch · 元功能包 · TF2 · URDF · Gazebo 仿真

机器人视觉应用与开发

12 实验 · 48 学时
  • 工业缺陷检测 · 垃圾分类 · 颜色识别
  • 二维码生成识别 · 多边形轮廓拟合 · 背景分割
  • DeepSORT 多目标跟踪 · 3D 物体检测
  • 人脸 / 肢体关键点 · 体感控制 · 手势交互

机器人自然语言交互应用与开发

6 实验 · 32 学时
  • 六麦阵列串口通信与语音唤醒
  • sherpa-onnx 本地流式语音识别(ASR)
  • 本地 TTS 语音合成与参数调控
  • 状态机端到端语音对话(8 学时)
  • Function Calling 工具调用 · VLM 视觉语言理解(8 学时)

机器人机械臂应用与开发

8 实验 · 32 学时
  • URDF 建模与仿真认知
  • 1Mbps 底层协议裸机控制 · ROS2 架构与动作回放
  • FK/IK 运动学与 Web 仿真 · IK 实机验证
  • 固定位置 IK 抓取 · 视觉动态抓取 · 综合应用

大模型综合 · 具身智能工厂项目

9 实验 · 48 学时
  • 项目需求分析 · 系统架构设计 · 接口功能设计
  • 语音指挥 · 视觉自适应装货 · 分拣集成测试
  • 码垛 · 危险急停安全联锁 · 全功能快速验证

大模型综合 · 老人跌倒监护项目

9 实验 · 48 学时
  • 需求分析 · 系统架构 · 配置与接口设计
  • 语音关怀 · 视觉检测与姿态估计 · 跌倒判定
  • 告警与证据存档 · LLM 对话 + VLM 复核 · 全功能验证

合计

65 实验 · 256 学时
  • 6 门课程 · B2 专属课程资源列表
  • 覆盖 视觉 / 语音 / ROS2 / 机械臂 / 大模型两大综合项目

07联系方式

CONTACT
地址:安徽省合肥市望江西路 666 号 · 讯飞聆智产品
型号:XFLZ_EAI_B2_PRO
官方联系方式二维码
扫码获取官方产品资讯
← 返回课程总首页 查看 C1 机器人小车 →