PRODUCT · EAI ROBOT CAR C1
具身智能机器人
具身智能机器人
小车 C1
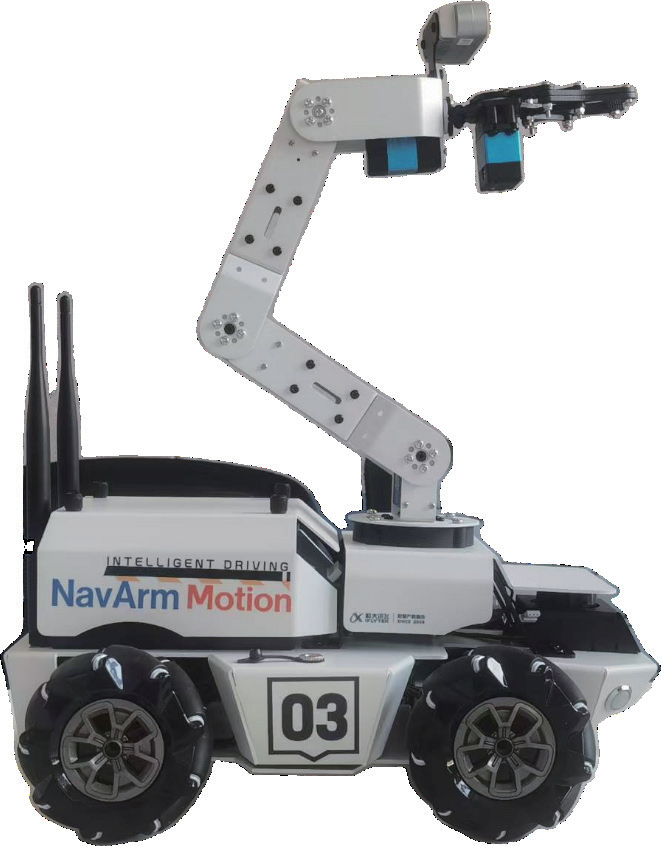
面向高校人工智能、具身智能、机器人、电子信息、物联网等相关专业的移动具身智能实训平台:感知、决策、控制、交互全链路集成,把课堂算法直接落到"会走、会看、会抓、会说"的真实机器人上。
型号 XFLZ_EAI_CAR1 · ROS2 · Ubuntu 22.04 · 59 项课程实验 · 260 学时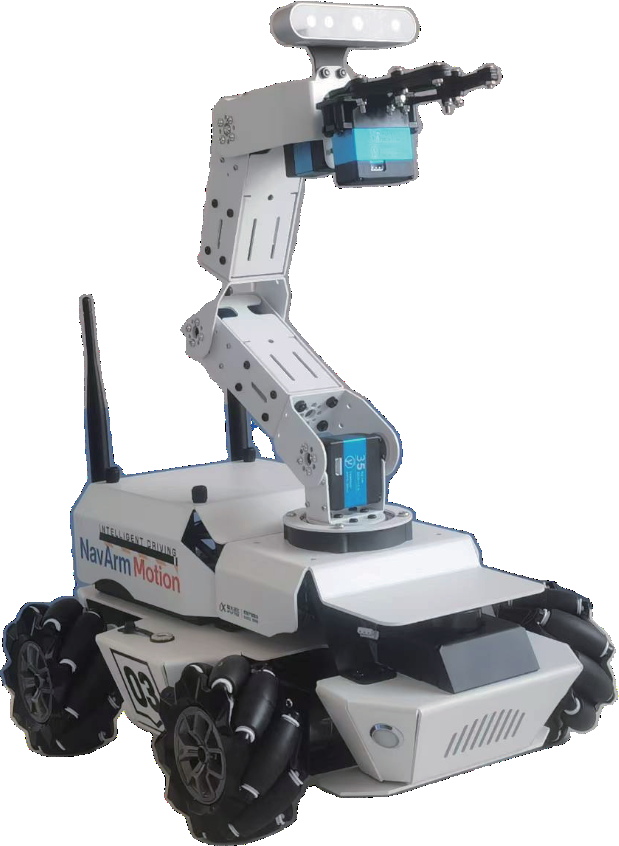
面向高校人工智能、具身智能、机器人、电子信息、物联网等相关专业的移动具身智能实训平台:感知、决策、控制、交互全链路集成,把课堂算法直接落到"会走、会看、会抓、会说"的真实机器人上。
型号 XFLZ_EAI_CAR1 · ROS2 · Ubuntu 22.04 · 59 项课程实验 · 260 学时
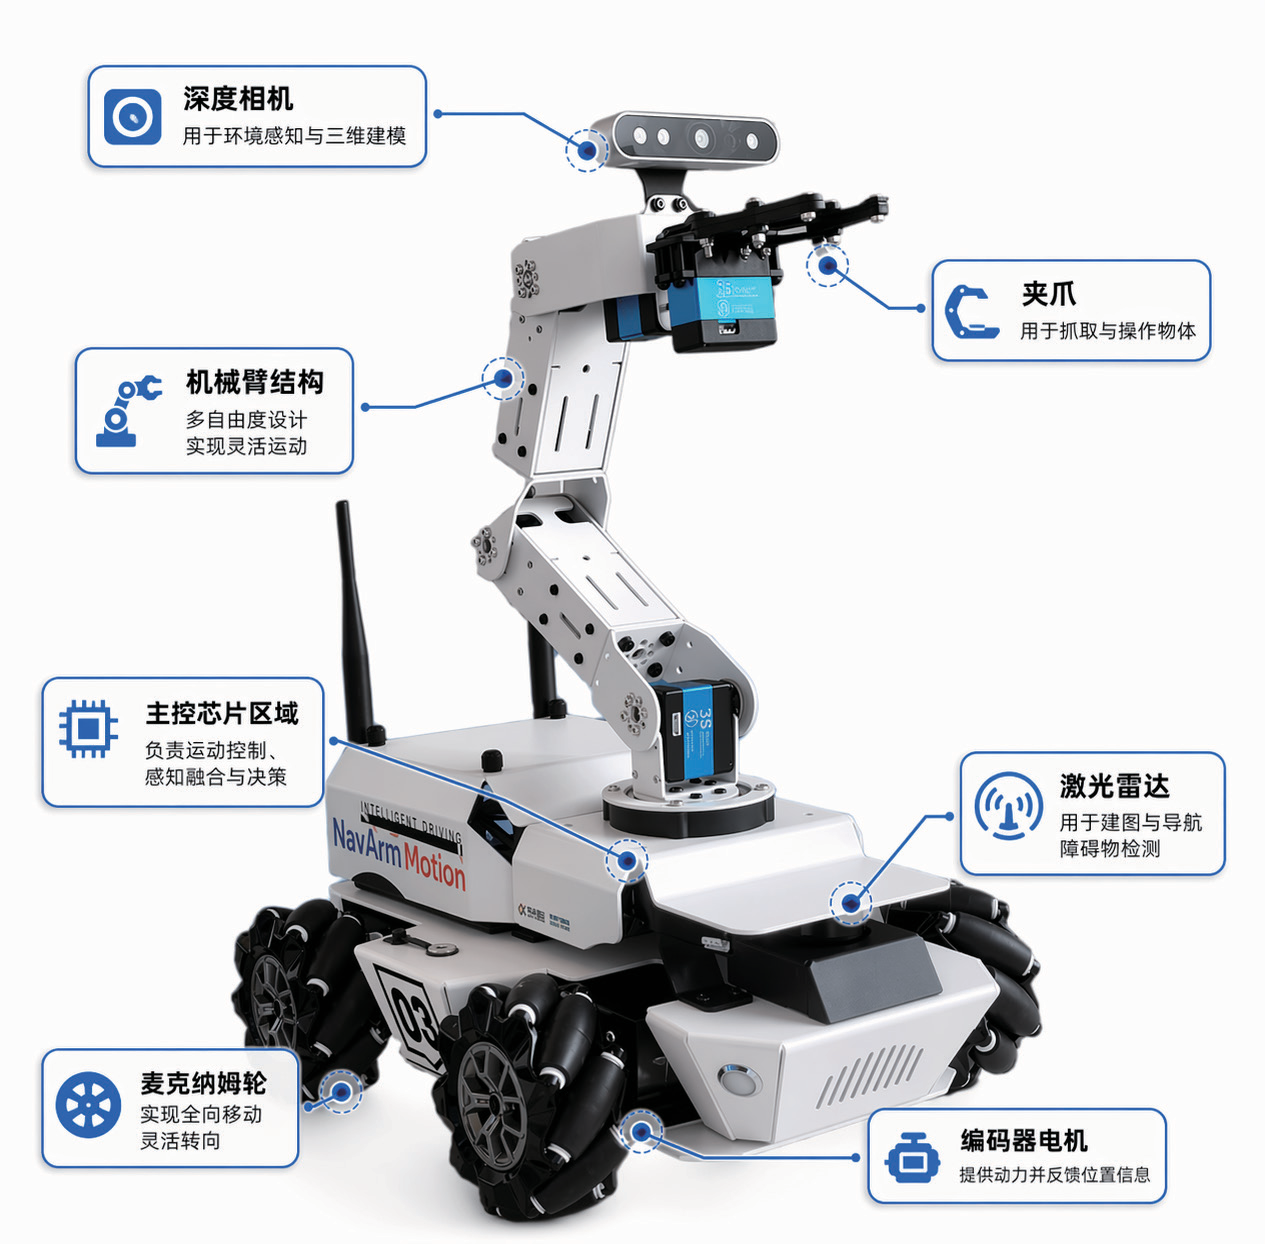
四大核心能力覆盖"感知 — 导航 — 作业 — 交互"完整闭环。
深度相机 + 激光雷达 + 麦克风阵列多模态输入,实时构建对环境与自身的认知。
激光 SLAM 建图定位、路径规划与避障,在真实空间中自主移动。
六自由度机械臂结合视觉引导,完成识别、抓取、搬运等操作任务。
6 TOPS NPU 运行语音识别与本地大模型,离线环境同样"能听会说善答"。
麦克纳姆轮全向移动底盘 + 工业级感知与执行配置,兼顾机动性与教学耐用性。
四大功能模块 + 一条端到端执行链路,让"算法 → 真机"的教学路径清晰可追。
C1 专属配套课程共 7 门、59 个实验、260 学时,覆盖视觉、语音、ROS2、SLAM 导航、机械臂与智能工厂、机器人小车智慧交通综合项目,可直接用于实训排课。
简介 · 常用命令 · 工作空间 · 功能包 · 节点 · 自定义接口 · 参数服务 · 时间 API · DDS · 分布式通讯 · Rqt / RViz2 / bag · Launch · 元功能包 · TF2 · URDF · Gazebo 仿真。
工业缺陷检测 · 垃圾分类 · 颜色识别 · 二维码生成识别 · 多边形轮廓拟合 · 背景分割 · 多目标跟踪 · 3D 物体检测 · 人脸 / 肢体关键点 · 体感控制 · 手势交互。
六麦阵列串口通信与唤醒 · sherpa-onnx 本地流式 ASR · 本地 TTS 合成与参数调控 · 状态机端到端语音对话 · Function Calling 工具调用 · VLM 视觉语言理解。
SLAM 原理与 URDF 建模 · SLAM Toolbox 激光建图 · Nav2 自主导航 · AMCL 定位 · 动态避障 · 单点 / 多点导航 · RTAB-Map 三维视觉 SLAM。
URDF 建模与仿真认知 · 底层协议裸机控制 · ROS2 架构与动作回放 · 运动学与 Web 仿真 · IK 解算实机验证 · 固定位置 IK 抓取 · 视觉动态抓取 · 综合应用。
机器人建图与导航 · 视觉与抓取 · 离线大模型语音交互 · 语音控制机器人导航抓取综合应用。
沙盘建图与语义标注 · 红绿灯与交通标志识别 · 红绿灯口自主通行 · 智能泊车与全场综合巡航。
7 门课程 · C1 专属课程资源列表,覆盖感知、导航、操作、交互全链路。
建图导航抓取综合演示:SLAM 建图、自主导航到目标点、视觉识别抓取与搬运放置的一体化实机演示。
厂内巡检、物料识别与搬运,对应站内小车智能工厂综合项目。
VLM 选靶 + 底盘跟随,对应通用目标追踪综合项目。
离线语音指挥导航与抓取,本地大模型驱动对话式任务。