1.1接入供电线#power
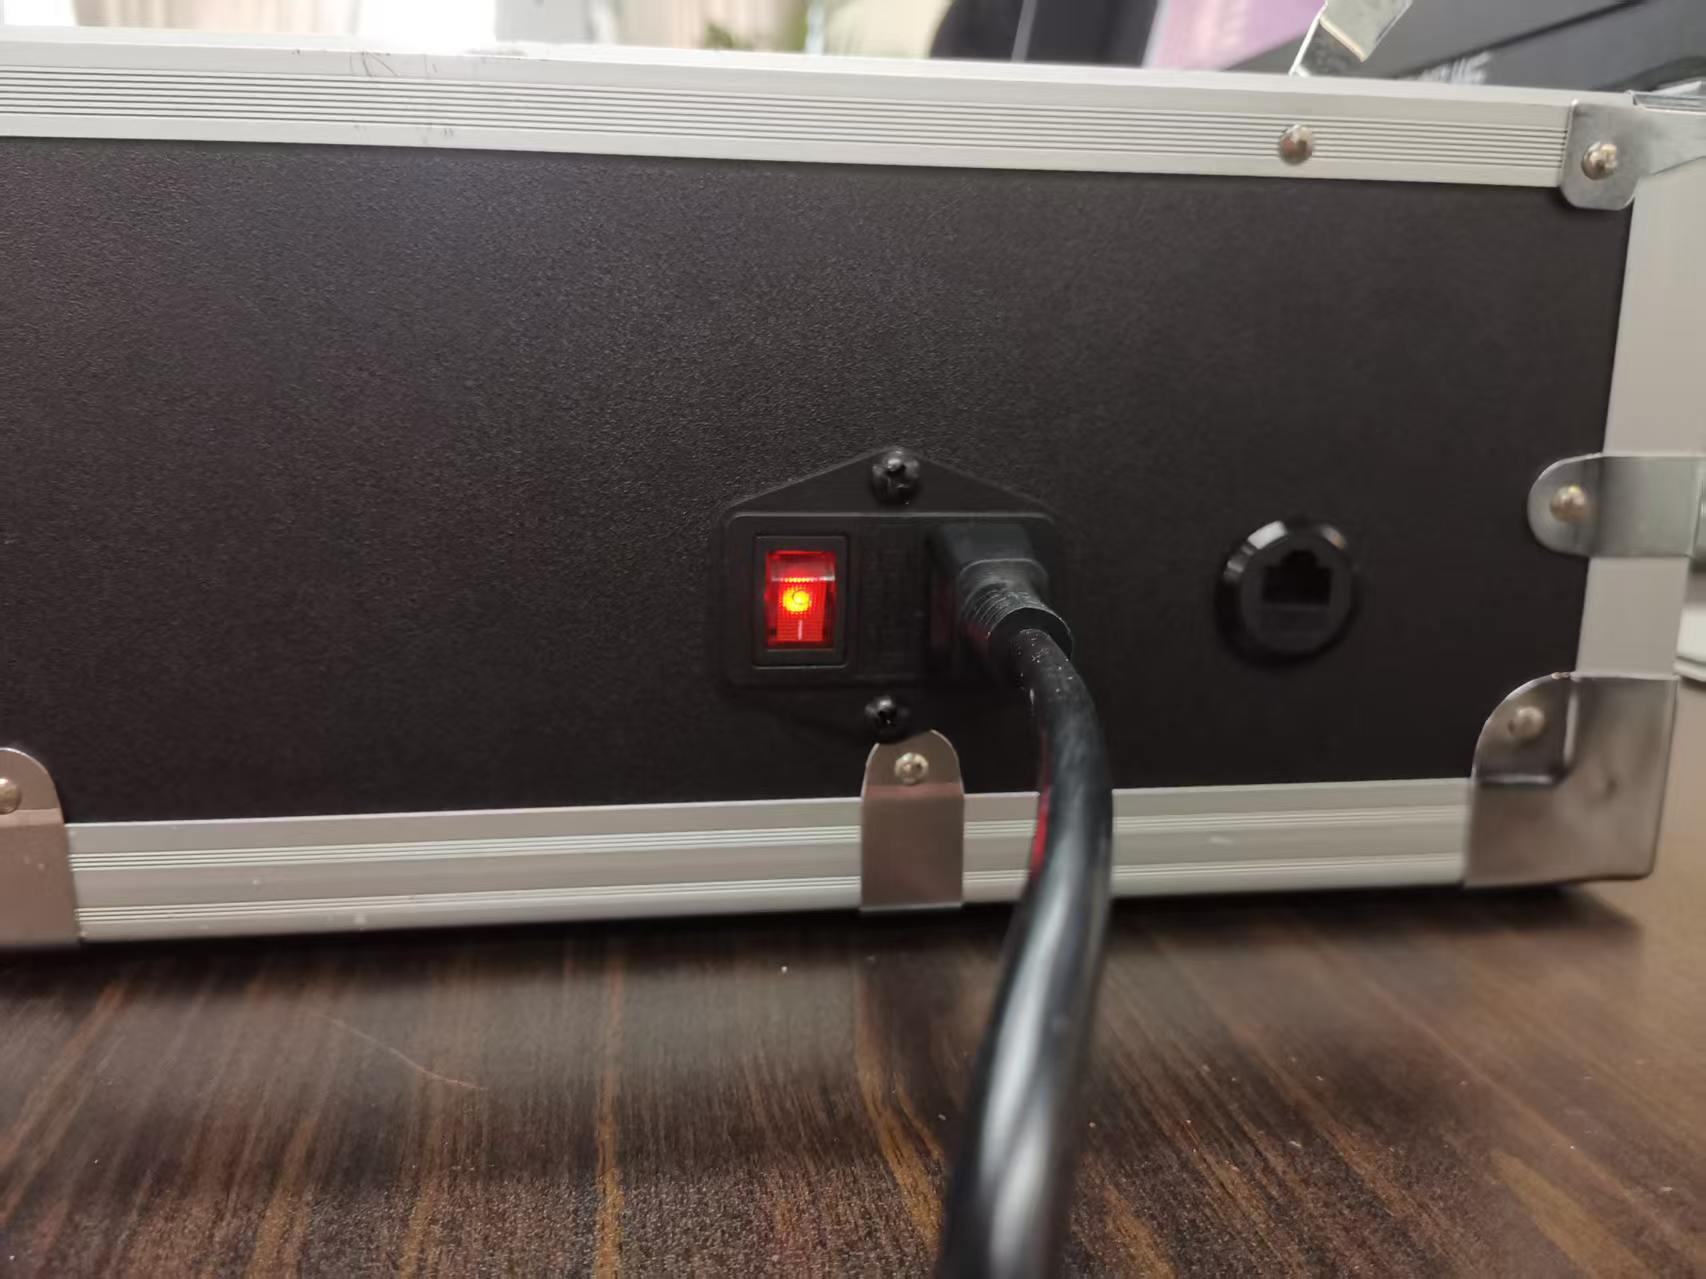
如下图黑色线材,接入黑色供电线,另一头接入 220V 交流电即可。下图中带红灯的红色开关为供电总开关:拨动到下方,打开供电电源。
拿到实验箱后照着做:接入供电 → 取出机械臂 → 开机登录 → 启动智慧工厂演示,约 10 分钟完成开箱到首个功能演示的全流程。每一步配实拍标注图,图中红圈 / 红箭头即操作位置。
五小步从通电走到桌面。重点注意两处:机械臂取出后要接上双目相机的线、并且别让摄像头线被臂身缠住;登录后服务在后台预热,等约 30 秒再操作。
如下图黑色线材,接入黑色供电线,另一头接入 220V 交流电即可。下图中带红灯的红色开关为供电总开关:拨动到下方,打开供电电源。
把机械臂从卡扣中拿出来。如果双目相机的接线没有接上,需要把相机的线接上(见下图"相机接线"标注)。
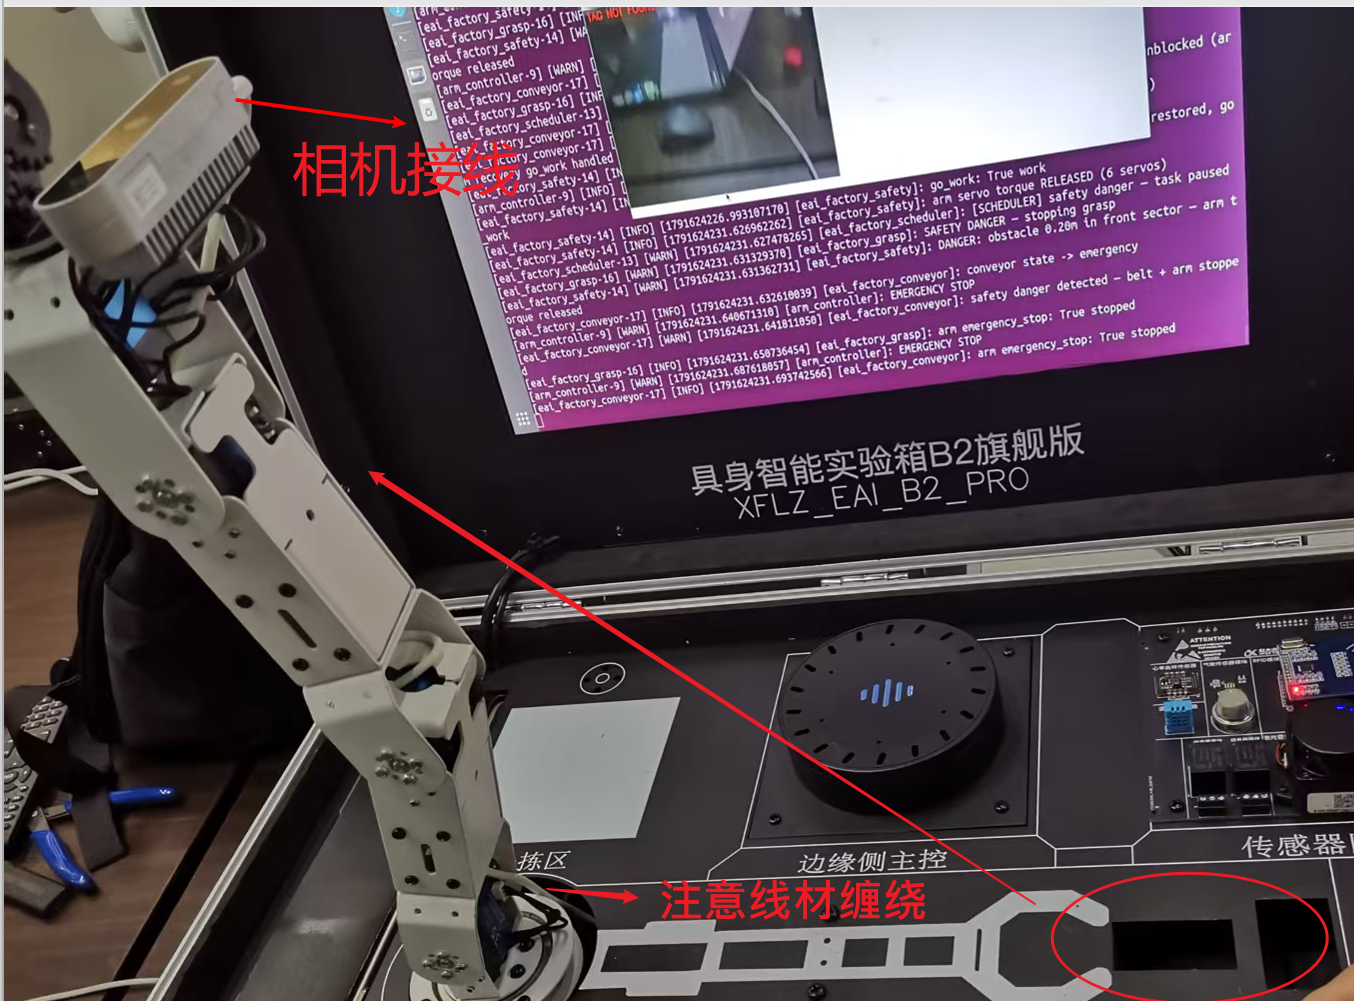
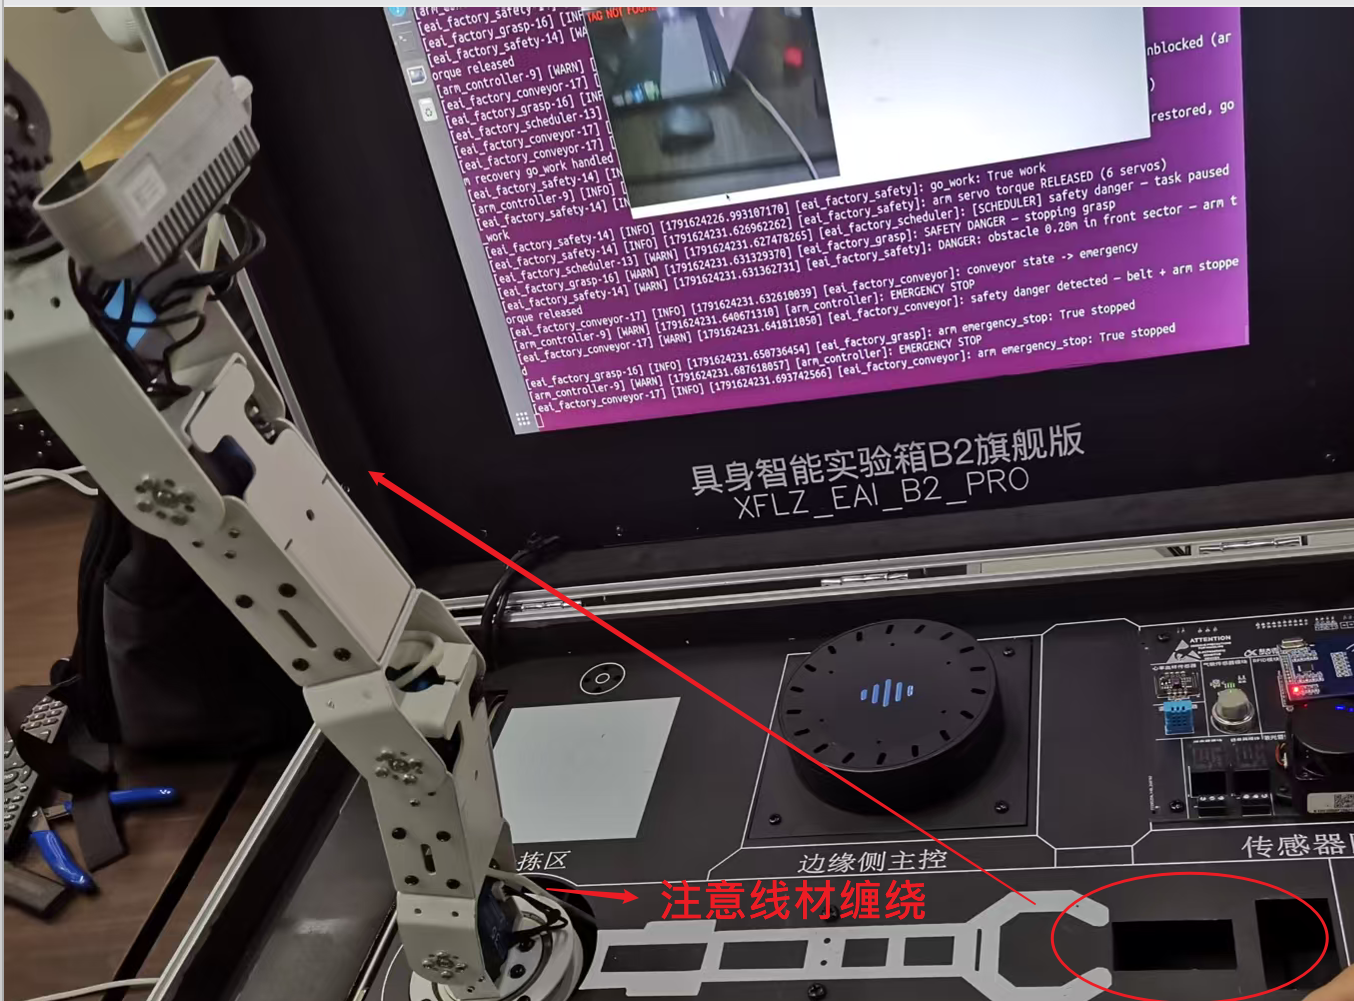
机械臂是有一定旋转限位的,注意摄像头的线不要被缠绕(见下图标注):
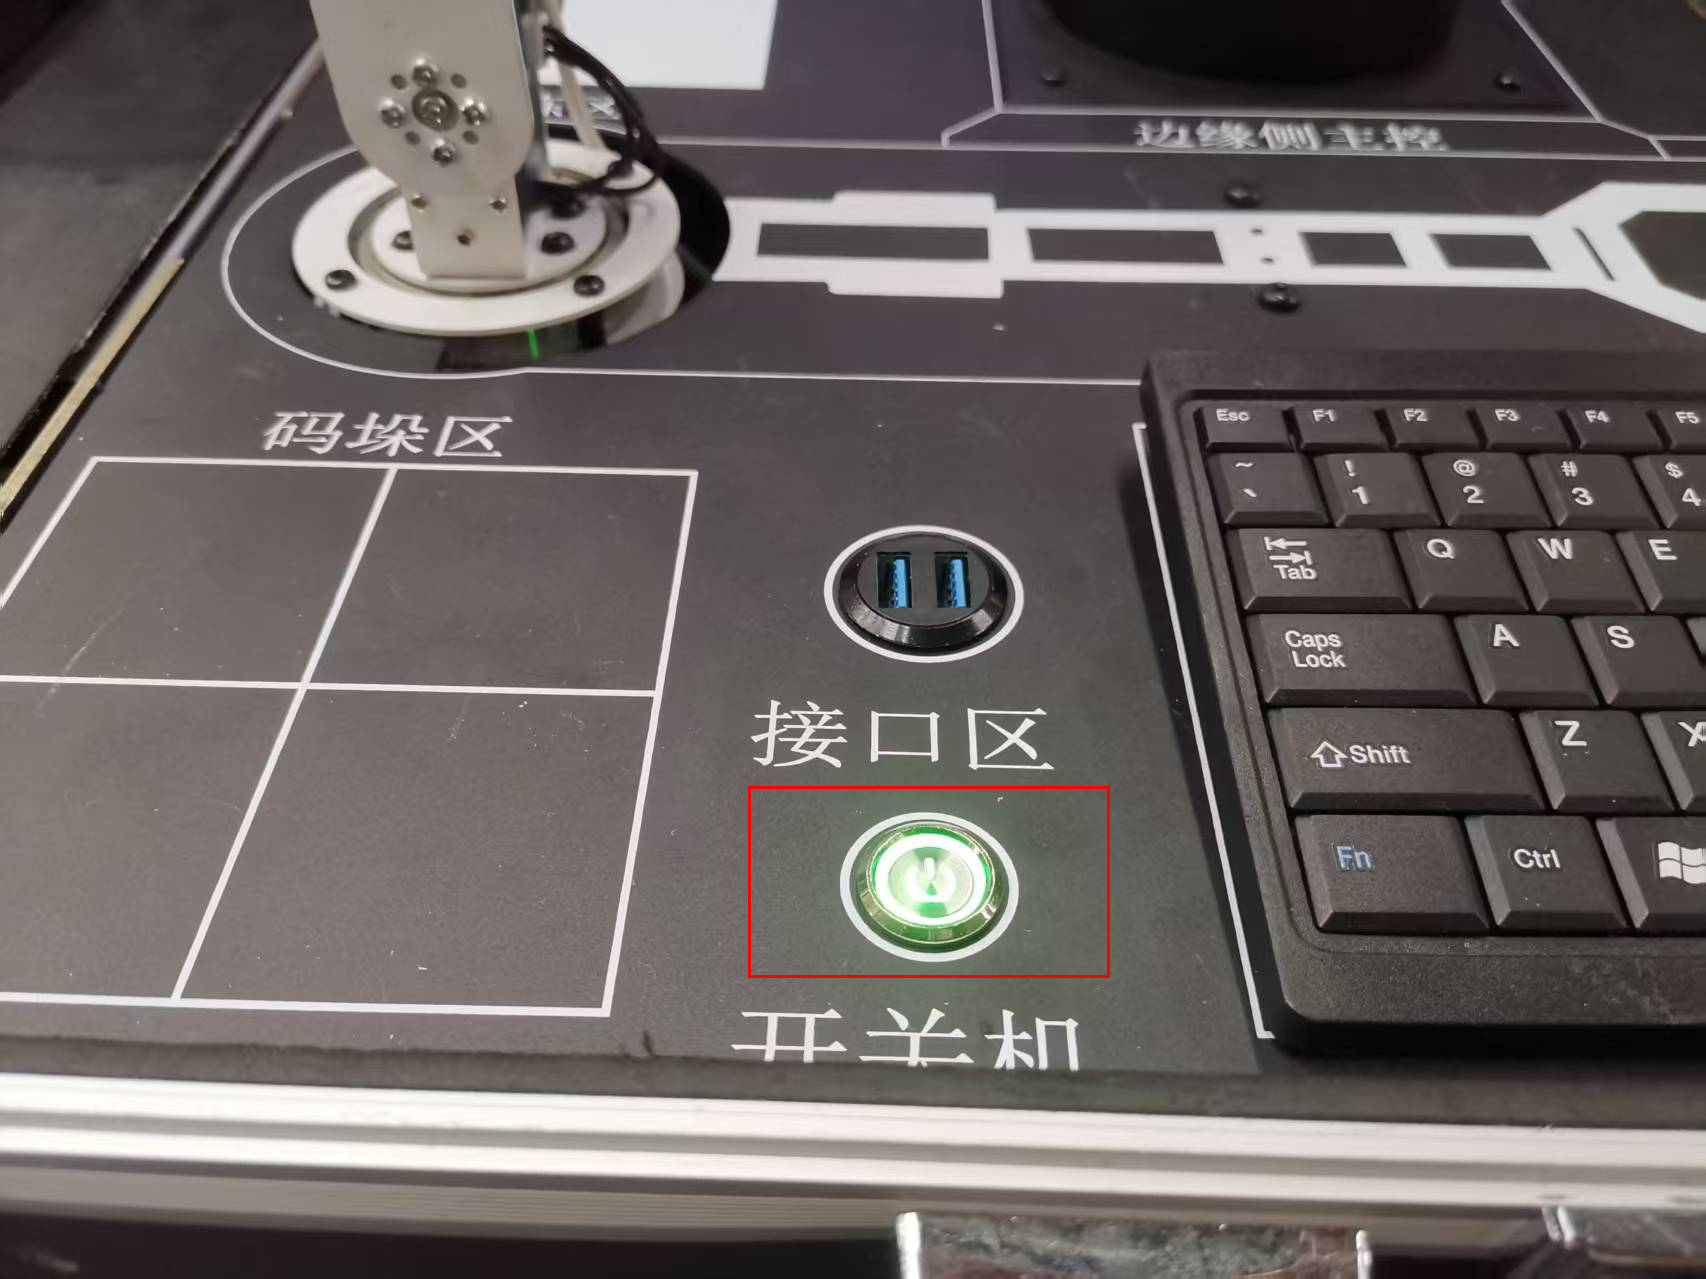
按下开关按钮,判定的标志是开关按钮会下沉,屏幕被点亮,系统开始运行(下图红圈即开关机按钮)。
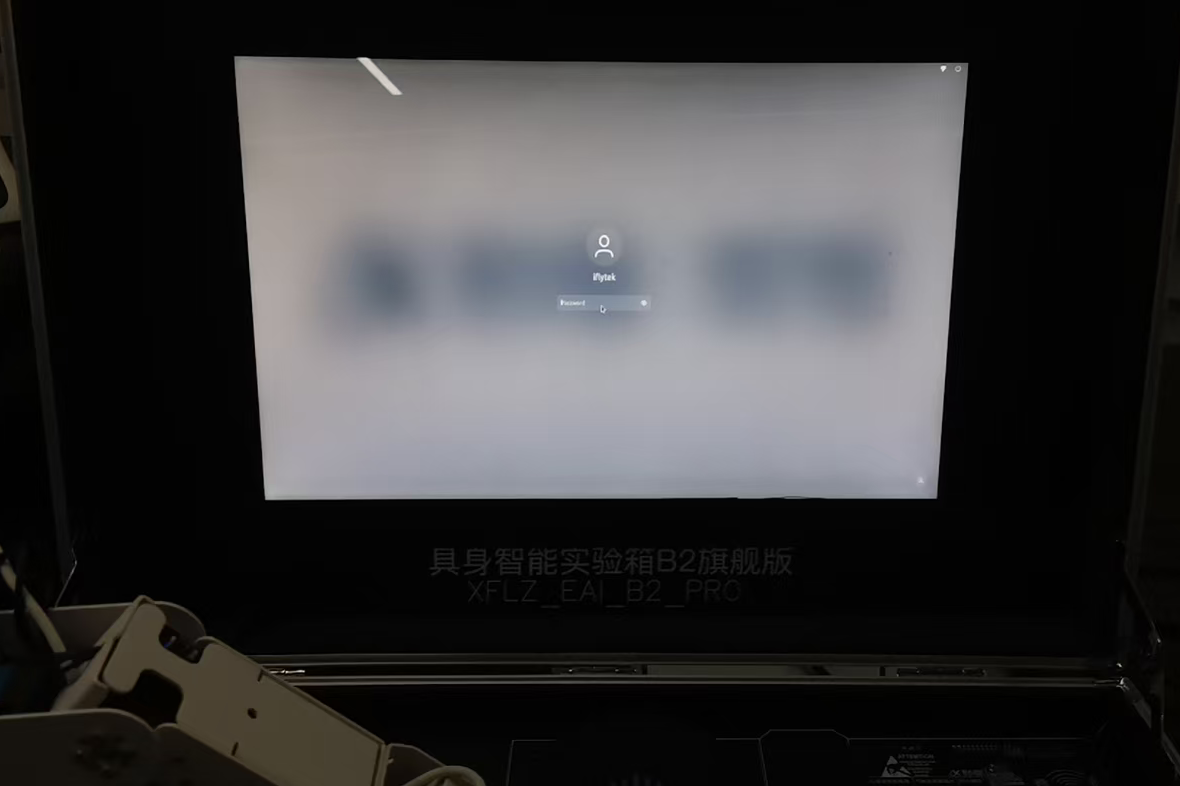
显示如图画面后,选择账号为 iflytek,密码为 admin123456,输入回车进入系统。
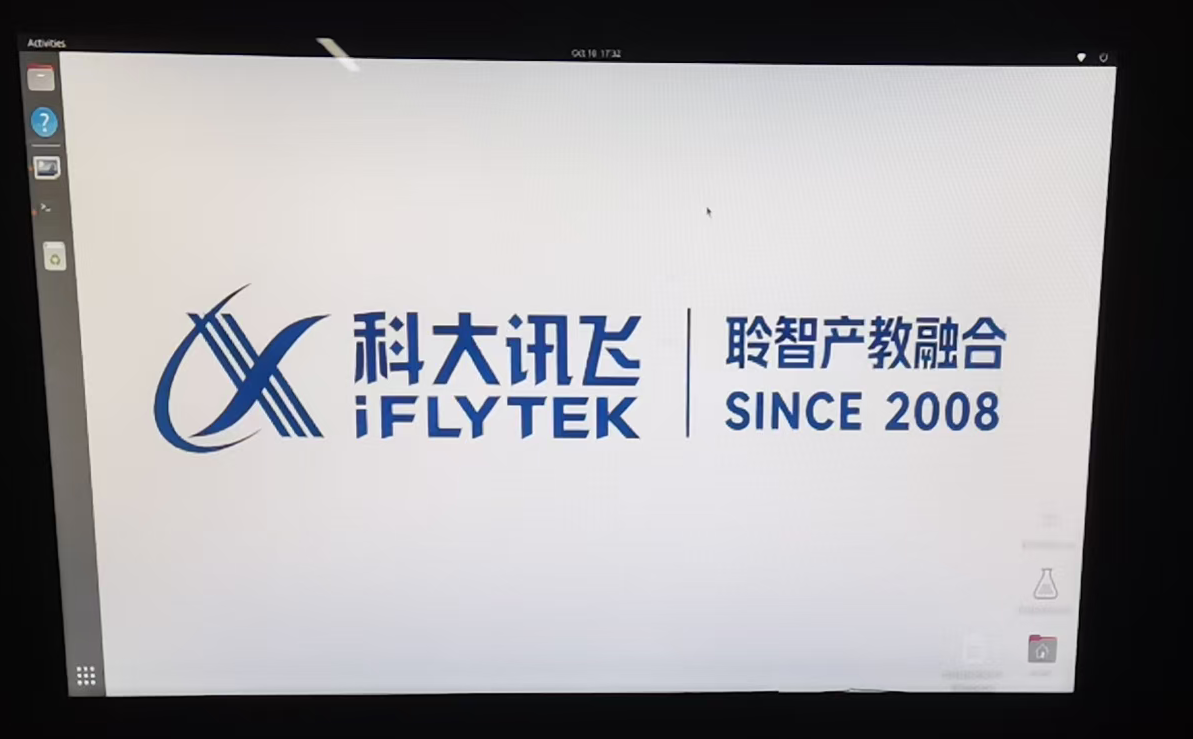
进入系统后,显示如下。(注意:使用的是 gnome 系统,有些显示的服务还在后台运行,需要等待 30 秒左右,显示系统的功能才能完全正常,可以点击打开终端或者其他应用)
打开终端输入一条启动命令,然后用语音唤醒词"小飞小飞"逐个触发四个演示功能。每个功能的物块摆放位置图中都有红圈 / 实拍参考,摆放对了再发指令。
左下角应用中心点击打开(自带键盘,有触摸板)Terminal 应用(下图红圈为应用中心入口,箭头指向 Terminal)。
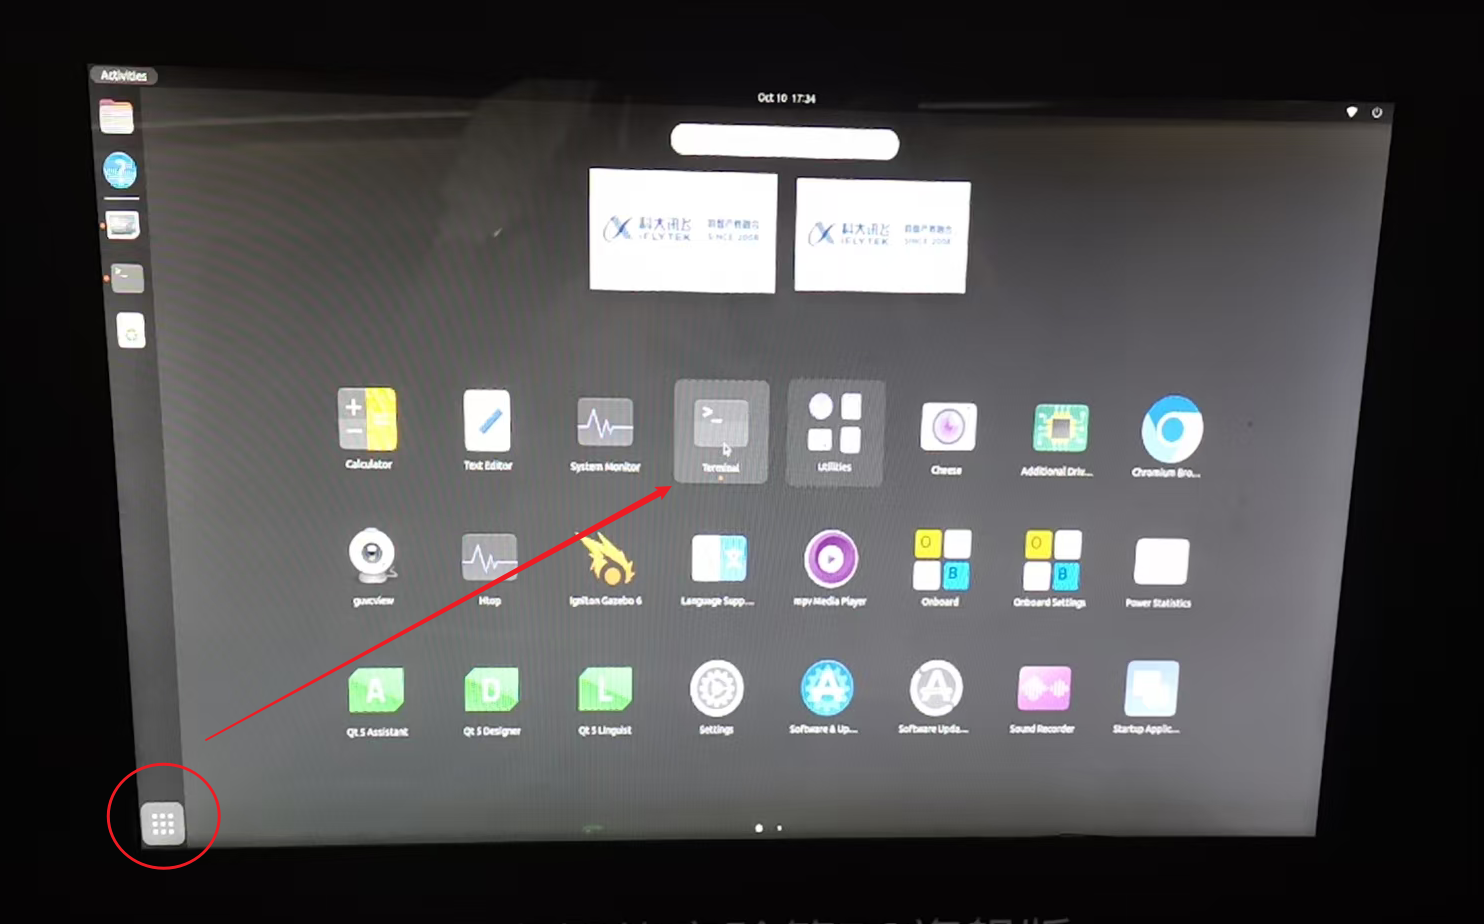
输入以下命令并回车,启动智慧工厂演示程序:
ros2 launch eai_factory eai_factory.launch.py
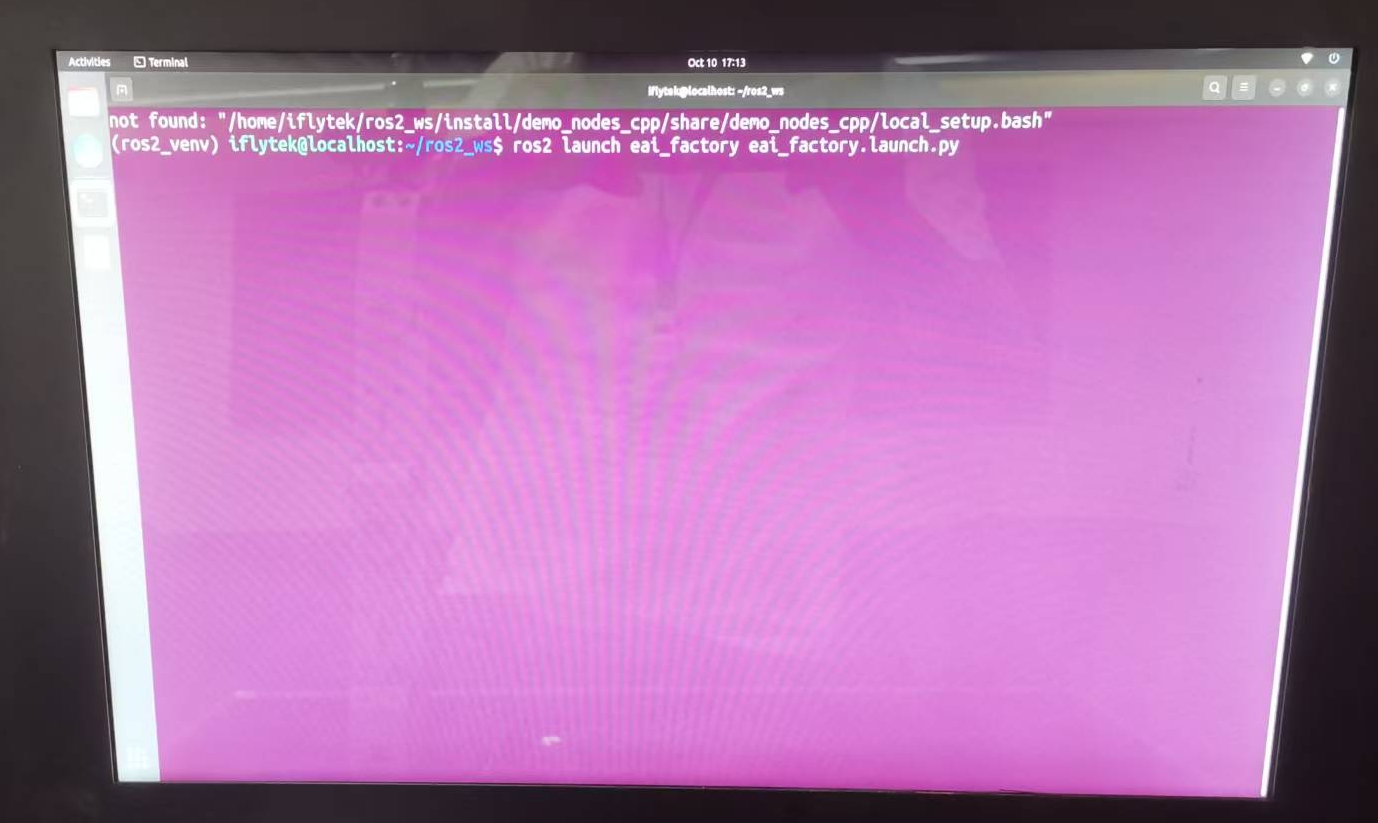
物块放到如下大概的位置(红圈区域):
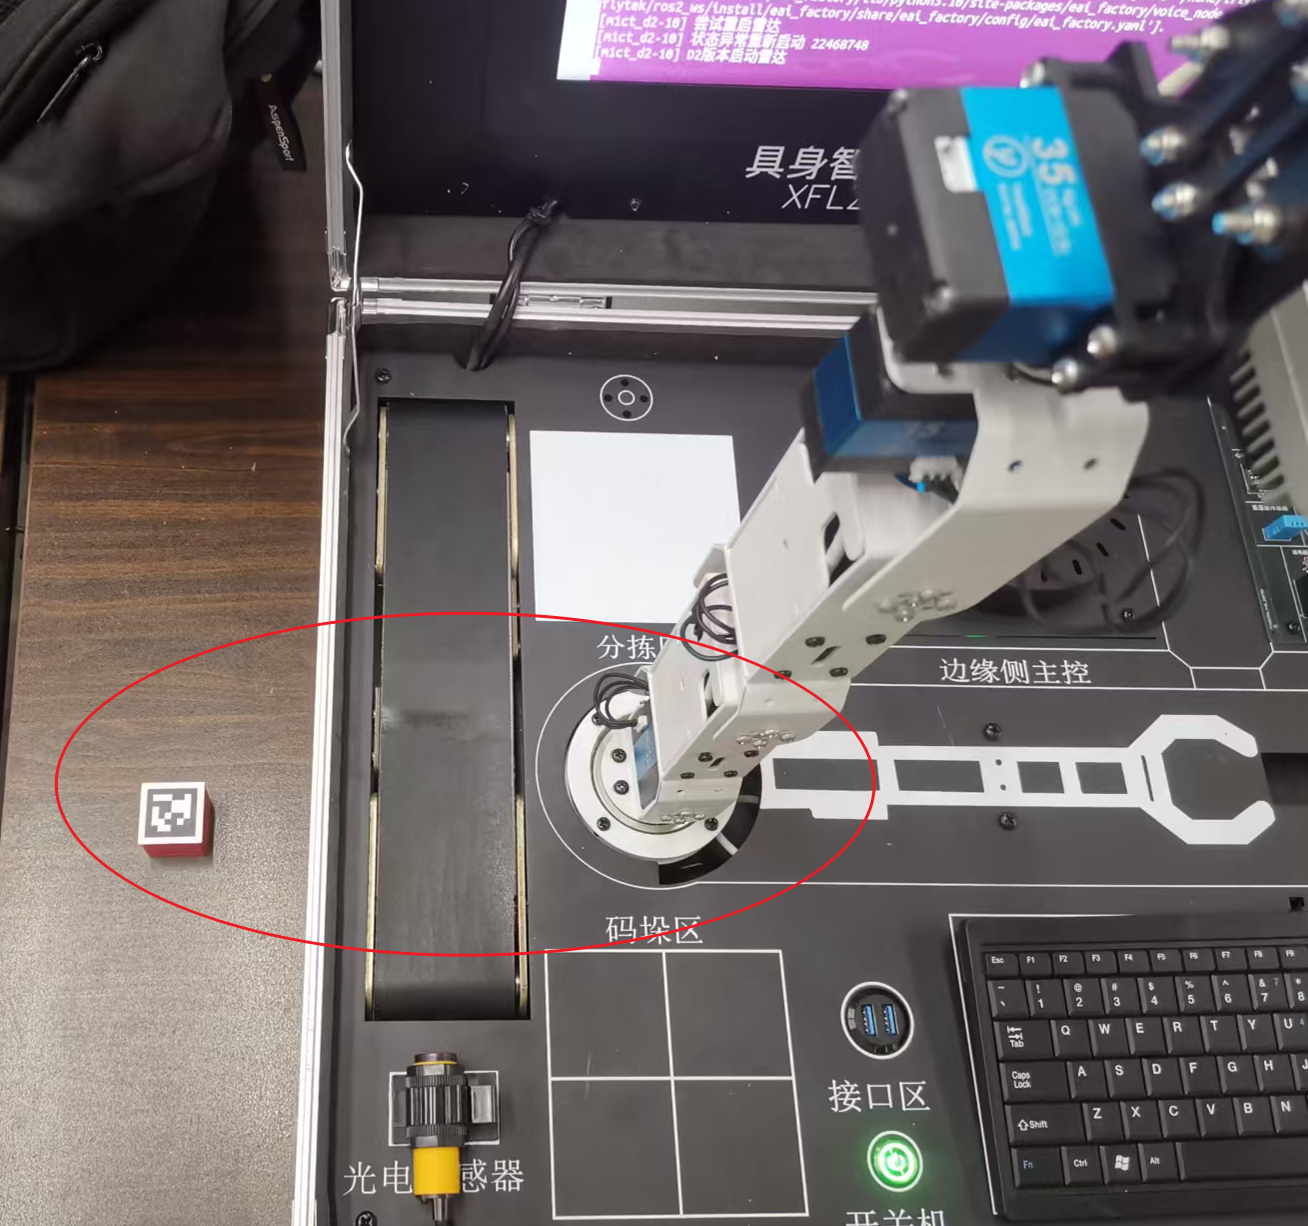
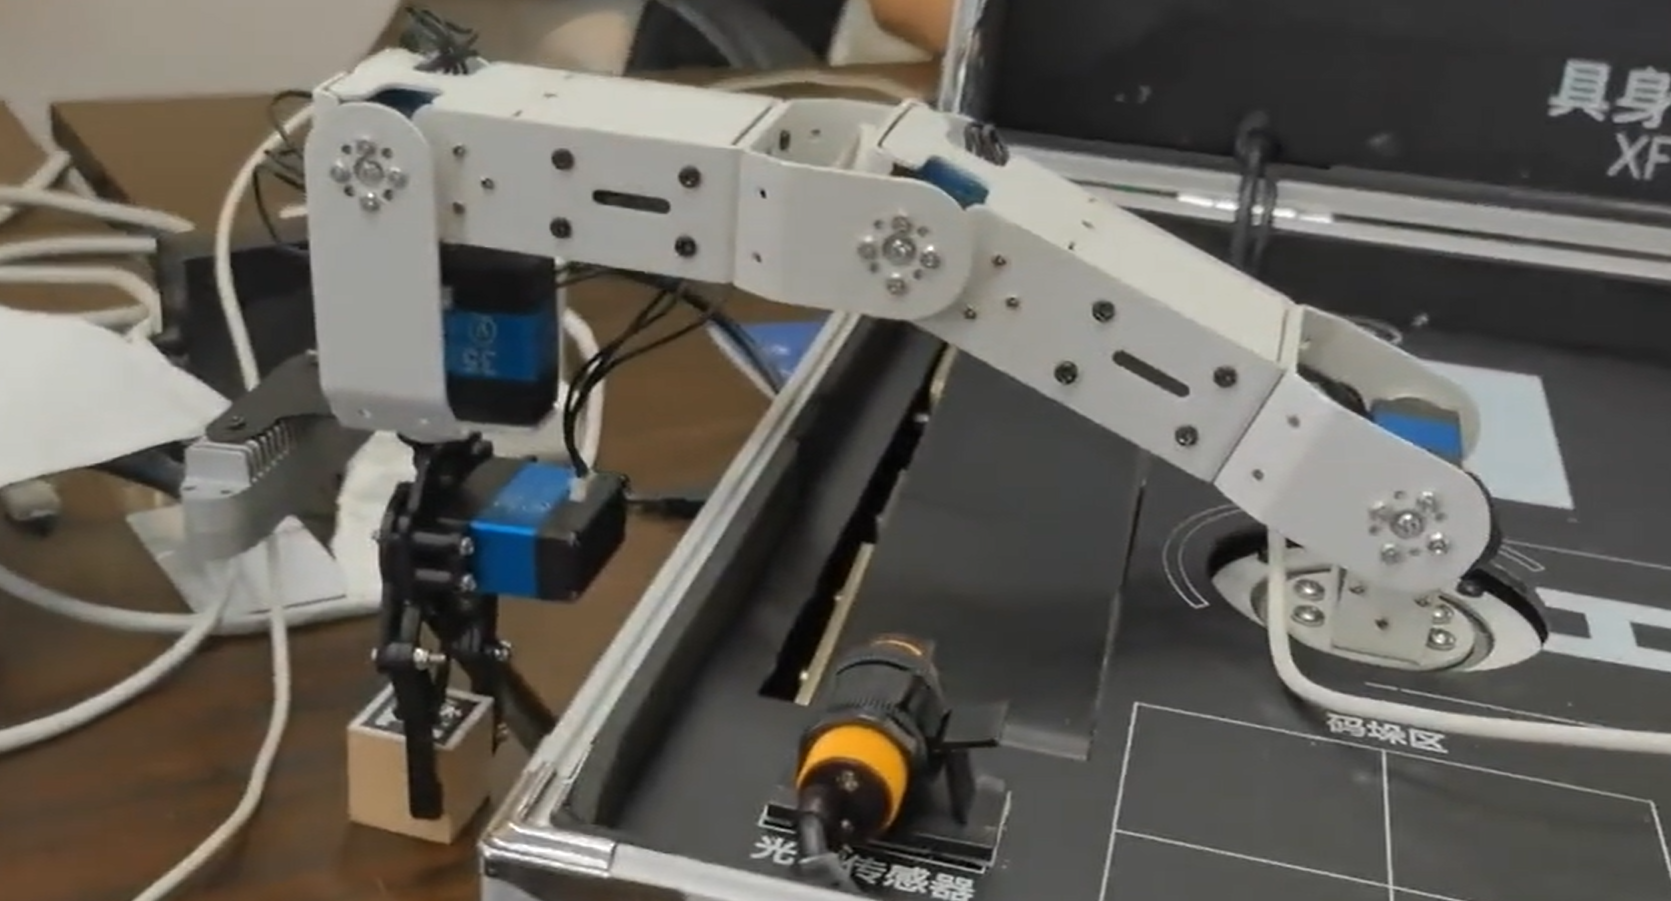
对着麦克风说"小飞小飞",被唤醒后,再说"开始装货",机械臂开始执行视觉自适应抓取序列(可参考产品介绍页演示视频):
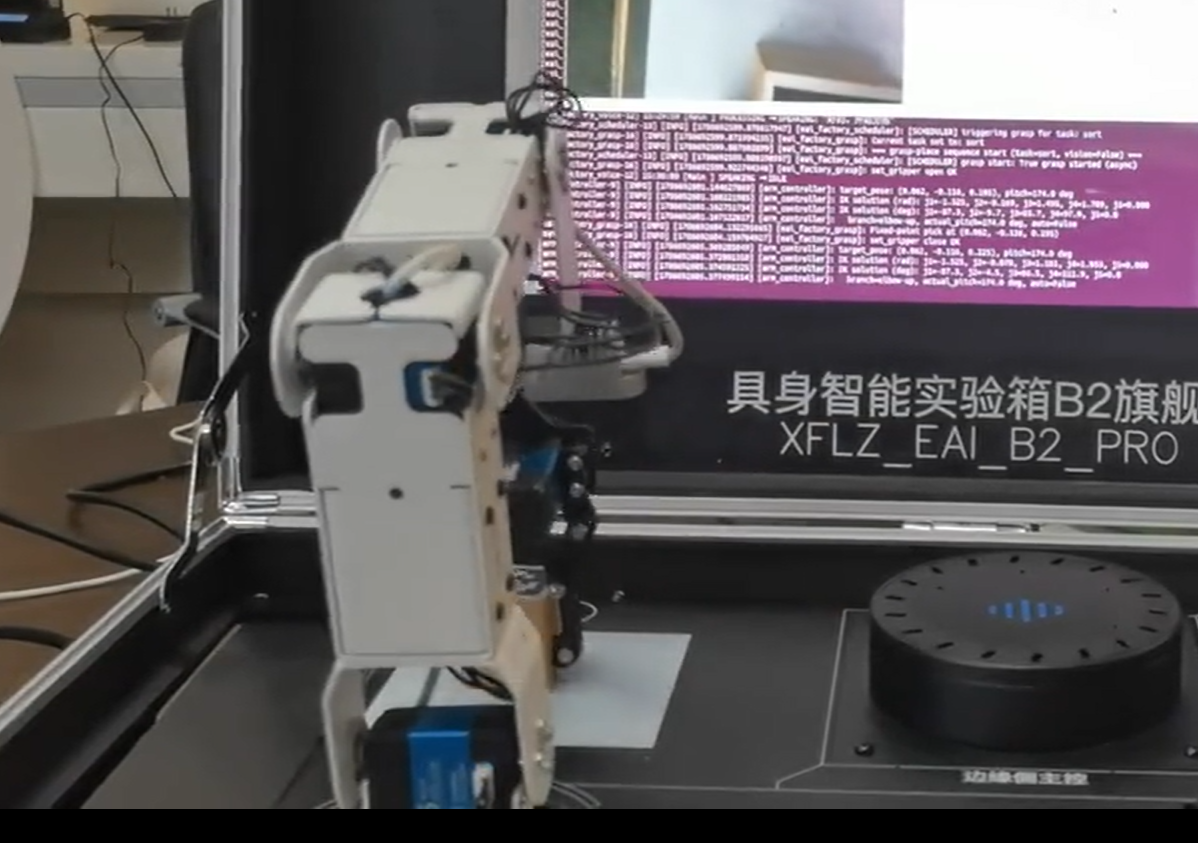
此步骤为固定位置分拣,不使用摄像头,需要放置物块到固定位置,如图靠分拣区中心偏下的位置:
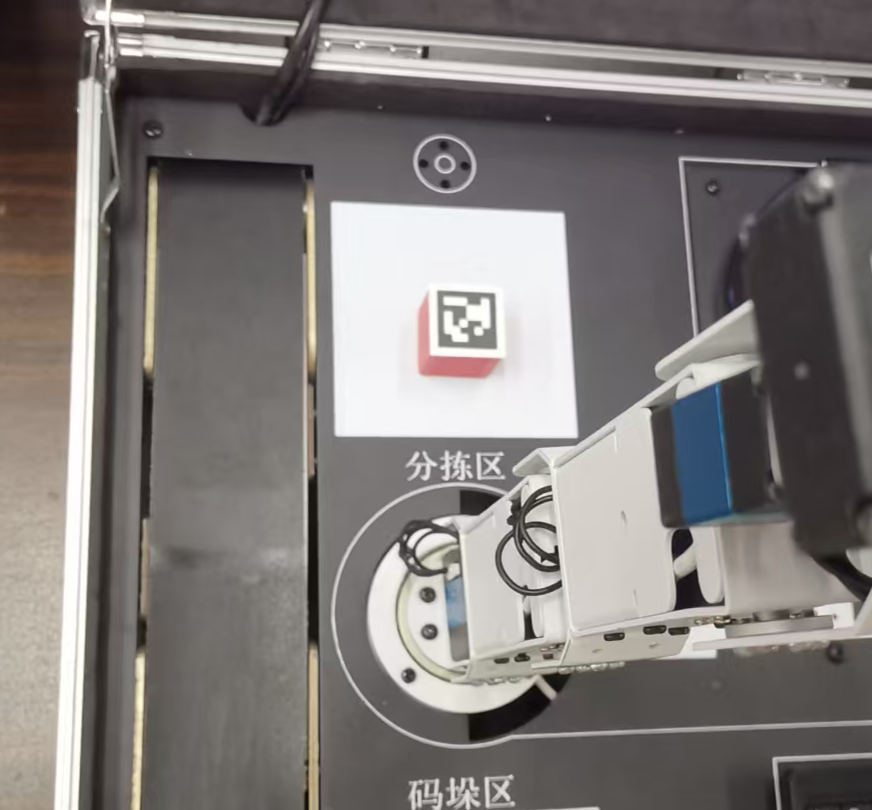
对着麦克风重新说"小飞小飞",被唤醒后,再说"开始分拣",机械臂开始固定姿态分拣序列(可参考产品介绍页演示视频):
此步骤为配合流水线检测抓取,把红色物块带有标签的向上放置,并放到流水线如图的位置:
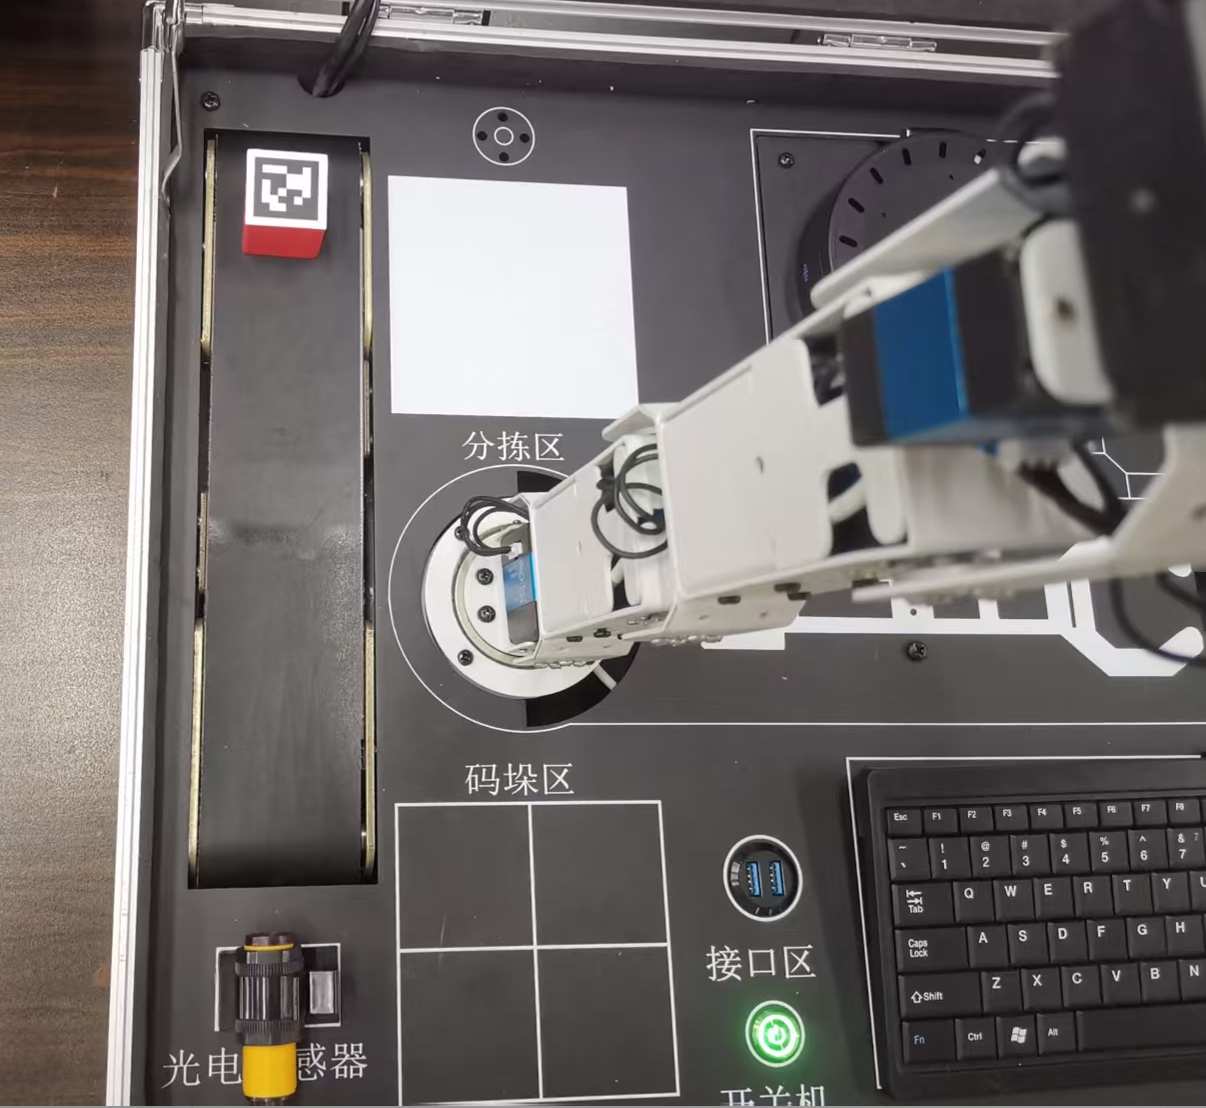
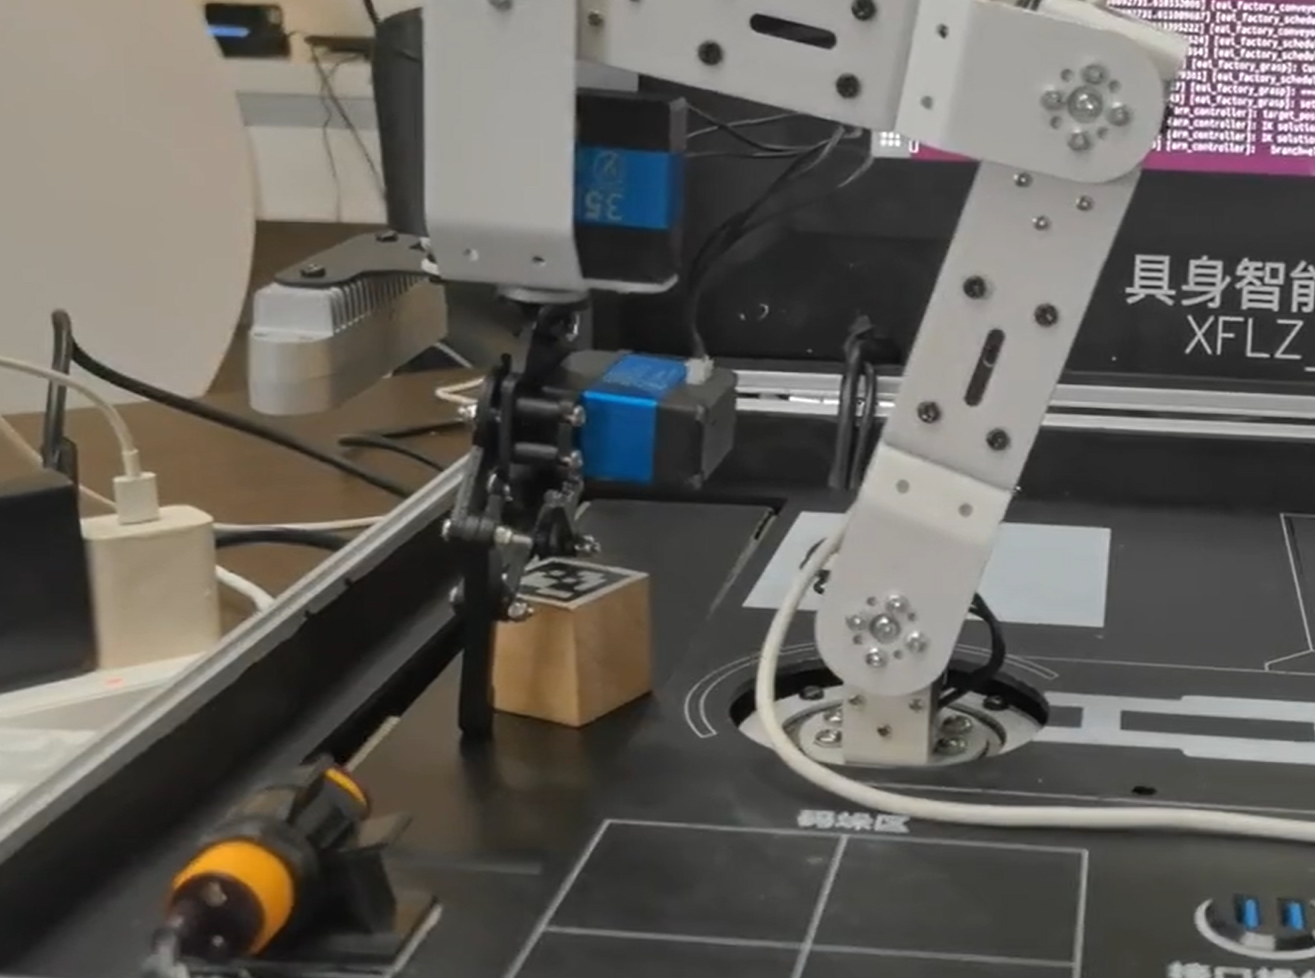
对着麦克风重新说"小飞小飞",被唤醒后,再说"开始码垛",流水线启动并进行检测抓取(可参考产品介绍页演示视频):
如下图的激光雷达(红箭头标注),具有机械臂工作的防护功能:
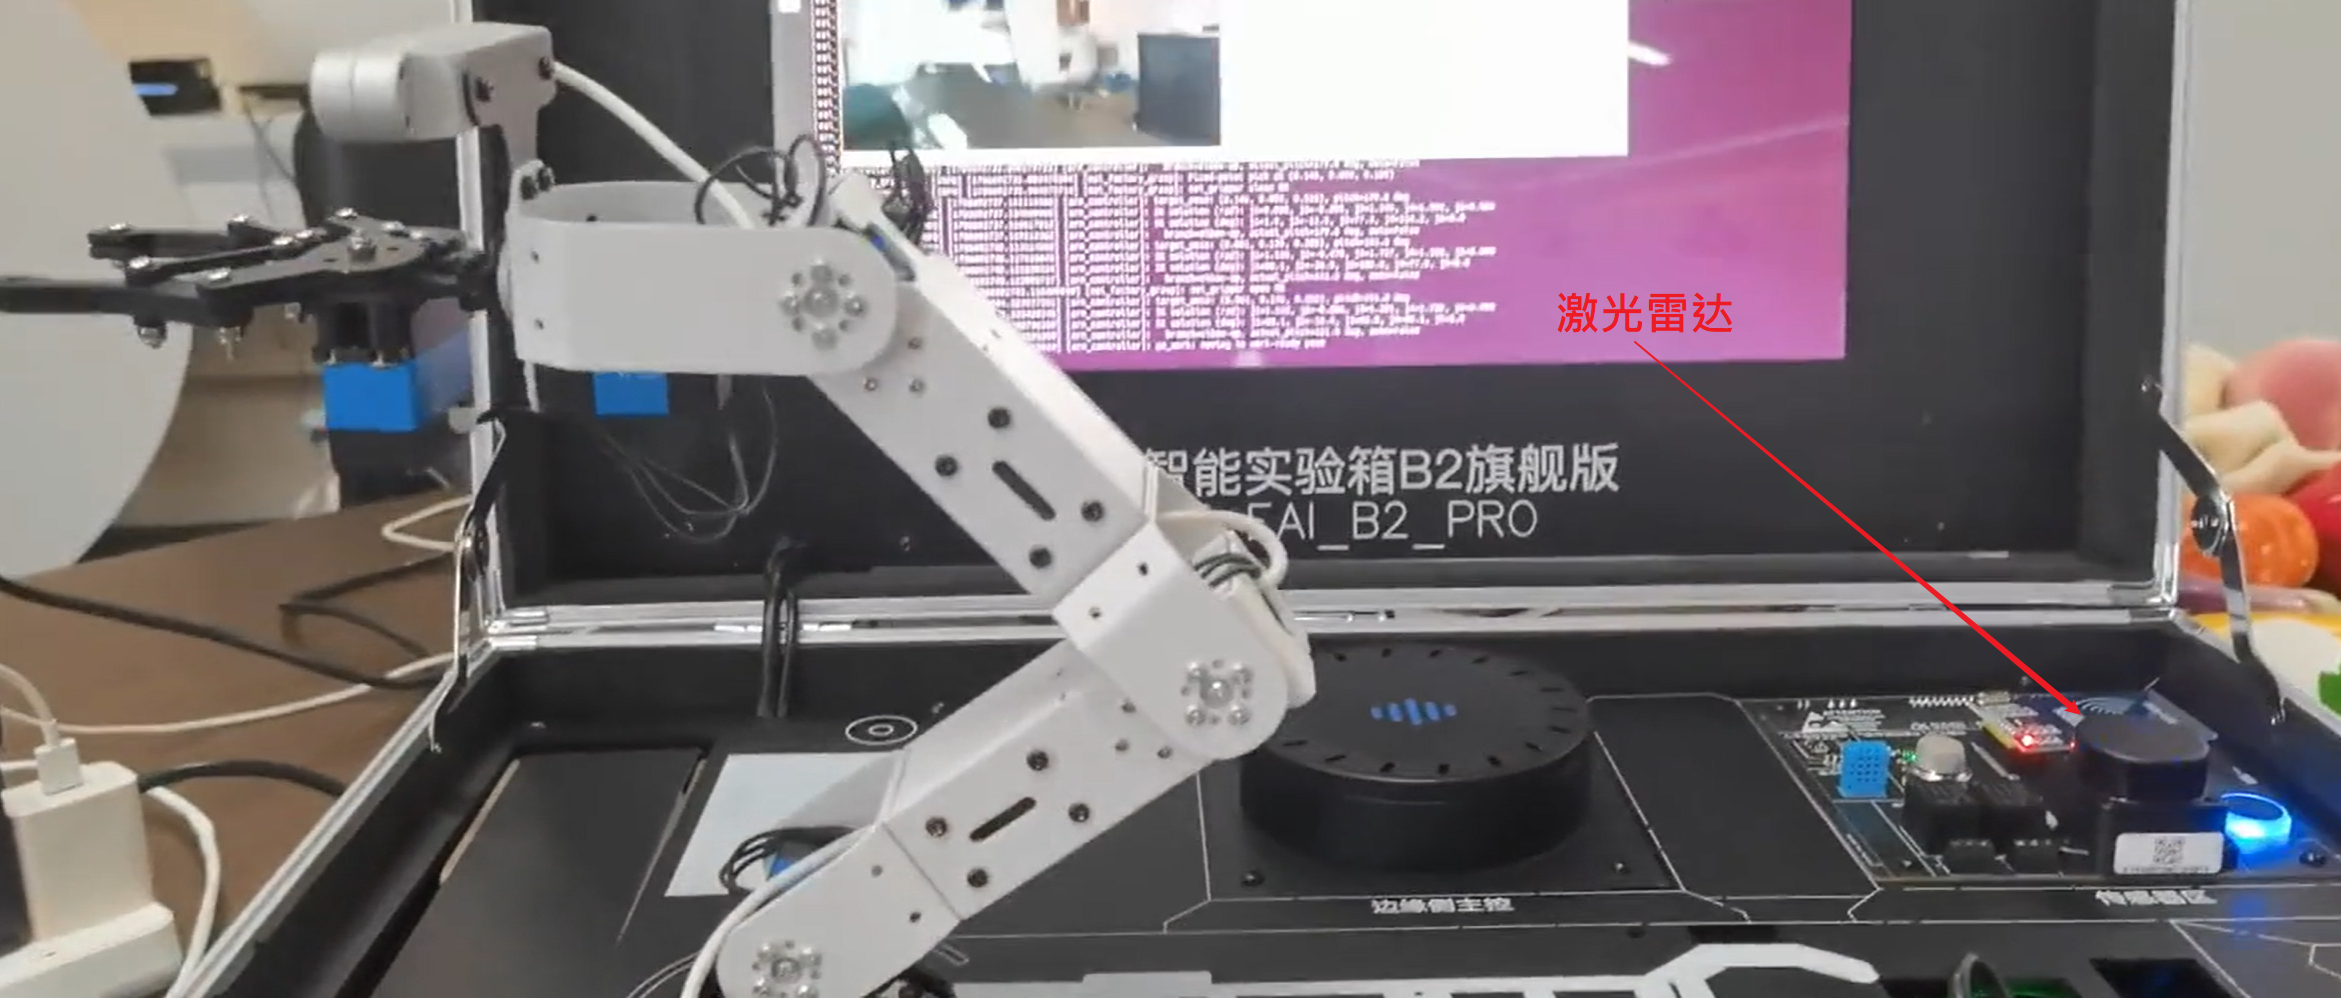
手接近激光雷达(模拟工厂进入到危险区域时,机械臂释放力矩,走开后力矩恢复,可参考产品介绍页视频演示):