遥操作自检与故障排查
这是本课的"总验收实验"。前三步(串口、校准、摄像头)全部就位后,你将跑通不带摄像头的单臂遥操作(16.74ms · 60Hz)→ 带摄像头的单臂(31.59ms · 32Hz)→ 双臂遥操作,读懂 NORM 姿态表与正常停止打印;再对照第 14 章学会三类故障的处置,最后用第 15 章脚本手册把所有手动命令沉淀成一键脚本。
00课程节奏:五星学习法 · 8 段微课(每段 ≤ 15 min)
本实验按五星学习法组织:先用两个真实故障聚焦问题(CTRL+C 连按致臂卡死、摄像头换口致别名失效),再激活旧知(串口权限与校准数据,衔接 EXP-01~03),接着示证新知(遥操作数据流动画),然后动手应用新知跑通单臂→双臂遥操作,最后借故障诊断与排障融会贯通。全程切成 8 段微课、每段不超过 15 分钟,段间停顿 1~2 分钟消化;纯讲授合计约 100 分钟,其余课时用于动手实操与个别辅导。
| 课段 | 五星阶段 | 时长 | 对应章节 | 本段任务 |
|---|---|---|---|---|
| 课段 1 | 聚焦问题 | 12 min | §01 + §02 前半 | 抛出"CTRL+C 连按致臂卡死"与"摄像头换口致别名失效"两个现场故障 |
| 课段 2 | 激活旧知 | 8 min | §02 后半 | 串口权限 chmod·校准 JSON 路径·EXP-03 摄像头校准旧知衔接 |
| 课段 3 | 示证新知 | 15 min | §03 | 对照实物清单确认主从臂别名、摄像头三路、校准四份 JSON |
| 课段 4 | 示证新知 | 12 min | §06 | 遥操作数据流动画,理解 60Hz 节拍与感知吃算力预算 |
| 课段 5 | 应用新知 | 15 min | §04 步骤1~4 + §05 ①② | 单臂遥操作(不带摄像头→带摄像头),看 connected 与 NORM 表 |
| 课段 6 | 应用新知 | 15 min | §04 步骤5~6 + §05 ③④ | 复制校准→双臂遥操作,12 关节 NORM 表与正常停止 |
| 课段 7 | 应用新知 | 10 min | §07 | 故障诊断选择题自测,全对方可结业 |
| 课段 8 | 融会贯通 | 13 min | §08~§10 | 排障口诀收口,挑战题与思考题拔高迁移 |
讲课提示:课段 1/2 以讲授 + 提问为主;课段 3~4 用实物 + 动画;课段 5~6 边看视频边动手(单臂跑通后暂停让学员试跟随);课段 7 学员独立完成;课段 8 答疑拔高。段间停顿 1~2 分钟。
01学习目标课段 1 · 聚焦问题 · 12 min
- 能说出遥操作的前置三件套:串口别名(第 03 章)→ 主从臂校准(第 05 章)→ 摄像头配置(第 04 章)
- 能独立跑通单臂遥操作并读懂 time: 16.74ms (60 Hz) 与 31.59ms (32 Hz) 两档打印的含义
- 能完成双臂前的校准数据复制(mkdir + 4 条 cp)并执行 bi_so100 双臂遥操作命令
- 掌握正确停止方式:CTRL+C 只能按一次,识别 disconnected 正常停止打印与视频窗手动关闭
- 能对第 14 章三类故障对症下药:权限 Errno 13、FileExistsError、退出时臂卡住
- 会用第 15 章 0_config.yaml + bash 脚本把校准、遥操作、采集、训练串成流水线
02原理讲解:遥操作是怎么"隔空传动"的课段 1 收尾 + 课段 2 · 激活旧知 · 8 min
打个比方:遥操作就像提线木偶 + 同声传译。你牵动主臂(leader)的关节,主臂编码器把每个关节的角度读出来;LeRobot 进程以 60Hz 的"节拍"(每 16.7ms 一次)把这组角度翻译成指令,经串口发给从臂(follower)的舵机——从臂就像被无形的手牵着的木偶,实时复现你的动作。整条链路没有"先算路径再执行"的中间模块,关节角直接进出,这就是最贴近端到端的一次数据流动。
再看两个关键数字:不带摄像头时 16.74ms(60Hz)几乎全速跟随;加上两路 640×480 摄像头后变 31.59ms(32Hz),双臂加摄像头 36.29ms(28Hz)——图像采集与显示挤占了节拍。这就是"感知会吃算力预算"的最直观体现。另外,退出时CTRL+C 只能按一次:第一下让程序走 finally 断开串口、关闭相机,连按会打断清理,臂就可能保持失锁前的力矩状态卡住。
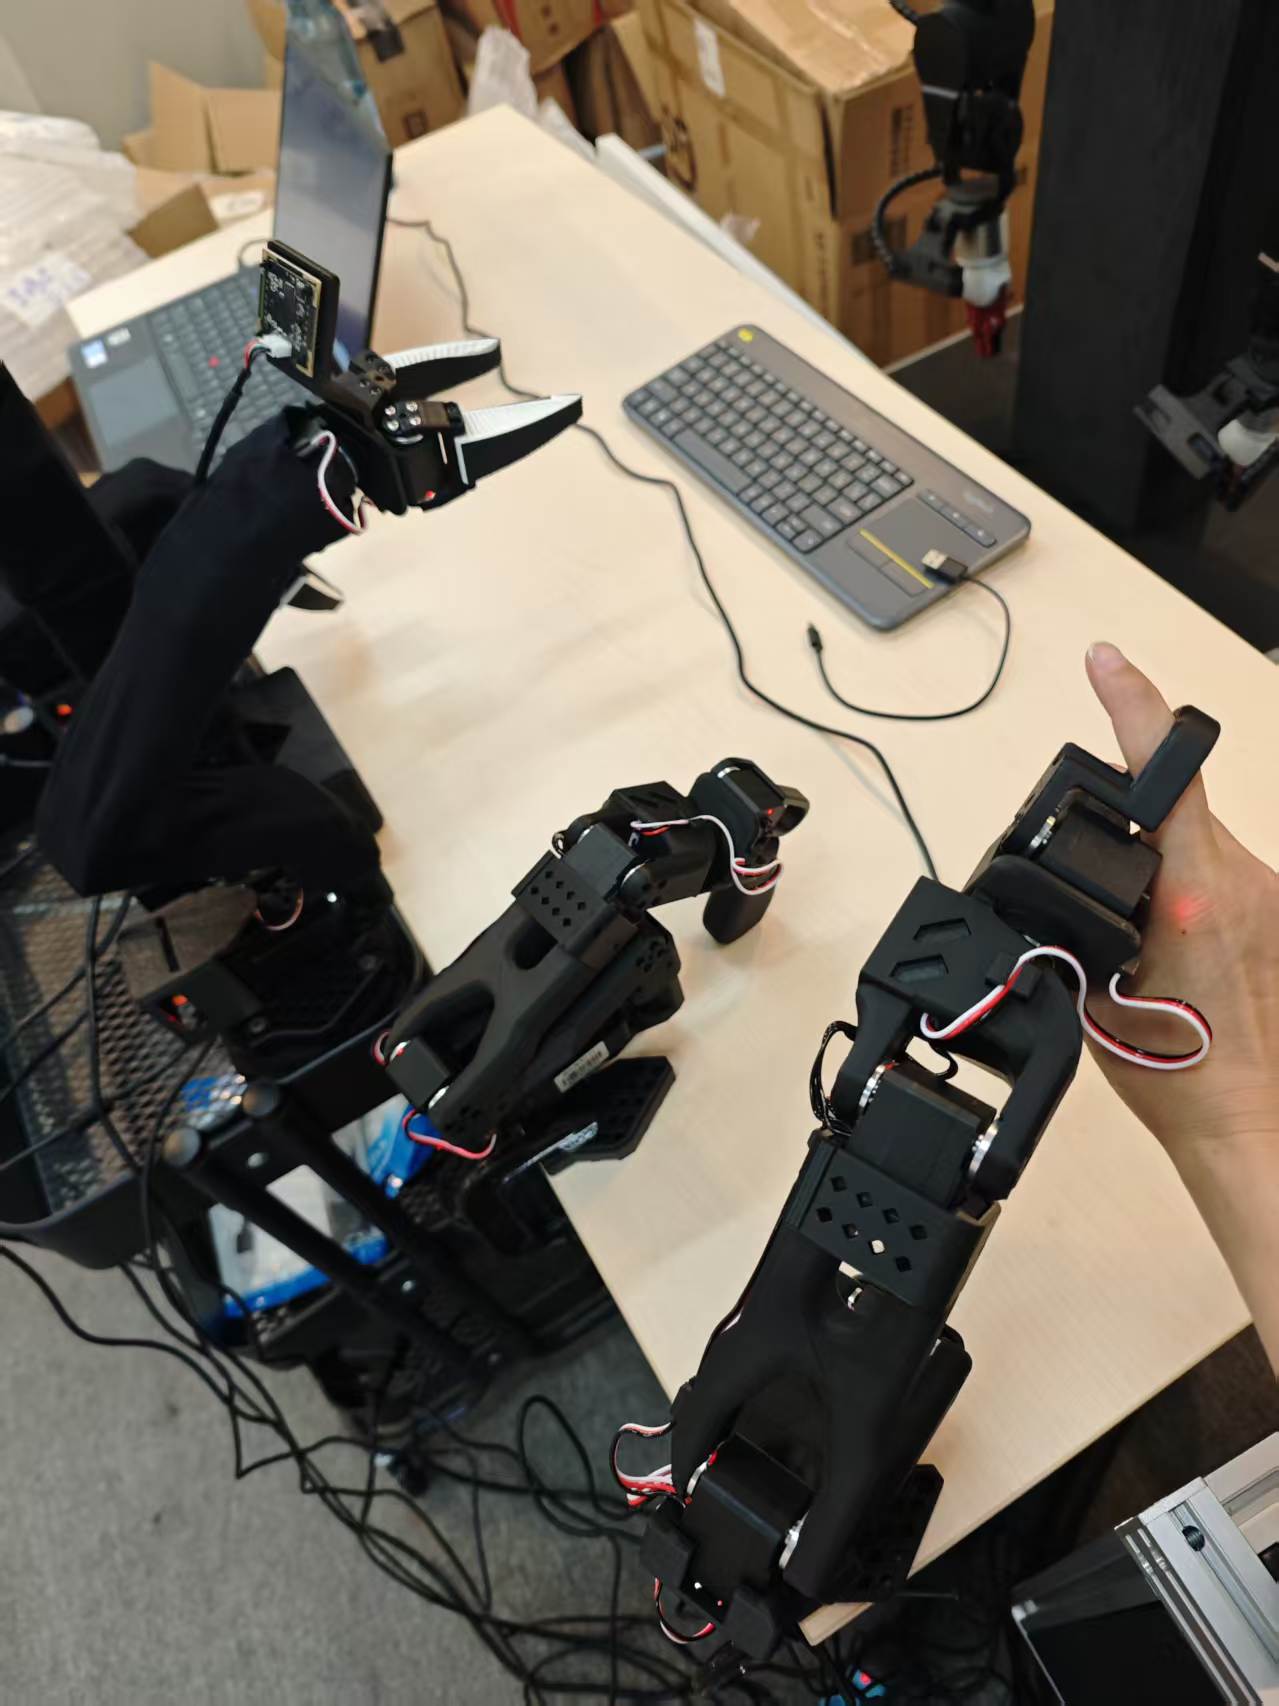
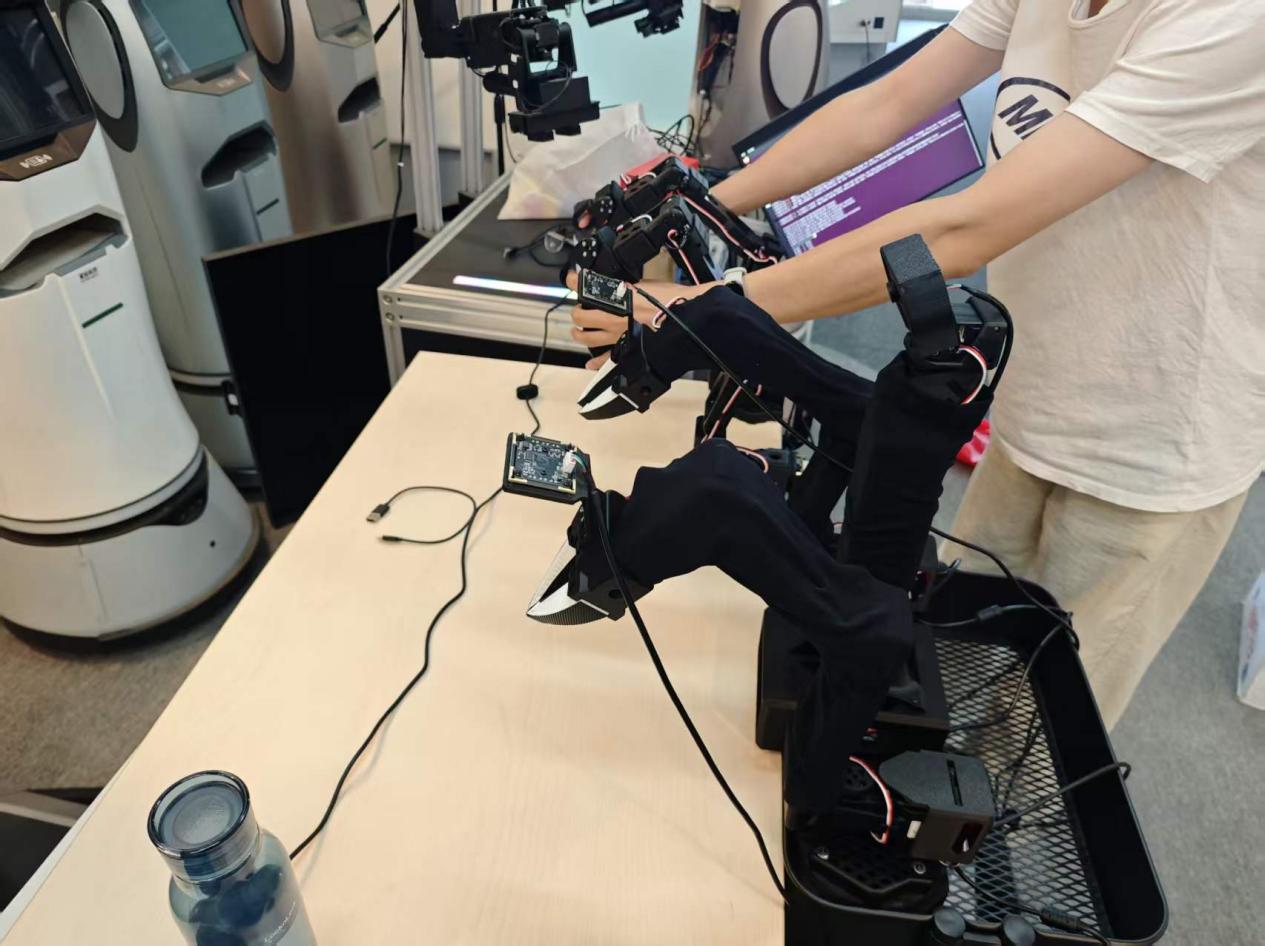
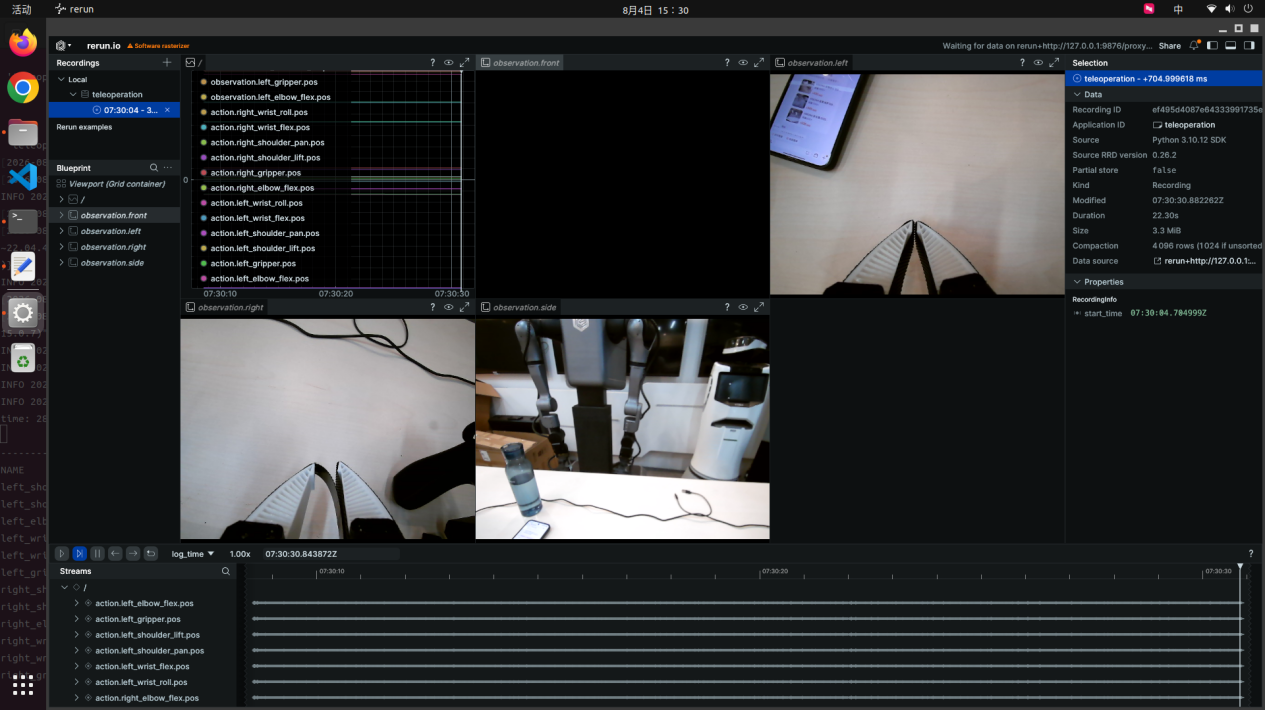
/dev/arm_master_left 等);② EXP-02 的"先电源后 USB"插拔顺序;③ EXP-03 的摄像头校准 JSON 路径。本课把它们串成一条遥操作链路——别名找口、校准定零位、摄像头给感知,缺一不可。▍实物对照:单臂工位、双臂遥操作现场与带摄像头视频弹窗
03硬件与材料课段 3 · 示证新知 · 15 min
| 类别 | 清单 | 说明 |
|---|---|---|
| 主从臂 | 主臂 ×2、从臂 ×2 | 别名 /dev/arm_master_left·right、/dev/arm_slave_left·right(第 03 章就绪) |
| 摄像头 | USB 三路 | /dev/cam_left(手臂)、/dev/cam_right(右手)、/dev/cam_head(头部) |
| 校准数据 | 4 份 JSON | so101 单臂校准须完成;双臂另需 cp 成 so100/bimanual_* 四份 |
| 桌面条件 | 固定、无遮挡 | 主从臂正确安装至桌面,周围无遮挡物,接线正确 |
| 脚本包(本课) | 0_config.yaml + 1~9 号 bash 脚本 | 第 15 章命令行脚本操作手册 |
/dev/arm_slave_left·right / /dev/arm_master_left·right;摄像头编号:/dev/cam_left(左手)、/dev/cam_right(右手)、/dev/cam_head(头部)。两条准备项:① 主从臂正确安装至桌面、无遮挡;② 接线正确(先电源后 USB)。04步骤实践:单臂 → 双臂跑通遥操作课段 5~6 · 应用新知 · 2×15 min
conda activate lerobot + sudo chmod 666 /dev/arm* 放行串口CTRL+C 单次停止,见到 leader/follower disconnected 打印为正常--robot.cameras=… 两路 + --display_data=true 跑带摄像头版:31.59ms (32 Hz)、NORM 六关节表、弹出夹爪/顶部视频窗(可调顶部摄像头对准作业区)bi_so100_follower/bi_so100_leader 双臂命令:12 关节 NORM 表 16.72ms (60 Hz);带摄像头版 36.29ms (28 Hz);视频窗停止后需手动点 X单臂遥操作.mp4(第 06 章配套)
左臂遥操作全流程演示:命令输入 → connected → 60Hz 跟随 → CTRL+C 正常停止,对应步骤 1~4。
双臂遥操作.mp4(第 07 章配套)
双臂版完整操作:先复制 4 份校准 JSON,再执行 bi_so100 命令,12 关节同步跟随与单次停止。
right_leader_arm disconnected / right_follower_arm disconnected——这就是"正常停止"的标准长相。运行时终端实时刷新 NORM 六关节表(gripper.pos / shoulder_pan / shoulder_lift / elbow_flex / wrist_flex / wrist_roll),同时弹出夹爪与顶部摄像头视频窗口;停止后视频窗需手动点 X 关闭。05关键命令随课段 5 / 6 对照使用
# ① 单臂遥操作·不带摄像头(第 06 章 3)
conda activate lerobot
sudo chmod 666 /dev/arm*
lerobot-teleoperate \
  --robot.type=so101_follower \
  --robot.port=/dev/arm_slave_left \
  --robot.id=left_follower_arm \
  --teleop.type=so101_leader \
  --teleop.port=/dev/arm_master_left \
  --teleop.id=left_leader_arm
# 正常打印:connected … time: 16.74ms (60 Hz),动主臂从臂跟随

# ② 单臂遥操作·带摄像头(第 06 章 4,追加两段)
lerobot-teleoperate … --robot.cameras="{ left: {type: opencv, index_or_path: \"/dev/cam_left\",
  width: 640, height: 480, fps: 30, fourcc: \"MJPG\"}, side: {type: opencv,
  index_or_path: \"/dev/cam_head\", width: 640, height: 480, fps: 30, fourcc: \"MJPG\"}}" \
  --display_data=true
# 打印 time: 31.59ms (32 Hz) + 六关节 NORM 表 + 视频窗口

# ③ 双臂前·复制校准 so101 → so100/bimanual(第 07 章 2,务必执行)
mkdir -p ~/.cache/huggingface/lerobot/calibration/robots/so100_follower/
mkdir -p ~/.cache/huggingface/lerobot/calibration/teleoperators/so100_leader/
cp …/robots/so101_follower/left_follower_arm.json  …/robots/so100_follower/bimanual_follower_left.json
cp …/robots/so101_follower/right_follower_arm.json …/robots/so100_follower/bimanual_follower_right.json
cp …/teleoperators/so101_leader/left_leader_arm.json  …/teleoperators/so100_leader/bimanual_leader_left.json
cp …/teleoperators/so101_leader/right_leader_arm.json …/teleoperators/so100_leader/bimanual_leader_right.json

# ④ 双臂遥操作(第 07 章 3,CTRL+C 只按一次)
lerobot-teleoperate \
  --robot.type=bi_so100_follower \
  --robot.left_arm_port=/dev/arm_slave_left --robot.right_arm_port=/dev/arm_slave_right \
  --robot.id=bimanual_follower \
  --teleop.type=bi_so100_leader \
  --teleop.left_arm_port=/dev/arm_master_left --teleop.right_arm_port=/dev/arm_master_right \
  --teleop.id=bimanual_leader --display_data=true
# 12 关节 NORM 表,time: 16.72ms (60 Hz);带摄像头再追加三路 cameras JSON

# ⑤ 停止与脚本化(第 15 章 1)
bash 1_calibrate_all.sh        # 依次校准 左从→右从→左主→右主
bash 2.3_teleoperate_left_with_cameras.sh   # 左臂带摄像头遥操作
bash 3_teleoperate_dual_arm.sh # 内含 mkdir+4cp+双臂命令,一键完成
cp 把 so101 单臂校准 JSON 改名为 bimanual_* 复制到 so100 目录——不做这步双臂命令会找不到校准数据。脚本 3_teleoperate_dual_arm.sh 已将 mkdir + 4cp + bi_so100 命令全打包,一键完成。06动画讲解:遥操作数据流(人手→主臂→节拍→从臂)课段 4 · 示证新知 · 12 min
下图把一次遥操作循环拆开:手的运动被主臂采样,按 60Hz 节拍翻译,经串口抵达从臂;带摄像头时图像从旁路汇入,帧率因此从 60Hz 掉到 32Hz(双臂再降到 28Hz):
07互动练习:故障诊断选择题课段 7 · 应用新知 · 10 min
下面 4 个故障现场全部取自第 06/07/14/15 章真实打印。选出你认为正确的处置,点一下立即判分:
08常见问题课段 8 · 融会贯通 · 13 min
- PermissionError: [Errno 13] … '/dev/ttyACM0'(第 14 章 1):串口没放权限 →
sudo chmod 666 /dev/ttyACM*;日常用别名前先sudo chmod 666 /dev/arm* - FileExistsError: …test/put_cube_on_plate(第 14 章 2):数据集目录已存在——要续录就改
--dataset.repo_id名称;数据不要了就rm -rf ~/.cache/huggingface/lerobot/test/put_cube_on_plate - 退出时从臂卡住掰不动(第 14 章 3):多因 CTRL+C 连按打断清理——拔掉该设备电源再插回即可恢复;以后只按一次
- 带摄像头弹 winit/DISPLAY 报错打印:第 06/07 章原文日志中该行之后仍继续出现 connected 与 time 打印——以紧跟其后的 connected、60Hz/32Hz 节拍打印为运行判据
- 遥操作没反应、一直没节拍打印:第 07 章提示"如果未开始,则多点击几下回车继续";同时核对串口别名与校准 JSON 是否已按 4 条 cp 复制成 bimanual_*
- 双臂找不到校准:第 07 章强调 cp "务必执行"——so101 单臂的 JSON 文件名与 bimanual 所需文件名不同,不复制就对不上号
09拓展挑战课段 8 · 融会贯通
0_config.yaml:把 task_name、student_name、episode_time=6、reset_time=2、episode_num=2、train_steps=1000、batch_size=8 逐项用自己的话注释;再沿 1_calibrate_all → 2.x_teleoperate → 4_record → 5_train → 6_inference 的调用链,画出"校准→遥操作演练→采集→训练→推理"数据流向草图。