机械臂硬件组装与串口识别
本课是全课的视频重点课:9 段指导视频覆盖主臂安装、从臂安装、设置电机编号、Gripper 与 Joint1~Joint5 逐关节上臂全过程。你将把主臂卡钳夹紧桌面、从臂卡上小推车,接对 5V/12V 两路电源与串口线,再用 lerobot-find-port 找到每条臂的端口并落成永久别名——这是"从零件到能被软件认出来的机械臂"最关键的一步。
00课程节奏:五星学习法 · 8 段微课(每段 ≤ 15 min)
本实验按五星学习法组织:先用一个真实装配故障聚焦问题,再激活旧知(串口通信与电源极性),接着示证新知(六关节结构 + 爆炸图),然后跟着 9 段视频应用新知完成逐关节装配与 find-port 找口,最后借排障与拓展融会贯通。全程切成 8 段微课、每段不超过 15 分钟,段间停顿 1~2 分钟消化;纯讲授合计约 100 分钟,其余课时用于动手实操装配与个别辅导。
| 课段 | 五星阶段 | 时长 | 对应章节 | 本段任务 |
|---|---|---|---|---|
| 课段 1 | 聚焦问题 | 12 min | §01 + §02 前半 | 抛出"通电冒烟"与"编号错位致反向动"两个现场故障,明确装配纪律 |
| 课段 2 | 激活旧知 | 8 min | §02 后半 | 串口通信·电源极性·USB 枚举旧知,衔接 EXP-01 的 udev 别名 |
| 课段 3 | 示证新知 | 15 min | §03 | 对照实物认识主臂/从臂/摄像头,区分 5V 与 12V 供电 |
| 课段 4 | 示证新知 | 12 min | §06 | 六关节爆炸图动画,理解 shoulder→gripper 逐级装配逻辑 |
| 课段 5 | 应用新知 | 15 min | §04 步骤1~3 + 视频①②③ | 主臂上桌、从臂上车、设置电机编号(边看视频边动手) |
| 课段 6 | 应用新知 | 15 min | §04 步骤4~5 + 视频④~⑨ + §05 | Gripper→Joint5 逐关节上臂,find-port 找口核对别名 |
| 课段 7 | 应用新知 | 10 min | §07 | 装配顺序点击排序自测,全对方可进入下一实验 |
| 课段 8 | 融会贯通 | 13 min | §08~§10 | 排障口诀收口,挑战题与思考题拔高迁移 |
讲课提示:课段 1/2 以讲授 + 提问为主;课段 3~4 用实物 + 动画;课段 5~6 边看视频边装配(每段视频后暂停让学员动手);课段 7 学员独立完成;课段 8 答疑拔高。段间停顿 1~2 分钟。
01学习目标课段 1 · 聚焦问题 · 12 min
- 能区分主臂与从臂的安装方式与供电规格:主臂 5V 2A 固定桌面、从臂 12V 8A 卡小推车
- 能按 9 段视频独立完成 设置电机编号 → Joint1~5 / Gripper 逐关节装配
- 能说出六关节的英文名与中文含义:shoulder_pan / shoulder_lift / elbow_flex / wrist_flex / wrist_roll / gripper
- 能执行"先接电源、后插 USB"的正确插拔顺序与
lerobot-find-port找口流程 - 能用
udevadm info核对 ID_SERIAL_SHORT 并确认四条别名已生效
02原理讲解:串口是"对讲机",供电是"两路电"课段 1 收尾 + 课段 2 · 激活旧知 · 8 min
把机械臂想成住在楼里的住户,串口(USB 串口,/dev/ttyACM*)就是住户与物业之间的对讲线:主机发角度指令、臂回传位置反馈,全走这一根线。两个要点:
再看"六关节":SO100 系列每条臂有 6 个受控自由度——底座水平旋转(shoulder_pan)、肩俯仰(shoulder_lift)、肘俯仰(elbow_flex)、腕俯仰(wrist_flex)、腕滚转(wrist_roll)、夹爪开合(gripper)。设电机编号就是告诉每个关节里的电机"你是几号",编号错一个,未来遥操作时手臂就会"往东施力往西动"。
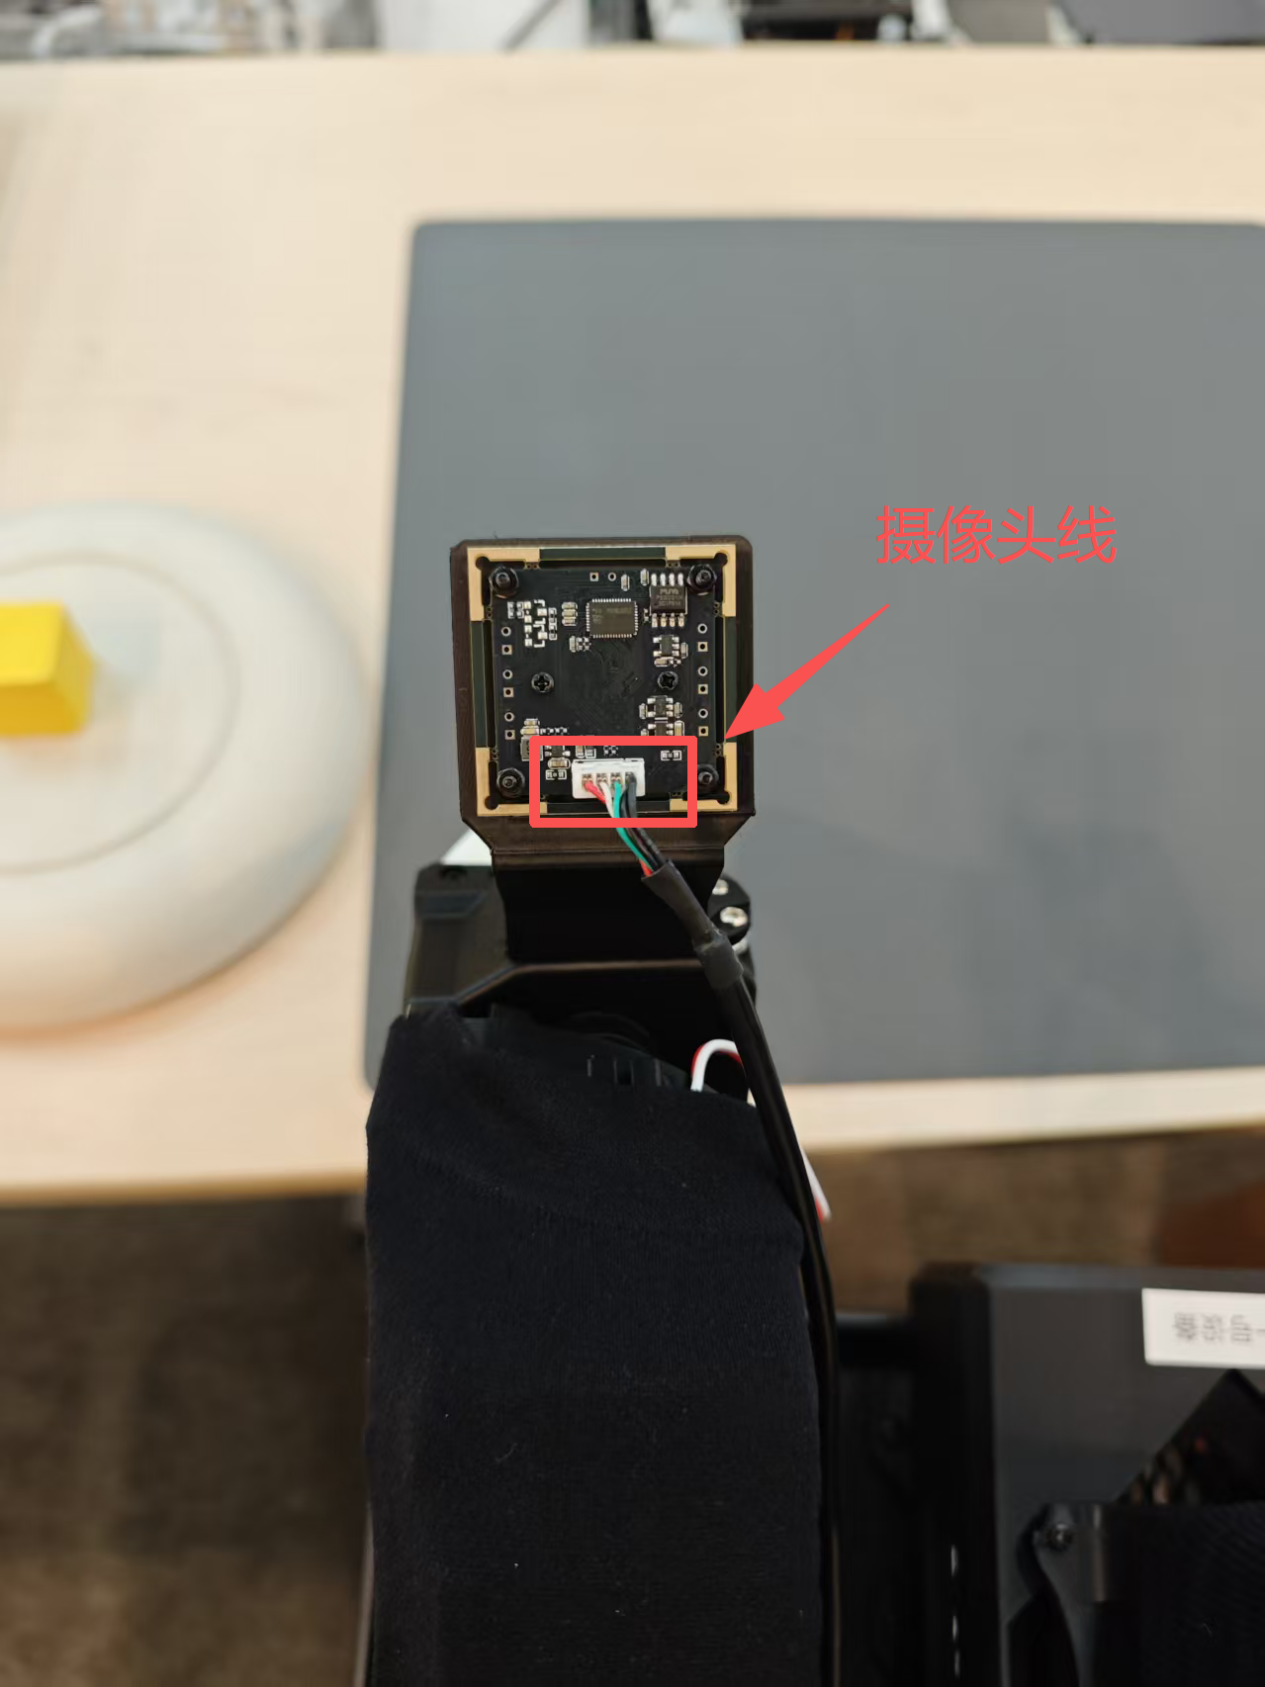
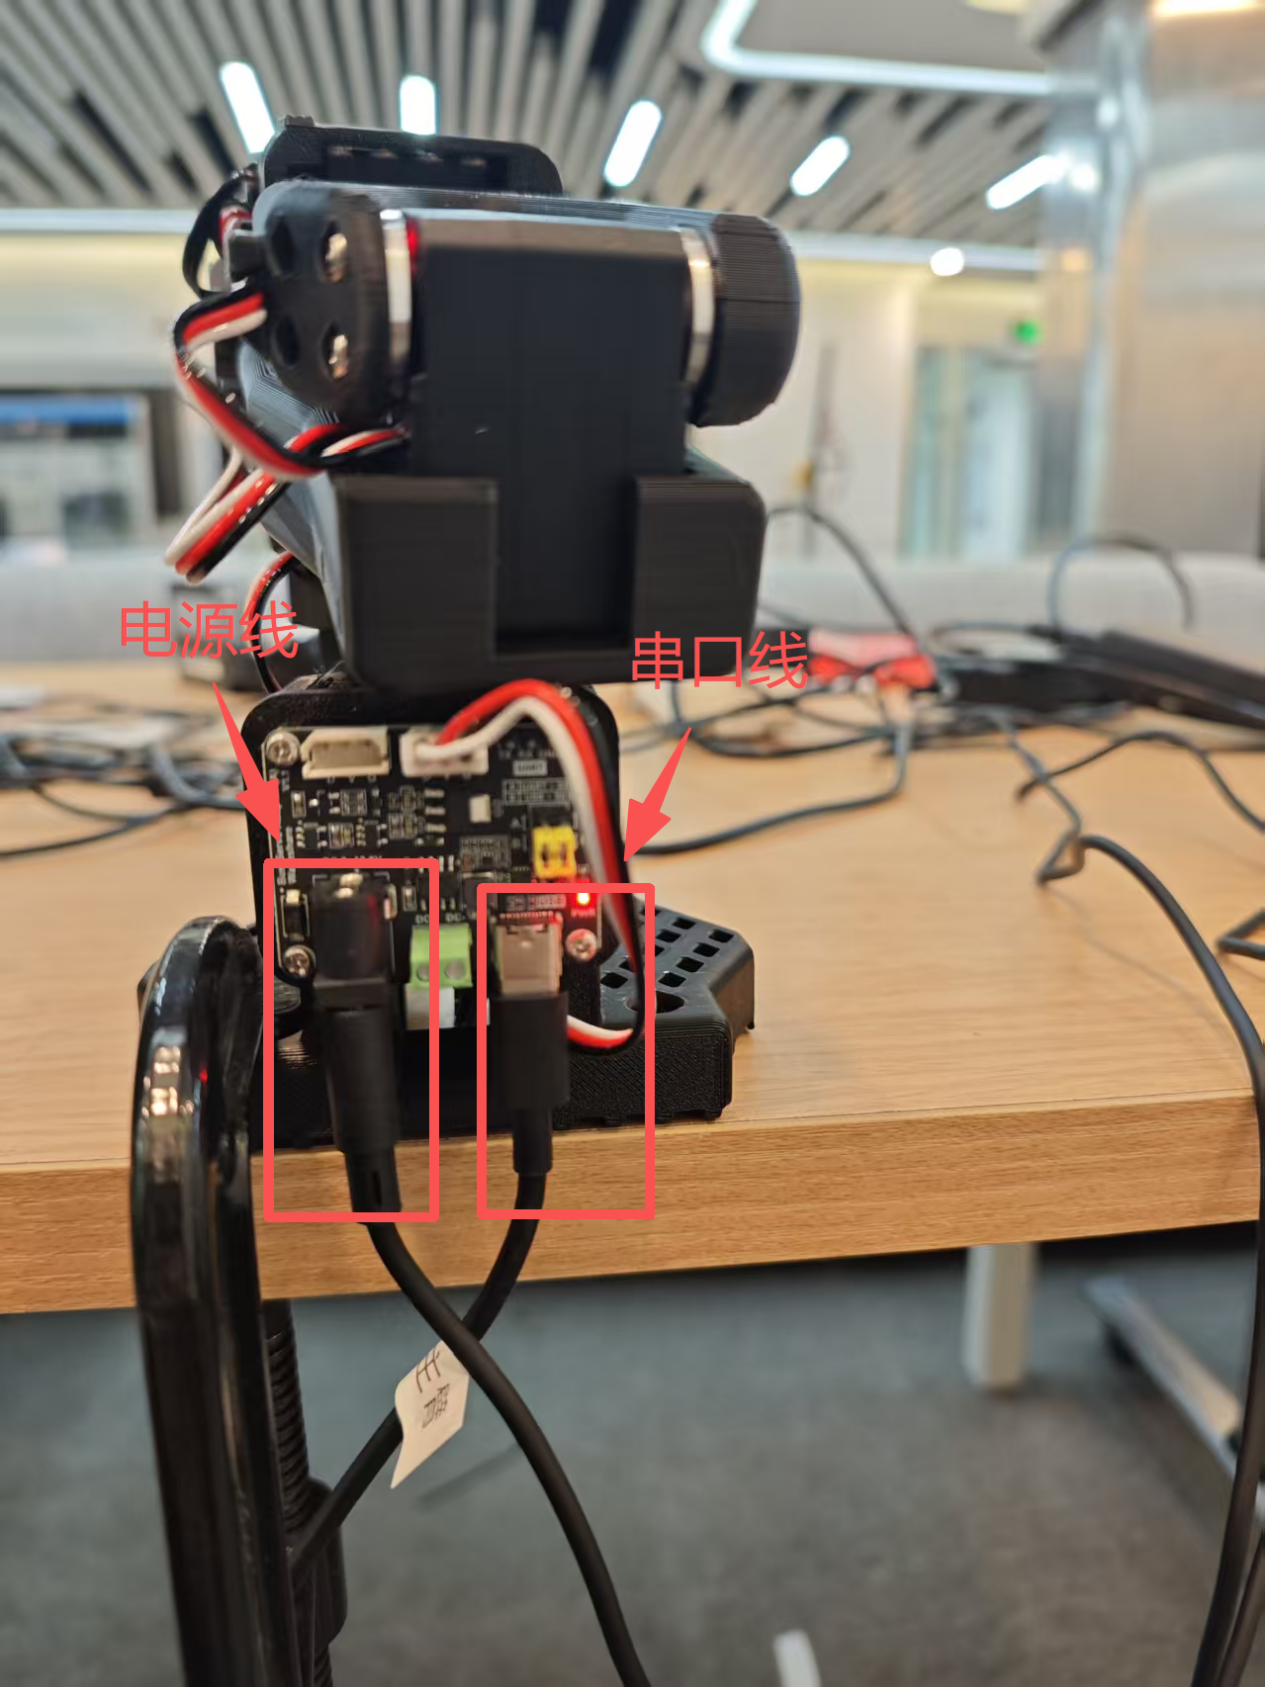
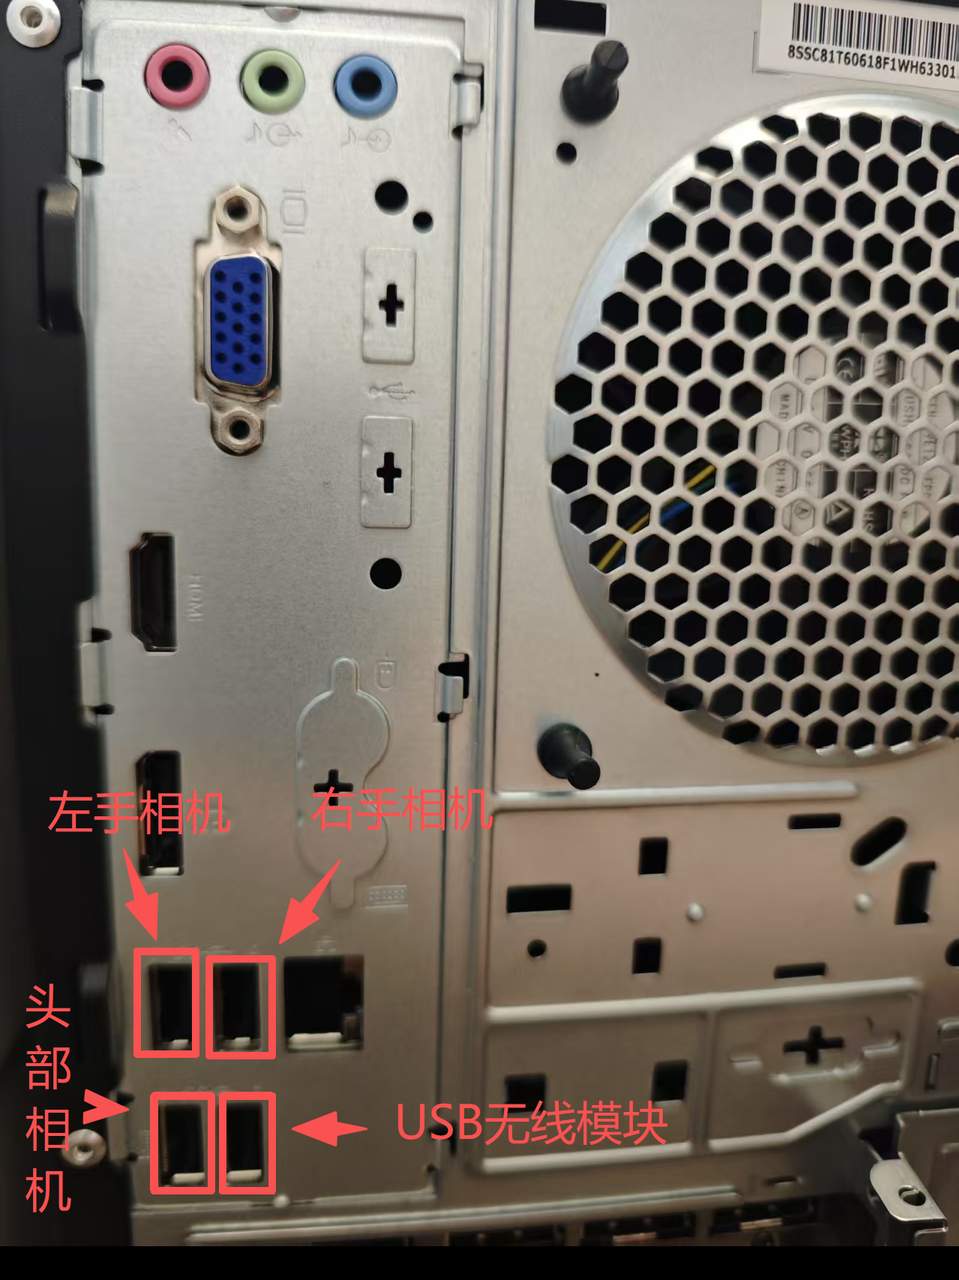
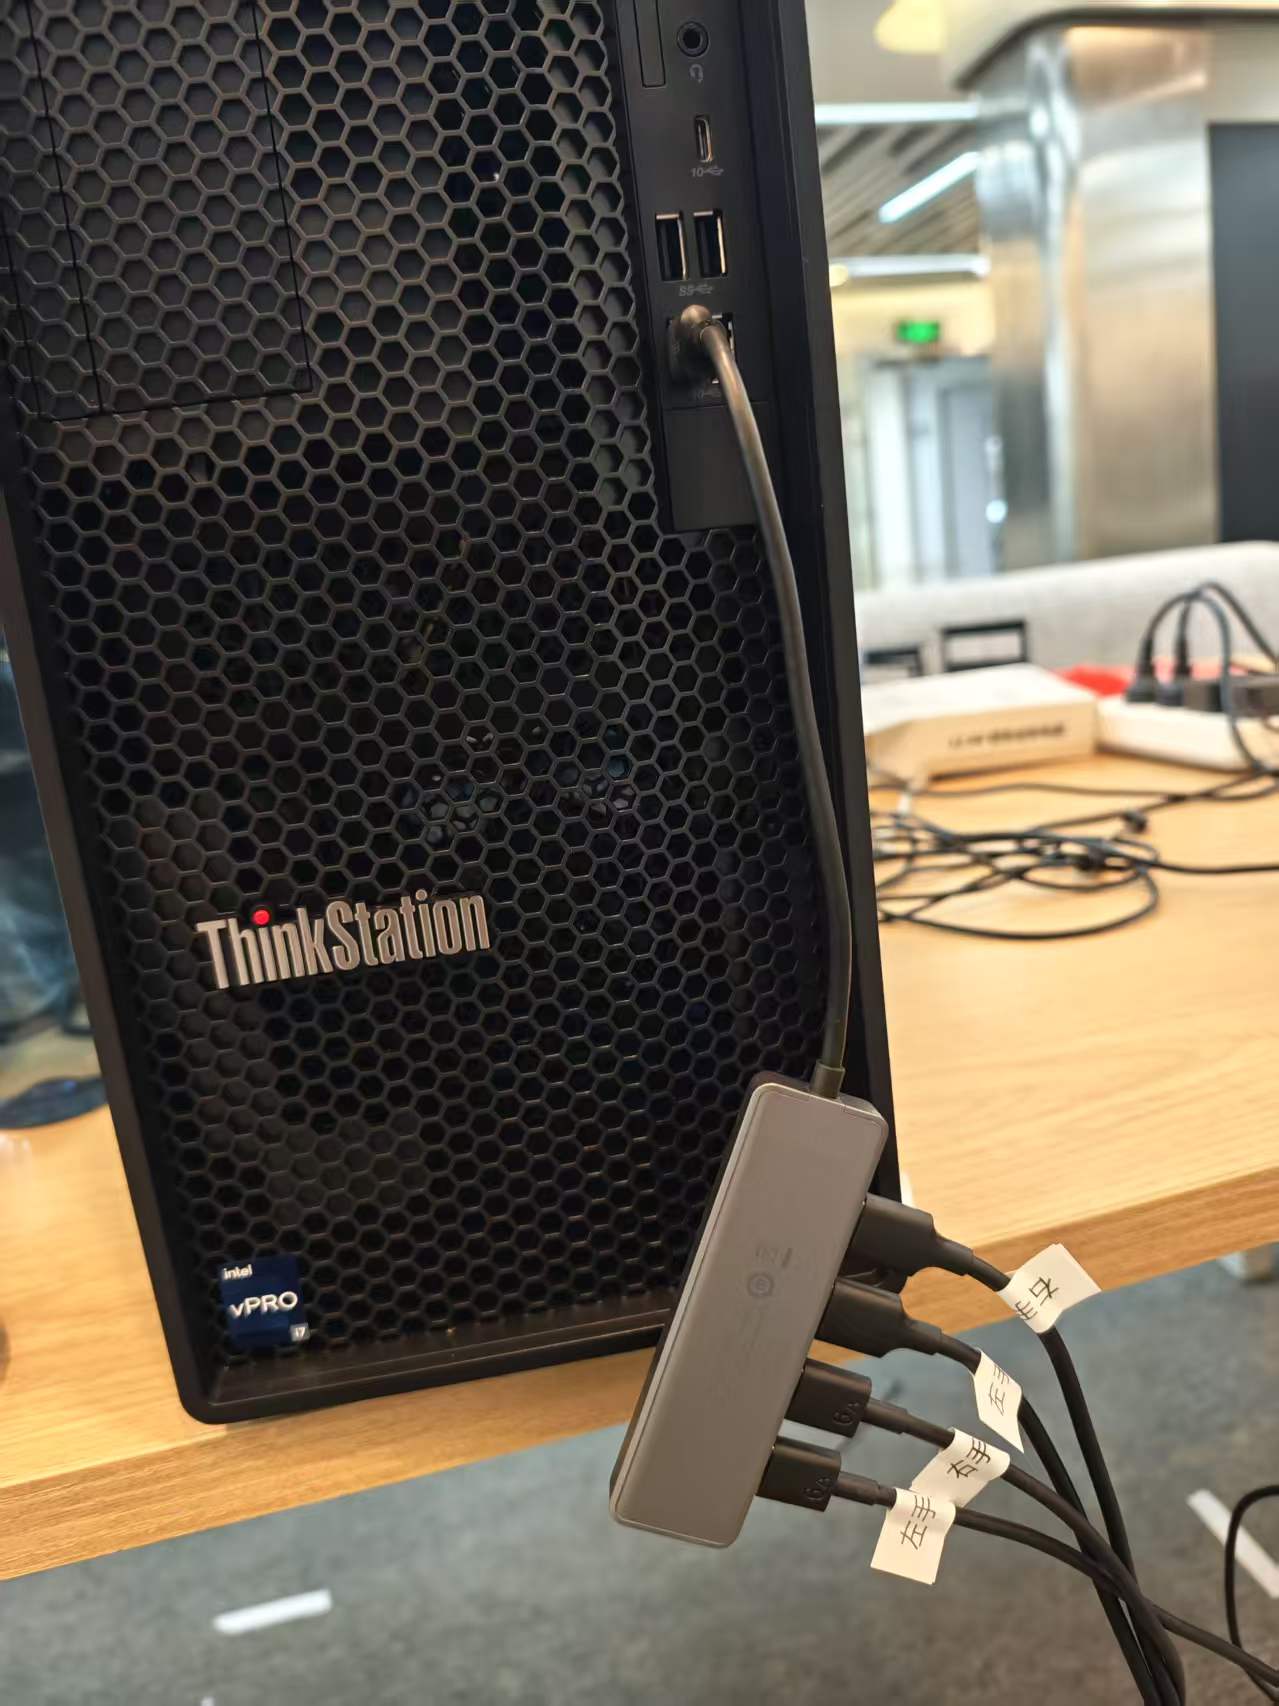
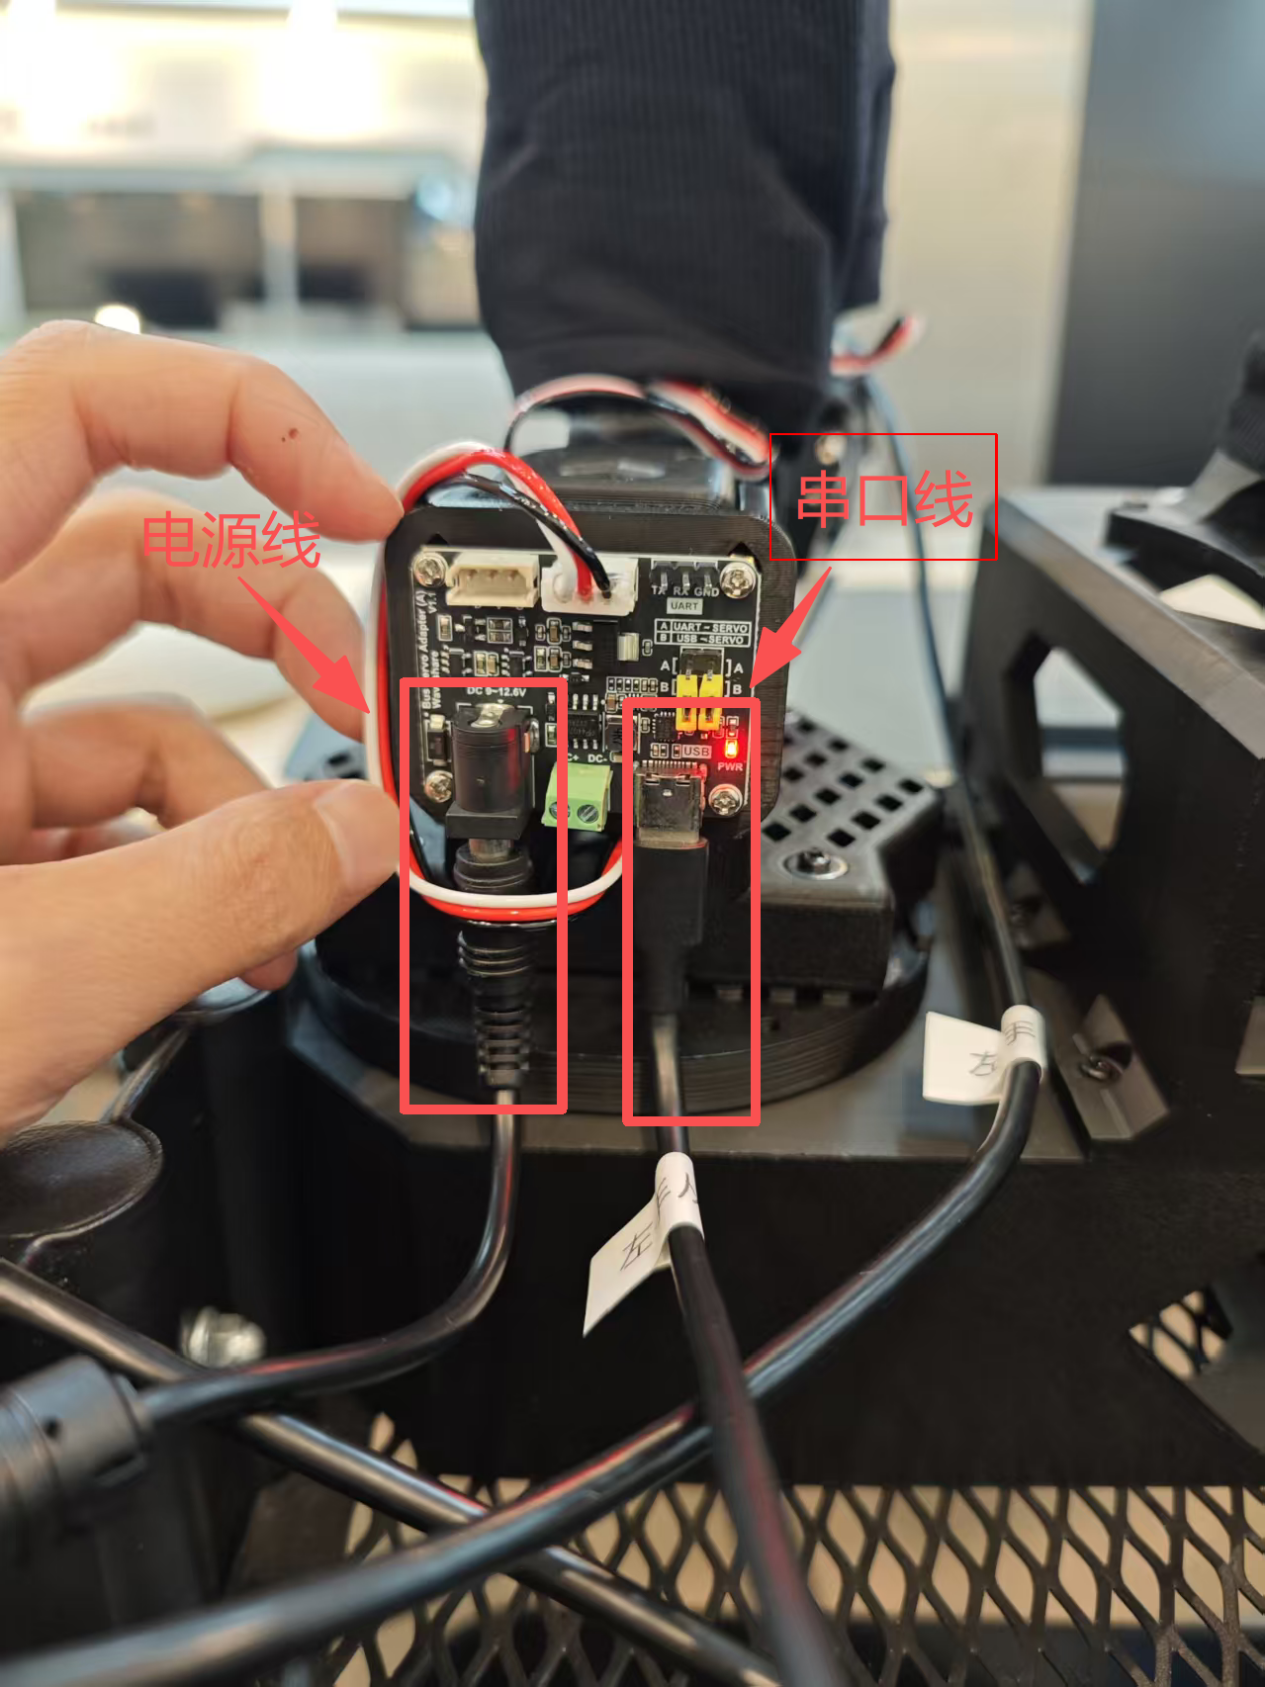
/dev/ttyACM* 名下;② USB 热插拔导致端口号重排;③ udev 规则用序列号"贴标签"给出永久别名。本课把这些别名从软件层落到物理层——你得先把臂装好、通对电、设好编号,别名才有意义。▍实物对照:机械臂摄像头(防呆口)、左电源右串口的接线规则与主机端口分配
03硬件与材料课段 3 · 示证新知 · 15 min
| 部件 | 数量/规格 | 安装要点 |
|---|---|---|
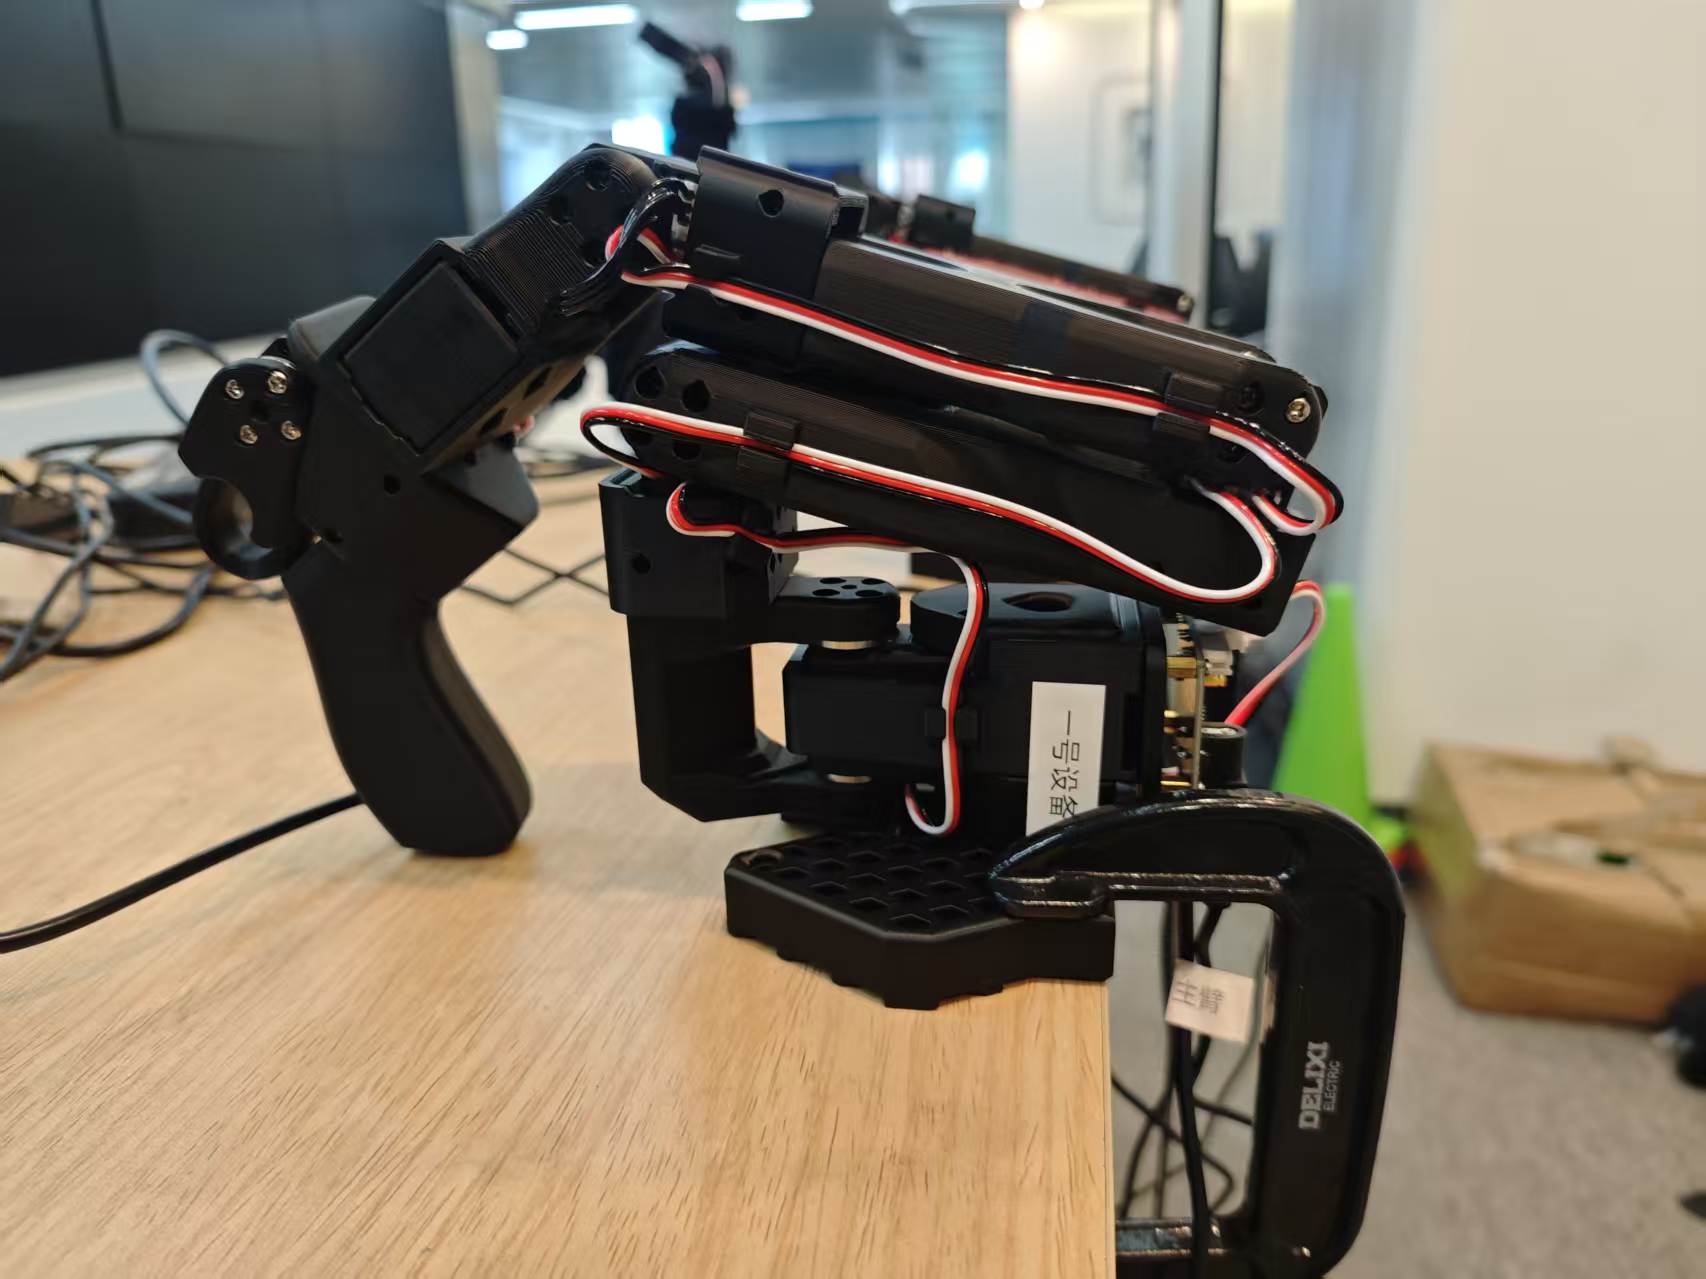
| 主臂(leader) | ×2 · 电源 5V 2A | 卡钳旋转夹紧固定桌面;接线左电源、右串口 |
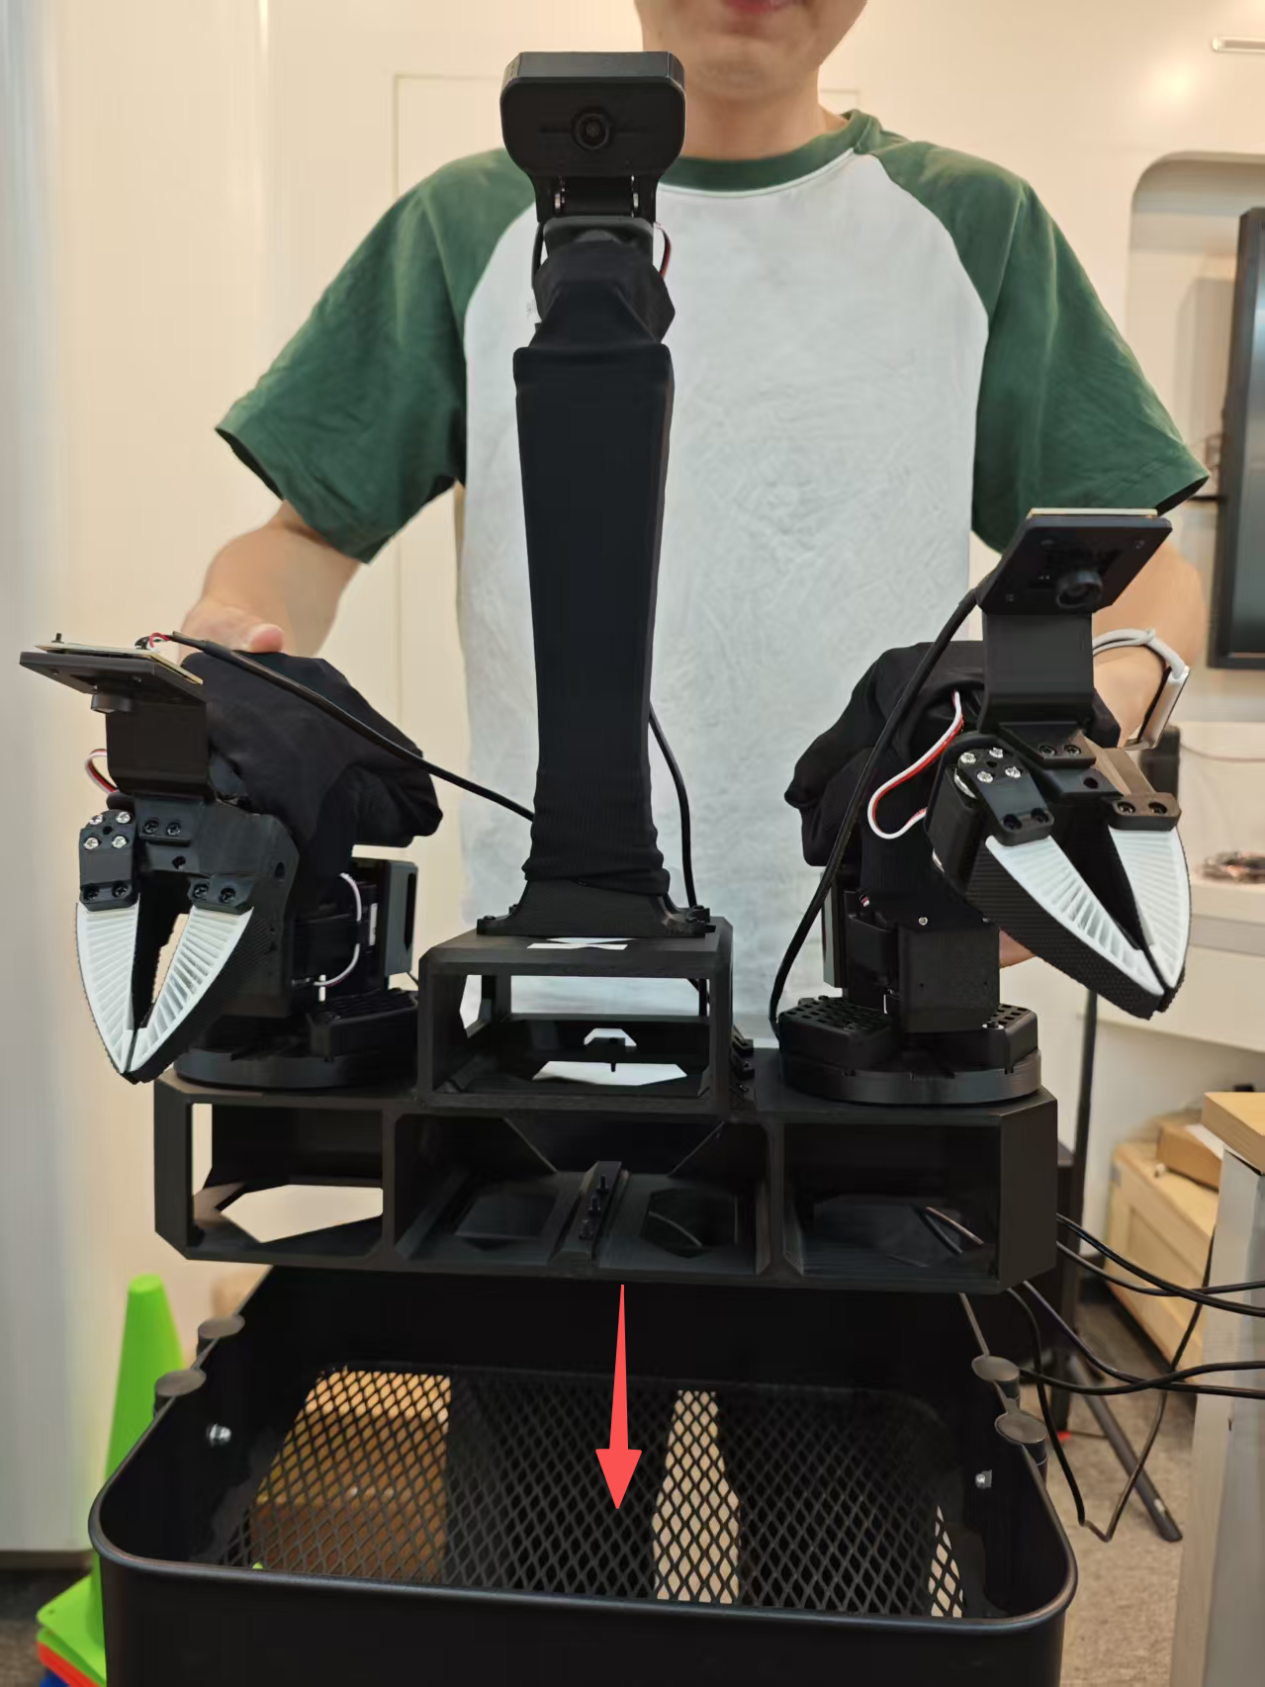
| 从臂(follower)连底座 | ×2 · 电源 12V 8A | 连同底座一起卡到小推车上;同样左电源、右串口 |
| 机械臂摄像头 | 装于臂上 | 注意防呆口方向,插反插不进 |
| 从臂摄像头 | 装于从臂顶部 | 按防呆口卡入 |
| 摄像头线 | ×3 接主机 | 插电脑背面,且必须按指导顺序插入 |
| 串口线 | 经拓展坞 | 接机箱前面的拓展坞,插口和顺序无要求 |
口诀:摄像头线要"按顺序插背面",串口线可"随便插拓展坞"——两者约束完全不同,别混。
▍实物对照:机械臂摄像头(防呆口)、主臂上桌、从臂上车、全系统组装完成态、电脑插线
04步骤实践:跟着 9 段视频完成装配课段 5~6 · 应用新知 · 2×15 min
① 主臂安装
第 02 章「主臂组装」演示:卡钳旋转夹紧固定桌面,左电源右串口接线(主臂电源 5V 2A)。
② 从臂安装
第 02 章「从臂组装」演示:从臂连同底座卡到小推车上,接 12V 8A 电源与串口线。
③ 设置电机编号
给每个关节电机写入编号,编号是后续校准与遥操作映射的身份依据,不可跳过。
④ Gripper 夹爪装配
第 6 关节 gripper:夹爪舵机与弹簧组件的安装、对位与试合拢。
⑤ Joint1 · shoulder_pan
底座水平旋转关节:电机落座、同步带/齿轮对位,装好后底座应能平滑左右转。
⑥ Joint2 · shoulder_lift
肩俯仰关节:大臂起落的主受力关节,注意螺丝力矩与限位对齐。
⑦ Joint3 · elbow_flex
肘俯仰关节:小臂折叠的枢纽,装配后手动掰动应无卡滞。
⑧ Joint4 · wrist_flex
腕俯仰关节:控制手腕上下摆,零件细小,注意防呆与走线不夹线。
⑨ Joint5 · wrist_roll
腕滚转关节:最后一个旋转自由度,装完接夹爪即构成完整六关节手臂。
05关键命令:搜索端口与核对别名随课段 6 对照使用
# ① 顺序:先将主从臂接通电源,再把 USB 插到电脑(顺序不要颠倒!)
conda activate lerobot

# ② 搜索端口(第 03 章)——列出当前所有端口后提示拔线
lerobot-find-port
Finding all available ports for the MotorsBus.
Ports before disconnecting: ['/dev/ttyACM0', '/dev/ttyACM2', '/dev/ttyACM3', '/dev/ttyACM1', …]
Remove the USB cable from your MotorsBus and press Enter when done.

# ③ 拔掉要找的那只臂的 USB → 回车,输出即为它的端口
The port of this MotorsBus is '/dev/ttyACM0'
Reconnect the USB cable.   # 插回继续找下一条(每次重启端口号可能会变化)

# ④ 查询串口信息,核对序列号与别名(示例为右主臂)
udevadm info --query=all --name=/dev/ttyACM0
S: arm_master_right
E: ID_SERIAL_SHORT=5B79018622
E: DEVLINKS=… /dev/arm_master_right …

# ⑤ 写入/检查四条别名规则(第 03 章 5)
sudo nano /etc/udev/rules.d/99-lerobot-arms.rules
#   5B61034506→arm_master_left   5B79018622→arm_master_right
#   5B79019324→arm_slave_left     5B79018452→arm_slave_right

# ⑥ 之后所有命令直接用稳定别名
#   /dev/arm_slave_left · /dev/arm_slave_right · /dev/arm_master_left · /dev/arm_master_right
06动画讲解:六关节结构爆炸图课段 4 · 示证新知 · 12 min
下方是 SO100 机械臂的可动 3D 模型:拖拽旋转视角、滚轮缩放、滑杆独立控制 6 个关节角度(J1~J5 + 夹爪),点"挥手"看预设动作演示:
� 拖拽旋转 · 滚轮缩放 · 滑杆控制各关节 · 右键平移
模型 2-1|SO100 六关节可动 3D 模型(J1 底座旋转 → J2 肩俯仰 → J3 肘俯仰 → J4 腕俯仰 → J5 腕滚转 → 夹爪开合)
07互动练习:装配顺序点击排序课段 7 · 应用新知 · 10 min
下面 8 张卡片被打乱了。按正确流程依次点击:点对亮绿、点错亮红并提示,全部排完自动通关:
08常见问题课段 8 · 融会贯通 · 13 min
- find-port 找到的 ttyACM 比臂少一只:先查供电(主臂 5V 2A / 从臂 12V 8A 是否插对),再按"先断电→插 USB→再通电"顺序重插(第 03 章 1)
- 重启后端口号对不上了:正常现象——"每次重启端口号可能会变化",靠 udev 别名而不是 ttyACM 序号识别
- udevadm info 查不到 arm_* 别名:规则文件没重载,或该臂序列号抄错一位
- 摄像头线插了没画面:摄像头必须插电脑背面且按指导顺序插入;串口线才走拓展坞(第 02 章 4)
- 某个关节方向装反/卡死:对照对应 Joint 视频重装,编号与机械限位一次对齐,别带病进 EXP-03
- GPIO/串口权限报错:见 EXP-01 已加入 dialout 组;本课临时排查可用
sudo chmod 666 /dev/ttyACM*