← 返回课程首页 ▶ 感知配置
INSPECTION ROBOT · GO2 EDU · 12 DOF

四足巡检机器狗

以宇树 Go2 Edu(激光智能版)为平台,搭载 Livox MID-360 激光雷达与 Intel RealSense D435i 深度相机,用于厂房、配电间等室内场景的自主巡检。12 个关节电机、约 15 kg 整机重量,能上下楼梯、穿过窄道、越过门槛——这些是人形和轮式都不擅长的。

MID-360 激光 + D435i 深度 · 越障 16 cm · 续航 2~4 h
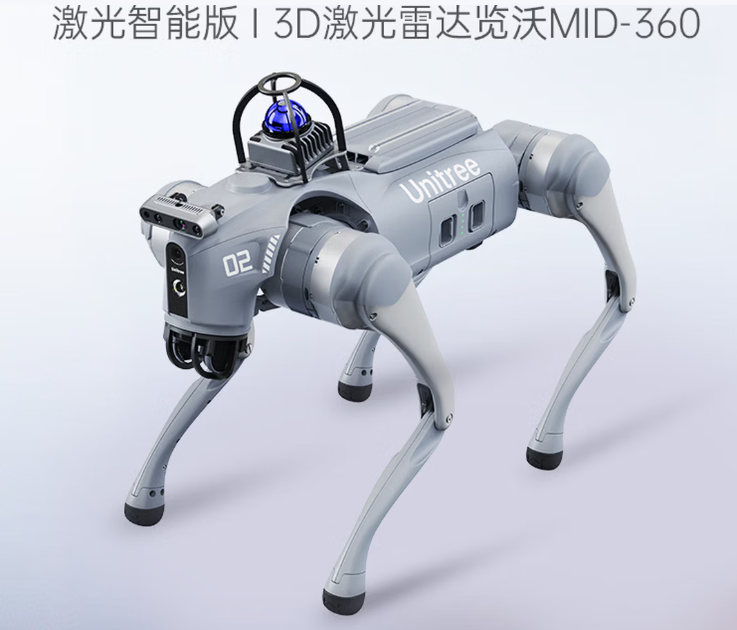
四足巡检机器狗 · 宇树 Go2 Edu 激光智能版整机实拍
四足巡检机器狗 · 宇树 Go2 Edu(激光智能版)
12 DOF
关节电机数量
单腿 3 DOF
3.7 m/s
运动速度上限
极限约 5 m/s
40°
最大爬坡角度
可越 16 cm 落差
8 kg
额定载荷
极限约 12 kg

01本平台感知配置

SENSOR CONFIGURATION

Go2 出厂标配的是宇树自研的 4D 激光雷达 L1。本平台在采购时升级为「激光智能版」:3D 激光雷达换成 Livox MID-360,并加装 Intel RealSense D435i 深度相机。这两件决定了整个平台能做什么级别的感知实验。

3D LiDAR

Livox Mid-360

非重复扫描固态激光雷达 · Mix-360

360° 水平视场,竖直 −7°~52°,单帧覆盖范围远超传统机械式雷达。非重复扫描的轨迹会随时间逐渐加密,静态建图的点云质量尤其好。

最大量程40 m @10% / 70 m @80%
近处盲区0.1 m
点云输出200,000 点/秒
点云帧率10 Hz
测距误差≤2 cm @10 m
内置 IMUICM40609
防护等级IP67
重量 / 功率265 g / 6.5 W
DEPTH CAMERA

Intel RealSense D435i

立体深度相机 · 内置 IMU

D400 系列中的带 IMU 型号。全局快门 + 87° 广角,机器人在运动中也能保持深度稳定;内置 6 轴 IMU 让点云配准和视觉惯性里程计有了硬件基础。

深度视场角87° × 58°
理想工作距离0.3 ~ 3 m
最小深度约 28 cm
深度精度<2% @2 m
深度分辨率最高 1280 × 720
深度帧率最高 90 fps
RGB 分辨率1920 × 1080 @30 fps
接口USB-C 3.1 Gen 1
为什么这两个传感器要搭配?它们的能力是互补的,不是重复采购。MID-360 擅长远距离、大范围——建图、定位、找通路,但点云稀疏、看不清物体细节;D435i 擅长近距离、稠密——0.3~3 m 内每像素都有深度,能看清障碍物的形状和距离,但视野只有 87°。MID-360 负责「我在哪、往哪走」,D435i 负责「前面这个东西能不能过」。这也是 Go2 巡检任务的典型分工。

02整机技术规格(Go2 Edu)

SPECIFICATIONS

以下为 Go2 EDU 官方规格,感知部分按本平台实际配置列出。

站立尺寸70 × 31 × 40 cm
趴下尺寸76 × 31 × 20 cm
带电池重量约 15 kg
材质铝合金 + 高强度工程塑料
关节电机12 个铝合金精密关节
最大关节扭矩约 45 N·m
关节运动空间机身 ±48° / 大腿 −200~90°
载荷(额定 / 极限)约 8 kg / 约 12 kg
运动速度0 ~ 3.7 m/s(极限约 5 m/s)
最大爬坡 / 落差40° / 约 16 cm
供电电压28 ~ 33.6 V
电池 / 续航15000 mAh / 2~4 h
基础算力8 核高性能 CPU
高算力模组可选 40 ~ 100 TOPS
3D 激光雷达(本机)Livox Mid-360
深度相机(本机)Intel RealSense D435i
其他传感器广角相机 120° · 足端力传感器
无线连接Wi-Fi 6 双频 · 蓝牙 5.2 · 4G
散热 / 走线关节热管辅助散热 · 膝关节内走线
保修期1 年

03核心能力

KEY CAPABILITIES

四足平台的四个关键指标,决定了它能不能进真实场景。

🪜能越障,所以能进现场

16 cm 落差、40° 斜坡,意味着它能在有台阶、有门槛的楼道里走动。轮式底盘在这些场景里会直接卡住,人形则受限于平衡能力。

🧭双传感器冗余定位

MID-360 提供大范围的几何约束,D435i 在其失效时(长走廊、空旷厂房等特征稀疏场景)补充视觉里程计。两套感知互为备份,是巡检机器人能长时间稳定运行的保障。

🔋2~4 小时续航

15000 mAh 长续航电池,配合快充适配器。做一次完整的建图+巡检实验不需要中途充电。

🧩可拓展算力与载荷

可选 40~100 TOPS 算力模组,额定载荷 8 kg。上面能挂机械臂、云台相机、气体检测仪等任务载荷。

04应用场景

APPLICATIONS

结合本平台的传感器配置,可以落地这四类实验与项目。

🏭 工业巡检

在厂房、配电间按预设路线巡航,用 D435i 读仪表盘、测设备距离,用 MID-360 在无 GNSS 室内建图定位。

🗺️ SLAM 建图

MID-360 的 360° 视场 + 内置 IMU,非常适合跑 LIO-SAM、FAST-LIO 等激光惯性里程计算法,室内外都能建图。

🦮 智能跟随

ISS 2.0 智能伴随 + 视觉识别,做人员跟随、物资运输。四足的通过性让跟随不被台阶打断。

🚧 避障与导航

激光 + 深度双模态避障,研究复杂环境下的局部路径规划与动态障碍物规避。

🎓 教学实验

四足步态、RL 运动控制、多传感器融合、ROS2 通信——每项都能拆成独立实验。

🏆 学科竞赛

四足平台是机器人竞赛的常见硬件,载荷与算力余量足以支撑算法迭代。

MID-360 激光点云+ D435i 深度图像→ 多传感器融合→ SLAM 建图 / 定位→ 路径规划→ 四足运动执行

05演示视频

DEMO VIDEO

户外实拍:Go2 在公园环境中全自主巡检,MID-360 负责建图定位,D435i 负责近距避障,全程无人工遥控。

图 5-1|Go2 全自主公园巡检(实机 · 约 1 分 11 秒)

06交付内容

DELIVERY
Unitree Go2 Edu 整机 × 112 DOF · 激光智能版
3D 激光雷达Livox Mid-360(Mix-360)
深度相机Intel RealSense D435i
随机附件长续航电池 · 快充 · 手持遥控器 · 伴随遥控器
实验教程SLAM 建图 · 自主导航 · 避障 · 智能跟随
产品培训 × 1 次整机操作 · SDK 开发 · 传感器标定 · 日常维护
使用提示:MID-360 防护等级 IP67 但不防水浸,雨天或潮湿环境需谨慎;D435i 的理想工作距离是 0.3~3 m,低于 28 cm 的近距离深度精度会下降,避障参数需按此设定安全距离。IP67 与深度精度数据均取自厂商规格书。
产品信息:产品名称:四足巡检机器狗 · 本体型号:宇树 Go2 Edu(激光智能版) · 厂商:杭州宇树科技有限公司(Unitree Robotics)
官方资料:unitree.com/cn/go2 · Go2 开发者文档
传感器资料:Livox Mid-360 规格 · RealSense D435i 规格
← 返回课程首页 查看 G1 人形机器人 → 查看 C1 小车 →