GUIDE ROBOT · G1 EDU + 智能语音背包
人形导览机器人
以宇树 G1(23 DOF Edu 版)为本体,加装讯飞智能语音背包交互模组,组成一台能走、能说、能听、能讲解的接待型人形机器人。整机约 1.32 m 站高、35 kg,用于展厅导览、迎新接待与动作强化学习两类场景。
G1 23 DOF · 语音背包即插即用 · 端到端响应 <2.5 s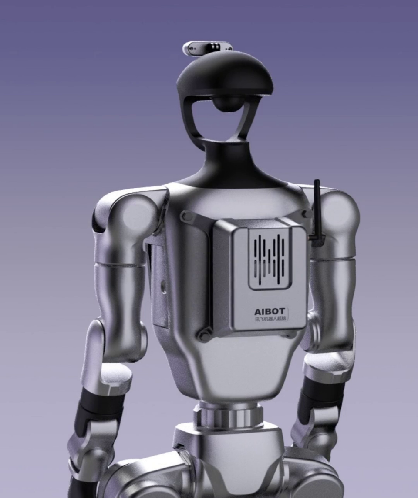
以宇树 G1(23 DOF Edu 版)为本体,加装讯飞智能语音背包交互模组,组成一台能走、能说、能听、能讲解的接待型人形机器人。整机约 1.32 m 站高、35 kg,用于展厅导览、迎新接待与动作强化学习两类场景。
G1 23 DOF · 语音背包即插即用 · 端到端响应 <2.5 s
导览机器人不是单买一台本体就能用。真正决定它能不能上岗的,是「运动能力」和「交互能力」两件事:G1 负责走、站、做动作;语音背包负责听清、听懂、说出来。本平台把两者组合成一套可交付的方案。
23 DOF 是 G1 的基础构型:双腿各 6 DOF、双臂各 5 DOF、腰部 1 DOF。没有手部自由度,换来的是更低的动作学习难度——策略只需专注于全身姿态跟踪,不必同时处理手指的精细操作。等你把全身动作跑通了,再按需加装 Dex3-1 灵巧手扩展到 43 DOF。
G1 出厂虽有麦克风阵列和扬声器,但在展馆这种高噪声、多回声的环境里,远场拾音和降噪仍不够用。讯飞智能语音背包是专为人形机器人设计的外挂式交互套件,不改变机器人主体硬件、无需做声学结构设计,即插即用就能让机器人开口说话,并通过网络与本体打通语音指令。
从关节、感知到算力,四个维度决定了它能不能承载你的算法。
髋关节 P±154°、R−30~+170°、Y±158°,膝关节 0~165°。这个范围比普通人体的活动度更大,给了动作策略足够的余量。
低惯量高速内转子永磁同步电机 + 交叉滚子轴承 + 双编码器。响应快、散热好、位置反馈精度高,这是动作能稳定复现的硬件基础。
深度相机 + 3D 激光雷达 + 4 麦克风阵列 + 5W 扬声器。导览场景需要的“看见人、听见话、说得出”三件事,出厂就齐了。
基础为 8 核 CPU,EDU 版可加装 Orin 等高性能模组。跑强化学习策略推理、跑视觉模型都不用外挂工控机。
以下参数取自宇树官方规格表,G1 EDU 可通过选配扩展到 23~43 DOF。
专为人形机器人设计的外挂式人机交互套件,由讯飞提供。它的价值在于:不改变机器人主体硬件、不做复杂的声学结构设计,就能让机器人开口说话,并通过网络与本体打通语音指令——把「人-机器人语音交互」的开发难度直接降一个数量级。
可按需放置在合适位置,保证正确采集视频与音频(交互人在摄像头视野内、麦克风阵列正对交互人)。背面和底部有安装螺丝,背面带旋转支架固定件,可多种方式与机器人连接。
一般安放在机器人背部,通过固定支架与机器人主体连接。承担唤醒、降噪、识别、理解、合成的全部算力,只把结构化指令通过网络下发给本体。
产品默认搭载适配 G1 的支架。若要装到其他机器人,需先由讯飞技术人员评估安装条件;不具备条件时可能需要定制支架。
端到端响应指用户说完最后一个字到机器人播出第一个音的全链路耗时(含录音、唤醒与降噪、交互链路、网络传输、板卡通信)。
以下数据均取自讯飞《智能语音背包产品白皮书》。
这是本平台的核心教学价值所在。一条完整的人体动作从视频到实机落地,要经过六道工序。我们把这条链路做成了可复现的实验流程,学生能亲手走完每一环。
用手机或相机录制真人执行动作的视频,或直接调用 AMASS 数据集。AMASS 汇集了 SMPL 格式的人体动作捕捉数据,是动作模仿领域的事实标准输入。
人体和机器人骨骼不同,动作不能直接播放。GMR(General Motion Retargeting)用两阶段微分 IK 把人体动作映射到 G1 的关节结构上,并处理穿地、自穿插等伪影。
在 NVIDIA Isaac Sim / Isaac Lab 中大规模并行训练。采用 BeyondMimic 的动作跟踪方案,用 DeepMimic 风格的奖励塑形让策略学会复现整段动作。
把训练好的策略导入 MuJoCo,做 sim2sim 交叉验证。Step 3 和 Step 4 用两个不同物理引擎,能提前暴露“只在 Isaac 里能跑”的问题。
加入域随机化(质量、摩擦、延迟、电机特性),让策略对真实世界的偏差具备鲁棒性。这一步做不好,实机一定会摔。
策略经 ONNX / TorchScript 导出,部署到 G1 的算力模组上,通过 DDS 接口下发关节指令。此时动作从“仿真里的动画”变成“机器人身上的运动”。
本平台已落地两类场景,一类偏科研,一类偏展示。
走完 AMASS → GMR → BeyondMimic → Sim2Real 全链路,让学生理解人形机器人如何“学会”一段人类动作。适合毕设、竞赛与算法课程。
G1 站在展厅入口做迎宾、讲解与引导,配合语音交互与预设动作,是最直观的具身智能展示形态。
关节控制、步态生成、动作重定向、强化学习训练、sim2real 迁移——每一环都可以拆成一个独立实验。
导览场景实拍:G1 在浙江传媒学院校门口担纲「迎新学长小飞」,全程机器人视角、无遥控,自主完成迎宾、引导与讲解。