SDK 运动控制与巡检准备
融合理论「四足运动与巡检概述」:先认识 Go2 Edu 硬件与三类巡检任务,再安装 Unitree SDK 与 ROS2 驱动,用速度指令遥控前进转向、站起趴下、读回状态——验收标准:指令驱动四足运动正常。
00课程节奏:五星学习法 · 8 段微课(每段 ≤ 15 min)
本实验按五星学习法组织:先用一个真实故障聚焦问题,再激活旧知(Linux 网络 + ROS2 DDS),接着示证新知(Go2 硬件三大件 + 步态/指令链路动画),然后动手应用新知完成配网装 SDK 到遥控运动,最后借排障与拓展融会贯通。全程切成 8 段微课、每段不超过 15 分钟,段间停顿 1~2 分钟消化;纯讲授合计约 100 分钟,其余课时用于动手实操与个别辅导。
| 课段 | 五星阶段 | 时长 | 对应章节 | 本段任务 |
|---|---|---|---|---|
| 课段 1 | 聚焦问题 | 12 min | §01 + §02 前半 | 抛出现场故障"指令发了狗不动",明确本课要解决的目标 |
| 课段 2 | 激活旧知 | 8 min | §02 后半 | 用静态 IP、DDS 发现、话题模型三条旧知解释故障成因 |
| 课段 3 | 示证新知 | 15 min | §03 | 对照实物认识 Go2 激光雷达/深度相机/足端力传感及场地要求 |
| 课段 4 | 示证新知 | 12 min | §06 | 看懂 trot 步态相位与"脚本→sport_request→运动服务"指令链路 |
| 课段 5 | 应用新知 | 15 min | §04 S1~S3 + §05 ①② | 完成配网、装 SDK、装 ROS2 驱动(边讲边演) |
| 课段 6 | 应用新知 | 15 min | §04 S4~S5 + §05 ③④⑤ | 读状态 + 站立/趴下/速度遥控低速起步——课段 1 的故障就此根除 |
| 课段 7 | 应用新知 | 10 min | §07 | 步态相位步进器自测,全通方可进入下一实验 |
| 课段 8 | 融会贯通 | 13 min | §08~§10 | 排障口诀收口,挑战题与思考题拔高迁移 |
讲课提示:课段 1/2 以讲授 + 提问为主;课段 3~6 边讲边演(实物 / 动画 / 命令行);课段 7 学员独立完成;课段 8 答疑拔高。段与段之间停顿 1~2 分钟,确认学员跟上再进下一段。
01学习目标课段 1 · 聚焦问题 · 12 min
- 说出 Go2 Edu 关键硬件:3D 激光雷达、深度相机、高清相机、足端力传感、Jetson Orin 40 TOPS 机载算力。
- 讲清三类巡检任务:表计读数、异常检测、自主巡逻回充,以及四足运动在其中承担的角色。
- 完成 Unitree SDK(Python)与 ROS2 Go2 驱动安装,跑通状态读取与运动示例。
- 用指令遥控四足前进、转向、站起、趴下,达到「指令驱动四足运动正常」的验收线。
- 牢记安全铁律:低速起步,避免跌落与碰撞,异常时先发停止/趴下指令。
02原理:四足运动与巡检概述(理论 1 融合)课段 1 收尾 + 课段 2 · 激活旧知 · 8 min
ros2 topic list 是空的,机器狗仿佛"失联"。问题出在哪?带着这个故障听完全课——到课段 6 你会亲手让它动起来。把机器狗想像成一位厂区巡检员:四条腿是它的「交通工具」,身上的雷达和相机是「眼睛」,脑子是机载的 Jetson Orin。它要干的活就三样——抄表(对着表计拍一张,后面用 YOLO 认数字)、看异常(跑冒滴漏、烟火、异物)、自己巡逻自己充电(定时出门,见桩就回)。这三样任务的共同前提:狗得先听指挥、走得起、停得稳——这就是本实验要打通的运动控制层。
Go2 Edu 硬件清单与分工
| 部件 | 关键参数(培训方案「课程5」口径) | 在巡检中的角色 |
|---|---|---|
| 3D 激光雷达 | 多线激光(Mid-360 / XT16 级别),点云话题 utlidar/cloud | EXP-02 建图、EXP-03 定位避障的主传感器 |
| 深度相机 | 提供近距离深度信息 | 近障感知、台阶/沟坎辅助判断 |
| 高清相机 | 前置彩色相机,可 OpenCV 取帧 | EXP-04 拍照识别表计与异常的主相机 |
| 足端力传感 | 4 足触地力反馈(foot_force) | 步态落地检测、打滑与跌倒判断 |
| Jetson Orin | 40 TOPS 机载算力 | 边缘侧跑检测模型,弱网也不断巡检 |
四足运动能力:一个运动服务管所有动作
Go2 的运动不靠你直接拧电机——机上跑着一个运动服务(sport mode),你发「请求」,它负责步态平衡。订阅 /sportmodestate 话题能看到它的状态字典,其中两个字段最常读:mode(0=默认站立、1=平衡站立、3= locomotion 运动中、5=趴下、8=恢复站立……)与 gait_type(0=待机、1=trot 对角小跑、2=run、3=爬楼),外加 body_height、velocity、foot_force 等。控制侧走 /api/sport/request 话题发 unitree_api/msg/Request 请求——SDK 里的站立/趴下、速度移动、姿态控制,底层都是它。
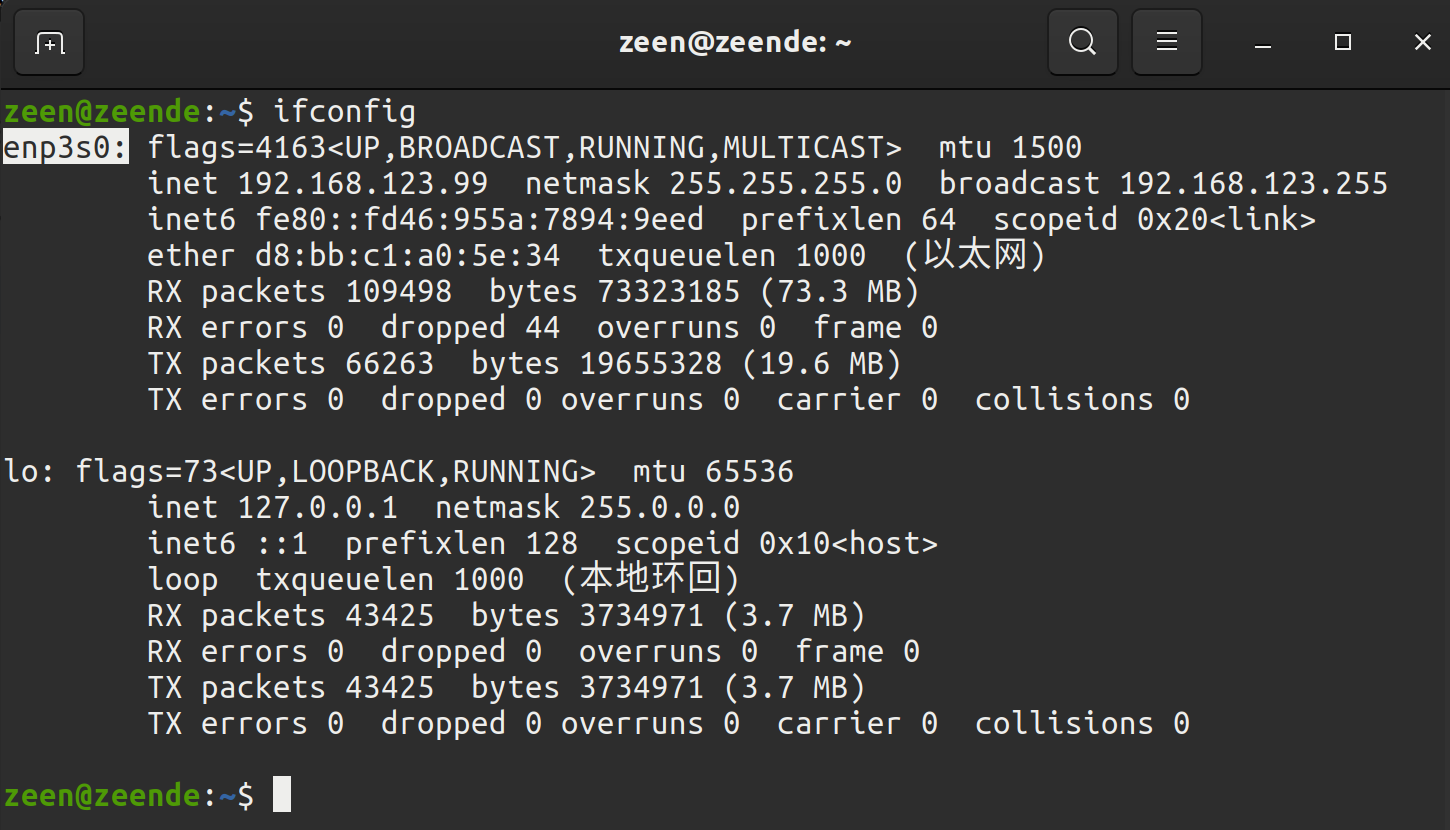
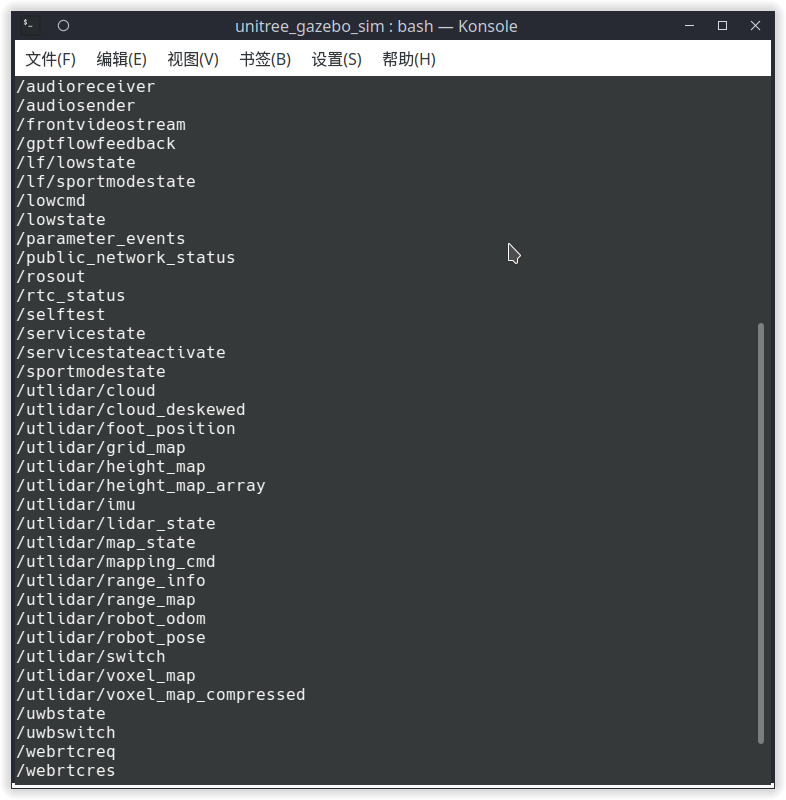
ros2 topic list(来自 unitree_ros2 仓库 README):sportmodestate、lowstate 等状态话题全部出现,说明 DDS 链路已通。03硬件与材料课段 3 · 示证新知 · 15 min
| 检查项 | 标准 | 不达标后果 |
|---|---|---|
| 网络 | 网卡静态 IP 192.168.123.x,与狗互通 | DDS 发现不到机器人,topic list 为空 |
| 网卡名 | ifconfig 记下连接狗的接口名(如 enp3s0) | CYCLONEDDS_URI 指错口,通信时断时续 |
| 运动模式 | App 高层运动服务处于默认状态 | 与低压指令冲突,狗动作怪异 |
| 电量 | >50%,低于 30% 立即回充 | 低电保护中途趴窝,巡检中断 |
04操作步骤课段 5~6 · 应用新知 · 2×15 min
网卡静态 IP → ping 通 → 确认网卡名
unitree_sdk2py 源码安装(cyclonedds 0.10.2)
unitree_ros2 编译 → source setup.sh
read_highstate / topic echo 双通道验证
站立趴下 → 速度指令低速起步 → 停止复位
- 配网:网线连接 Go2,网卡 IPv4 设静态(示例 192.168.123.99/24),
ifconfig记下接口名。 - 装 Python SDK:依赖 Python≥3.8、cyclonedds==0.10.2、numpy、opencv-python;源码方式
pip3 install -e .(找不到 cyclonedds 时先本地编译并导出 CYCLONEDDS_HOME)。 - 装 ROS2 驱动:克隆 unitree_ros2 → 安装 rmw_cyclonedds 依赖 → 编译 cyclonedds_ws 与 unitree_go/unitree_api 包 → 用 setup.sh 配置接口名与 RMW_IMPLEMENTATION。
- 验证链路:
ros2 topic echo /sportmodestate有数据滚动即通;无真机时用setup_local.sh(回环口 lo)跑本地流程。 - 运动序列:先 StandUpDown 站起 → VelocityMove 用最低速度档走直线与小半径转向 → 收到停止 → 趴下 → 回读状态确认 mode/gait 正常。
- 留痕:录下「指令-动作」对照视频或截图状态话题,作为「指令驱动四足运动正常」的验收证据。
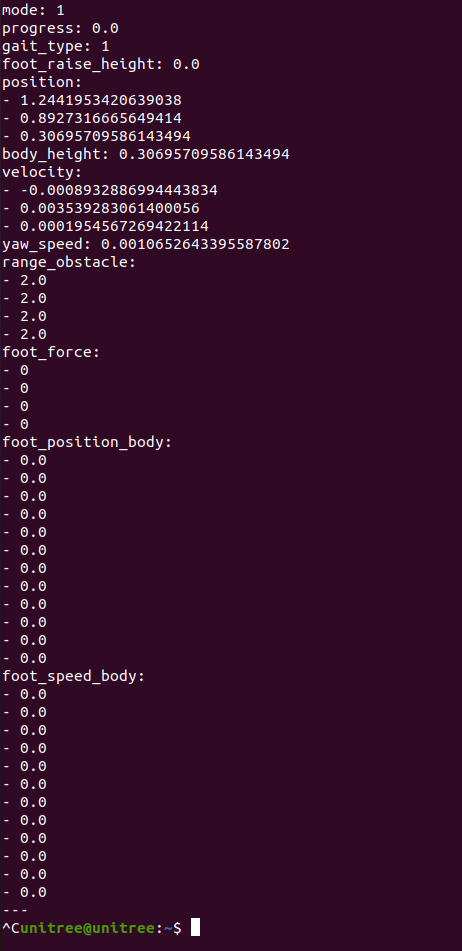
ros2 topic echo /sportmodestate 实测输出(来自 unitreerobotics/unitree_ros2 仓库 README):position、velocity、yaw_speed、gait、foot_force 随运动实时刷新——这就是验收时要看的「心跳」。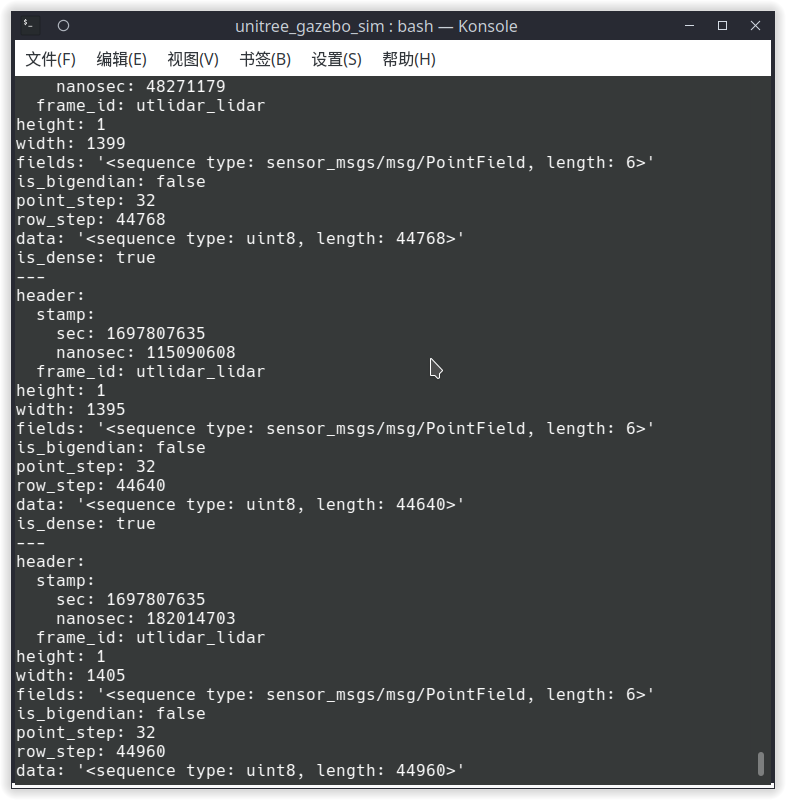
ros2 topic echo --no-arr /utlidar/cloud 查到 frame_id 为 utlidar_lidar(来自 unitree_ros2 仓库 README)——EXP-02 建图就靠这条话题。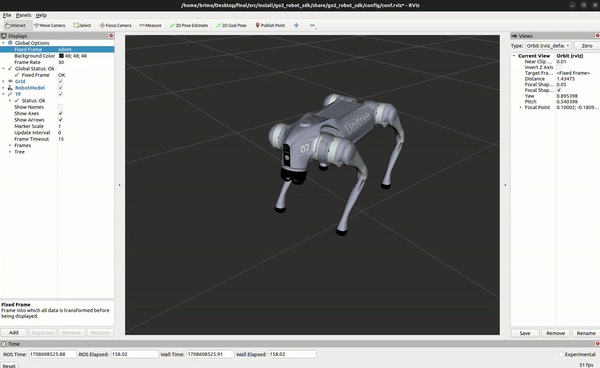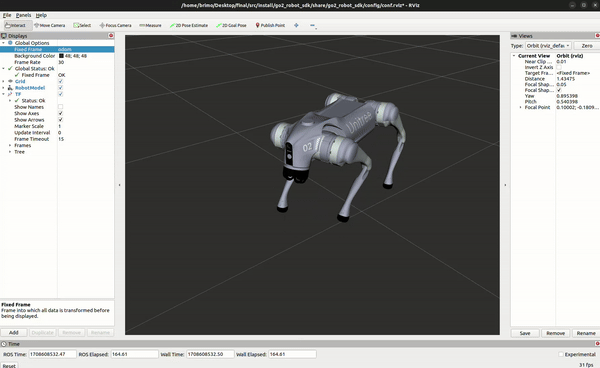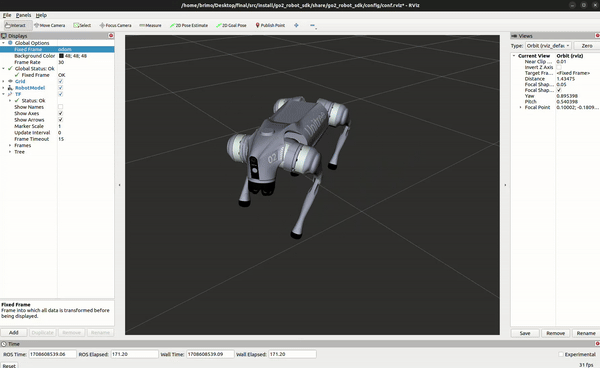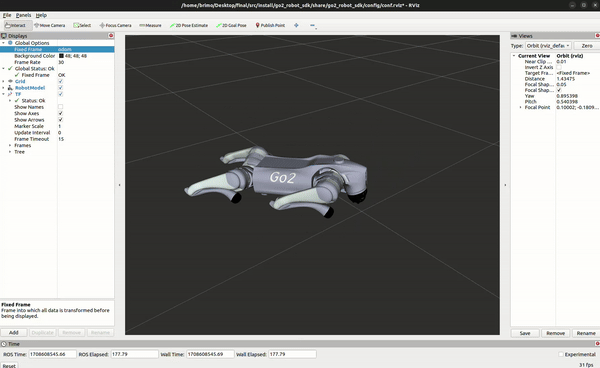
05关键命令随课段 5 / 6 对照使用
以下命令均摘自 unitree_sdk2py 与 unitree_ros2 官方 README,网卡名按实机替换。
# ① 安装 Python SDK(依赖 cyclonedds==0.10.2 / numpy / opencv-python)
git clone https://github.com/unitreerobotics/unitree_sdk2py.git
cd unitree_sdk2py && pip3 install -e .

# ② 读高层状态(enp2s0 换成连接机器狗的网卡名)
python3 ./example/high_level/read_highstate.py enp2s0

# ③ 运动测试:站立/趴下、速度控制、姿态控制(择一放开注释)
python3 ./example/high_level/sportmode_test.py enp2s0
#   test.StandUpDown()      站立与趴下
#   test.VelocityMove()     速度控制(低速起步!)
#   test.BalanceAttitude()  姿态控制

# ④ ROS2 侧:source 环境后验证状态与状态机
source ~/unitree_ros2/setup.sh
ros2 topic echo /sportmodestate        # 运动状态:mode/gait/velocity
ros2 topic echo /lowstate              # 底层状态:关节、IMU、电池
ros2 topic echo /wirelesscontroller    # 遥控器摇杆 lx/ly/rx/ry 与 keys

# ⑤ 站立示例(example 工作空间编译后)
cd ~/unitree_ros2/example && colcon build
./install/unitree_ros2_example/bin/go2_stand_example
06动画:步态相位与指令链路课段 4 · 示证新知 · 12 min
07互动:步态相位步进器课段 7 · 应用新知 · 10 min
把相位走完一圈你会发现:trot 每个瞬间只有对角两足着地,支撑域是一条线段,重心投影必须压在这条线上才稳——这就是四足机器人「走路要算数学」的直观版本。
08常见问题课段 8 · 融会贯通 · 13 min
09拓展阅读课段 8 · 融会贯通
- unitree_rl_gym(BSD-3): Isaac Gym 里
train.py --task=go2_*训练步态策略——机器狗的「天生会走」其实是学出来的,与运动服务的「写死规则」对照着看。 - unitree_ros / robots/go2_description:官方 URDF 模型可进 RViz 看结构,但 Gazebo 仿真只支持底层关节、不支持完整行走——这是要讲清的局限,别指望仿真里遛狗。
- 宇树机载 unitree_slam / mid360_driver:官方闭源服务,课堂可演示其 App 建图效果,但不随课分发——与本课 slime/开源方案(EXP-02)形成对比。
- go2_ros2_sdk:一个 launch 集成 pointcloud_to_laserscan、slam_toolbox、Nav2、joy 遥控与 Foxglove,EXP-02/03 的主力底座。
- Unitree 官方开发者文档 sports_services / Basic_services:Request api_id 全表,做自定义指令(灯光、音量、避障开关)时回来查。