定位与多点导航巡检
融合理论「SLAM / 定位 / 导航原理」:载入 EXP-02 地图,配置 AMCL 初始位姿与 Nav2 参数,编排多个巡检点让 Go2 依序自主到达并避障。验收标准:Go2 依序自主到达巡检点;关键技巧:每点需定位收敛后再出发。
00课程节奏:五星学习法 · 8 段微课(每段 ≤ 15 min)
本实验按五星学习法组织:先用一个真实故障聚焦问题,再激活旧知(EXP-02 地图 + 定位直觉 + 路径规划),接着示证新知(AMCL 粒子滤波 + Nav2 分层),然后动手应用新知完成载图给初值到依序巡检,最后借排障与拓展融会贯通。全程切成 8 段微课、每段不超过 15 分钟,段间停顿 1~2 分钟消化;纯讲授合计约 100 分钟,其余课时用于动手实操与个别辅导。
| 课段 | 五星阶段 | 时长 | 对应章节 | 本段任务 |
|---|---|---|---|---|
| 课段 1 | 聚焦问题 | 12 min | §01 + §02 前半 | 抛出现场故障"狗到错位",明确本课要解决的目标 |
| 课段 2 | 激活旧知 | 8 min | §02 后半 | 用 EXP-02 地图、GPS 定位直觉、路径规划三条旧知解释故障成因 |
| 课段 3 | 示证新知 | 15 min | §03 | 认识 map.yaml/传感器/定位初值与巡检点编排 |
| 课段 4 | 示证新知 | 12 min | §06 | 看懂 AMCL 粒子收敛与多点巡检依序到达动画 |
| 课段 5 | 应用新知 | 15 min | §04 S1~S3 + §05 ①② | 载入地图 + 给初值 + 等粒子收敛(边讲边演) |
| 课段 6 | 应用新知 | 15 min | §04 S4~S5 + §05 ③④ | 编排巡检点 + 依序执行 follow_waypoints——课段 1 的故障就此根除 |
| 课段 7 | 应用新知 | 10 min | §07 | 巡检点编排与到达判定自测,全通方可进入下一实验 |
| 课段 8 | 融会贯通 | 13 min | §08~§10 | 排障口诀收口,挑战题与思考题拔高迁移 |
讲课提示:课段 1/2 以讲授 + 提问为主;课段 3~6 边讲边演(实物 / 动画 / 命令行);课段 7 学员独立完成;课段 8 答疑拔高。段与段之间停顿 1~2 分钟,确认学员跟上再进下一段。
01学习目标课段 1 · 聚焦问题 · 12 min
- 用通俗语言讲清三层分工:SLAM 画地图、AMCL 猜我在哪、Nav2 决定怎么走。
- 理解 AMCL 粒子滤波:一群「位置猜测」如何随激光观测淘汰收敛到真实位姿。
- 读懂 Nav2 的规划—控制—避障流水线,以及全向(Omni)运动模型对四足的意义。
- 完成初始位姿标定、Nav2 参数核对、多巡检点编排与依序送达。
- 掌握「定位收敛后再出发」的操作节奏,判断何时可以放心切下一个点。
02原理:SLAM / 定位 / 导航(理论 2 融合)课段 1 收尾 + 课段 2 · 激活旧知 · 8 min
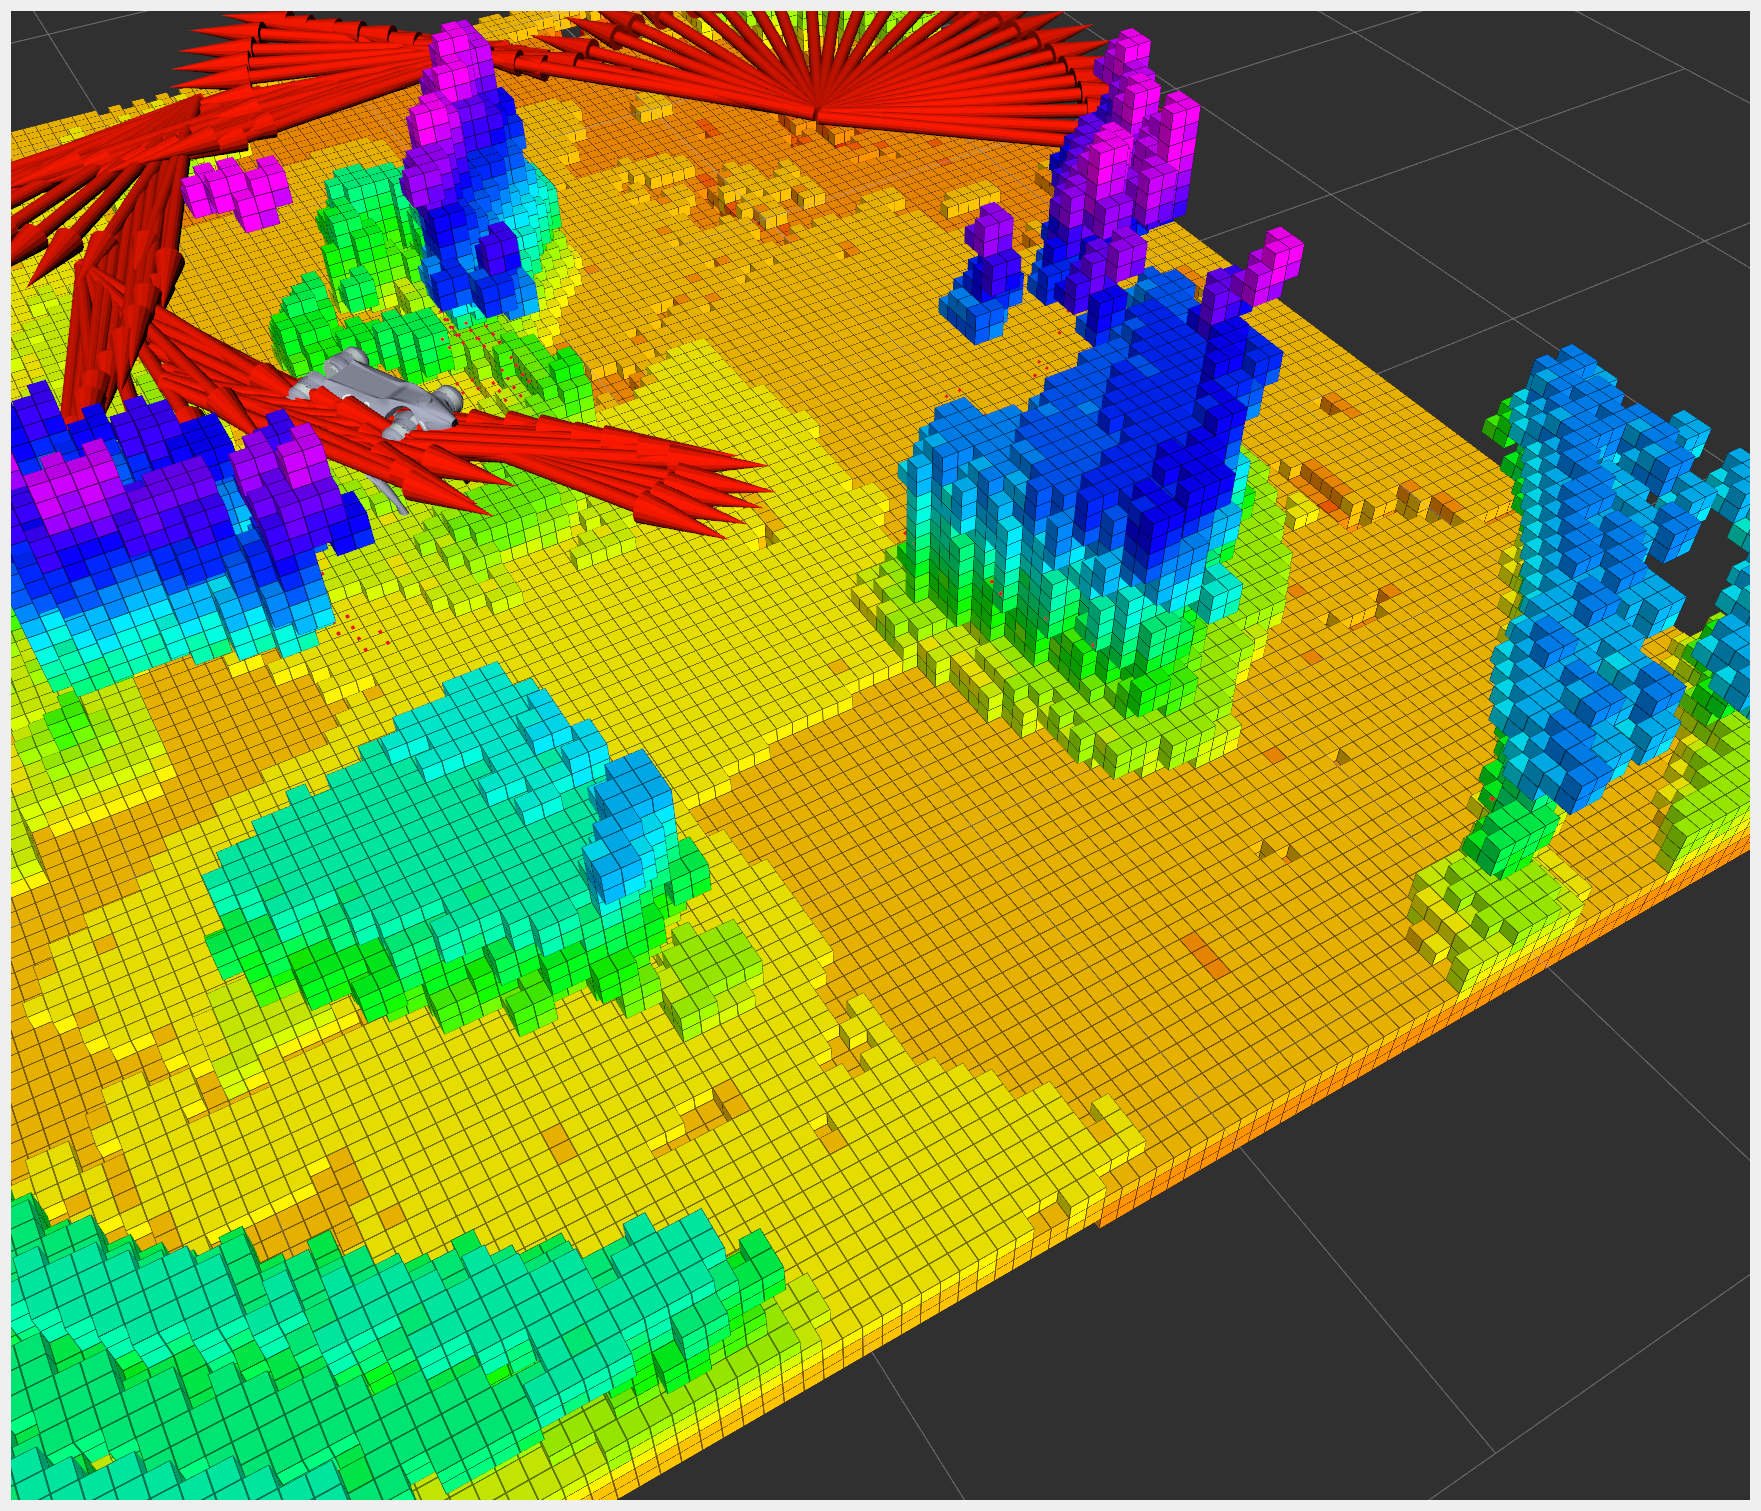
/amcl_pose 协方差一直很大,粒子满图飞。问题出在哪?带着这个故障听完全课——到课段 6 你会亲手让狗精准到位。三个角色一台戏:EXP-02 画好的地图是「城市地图」;AMCL 是「我在地图的哪」的猜谜游戏;Nav2 是「高德导航」——知道地图加知道位置,它负责规划绕障路线并把油门方向盘发给四足。缺任何一个,狗都不是巡检员,只是随机遛弯。
AMCL:一群猜测不断淘汰
AMCL(自适应蒙特卡洛定位)的玩法:撒一把纸屑——在地图各处随机撒 2000 个「我可能在这」的粒子;每个粒子都拿当前激光扫描与地图比对,「如果我真在这,看到的景象对得上吗」,对得上的留下并繁殖,对不上的直接淘汰;几轮之后,所有粒子挤成一团,那团中心就是你的位置。初始一无所知时粒子满图乱飞,一旦你说「我其实在充电桩旁边」(2D Pose Estimate 给初值),粒子团会唰地收敛——这就是「定位收敛」的直观含义,也是「每点需收敛后再出发」的科学依据:粒子还没抱团就发车,狗会拿着错误位置自信地撞墙。
Nav2:高德地图导航的机器人版
Nav2 收到目标点后干三件事:①全局规划(在栅格地图上画出理论最优路线)→ ②局部控制(controller 按周期算每一步往哪迈,go2_ros2_sdk 参数里 controller_frequency 为 3.0Hz,匹配四足步态节奏)→ ③实时避障(代价地图里突然出现人/纸箱,局部规划当场绕开)。四足 Go2 可横移平移,所以用 nav2_amcl::OmniMotionModel(全向运动模型)比差速小车模型更贴合;多点巡检则交给 nav2_waypoint_follower——「把这串点按顺序走完,每到一个可以停一停」。
03硬件与材料课段 3 · 示证新知 · 15 min
| 关键参数 | 本课示例值(go2_ros2_sdk nav2_params) | 含义 |
|---|---|---|
| robot_model_type | nav2_amcl::OmniMotionModel | 四足可横移,全向模型比差速模型更准 |
| max_particles / min_particles | 2000(官方默认量级) | 猜测数量:太少跟不上、太多耗算力 |
| laser model | likelihood_field | 用「离墙面远近」打分,比波束法抗噪声 |
| controller_frequency | 3.0 Hz | 控制循环 3 次/秒,匹配四足步态节奏 |
04操作步骤课段 5~6 · 应用新知 · 2×15 min
map.yaml 进导航工作空间
RViz 2D Pose Estimate 对准桩位
粒子抱团 + 激光贴合墙体
Waypoint 工具逐点投放 P1~Pn
follow_waypoints + 每点收敛判定
- 载图:把 map.yaml / map.pgm 放到导航参数指定路径,启动
ros2 launch go2_robot_sdk robot.launch.py(内置 slam_toolbox、Nav2、RViz),并停掉建图节点——建图与定位不要同时发 map,静态地图由 map_server 独家供图。 - 给初值:RViz 点 2D Pose Estimate,在地图上从充电桩位置拖出方向箭头——箭头起点放狗的真实站位、朝向拖准;AMCL 粒子应从满图散点唰地抱团。
- 判定收敛(技巧):让狗小幅前后挪 0.2m——激光轮廓与地图墙体贴合不重影、粒子团紧致,才算收敛;没收敛就再给一次初值。
- 编排路线:用 RViz Waypoint / Nav Through Points 工具在地图上依次落点 P1~Pn;或直接调用 follow_waypoints 服务把姿态数组一次下发。
- 依序执行:狗自主逐点到达;每到一点等待定位收敛(粒子不发散、朝向稳定)再执行下一点;途中人为放纸箱,验证局部避障绕行。
- 留痕:记录每个点的到达时刻与偏差,任何一点「冲过头/到错位」都回查 AMCL 粒子状态与 /amcl_pose 协方差。
05关键命令随课段 5 / 6 对照使用
AMCL 参数与 waypoint_follower 来自 Nav2 官方文档;launch 与参数路径沿用 go2_ros2_sdk。
# ① 启动(内置 map + AMCL + Nav2 + RViz;建图节点需按步骤停掉)
export ROBOT_IP=192.168.123.161
export CONN_TYPE=cyclonedds
ros2 launch go2_robot_sdk robot.launch.py

# ② RViz 操作(鼠标):2D Pose Estimate 给初值 → 等粒子抱团
#    nav2_params.yaml 关键片段(沿 Nav2 官方结构):
#    amcl: robot_model_type: "nav2_amcl::OmniMotionModel"  # 四足全向
#          max_particles: 2000   laser_model_type: "likelihood_field"
#    controller_server: controller_frequency: 3.0           # 3Hz 控制循环

# ③ 多点巡检:一次下发巡检点队列(nav2_waypoint_follower 服务)
ros2 service call /follow_waypoints nav2_msgs/srv/FollowWaypoints \
  "{poses: [{header: {frame_id: map}, pose: {position: {x: 2.1, y: 0.6}, orientation: {w: 1.0}}},
            {header: {frame_id: map}, pose: {position: {x: 4.0, y: 2.5}, orientation: {w: 1.0}}}]}"
#    也可以不用命令行:RViz 顶部 Waypoint 工具逐点投放,效果相同

# ④ 监控定位质量(收敛判据看这两个)
ros2 topic echo /amcl_pose --once      # 协方差椭圆应越缩越小
ros2 topic echo /particle_cloud --once # 粒子云:抱团=收敛,满图飞=未收敛
/amcl_pose 的协方差会先涨(起步扰动)再降;看到协方差回落、粒子抱团再发车,就是「定位收敛后再出发」在数据上的样子。06动画:粒子收敛与多点巡检课段 4 · 示证新知 · 12 min
07互动:巡检点编排与到达判定课段 7 · 应用新知 · 10 min
试试「P2 → P1」和「P1 → P2」两种顺序:路线总长会明显不同——巡检编排不是随手点,顺序决定里程、里程决定电量与耗时;判定区的黄色警告对应本实验技巧:出发顺序再好,到点不等收敛照样到错位。
08常见问题课段 8 · 融会贯通 · 13 min
09拓展阅读课段 8 · 融会贯通
- nav2_waypoint_follower 官方能力:「依序导航到一组 waypoints」,每点可插回调(拍照等动作)——EXP-04 的「到点拍照」就挂在这里。
- Nav2 AMCL 官方配置:robot_model_type、max_particles、likelihood_field、initialpose 的完整语义——https://docs.nav2.org/configuration/packages/configuring-amcl.html
- nav2_simple_commander(Basic Navigator):Python API 按「goToPose → wait → followWaypoints」编排流程,比手点 RViz 更适合做全自动巡检脚本。
- 粒子云可视化:RViz 订阅 particle_cloud,把「抱团过程」录屏,是理解粒子滤波最直观的一手素材。
- 回充对接(预告):Nav2 Docking Framework(opennav_docking,插件如 opennav_docking::SimpleChargingDock)负责巡检结束自主回桩——EXP-04 展开。