ROS2 Launch 启动文件:一键编排多节点系统
系统有 5 个节点,开机要开 5 个终端、按顺序 source、一个个敲 run——漏一个就是"话题没数据"的灵异现场。Launch 文件把整个系统声明成一份"启动剧本":一条命令起全部,一次 Ctrl+C 停全部。本课直接用现成的 display.launch.py:先跑出带小车的 RViz 现象,再讲清解析、拉起、优雅退出的全过程,一个案例说透 remap / 条件 / 事件,最后把这份 37 行源码逐段拆开。
目标本课学完,你应该能做到
能说清 ros2 launch 从解析 .launch.py、逐个拉起子进程、到一次 Ctrl+C 级联退出的完整执行链条。
能逐段读懂 37 行源码:入口函数、LaunchDescription 列表、Node 各参数(package/executable/name/parameters/arguments/output)分别控制什么。
能说出三件套各解决什么问题、怎么改:改话题名用 remap、起不起用 condition、什么时候起用事件,并牢记 remap 方向写反会静默失效。
能用 ros2 launch car1_description display.launch.py 拉起 RViz 小车界面,说出三个进程的分工,一次 Ctrl+C 干净退出。
(源码名, 系统名)),写反会静默失效、不报错。难点:理解事件驱动编排:LaunchDescription 是静态列表,"A 退出后起 B"必须靠事件机制。
01问题引入:五个终端的手忙脚乱
ros2 run、关错一个整组全崩——这些重复劳动正是本章要消灭的对象:一个命令、一份文件,拉起整支机器人队伍,并且让它们同生共死。雷达驱动、定位、规划、控制、可视化 = 5 个终端,每个都要 source、按序启动
新同学少 source 了一步,规划器收不到 /scan,排查一下午发现是"没起步"
关机时逐个 Ctrl+C,漏关的僵尸节点还在发 cmd_vel——车突然自己动了
把 5 个节点写进一份 Launch 文件:ros2 launch 一条命令全起,Ctrl+C 一次全停
ros2 launch 解析这份声明并执行——它是从"手工业"到"一键部署"的关键一跃,也是后续 EXP-18 元功能包、EXP-19/20 模型加载的统一入口。
一份声明式启动剧本:用代码写清"起哪些节点、带什么参数、话题怎么改名、什么条件下起、谁退出触发谁"。
多节点系统的启动是重复、易错、有顺序的劳动。人肉启动无法保证一致性,也无法保证"同生共死"——这类确定性工作必须交给机器。
写 .launch.py 放进包的 launch/ 目录 → colcon build → source install/setup.bash → ros2 launch pkg file.py [key:=value]。
02先看现象:一条命令、一次停
launch/display.launch.py:一条命令同时拉起 joint_state_publisher_gui、robot_state_publisher、rviz2 三个进程,弹出带小车的 RViz2 窗口(EXP-15 见过的界面);一次 Ctrl+C 全部干净退出——这就是 01 节"五个终端手忙脚乱"的一键解药。$ ros2 launch car1_description display.launch.py
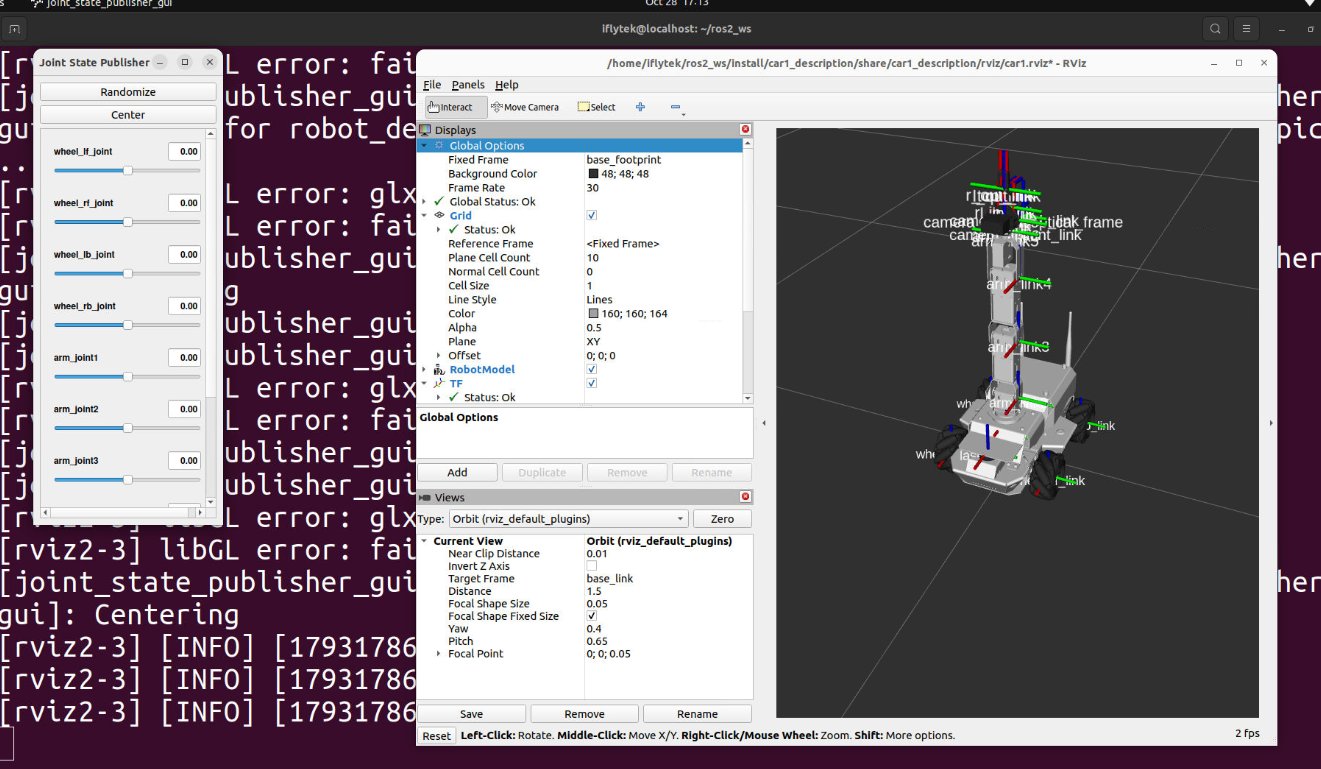
finished cleanly(终端可见);② 剧本真实存在:display.launch.py 就是那份"启动剧本"——03 讲它怎么被执行,04 直接把它拆开。
03原理讲解
解析、拉起、优雅退出的全过程
ros2 launch 读入 .launch.py,调用入口函数 generate_launch_description(),拿到一份 Action 列表(LaunchDescription)
按列表顺序执行 Action:先声明参数,再为每个 Node 创建子进程、注入参数与 remap;带条件的 Action 执行到它时才求值,为 False 直接跳过
节点全部拉起后 launch 并不退出——它留在前台收信号、盯状态,各节点日志因此汇总到同一个终端
一次 Ctrl+C → 向所有子进程广播 SIGINT → 每个节点各一行 process has finished cleanly,同生共死
[rviz2-3] process has died——这行监管日志就是 Launch 身份的最好证明。
remap、条件、事件三件套:一个案例说明
解决什么:两个雷达驱动源码都写死发 /scan,同机就撞车。怎么改:Node 加一行 remappings=[('/scan', '/scan_front')]——左边源码名、右边新名,写反会静默失效不报错;源码一个字不用动。
解决什么:一份文件既要真机跑、又要仿真跑。怎么改:加 condition=IfCondition(LaunchConfiguration('use_sim')),命令行 use_sim:=true 才起;不写 condition 的恒启动。
解决什么:静态列表不知道 A 什么时候结束。怎么改:RegisterEventHandler(OnProcessExit(target_action=A, on_exit=[B]))——A 一退出(含崩溃)就起 B;target_action 必须传 A 的变量,不能写字符串名。
# 案例:同一份 launch 管"改名 + 开关 + 接续"三件事
rear_lidar = Node(package='lidar_driver', executable='lidar',
                  name='rear_lidar', output='screen',
                  remappings=[('/scan', '/scan_rear')])    # 1) 改名:源码发 /scan,出来叫 /scan_rear
diag       = Node(package='diag_tools', executable='scan_diag',
                  name='scan_diag',
                  condition=IfCondition(
                      LaunchConfiguration('use_sim')))     # 2) 条件:use_sim:=true 才起
LaunchDescription([
    DeclareLaunchArgument('use_sim', default_value='false'),
    rear_lidar, diag,
    RegisterEventHandler(                                # 3) 事件:rear_lidar 退出 → 起补位驱动
        OnProcessExit(target_action=rear_lidar,
                      on_exit=[Node(package='lidar_driver',
                                    name='rear_lidar_backup', ...)])),
])
# 运行:ros2 launch pkg demo.launch.py use_sim:=true
04实验步骤
本节不新建任何文件:直接拆解 02 节运行过的 car1_description/launch/display.launch.py。源码 37 行,一个入口函数、三个 Node——把它逐段看懂,launch 文件的写法就看懂了。
源码全文 · display.launch.py
# ① 导入:剧本类、节点 Action、包路径工具
from launch import LaunchDescription
from launch_ros.actions import Node
from ament_index_python.packages import get_package_share_directory
import os


def generate_launch_description():      # ② 入口函数:名字必须一字不差,ros2 launch 靠它找剧本
    pkg_share = get_package_share_directory('car1_description')
    urdf_file = os.path.join(pkg_share, 'urdf', 'car1.urdf')

    with open(urdf_file, 'r') as f:
        robot_desc = f.read()                # ③ 读入 URDF —— 模型就是这一大段 XML 字符串

    rviz_config = os.path.join(pkg_share, 'rviz', 'car1.rviz')   # rviz 布局文件

    return LaunchDescription([
        # ④ 节点 1:关节滑条窗口(截图左侧),发布各关节角
        Node(
            package='joint_state_publisher_gui',
            executable='joint_state_publisher_gui',
            name='joint_state_publisher_gui',
            parameters=[{'robot_description': robot_desc}]
        ),
        # ⑤ 节点 2:拿 URDF + 关节角,发布 TF(车架坐标系)
        Node(
            package='robot_state_publisher',
            executable='robot_state_publisher',
            name='robot_state_publisher',
            parameters=[{'robot_description': robot_desc}],
            output='screen'                # 日志进 launch 终端,带 [robot_state_publisher-2] 前缀
        ),
        # ⑥ 节点 3:按 car1.rviz 配置打开 RViz,小车画面就在里面(截图右侧)
        Node(
            package='rviz2',
            executable='rviz2',
            name='rviz2',
            arguments=['-d', rviz_config],     # -d:启动时加载指定配置文件
            output='screen'
        )
    ])
若干 import + 一个固定命名的入口函数 + 一个 LaunchDescription 列表;列表里每个元素都是一个 Action,这个文件里是 3 个 Node。
入口函数名由 ros2 launch 硬编码查找,一个字符都不能错;output='screen' 把子进程日志汇入同一终端,02 节看到的前缀日志就是它给的。
文件放在包的 launch/ 目录,随 colcon build 装进 share/;之后 ros2 launch car1_description display.launch.py 一键定位(02 节已跑通)。
逐段拆解
| 行号(原文件) | 这一段干什么 | 关键点 |
|---|---|---|
| 1–4 | 导入 LaunchDescription、Node、包路径工具 | Node 是最常用的 Action |
| 8–9 | 定位包共享目录,拼出 car1.urdf 的绝对路径 | 拼的是 install/share 下的真实文件 |
| 11–12 | 把 URDF 全文读进 robot_desc 字符串 | "机器人模型"在 launch 里就是一段字符串 |
| 14 | 拼出 rviz/car1.rviz 配置文件路径 | rviz 显示布局也随包一起安装 |
| 16 | return LaunchDescription([...]) | 剧本开始,按列表顺序逐个执行 |
| 17–22 | 起 joint_state_publisher_gui:弹出滑条窗口、发布各关节角 | 接收 robot_description 参数(截图左侧窗口) |
| 23–29 | 起 robot_state_publisher:URDF + 关节角 → 发布 TF | 同样接收 robot_description,带 output='screen' |
| 30–36 | 起 rviz2:-d 加载 car1.rviz,显示小车 | 不吃 robot_description,靠 TF + RobotModel 还原画面(截图右侧) |
process started with pid、截图里的 [rviz2-3]/[joint_state_publisher_gui-1] 前缀,与上面三个 Node 一一对应;只关掉一个窗口(比如 RViz)只会死一个进程——launch 作为监管员打出 process has died 并继续管另外两个,要整组退出只有一次 Ctrl+C。05注意事项与验收
| 类别 | 注意事项 |
|---|---|
| ⚠️ 环境 | Launch 文件必须放在功能包的 launch/ 目录,并在编译时通过 install(DIRECTORY launch DESTINATION share/${PROJECT_NAME}) 安装到 share/ |
| ⚠️ 函数名 | 入口函数必须精确命名为 generate_launch_description,小写加下划线,一个字符都不能错 |
| ⚠️ 进程管理 | Launch 是父进程,退出时会自动终止所有子节点。不要在运行期间直接 kill Launch 进程,用 Ctrl+C 优雅退出 |
| ⚠️ 节点命名 | 同一 LaunchDescription 中每个 Node 的 name 必须唯一(或用 namespace 区分)——条件为 False 的节点也占号 |
| ⚠️ 参数类型 | LaunchConfiguration 返回的是 Substitution 而非字符串,参与字符串拼接必须走 PythonExpression 或 TextSubstitution |
| ⚠️ 调试手段 | 行为不符预期时,先加 LogInfo(msg=[...]) 把中间变量打出来,比猜快十倍 |
- 验收 1:复现现象——一条命令拉起 RViz 小车,说出终端三行 process started 对应的三个进程,一次 Ctrl+C 后全部 finished cleanly
- 验收 2:口述全过程——解析剧本 → 逐个拉起 → 常驻监管 → Ctrl+C 级联退出,并解释"launch 起完为什么不退出、节点日志为何在同一终端"
- 验收 3:读懂源码——指出 display.launch.py 的入口函数名、robot_description 注入给了哪两个节点、rviz2 的
-d参数作用 - 验收 4:三件套各一句——两雷达撞名怎么改(remap 与方向)、真机/仿真二选一怎么写(条件)、A 退出后接 B 怎么写(事件,target_action 传什么)
- 验收 5:排查与收尾——按三连定位 "No launch file found";说清 Node 的 name 为什么要唯一、
output='screen'不写会怎样
06本课总结与验证题
ros2 launch 解析 .launch.py 得到 Action 列表,逐个拉起子进程后常驻监管,一次 Ctrl+C 级联全停。
remap 不改码适配多实例;If/Unless 一文件多场景;OnProcessExit 串起流程自动化。
命令行 key:=value 运行时覆盖默认值,一份文件服务调试/生产/仿真。
install 规则 + 一键启动 + 全量退出——与 params、.rviz、bag 一样进 git。
是什么:一份用 Python 写的声明式启动剧本(LaunchDescription + Action 列表)。
为什么:多节点启动重复、易错、有顺序,人肉启动既保证不了一致性,也保证不了同生共死——这些确定性工作必须交给机器。
怎么用:写 .launch.py 进 launch/ → 三件套(package.xml / CMakeLists install / 入口函数名)到位 → colcon build + source → ros2 launch pkg file.py key:=value → 用 remap/条件/事件编排复杂度。
✎ 验证题(改动型 · 做完对照得分点)——答案需动手执行后用自己的话归纳,参考答案点击展开。
Q1(覆盖目标①④ 现象读进程)运行 ros2 launch car1_description display.launch.py,数一数终端里有几行 process started、分别是哪个节点;Ctrl+C 后又有几行 finished cleanly。用"解析 → 拉起 → 监管 → 级联退出"四步把这两组数字解释一遍。
参考答案与得分点
启动 3 行 started:joint_state_publisher_gui-1、robot_state_publisher-2、rviz2-3(顺序即 LaunchDescription 列表顺序);Ctrl+C 后 3 行 finished cleanly,RViz 窗口关闭、ros2 node list 为空。得分点:①数字与节点名对应(3 分);②四步链条套用正确(3 分);③说清 launch 中间一直在前台监管(2 分)。Q2(覆盖目标② 读源码)不翻文件,按顺序说出 display.launch.py 起了哪 3 个节点、各自干什么;robot_description 被注入给了哪两个节点?rviz2 的 arguments=['-d', ...] 是什么意思?
参考答案与得分点
① joint_state_publisher_gui 弹滑条、发关节角;② robot_state_publisher 拿 URDF+关节角发 TF;③ rviz2 按配置显示小车。robot_description 同一字符串注入前两个节点(rviz2 不吃它,走 TF + RobotModel);-d = 启动时加载指定的 rviz 配置文件(car1.rviz)。得分点:①三节点顺序与分工(4 分);②robot_description 注入对象(2 分);③-d 含义(2 分)。Q3(覆盖目标③ remap)车上前后两个雷达驱动源码都写死发 /scan,同机必然撞名。写出 launch 里的改法:两个 Node 片段(name 各不相同 + 各带一行 remap);再说明若写成 remappings=[('/scan_front', '/scan')] 会怎样、为什么不报错。
参考答案与得分点
示例:Node(..., name='front_lidar', remappings=[('/scan','/scan_front')]);Node(..., name='rear_lidar', remappings=[('/scan','/scan_rear')])。方向=(源码名, 新名):写成 ('/scan_front','/scan') 等于"改源码里的 /scan_front",而源码根本没有这个名字 → 规则匹配不到,静默无效、无任何报错,两个实例仍在 /scan 上打架。得分点:①两段 Node 正确且 name 唯一(3 分);②方向解释清楚(3 分);③静默失效结论(2 分)。Q4(覆盖目标③ 条件+事件)对 display.launch.py 做两处"假想改造"(写在报告里即可,不用真改包):① 让 rviz2 只在 use_rviz:=true 时启动,写出"声明参数 + 条件"两行;② 写出"rviz2 退出后自动打印一行收尾日志"的事件注册,并说明 target_action 该传什么、传字符串会怎样。
参考答案与得分点
① DeclareLaunchArgument('use_rviz', default_value='true') + Node(..., name='rviz2', condition=IfCondition(LaunchConfiguration('use_rviz')));② RegisterEventHandler(OnProcessExit(target_action=rviz2_node, on_exit=[LogInfo(msg='rviz closed')]))。target_action 必须传同一 LaunchDescription 里的 Node 变量引用;传字符串匹配不到任何 Action,事件永不触发且不报错。得分点:①条件两行正确(3 分);②事件结构正确(3 分);③target_action=变量、传字符串失效(2 分)。Q5(覆盖目标① 单点退出 vs 整组退出)launch 运行中另开终端 ros2 node list 看到什么?回主终端只关掉 RViz 窗口(不 Ctrl+C),再查 node list、看 launch 终端日志各是什么?最后 Ctrl+C 一次又是什么?三步对照说明"谁在监管谁"。