深度相机与 3D 定位:一个像素加一个深度,算出它离你多远
前面九个实验都在二维平面上工作:框、掩码、点、ID —— 全都在说「在画面哪个位置」。可机械臂要抓杯子,问的是「它在我前方多少米、偏左多少」。这一页补上第三维:深度图给你距离,内参给你方向,两个一乘就是三维坐标。
01目标:点画面任意一点,报出它离我多远
- 说清深度相机的输出是什么单位、什么类型,以及「0 代表无效」这个约定为什么必须记住
- 跑通双栏观察器(左 RGB / 右深度伪彩),并在深度图上点出
z = 309 mm (0.309 m) - 手算出同一个点的
xyz三元组,与程序结果对上;再用错一次fx看它偏多少
fx/fy/cx/cy 把像素变成米。难点:直觉是「深度就是一个距离」,实际是沿光轴的距离 z,不是到相机的直线距离;而且点越靠画面边缘,同一个 z 对应的实际距离越长。
在深度图窗口里点一下。深度来自 /ascamera_hp60c/camera_publisher/depth0/image_raw。
沿光轴 0.309 米、右偏 0.046 米、左偏 0.039 米 —— 可以直接喂给机械臂或导航。
02问题:只知道「在哪」,不知道「多远」
机械臂要抓桌上的杯子。检测框会告诉你「杯子在画面右下角」—— 可「右下角」是多少米?左偏 5 厘米还是 15 厘米?
普通相机给不出答案:一张照片里,近处的大杯子和远处的小杯子可以长得一模一样。距离这个信息在拍照那一刻就被压掉了。深度相机把它补回来:每个像素除了颜色,还多一个「这一点有多远」。
| 对比 | 只有 RGB(黑盒) | 加上深度(白盒) |
|---|---|---|
| 这个杯子在哪 | 画面第 260 列、第 324 行 | ? —— 还要知道这一点的距离,才能变出 (x, y, z) 米 |
| 为什么近的大远的小 | 知道这个现象,算不出来 | ? —— 距离一除,就能反推出真实尺寸 |
| 能不能去抓 | 不能,机械臂要的是米 | ? —— 还需要相机的三个内参把像素换成方向 |
三个问号拆成三个具体问题:
① 深度图里那个数是什么?为什么是 309 而不是 0.309?
② 同样是 0.309 米,为什么点画面边缘时算出来的坐标差很多?
③ 内参 fx / fy / cx / cy 各自管什么?改错一个会怎样?
03现象:左彩图右伪彩,点一下报 309 mm
你会看到:一个双栏窗口,左栏彩色图、右栏深度伪彩(近处红黄、远处蓝),顶部写着 Click depth image to read depth。在右栏点一下,画面左下角与终端同时报出 z 和 xyz。
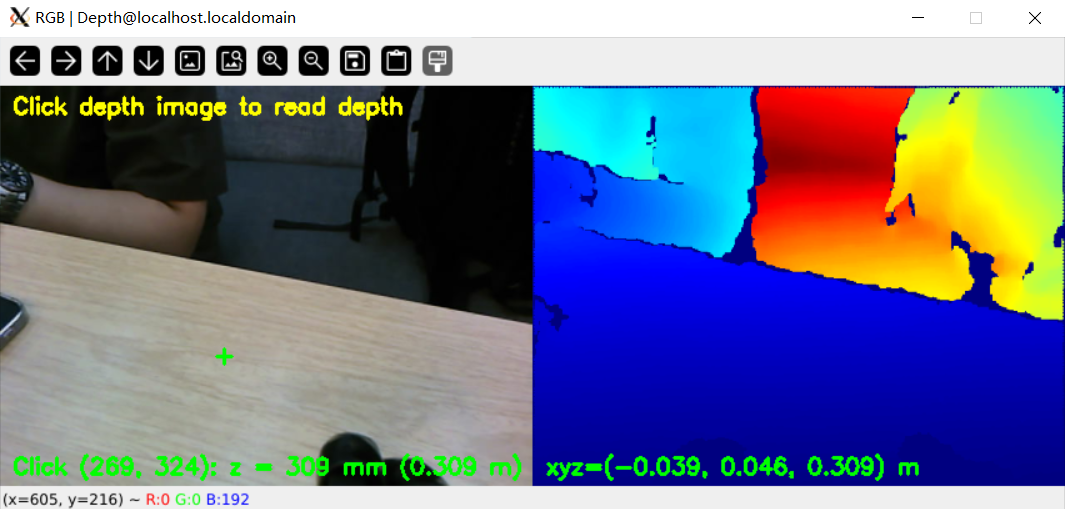
z = 309 mm 与 xyz 三元组同时落在画面左下角怎么跑出来:深度必须从话题取(文件模式需要成对的 RGB 图 + uint16 深度 PNG,仓库未附带)。先起驱动再跑程序,两个终端 ROS_DOMAIN_ID 一致(N 取 0~101,各设备不同)。端口用 8083 避开前面实验的 8080。
终端一 · 起相机驱动
source /opt/ros/humble/setup.bash && source ~/ros2_ws/install/setup.bash
export ROS_DOMAIN_ID=N
ros2 launch ascamera hp60c.launch.py
终端二 · 跑观察器
source /opt/ros/humble/setup.bash && source ~/ros2_ws/install/setup.bash
export ROS_DOMAIN_ID=N
cd ~/ros2_ws/src/xflz_eai_car1/vision/08_depth_3d_detection
python src/app.py --ros --port 8083
🔍 看什么:三处。
- 右栏颜色不是「好看」而是「读数」 —— jet 伪彩把距离映射成颜色:近处偏红黄、远处偏蓝。台阶、桌沿这些跳变会看到明显的色带边界。
- 深蓝近黑有两种含义 —— 一是深度值
0(没测到:反光、太近、太远都可能是 0),二是恰好是画面里最近的那片。因为normalize_depth()按 min-max 拉伸,最小值被映射成 0,和无效值撞成同一个颜色。要看颜色猜深度,这里会踩坑。 - 读数有两组 ——
z是沿光轴的距离,xyz才是三维坐标。别把z当成「到相机的直线距离」。
这就是本实验最终要呈现的现象。窗口点击在板子桌面或 noVNC 里做;SSH 里点不了窗口,所以第 05 节给了「用 MJPEG 读数 + 手算对照」的替代路径。
04原理:三个公式:毫米转米、取该点深度、反投影成 xyz
像素告诉你方向(这个点在画面哪个角度上),深度告诉你距离(沿光轴多远),内参把这两件事合成一个三维坐标。
打个比方:像站在窗前看远处的楼 —— 你眼睛能指出「在左前方 10 度」,但不知道多远;一旦有人说「那楼 30 米」,位置就定了。 揭个盖:深度给的是正前方 30 米(沿光轴),不是斜着量 30 米。所以点越靠画面边缘,同样 30 米深度对应的实际距离越远 —— 这也正是「边缘会偏」的原因。
三个步骤回答第 02 节的三问:① 数是毫米 → 步骤 1;② 边缘为什么偏 → 步骤 3;③ 内参各管什么 → 步骤 3 的四个字母。
cx / cy 只是把原点挪到光轴上。上面用
config.cam3d 的 fx=608.40 / cx=328.30 手算,是为了让你能自己复现。板上 ROS 模式实际用的是话题 camera_info 里的内参(实测 fx≈592.90、cx≈335.43),两者不同,所以手算值和实测 xyz 会差几毫米 —— 这不是算错了。1深度图里那个 309 是什么单位?
吃什么:话题 depth0/image_raw(16 位单通道)。做什么:读成 uint16 数组。吐什么:一张 640×480 的整数图,单位毫米。
为什么用整数毫米而不是浮点米:省一半带宽、精度够(1 毫米)。代价是范围受限(最大约 65 米)且0 必须当无效值 —— 反光、太近、超量程都会给 0。如果直接把它当 0 米参与计算,会得到一堆「贴着镜头的点」,看起来像一堆噪点。
动它会怎样:depth.scale 写错(比如写成 1.0)→ 所有距离放大 1000 倍;invalid_value 没判 → 无效区会污染结果。
2为什么 309 要除以 1000?
因为后面所有公式都按米算。这一步看着无聊,却是最常见的单位事故来源:
- 忘了除 → 坐标全变成毫米量级的「几百」,机械臂直接撞上去。
- 除了两次 → 距离变成 0.0003 米,全都贴在镜头上。
- 以为
scale是「像素当量」→ 与内参混为一谈,两个都错。
动它会怎样:scale = 0.001 是这套数据的约定;换相机一定要重新确认,不要沿用。
3fx / fy / cx / cy 到底在干什么?
这是第 02 节第二、三问的核心。把相机想成一个「小孔」:光线从物体穿过小孔打在传感器上。于是:
fx:水平方向的「焦距(以像素为单位)」。它决定了1 米远处 1 米宽的东西占多少像素。公式里它在分母:同一段像素偏移u - cx,fx越大算出的 x 越小。fy:垂直方向同理。多数相机fx ≈ fy,但不完全相等。cx / cy:光轴打在画面上的那个像素(通常接近画面中心)。它是「零点」——u = cx时 x 正好是 0。
为什么边缘会偏:u - cx 越大(越靠边),同样的深度下 x 越大;而深度 z 在斜看的地方也更不可靠(深度相机是沿光轴测的)。所以边缘点的三维坐标误差天然比中心大。
动它会怎样:把 fx 从 608 改成 300 → 所有 x 放大一倍(画面被「当成更广角」);改 cx → 整体左右平移。这就是第 06 节要拖的东西。
z 是毫米转米的产物,xyz 是内参的产物 —— 两个数各管一段,缺一段就没有三维。先认识 5 个词
每个像素存「沿光轴多远」的图,本仓是 uint16 毫米。什么时候失效:反光面、透明玻璃、超出量程的位置会给 0。
fx / fy / cx / cy 四个数,描述这台相机的几何。什么时候失效:换了相机、改了分辨率不重标定,坐标就会系统性偏移。
由「像素 + 深度 + 内参」算出三维坐标的过程。什么时候失效:深度本身错(边缘、反光)时,算得再准也是错的三维点。
物体在正前方方向上离相机多远,不是直线距离。什么时候失效:把它当直线距离用,边缘点的距离会被低估。
把距离映射成红黄蓝的颜色,便于肉眼判断远近。什么时候失效:颜色只是可视化,绝不能拿颜色反推距离。
什么时候会翻车:五个真实边界选读 1 分钟
- 玻璃 / 镜面 / 黑色绒布 —— 深度直接给 0 或乱跳。这几类表面是深度相机的天敌。
- 太近(小于约 0.2 米) —— 超出近端量程,回到 0;表现为「明明有东西却没有深度」。
- 画面边缘 —— RGB 与深度由两个镜头拍摄,边缘存在视差;同一像素在两张图里并非严格对应,边缘误差最大。
- 分辨率改过却没重标内参 —— cx/cy 应与分辨率成比例变化,直接沿用 640×480 的值会整体偏移。
- 窗口缩放后点击 —— 显示做了
display_scale: 0.666,点击坐标必须除以它才能还原到图像坐标;不做这一步,点哪都偏。
| 步 | 数据变成什么 | 为什么非它不可 / 少了会怎样 | 谁在干 | 动参数会怎样 |
|---|---|---|---|---|
| 1 | 话题帧 → 640×480 uint16 毫米 | 不判 0 就得到一堆「贴脸的假点」 | depth.load | invalid_value 决定哪些算无效 |
| 2 | 整数 → 米(× 0.001) | 不换算,后面所有公式量级全错 | depth.scale | 改成 1.0 → 距离放大 1000 倍 |
| 3 | (u, v, z) + 内参 → (x, y, z) 米 | 没有内参,像素只是「格子号」,不是方向 | depth.backproject | fx↑ 同样的 u 偏得更小;cx 移 → 整体平移 |
这张表只有三行,但第 5 列每一格都能在第 06 节拖出来:这是本页唯一能把公式变成手感的地方。
05实操:双栏 / 点击读深度 / 手算对照
先看命令与原理的对应关系。
| 环节 | 函数(文件) | 吃哪个参数 | 对应原理第几步 |
|---|---|---|---|
| 取 RGB / 深度 | Ros2Camera(ros2_source.py)订阅两个话题 | --ros source.mode | 链外 |
| 深度加载与伪彩 | depth.load / depth.colorize(depth.py) | scale invalid_value colormap | 步骤 1 |
| 取点与反投影 | depth.read_at / backproject(depth.py) | cam3d.* 四个内参 | 步骤 2、3 |
| 双栏合成与状态栏 | view.compose(view.py) | display_scale | 链外(显示) |
| 推流 | MjpegServer | server.port | 链外 |
-
起双栏,先看懂伪彩约 4 分钟
命令见第 03 节。浏览器打开
http://<板IP>:8083/depth.mjpg,把相机对着桌面、墙面、再对着自己的手 —— 观察伪彩颜色的变化,以及什么时候出现大片黑色。判据:双栏都在动、伪彩有层次、手靠近时颜色变暖(红黄)。
-
点一下,读出两个数约 5 分钟
窗口点击要在板子桌面(或 noVNC
http://<板IP>:6080/vnc.html)里做:cd ~/ros2_ws/src/xflz_eai_car1/vision/08_depth_3d_detection python src/app.py --ros --display
Click (260, 324): z = 309 mm (0.309 m) ← 有内参时同一行后面还会跟 xyz=(…, …, …) m ← 点在无效区会提示 invalid点同一个物体的中心和边缘各一次,比较两个
z—— 边缘往往跳变更大,这是视差与边缘深度不可靠的直接体现。 -
手算对照:把公式真的代一遍约 8 分钟
用第 02 节那三个公式,拿你的读数手算
x / y,再和程序的xyz比。差在几毫米以内算对得上。python3 -c "u,v,z=260,324,0.309; fx,fy,cx,cy=608.39958,611.20714,328.30096,226.46483; print(round((u-cx)*z/fx,4), round((v-cy)*z/fy,4), z)"-0.0347 0.0493 0.309然后故意改错一次:把
fx改成 300 再算一遍 —— x 变成 -0.0704,差不多翻倍。这一步做完,第 06 节就不用猜了。
z = 309 mm 与 xyz 三元组,而且你能自己用三个公式复现它。两处对上了,说明深度读取、单位换算、反投影三段你已完整走通。你该看到的画面
近处红黄、远处蓝,色带边界对应物体边界,点击能读出不跳变的 z。
玻璃、镜面、太近太远都会是 0 —— 不是「距离为零」。
这一点的深度是 0,换一个点(或换一块表面)再试。
先确认 display_scale 的还原,再核 cx / cy。
踩坑速查
| 现象 | 原因 | 怎么办 |
|---|---|---|
| 点哪都偏一大截 | 窗口显示缩放后没还原坐标 | 点击坐标除以 display_scale(0.666)再读深度 |
| 点出来的 z 是 0 / 提示 invalid | 该像素深度为 0(反光、太近、超量程) | 换一块表面或稍微挪动相机;代码里按 invalid_value 判掉 |
| 距离差了 1000 倍 | 毫米没转米,或转了两次 | 确认 depth.scale = 0.001 只用一次 |
| 坐标整体左/右平移 | cx / cy 与当前分辨率不匹配 | 用与分辨率配套的内参;改分辨率必须重标 |
| RGB 与深度对不齐 | 两个镜头有视差,边缘最明显 | 接受它:这是硬件特性;需要精确对齐得做深度-彩色配准 |
| SSH 里点不了窗口 | 没有显示服务器 | 用 noVNC,或走第 05 节的手算对照路径 |
进阶 1 · 把一块区域的平均深度算出来约 20 分钟
单点深度容易被噪声影响。取检测框中心的一个小窗口(如 11×11),把非零值求中位数,作为「这个物体的距离」—— 这是抓取前最常用的一步平滑。
用中位数而不是平均值,是因为窗口里常有少量 0 或离群值,平均值会被拉偏。
进阶 2 · 把检测框升级成三维框约 25 分钟
框底边中点 + 该处深度 → 物体在桌面上的落点 (x, z);框高 × 深度 / fy → 物体的真实高度(米)。这样机械臂就知道「在哪抓、抓多高」。
这就是「2D 检测 + 深度」最经典的组合,也是本课程从「看见」走向「抓取」的那一步。
🧪 Vibe Coding · 自己把这段代码读明白约 20 分钟
你要产出三样:模块职责表 → 控制流流程图 → 时序图。
提示词 1 · 模块职责分析
请阅读这个深度观察器项目的模块:src/app.py、src/depth.py、src/view.py、src/config.py、src/ros2_source.py。
它们共同完成「订阅 RGB 与深度 → 双栏显示 → 点击读深度并反投影」。
请输出一张表,每行一个模块,四列:模块名 / 一句话职责 / 被谁调用 / 从哪个配置项取值。
关键函数标出行号;不确定就说明,不要猜。
提示词 2 · 控制流流程图
请画一张「一次点击」的流程图:从窗口鼠标事件开始,经坐标还原(除以 display_scale)、取深度值、判无效、单位换算、反投影,直到把结果写进状态栏。
每个框写函数名,判断框写条件(尤其是 depth == invalid_value 这条分支)。
提示词 3 · 时序图
请为 ROS 模式画一张时序图,参与者:ascamera 节点(两个话题)、Ros2Camera 回调、主循环、MjpegServer、用户点击。
标出 RGB 与深度两路各自的频率、主循环如何把它们配对成同一帧、点击事件在哪个线程里被处理。
自查三问:能指出坐标还原发生在哪一行?能说清 RGB 与深度不是同一时刻的帧吗?无效值分支在流程图上有没有画出来?
三处必然的差异:
| 差异点 | AI 版常见写法 | 工程版(本仓) | 为什么工程这么写 |
|---|---|---|---|
| 单位处理 | 直接拿 uint16 当米用,或忘记转 | 统一乘 scale = 0.001(depth.py) | 1000 倍量级错误会直接撞机,必须在入口处一次转干净 |
| 无效值 | 只判 d > 0 就完事,或干脆不判 | 按 invalid_value: 0 显式判并在界面上提示 invalid | 0 是最常见的值(反光/超量程),静默当 0 米会产出假点 |
| 点击坐标 | 直接把鼠标坐标当图像坐标 | 先除以 display_scale 还原 | 窗口经过缩放,不还原就会「点哪都偏」,且缩放比例改了更乱 |
改一处、先预测再验证:把 cam3d.fx 乘以 2,先写下 x 会变成多少,再点一次对答案。
06互动:故意改错 fx,看坐标怎么一起偏
📌 这一节是「掌握检查」:亲手改一个参数,看现象是否朝你预期的方向变,还要能说出为什么 —— 说得出,才算掌握。
反投影只有三行公式,但「哪个数错会导致哪种偏」不亲手拖一遍是记不住的。这里把 u(点在哪一列)、z(深度)、fx(内参)都交给你。
u 决定视线方向,深度 z 决定沿光轴走多远,两线交点就是物体的 (x, z)。公式与源码一致:x = (u − cx)·z / fx。怎么读出规律:只动 u —— 视线角度变,x 线性变;只动 z —— 同一条视线走远,x 也线性变大(这就是「近小远大」的几何来源);只动 fx —— 物体位置没动,坐标却在变,因为它改的是「这台相机怎么看世界」。
点正好在光轴上,物体就在正前方,只有 z 没有横向偏移。
边缘像素的横向偏移最大 —— 也是误差最大的地方。
相当于把相机当成「广角更多」,同样像素偏移对应更大角度。
同一角度看得更远,横向偏移自然更大 —— 这就是「远处同样偏角、横向差得多」。
07验证:三道小测
回页首对照「实验目标」:① 单位与 0 值约定说清了没有 → 试 Q2;② 双栏跑通、点出读数 → 回第 05 节自查;③ 手算对上、fx 改错看偏 → 试 Q1 与 Q3,并回第 06 节拖一遍。三条全 ✓ 就完成。
u=300, v=240, z=0.5 m,fx=600, fy=600, cx=320, cy=240,该点的 x 是多少?x = (u − cx)·z / fx = (-20) × 0.5 / 600 ≈ -0.0167 m。注意三件事:先减 cx、z 用米、fx 在分母。第三个选项是把像素差直接当米了,忘了除 fx、也没乘 z。invalid_value: 0 是这套数据的约定。把它当 0 米会算出一堆「贴脸的假点」,看起来像噪点爆炸。深度相机对玻璃、镜面、黑绒布本来就不擅长,0 是常态。fx 从 608 改成 304(其它不变),同一个像素的 x 会怎样?fx 在分母。它代表「焦距的像素当量」,越小意味着视场越广、同样像素偏移对应更大的角度。这也是为什么改了分辨率却不重标内参会整体偏 —— 相当于偷偷改了 fx / cx。08章节总结:像素给方向、深度给距离、内参给几何
这页讲了什么,它们怎么串起来
| 概念 | 它解决了什么 | 和别的关系 |
|---|---|---|
| uint16 深度图 | 给每个像素补上「多远」 | 上游来自深度相机话题,下游是反投影的输入;0 = 无效 |
scale = 0.001 | 毫米转米,统一量纲 | 漏乘/多乘都会造成 1000 倍事故 |
内参 fx/fy/cx/cy | 把「格子号」翻译成「方向」 | 决定同样像素偏移对应多少米;换相机/分辨率必须重标 |
| 沿光轴 z | 定义「多远」是沿正前方的距离 | 不是直线距离;边缘点的直线距离比 z 长 |
| 反投影 | 把 (u, v, z) 变成 (x, y, z) 米 | 整条 2D→3D 的最后一环,机械臂/导航的输入 |
| jet 伪彩 | 让远近肉眼可读 | 只用于显示,不能反推距离 |
display_scale | 把窗口点击坐标还原成图像坐标 | 纯显示层,但漏了它「点哪都偏」 |
② 直觉是读到 0 就是「贴着镜头」,实际是「没测到」,必须按无效值跳过;
③ 直觉是内参是标定课的事、跟应用无关,实际是改了分辨率不重标,坐标会系统性偏 —— 而且看起来「挺合理」所以更难发现。
②
invalid_value: 0 必须显式判,别用 > 0 顺手带过(0 之外还可能有超量程的哨兵值,换相机要重新看手册);③ 端口:配置默认 8080(
depth.mjpg),同时跑其它实验时用 --port 8083 错开;④ 深度与 RGB 是两个镜头,边缘存在视差,不要指望同一像素在两图里严格对应。
前置依赖 · 缺一样就跑不起来
| 类型 | 具体项 | 缺了会怎样 / 怎么补 |
|---|---|---|
| 环境 | ROS 2 Humble 两级 source + 相机驱动(ascamera hp60c.launch.py),两终端 ROS_DOMAIN_ID 一致 | 起不来会打印 cannot open ros topic;未激活 venv 则 python: command not found |
| Python 库 | numpy、opencv-python、pyyaml、rclpy、cv_bridge、mjpeg_streamer | 缺 cv_bridge 无法把话题消息转成图像;缺 mjpeg_streamer 启动即退出 |
| 模型 / 资源 | 无模型(本实验不做识别);需要深度相机在位,且 depth0/image_raw 有数据 | 相机不在位时两个话题都没有,画面全黑 |
| 配置 | config/depth3d_config.yaml:scale 0.001、invalid_value 0、display_scale 0.666、cam3d 四内参、source.mode ros | 内参与分辨率不匹配 → 坐标整体偏;mode 写 image 却没填路径 → 直接报错 |
| 显示 | 窗口点击需要桌面或 noVNC(http://<板IP>:6080/vnc.html) | 纯 SSH 会话点不了窗口;改用 MJPEG + 手算对照 |
这套代码用在哪儿
- 机械臂抓取:检测框中心 + 深度 → 桌面落点,直接作为抓取位姿的 x/y;再配上 z 决定下降高度。
- 导航避障:把深度图裁成前方扇区,取最小值当「最近障碍距离」,比激光雷达便宜得多。
- 体积/高度测量:物体真实高度 = 像素高度 × z / fy,配合深度就能量包裹、量料堆。
- 不该用它的场合:只需要平面内的位置(如二维码对准)就别上深度,多一路数据多一份不稳定。
x = (u − cx)·z / fx —— 三个数凑齐,二维才变三维。有了三维坐标,下一步就能把它变成动作:EXP-11 用骨架判定「举手/下蹲」,再翻译成两条速度指令。