EXP-02 · 8 学时
LDT-01 遥操作与数据采集
穿戴 LDT-01 遥操作端,让从动臂忠实跟随主动臂,按「抓-拿-放」准则为双臂分拣采集高质量示范数据。数据质量 > 数据数量。
00课程节奏:五星学习法 · 8 段微课(每段 ≤ 15 min)
本实验按五星学习法组织:先抛出"坏数据比数据不足更致命"的采集翻车现场聚焦问题,再用提线木偶与电影音画同步激活旧知,接着对照 LDT-01 硬件实物与左右臂主从映射动画示证新知,然后动手完成开机→建任务→采集→质控全流程并练配对应用新知,最后借常见问题与思考题融会贯通。全程切成 8 段微课、每段不超过 15 分钟,段间停顿 1~2 分钟消化;纯讲授合计约 100 分钟,其余课时用于动手实操与个别辅导。
① 聚焦问题
课段 1 · 12 min
"坏数据比数据不足更致命"采集翻车现场
② 激活旧知
课段 2 · 8 min
提线木偶主从映射·电影音画时间对齐
③ 示证新知
课段 3~4 · 27 min
LDT-01 硬件三大件 + 左右臂映射动画
④ 应用新知
课段 5~7 · 40 min
采集全流程·关键命令·左右臂配对
⑤ 融会贯通
课段 8 · 13 min
排障收口·拓展·思考题拔高
| 课段 | 五星阶段 | 时长 | 对应章节 | 本段任务 |
|---|---|---|---|---|
| 课段 1 | 聚焦问题 | 12 min | §01 + §02 前半 | 抛出"坏数据比数据不足更致命"的采集翻车,明确本课目标 |
| 课段 2 | 激活旧知 | 8 min | §02 后半 | 用提线木偶/音画同步激活主从映射与时间对齐旧知 |
| 课段 3 | 示证新知 | 15 min | §03 | 对照实物认识主动臂/从动臂/相机与采集物料 |
| 课段 4 | 示证新知 | 12 min | §06 | 看左右臂主从映射动画,理解关节角+画面同步录制 |
| 课段 5 | 应用新知 | 15 min | §04 前半 + §05 ①② | 部署→开机→遥操作就绪→新建任务,对应启动命令 |
| 课段 6 | 应用新知 | 15 min | §04 后半 + §05 ③④ | 示范采集→循环质控→落盘检查,对应停止/删除命令 |
| 课段 7 | 应用新知 | 10 min | §07 | 左右臂分工配对互动,强化"不交叉"采集纪律 |
| 课段 8 | 融会贯通 | 13 min | §08~§10 | 排障收口,拓展与思考题拔高迁移 |
讲课提示:课段 1/2 以讲授 + 提问为主;课段 3~4 用实物 + 动画;课段 5~6 边看视频边动手;课段 7 学员独立完成;课段 8 答疑拔高。段间停顿 1~2 分钟。
01学习目标课段 1 · 聚焦问题 · 12 min
- 掌握 LDT-01 硬件构成:主动臂/从动臂参数、四相机布局、工控机平台与开机自检。
- 独立完成「开机 → 一键启动 → 拖拽/遥操作就绪 → 新建任务 → 循环采集 → 停止」全流程。
- 理解主从映射原理:主动臂怎么动,从动臂就怎么动,三路相机与关节角同步落盘。
- 会用「本次采集失败」剔除坏示范,掌握抓-拿-放准则与左右手分工不交叉的采集纪律。
02原理:主从遥操作如何变成训练数据课段 1 收尾 + 课段 2 · 激活旧知 · 8 min
❓ 聚焦问题(课段 1)学员最常翻的车:采了上百组示范,训练后机器人却一顿一顿、甚至左手伸去抓银件——回头查 save_data 才发现:失误组没点「本次采集失败」、主从位置没对齐、任务描述写成了中文。问题不在模型,在采集纪律。带着这个痛点学完整课——到课段 6 你会亲手采出一批干净数据。
遥操作像「用大孩子的手当遥控模型」:你握着主动臂(轻、小、12bit 总线舵机),从动臂(谐波关节、19bit、500Hz)在另一侧毫米级复刻你的动作。你的每一次抓放,都以两条时间线被记录——关节角序列(16 个关节 + 2 个夹爪)和三路相机画面(头部概览 + 左右腕近景),两者按同一时间戳对齐,就构成行为克隆的「输入-标签」样本。
主从同构
主动臂与从动臂都是 7 轴,同一套关节语义,映射是位置到位置的直接对应,无需复杂逆解。
时间对齐
相机帧率与关节采样同步写入同一 episode,训练时一帧画面配一帧动作,错位即噪声。
分工纪律
左手始终负责黑色零件进左格、右手负责银色零件进右格;左右交叉会造成演示自相矛盾。
质控阀门
操作失误立即点「本次采集失败」,该组不入库;坏数据进训练集比数据不足更致命。
↺ 激活旧知(课段 2)回忆两件旧事:① 提线木偶——你动上面的手(主动臂),下面的木偶(从动臂)毫米级复刻,这就是主从同构映射;② 电影音画同步——画面帧和音轨按时间戳对齐,错半帧就别扭,采集时三路相机与 16 维关节角也是这样同时间戳落盘。
生活化类比:这就像用矫正牙套——牙套(从动臂)完全按牙模(主动臂动作)走位。若你在示范中途打了喷嚏(碰撞/掉落),这一口「矫正记录」就得作废,否则牙齿会被学歪。
开机到遥操作 5 步:① 清空从动臂运动范围内一切杂物 → ② 进入
start_bash/02tele_and_record 目录执行 . ./01start_tele.sh → ③ 进度条走到 100% → ④ 合上夹爪触发进入遥操作态 → ⑤ 三摄像头画面同屏即就绪。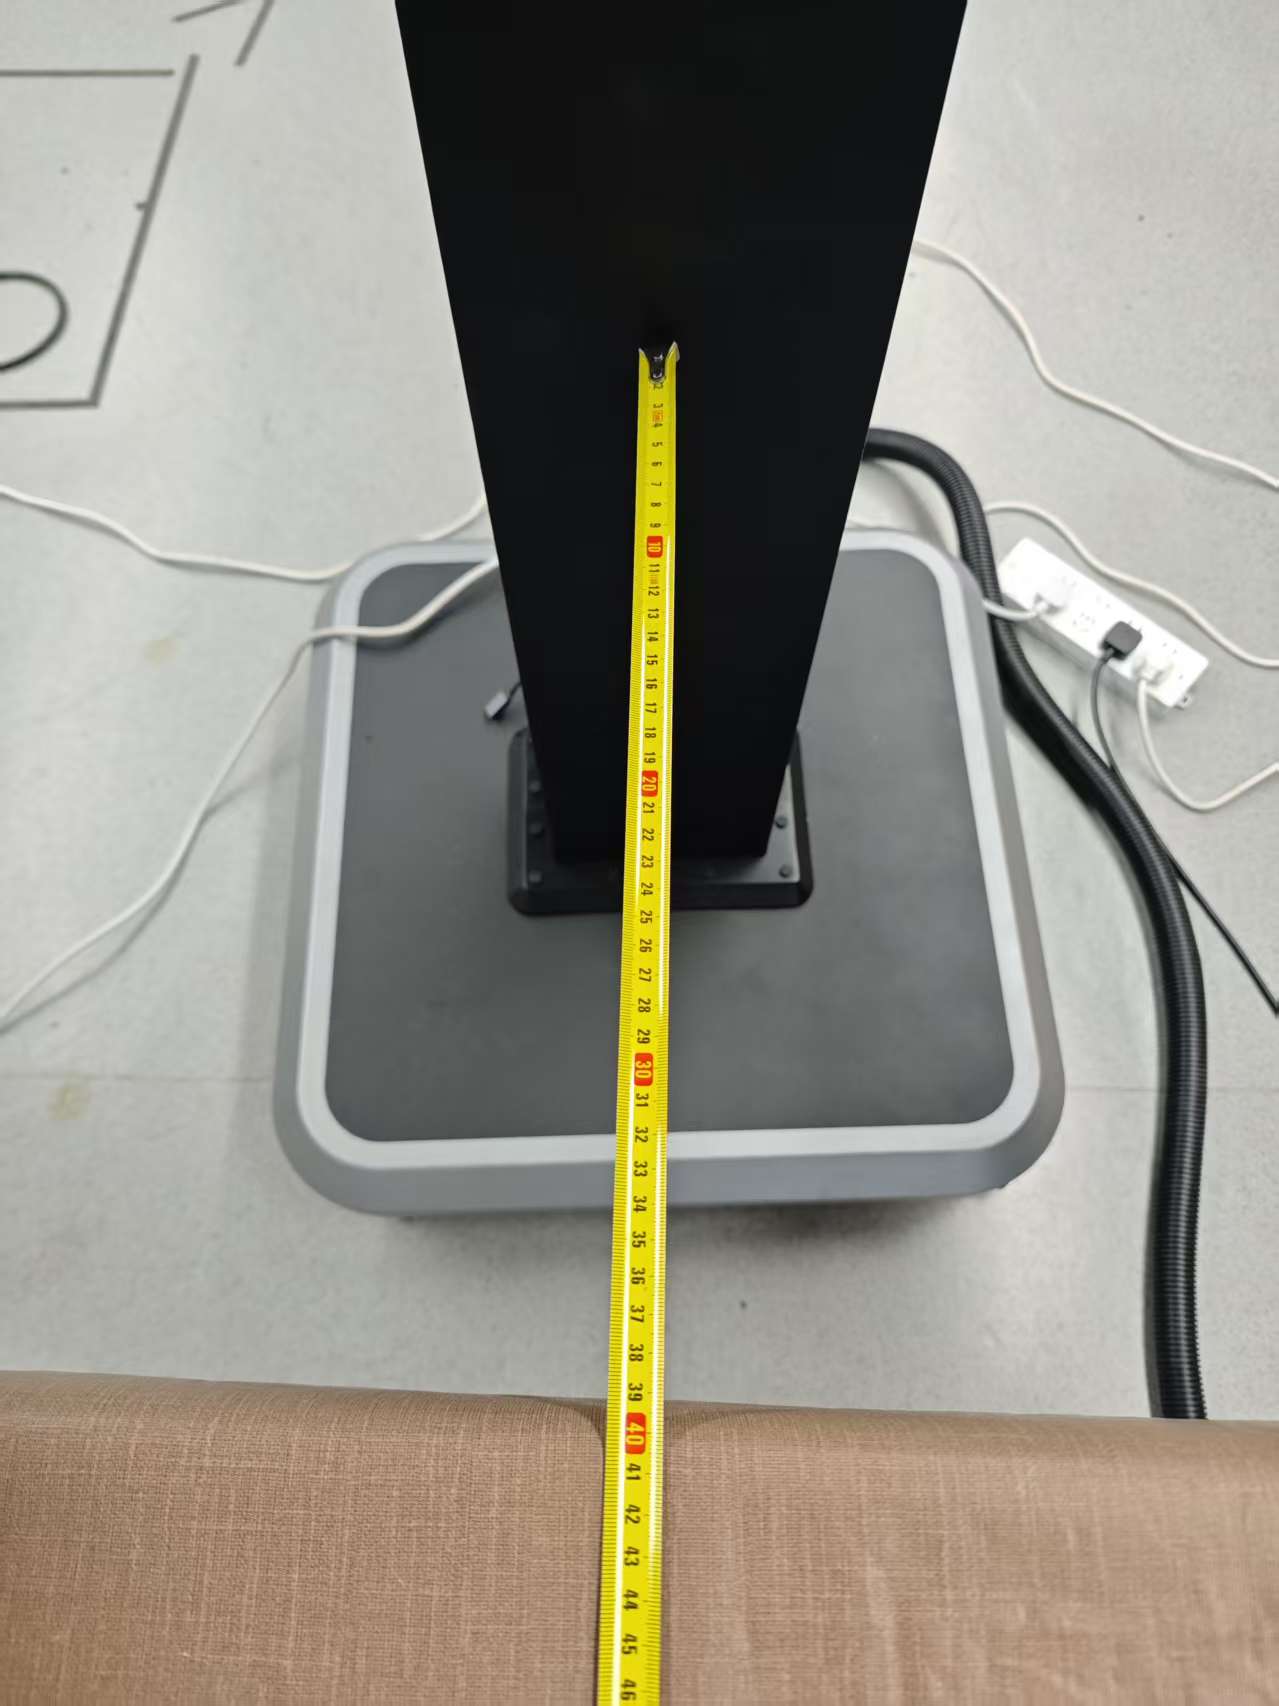
03硬件与材料:吃透 00-硬件参数课段 3 · 示证新知 · 15 min
算力平台
i5-13400F / RTX 4060 Ti 16GB / 64GB(32×2)/ 2TB SSD,Ubuntu 22.04 + ROS2;16GB 显存足以本地跑 ACT。
视觉系统
CAM-1 头部 / CAM-2 左腕 / CAM-3 右腕 + CAM-S 备件,92° DFOV、全局快门、最高 1600×1300@60fps、USB 2.0 高速。
主动臂 ×2
7 轴总线舵机,DC12V、100Hz、12bit,运动半径 554mm——遥操作端的「指挥手」。
从动臂 ×2
7 轴谐波关节,DC48V、500Hz、19bit,负载 5kg、半径 850mm + 二指夹爪(0–90mm / 2.5kg / 50Hz)。
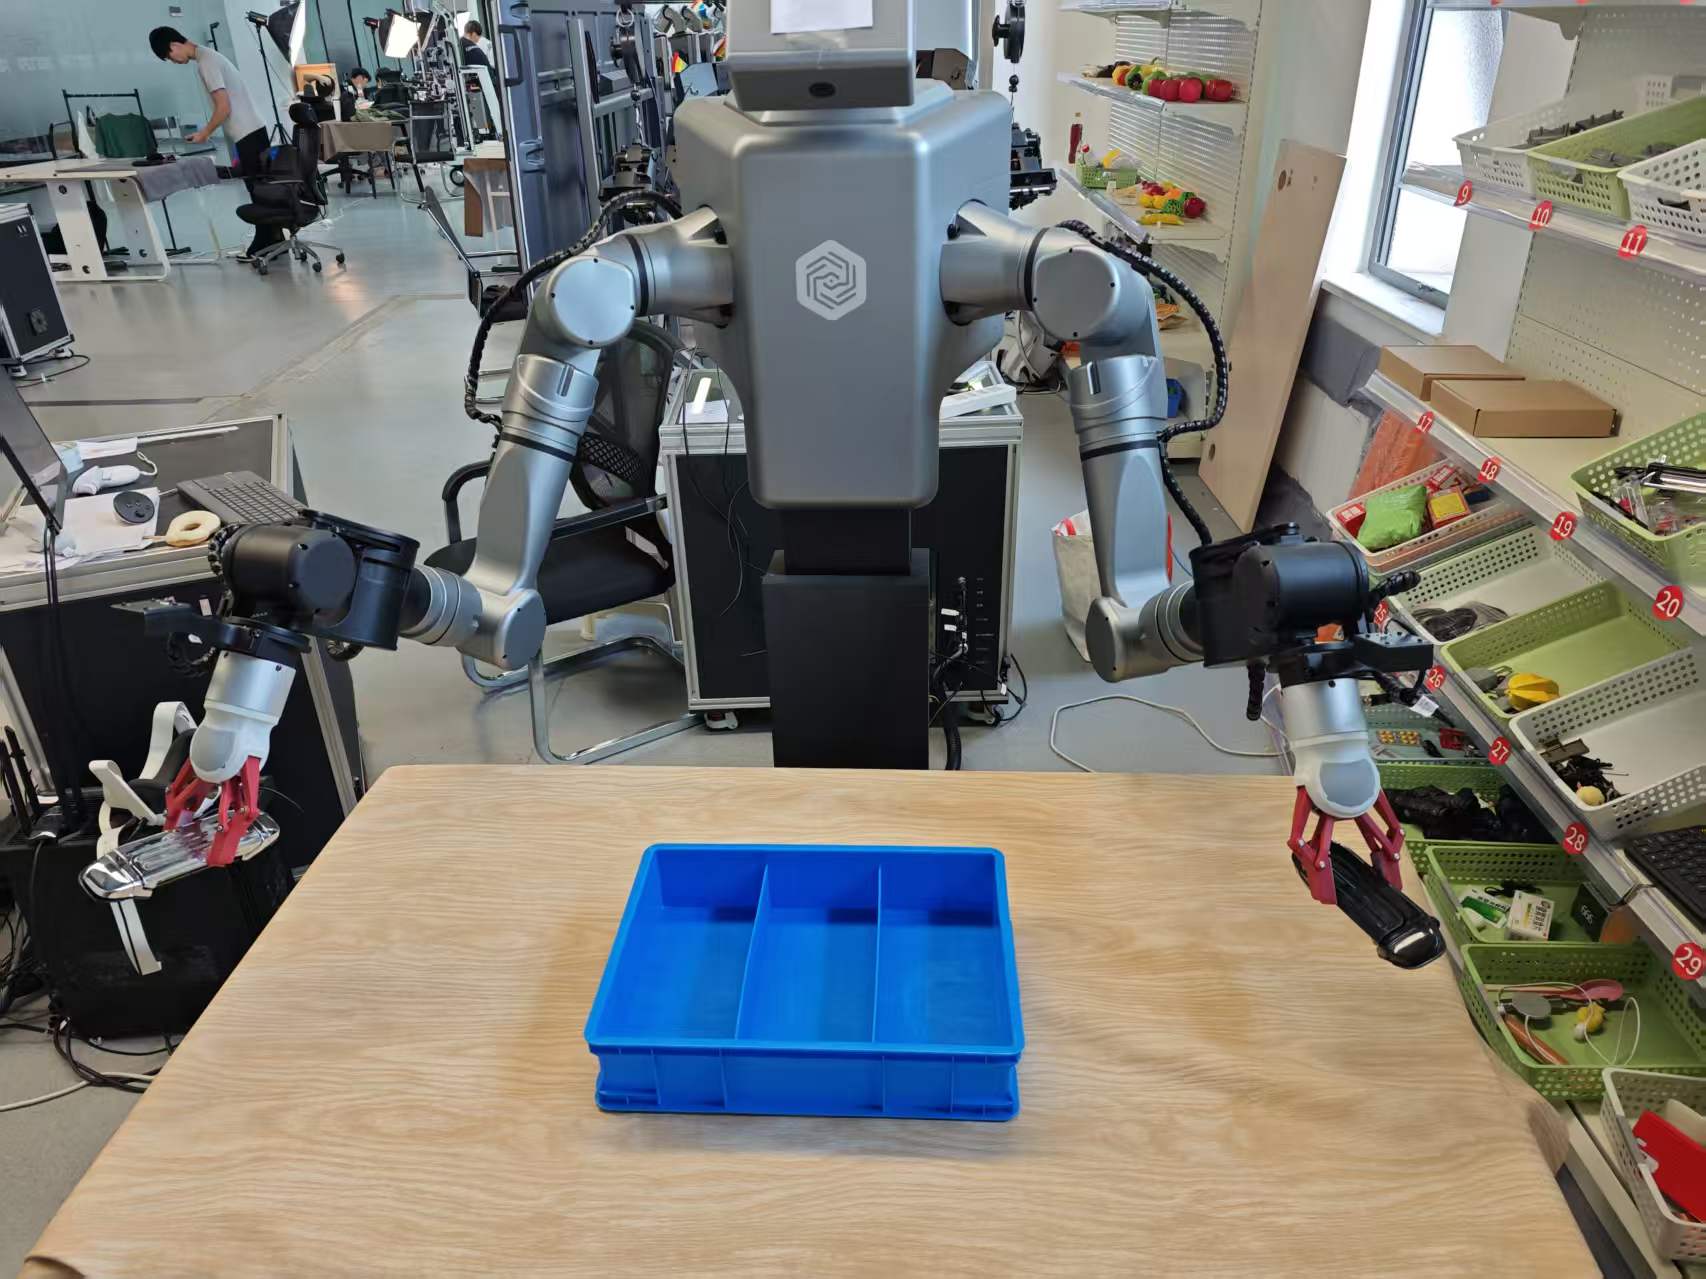
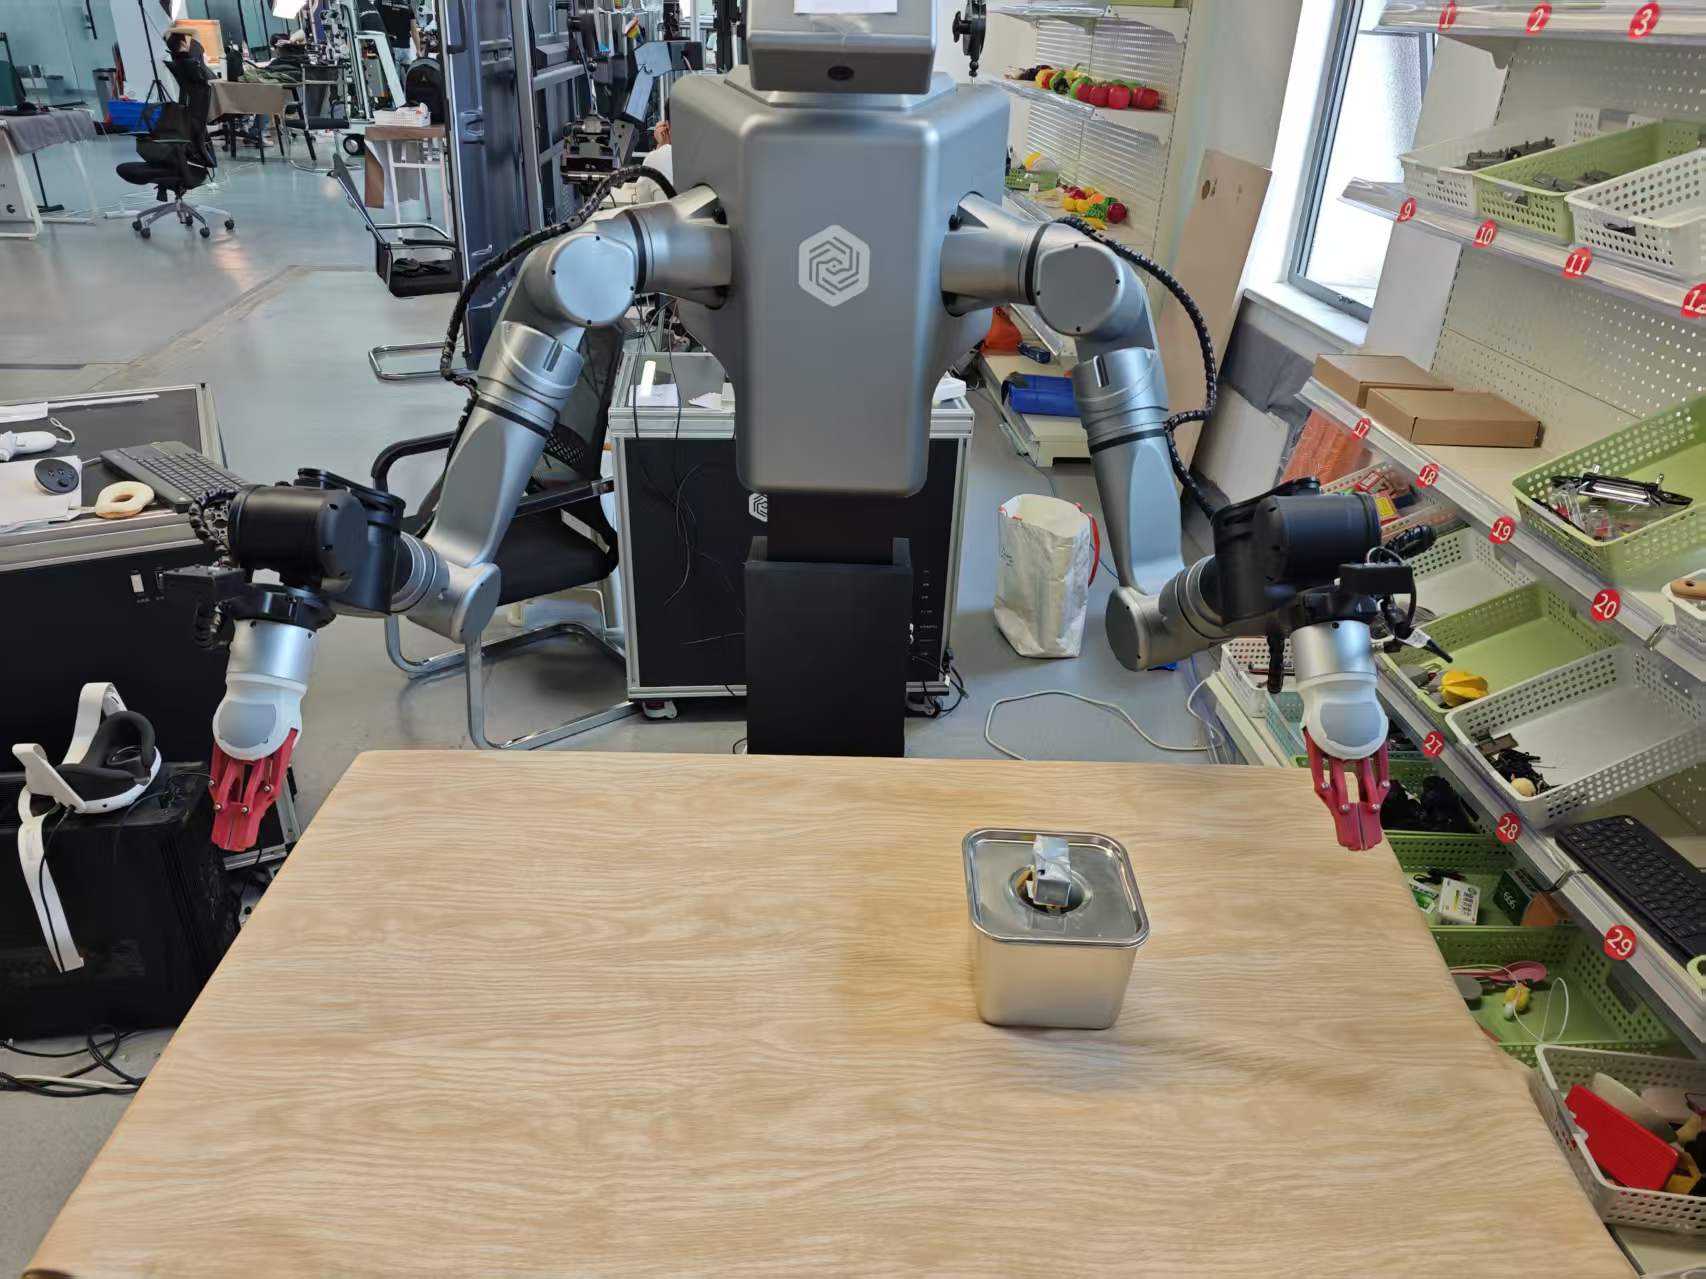
相机与视觉配置:4 个 RGB 相机(CAM-1 头部 / CAM-2 左腕 / CAM-3 右腕 / 1 备机),92° DFOV、全局快门、最高 1600×1300@60fps,构成策略输入的三路图像流。
物料清单:黑色零件 ×N、银色零件 ×N、左右分格收纳盒、卷尺(测量桌面到机械臂距离)、LDT-01 遥操作端与急停按钮。开工前清空从动臂运动范围内一切杂物。
04操作步骤:一次完整采集循环课段 5~6 · 应用新知 · 2×15 min
S1开机启动
密码 1 → localhost:8699 一键启动
密码 1 → localhost:8699 一键启动
→
S2遥操作就绪
01start_tele.sh → 上锁扭矩
01start_tele.sh → 上锁扭矩
→
S3新建任务
名称/描述(英文)/数量写大
名称/描述(英文)/数量写大
→
S4示范采集
3 秒内握持→抓拿放→停止当前组
3 秒内握持→抓拿放→停止当前组
- 部署场景(原文工厂场景默认布局):桌面左右各放一组零件(左黑右银),中间放带左右分格的收纳盒;左手拿起左边的黑色零件放入左手边的格子,右手拿起右边的银色零件放入右手边的格子——左右分工固定不交叉。摆好零件与收纳盒后,卷尺测量桌面到机械臂距离并记录(采集与复现场景必须一致),方位粗略测量即可,采集量够大时可容忍小范围变动。
- 开机与启动:设备开机(密码 1)→ 浏览器访问 localhost:8699 → 一键启动,等待进度 100%。
- LDT-01 就绪:执行 01start_tele.sh,按界面步骤上锁扭矩;捏合夹爪解锁后即可拖动主臂。
- 预演:任务面板点「预览」先跑一遍空载轨迹,确认无碰撞、路径合理。
- 正式采集:点「开始数据采集」,3 秒内握持操作端完成一次「双手拿零件 → 双手放入对应格」,完成后点「停止当前组」。
- 循环与质控:复位物料进入下一组;任何失误组立即点「本次采集失败」,该组不计入训练。
- 检查落盘:数据默认存于 /home/lindenbot/save_data(编号即子目录名,最大编号 = 最新一集)。
新建任务要点:① 任务管理点「新建」→ ② 名称与描述必填(建议英文,如
sort_black_left_silver_right)→ ③「采集数量」写大一些以支持循环采集 → ④ 保存后任务列表出现新项。遥操作采集要点:点开始数据采集后须在 3 秒内 握持主动臂,三摄像头画面同屏;正常完成点「停止当前组」,失误组点「本次采集失败」排除——坏数据比数据不足更致命。
05关键命令随课段 5 / 6 对照使用
# ① 启动遥操作(LDT-01 手册 · 01start_tele.sh)
cd start_bash/02tele_and_record
. ./01start_tele.sh          # source 后按步骤 5.1–5.3 上锁扭矩

# ② 切换关节模式:5 = 拖拽模式(0=安全 1=位置)
ros2 service call /isaac_joint_mode arm_lifting_msgs/srv/ArmMode "{mode: 5}"

# ③ 停止采集并保留数据 / 停止并删除本组数据
./021data_collect_stop.sh              # 正常收尾
./022data_collect_stop_and_del_data.sh # 废弃本组

# ④ 数据落盘位置与容量(ConfigCameras.yaml)
save_base_path : /home/lindenbot/save_data
image_save_num : 1000   # 50Hz 下约 20 秒;0 = 无穷
安全红线:双人制操作——一人遥操作、一人安全观察;设备周围 2 米半圆清场;急停触碰后故障码 61445(STO)需按手册复位。
06动画:左右臂遥操作映射课段 4 · 示证新知 · 12 min
动画:主动臂(左列)上下摆动,从动臂(右列)同频复刻;全过程被三路相机与关节角同时记录为一组 episode。
07互动:左右臂分工配对课段 7 · 应用新知 · 10 min
先点左列任意一项,再点右列它对应的搭档(配错会闪红)
已配对 0 / 4
08常见问题课段 8 · 融会贯通 · 13 min
Q 从动臂不动/不跟随?
先捏合夹爪解锁扭矩,确认已执行 01start_tele.sh 且模式正确(拖拽 mode=5);急停被拍也会停(故障码 61445 需复位)。
Q 主从位置对不齐?
按 LDT-01 手册 Q&A:主从不一致时重走自检流程(000check_master_arm / 000check_slave_arm、01SimRviz.sh)。
Q 为什么描述要英文?
任务名/描述会写入数据集 tasks 表作为训练标签,英文避免后续文本编码坑(01 采集流程明确要求英文描述)。
Q 数据太多显存爆了?
采集阶段控制单条时长与总数据量:本地 4060 Ti 16G 跑 ACT,量过大易 OOM——宁可采得精,不必采得多。
LDT-01 屏显排障:故障码
61445(STO 急停)恢复步骤 → ① 急停按钮确认未按下 → ② 屏显「主从不一致」时按自检步骤 → ③ 重启 start_tele.sh 重新上锁扭矩。09拓展阅读课段 8 · 融会贯通
- LDT-01 手册 §5:LED 红(异常)/ 黄(采集就绪)/ 绿(采集中)/ 蓝(重置)四色语义,快速定位状态。
- LDT-01 手册 §6 数据处理:插补检查(DIFF_PERMITTED_MAX=28ms、MIN=14ms)保证轨迹平滑。
- 01-采集流程 · 家庭场景:同一套动线换任务(水果入盒),对照工厂场景理解「换场景不换流程」。
- command/7_record_dual_arm.sh:工程侧录制脚本如何组织 episode_time / episode_num 等参数。
10思考题 · 自测课段 8 · 融会贯通
✅ 完成成果
独立完成 ≥30 组合格双臂分拣示范,save_data 中编号连续、坏组已剔除。
🧠 原理收获
说清主从映射与时间对齐:为什么画面和动作错位半帧就会显著劣化训练。
🛠 技能收获
会开机/自检/建任务/采集/停止/质控六件事,能独立处理扭矩未锁与主从不同步。
📐 评分速览
配对互动 30% + 采集实操规范 40% + 思考题 30%。
思考 1左右手分工「不交叉」是任务约定还是技术必需?如果让左手偶尔跨界去抓银件,数据集会出现什么矛盾信号?
思考 2image_save_num 默认 1000 张 @50Hz ≈ 20 秒。若一组示范经常超过 20 秒,会造成什么现象?应改配置还是改动作节奏?