URDF 模型与仿真控制
URDF 基础已在《机器人 ROS2 应用与开发》学过,这里直接上手——先启动小车的 RViz 仿真熟悉机械臂模型,再通过拖拽 GUI 认识 joint、夹爪与 base_link / camera_link / tcp_link,为后续实验铺垫。
01问题引入:机械臂为什么这样设计
机械臂不是凭空画出来的——它是照着一条手臂"仿"出来的:底座回转像肩、两节臂杆像大臂小臂、腕部两关节像手腕、夹爪像手指。先把下图这副数字身体当成"一条手臂"来看:它为什么被设计成这样?哪里在仿人,哪里又故意和人不一样?
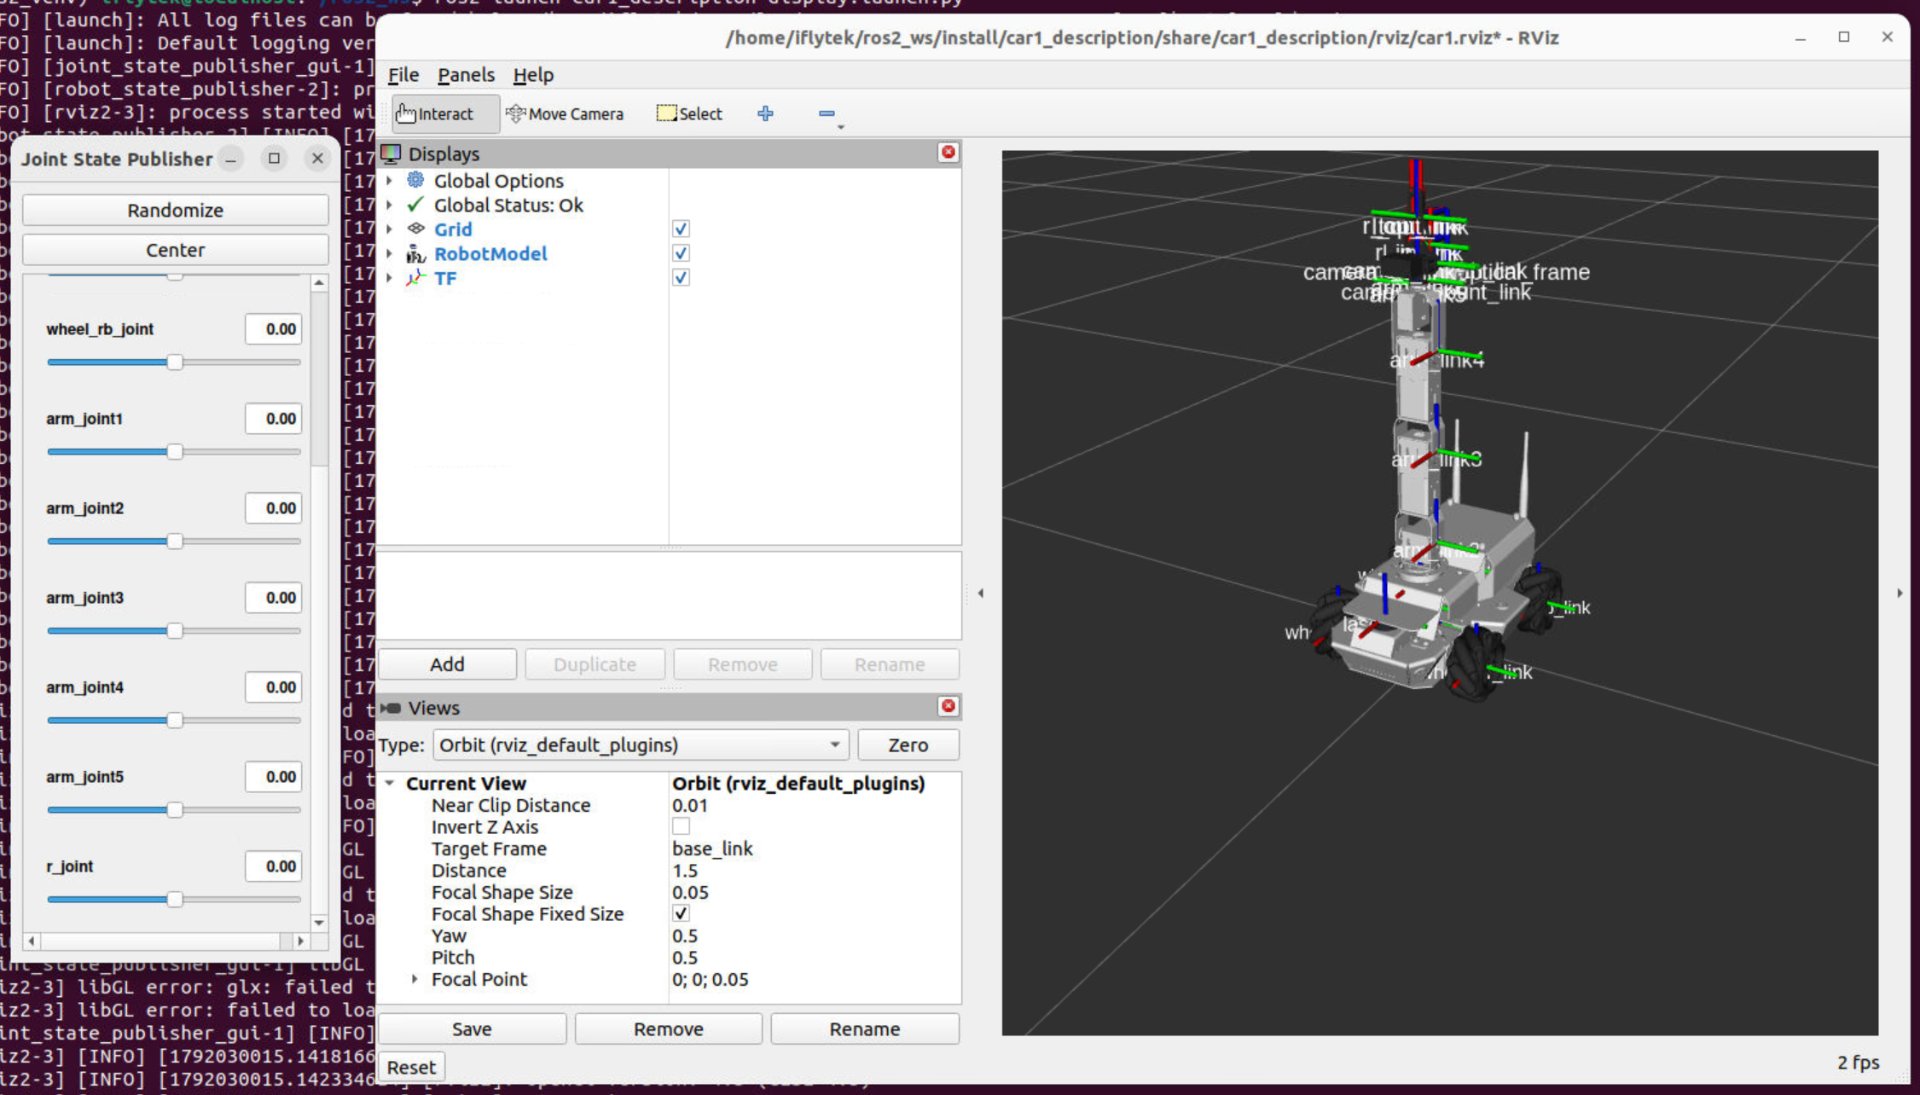
# 在带有 GUI 界面的终端运行:实验箱屏幕、VNC 或 MobaxTerm(纯 SSH 黑窗弹不出图形窗口)
ros2 launch car1_description display.launch.py
下面三张卡就是"哪里仿人、哪里故意不一样"的三条线索——它们的答案全部写在一份说明书(car1.urdf)里,而且就在这屏左右两个窗口里看得见:
桌面抓取的最小完备集:回转定方位、大臂小臂定距离、腕部两关节定姿态、夹爪收尾执行——少一个够不着,多一个成本涨。设计从任务倒推,EXP-07 的视觉抓取就是终点。
car1 是"移动底盘 + 机械臂"的复合体——车轮关节也是身体的一部分,也会随臂关节一起出现在 /joint_states 消息里。看截图左窗:滑块从 wheel_rb_joint 一路排到 r_joint。
base_link 是根(一切坐标的原点)、camera_link 是眼(视觉观测挂在腕上)、tcp_link 是指尖参考点(IK 的落点、抓取的验收点)——后续所有"在哪""到哪"全靠这三个词说话。
02上手第一步:RViz 仿真跑起来
colcon build --packages-select car1_description(打出 Finished 才算成功)source /opt/ros/humble/setup.bash → source ~/ros2_ws/install/setup.bash(两行都无任何输出才是对的)ros2 launch car1_description display.launch.py# 就这三步——注意每个新终端都要重新 source 两次 colcon build --packages-select car1_description source install/setup.bash ros2 launch car1_description display.launch.py
对照 01 节截图,两个窗口的分工与用法:
逐个拖滑块:arm_joint1 底座回转、arm_joint2 大臂抬举、arm_joint3 小臂伸缩、arm_joint4/5 腕部调姿态,滑到底部的 r_joint 就是夹爪(旋转开合,源码里由 gripper_controller 单独接管它);wheel_lb/lf/rb/rf 是四个车轮,按钮 Randomize 随机姿态找手感、Center 一键回零。它只干一件事:把每个关节的角度发布到 /joint_states——注意"发布者"这个身份不专属于 GUI,06 节动手任务里会用 ros2 topic pub 顶替它。
Displays 里勾着 Grid / RobotModel / TF:它订阅话题数据,左窗每发布一次新关节角,右窗模型就跟着更新一次——这条"发布 → 订阅"的单向链正是 05 要拆的话题链路。
在右窗 TF 标签里逐个勾选一遍:base_link(车体之根)、camera_link(腕上相机)、tcp_link(指尖参考)——把它们和"为什么 · 3"对上号。
窗口里的事摸出问题了?左窗发布、右窗订阅,先把三个词讲清,链路才看得懂 → 03 关节 · 限位 · 角色
03关节 · 限位 · 角色
关节(叫什么)、限位(能转多少)、角色(干什么用)——一个关节一行,一次讲透。限位按角度分两层标注:URDF 层 = display 里滑块的真实行程(文件里实际写的是弧度,04 节见原文);实机层 = 270° 舵机真正能去的地方:
| 关节(GUI 同名) | 转轴 | 限位(角度)· URDF 滑块 | 限位 · 实机(270° 舵机) | 角色 |
|---|---|---|---|---|
| arm_joint1(底座回转) | Z | ±180° | ±135° | 决定手臂朝向哪个方位 |
| arm_joint2(大臂俯仰) | Y | ±180° | ±135° | 抬起整条手臂 |
| arm_joint3(小臂俯仰) | Y | ±180° | ±135° | 伸缩半径的关键 |
| arm_joint4(腕部俯仰) | Y | ±180° | ±135° | 决定末端俯仰角(pitch),桌面抓取的关键 |
| arm_joint5(夹爪自转) | Z | ±180° | ±135° | 绕工具轴自转,只改夹爪朝向——与 J1 共轴 |
| 夹爪 r_joint(舵机 id5) | — | ±180°(旋转关节,不是平移) | PWM 800(开)~ 1500(闭) | 开合执行——gripper_controller 所控 |
| 四个车轮 wheel_* | — | continuous(无行程限制) | 走底盘驱动,不占臂舵机 | 底盘移动,本实验只观察 |
| l_joint / r_in·r_out / l_in·l_out | — | ±180° | 无独立舵机(源码 joints 表仅 6 路) | 随动连杆,只观察 |
lower="-3.14" upper="3.14",所以滑块一路能拖到 ±180°。实机层:舵机是 270° 总行程的总线舵机,PWM 从 500 到 2500、中位 1500,折下来每边只有 ±135°(arm_controller.py 里 JOINT_LIMITS_RAD = ±2.356)。两边一比:同一个关节,仿真能去的地方比实机多出 45°,RViz 放你过去,真机会打齿。这 45° 就是安全红线第 1 条(不许把角度下发到舵机物理行程之外)要管的地方,EXP-02 接上真机才真正生效。把两条限位画在同一把尺子上,红区就是"仿真放行、实机撞墙"的 45° 危险带:
舵机拧到头会堵转打齿(安全红线第 1 条)——URDF 的 <limit> 先在数字世界拦一道:限位外的点,RViz 滑块拖不过去、控制器直接拒收。改限位 = 改身体说明书,必须重新 build 生效。
base_link=根/世界原点 · link1~5=逐段骨骼 · tcp_link=指尖参考点(IK 落点、验收点)· camera_link=相机光心(EXP-07 视觉起点)· TF 树:base_link→link1→…→tcp_link,父子单向永不打环;截图右侧还有 wheel_/load_ 等挂点,展开 TF 面板自行对照。
joint_state_publisher_gui 把关节角发布到 /joint_states → robot_state_publisher 订阅它、算出坐标变换再发布到 /tf → rviz2 订阅/tf 渲染模型——三者正是 display.launch 弹出的全部家当(05 节解剖)。往后所有"让机械臂动起来"的题,都是在替换这条链的发布端:少碰 GUI,自己发消息。
servo_offsets.yaml,驱动节点启动时读这份文件、给发往舵机的指令补上偏差(base_driver_node.py)。数字身体与钢铁身体之间,永远隔着一次校准。三个词立好了,钻进说明书对原文 → 04 深读一:URDF 简化说明
04深读一:display 用的 URDF 简化说明
刚跑的 display.launch.py 加载的是 ros2_ws/src/xflz_eai_car1/simulations/car1_description/urdf/ 下的 car1.urdf(launch 源码原句:os.path.join(pkg_share, 'urdf', 'car1.urdf'))。语法前置课都学过,这里做"简化版导览"——把上千行剥到骨架,每个标签对应你刚玩过的一个现象:
<robot name="car1">
  <!-- ① 每段"骨骼" = 你看到的一个零件 -->
  <link name="base_link">
    <visual>    外形 + mesh 资源路径(洋红色=这里写错) </visual>
    <collision> 碰撞外壳(为将来的物理世界预留) </collision>
    <inertial>  质量与惯量(Gazebo 才真正用到) </inertial>
  </link>

  <!-- ② 每个"关节" = 你拖的一个滑块(以底座回转为例) -->
  <joint name="arm_joint1" type="revolute">   <!-- 旋转关节 -->
    <parent link="base_link"/>                <!-- 挂在谁身上 -->
    <child  link="link1"/>                     <!-- 长出谁 -->
    <origin xyz="0 0 0.1" rpy="0 0 0"/>       <!-- 相对父的安装位姿 -->
    <axis   xyz="0 0 1"/>                     <!-- 绕哪根轴转=滑块调的量 -->
    <limit  lower="-3.14" upper="3.14"         <!-- 数字止挡=03 节限位表出处 -->
            effort="…" velocity="…"/>
  </joint>

  <!-- ③ 末端与眼睛:坐标系立在各自 link 上 -->
  <link name="tcp_link"/>     <!-- 指尖参考点:IK 落点 -->
  <link name="camera_link"/>  <!-- 相机光心:视觉起点 -->

  <!-- ④ 夹爪 r_joint 也是旋转关节:URDF 管行程,实机开合另有 PWM 口径 -->
  <joint name="r_joint" type="revolute">
    <limit lower="-3.14" upper="3.14"/>  <!-- ±180°;实机 800~1500 μs,EXP-02 换算 -->
  </joint>
</robot>
把上面的父子关系装起来看一眼——五节臂怎么一节节长出来:
<link> 是零件(visual/collision/inertial 三重身份),<joint> 是装配关系——谁接谁、绕哪转、转多少。03 节表格的每一行都能在这里找到原文。
GUI 滑块改的就是该 joint 在 axis 方向上的角度值,origin 决定这一段挂在哪——改 origin 的 2cm,tcp_link 在空间里整体平移(思考:FK 还准吗?)。
lower/upper 直接决定滑块行程——所以改完必须 colcon build 重新装载;这也是 03 节"改限位=改说明书"的字面含义。
能拖的关节全是 revolute(弧度,±3.14),四个车轮 continuous,没有一个 prismatic,夹爪 r_joint 也是旋转关节。它与众不同在实机侧:开合量不看弧度,看 PWM 800~1500 μs,EXP-02 换算时别把舵机量程当角度量程用。
说明书看完了,回头看"读它的程序"——这条 launch 到底启动了谁、话怎么传 → 05 深读二:display 架构解析。
05深读二:display.launch.py 架构解析
一条命令、两个窗口——背后其实是 一个 launch 文件拉起三个节点、两条话题接力。三问拆解:框架什么样?话题谁发谁收?怎么用命令证明?
看这张图先盯一个细节:蓝色箭头上有个点在向右跑(关节角消息),青色箭头上也有个点在跑(坐标变换),而且青点总是晚半拍——晚的这一拍,就是"先有角度、才算变换"的因果顺序:
这就是本节结论:没有左端发布的角度,右端就无从订阅——06 节动手任务要你"顶替 GUI 当发布者",顶的正是链条最左边那个口。
① 发布订阅清单——把上图的箭头变成一张表:
| 通道 | 类型 | 发布者 | 订阅者 | 作用 |
|---|---|---|---|---|
/joint_states | sensor_msgs/JointState | joint_state_publisher_gui | robot_state_publisher(rviz2 亦可读) | 每个关节此刻的角度值,本链路唯一心跳 |
/tf | tf2_msgs/TFMessage | robot_state_publisher | rviz2 | 各坐标系相对位姿(随滑块动的那部分) |
/tf_static | tf2_msgs/TFMessage | robot_state_publisher | rviz2 | 安装后固定不动的偏移(相机挂点等) |
robot_description | string 参数(非话题!) | launch 读 URDF 后注入 | rsp / rviz2 | 模型本体文本的传递通道 |
② 如何验证——五个命令 + 预期结论(每新开一个终端先两次 source):
# 1) 节点都在吗:launch 的三兄弟 jsp_gui / rsp / rviz2 都在即合格
#    多出来的名字有来路,不算异常:
#    · transform_listener_impl_xxxx 是 rviz2 的 TF 监听器自动注册的框架节点
#      (后缀十六进制每次启动都变,不是谁手写的)
ros2 node list

# 2) 话题清单:确认出现 /joint_states 与 /tf(/tf_static)
ros2 topic list

# 3) 谁发谁收:预期 publisher=1、subscription≥1(rsp 在收)
ros2 topic info /joint_states

# 4) 打包内容:name 与 position 两个数组同序、下标对应
ros2 topic echo /joint_states --once

# 5) 边拖滑块边跑:频率 > 0 = 心跳健康;按住不放看 position 变化
ros2 topic hz /joint_states
③ rviz2 介绍——对着 01 节截图右窗认面板:
Grid 地面参考网格 · RobotModel 读 robot_description 把连杆画出来 · TF 每个坐标系一根彩色轴 + 名字(截图满屏坐标轴就是它)。Global Status 显示 Ok 才算健康。
本例 base_link——所有坐标都先换算到它再画。切到 tcp_link,整个网格会"飞到指尖下":变的不是模型,是看世界的立场(对应 06 节观察题③)。
截图中 Current View = Orbit、Target Frame = base_link:左键旋转、右键平移、滚轮缩放;Distance 调远近。绕模型一圈,把"为什么 · 3"的三个坐标系都看一眼。
状态红 → 话题没到(查 /tf、rsp 是否在跑);RobotModel 洋红 → mesh 路径写法错(package://);整屏空白 → 看 Fixed Frame 是否拼错。全部小坑汇总在 06 节"自救三板斧"。
一屏两窗一条链都拆完了,收个尾 → 06 总结与思考
06总结与思考
display.launch 起手 → GUI 拖遍 joint/夹爪 → RViz 勾出三个坐标系 → view_frames 出 TF 树 PDF。
URDF 的 limit 是数字止挡、axis+origin 是滑块的旋钮、base/camera/tcp 是全课程的坐标系语言。
node list → topic list → info/echo → hz:静态结构与动态心跳分开查,任何"不动"先跑 hz。
它停了,rsp 不再发 TF、rviz 定格——排障顺序永远是:心跳 → 节点活没活 → 最后才怀疑 URDF 文本。
① 验收清单——七条全做到,这一节才算过:
- 一条
ros2 launch car1_description display.launch.py起手,能说出弹出的两个窗口各是谁 - 拖遍 GUI 滑块:逐个报出 joint 名称、角色与限位,并能演示夹爪开合(r_joint 旋转行程)
- 在 RViz2 勾选 TF,认出 base_link / camera_link / tcp_link,并解释 Fixed Frame 的含义
- 用
view_frames生成 TF 树 PDF,用ros2 topic hz /joint_states验证心跳 - 用
ros2 topic pub往/joint_states写关节角驱动模型,并说清 GUI 在链路中的真实角色 - 读完 04 节:在 URDF 简化版里指认任意关节的
limit/axis/parent-child三要素 - 读完 05 节:画得出 display 的框架流程图,说得出 /joint_states 与 /tf 谁发谁收、怎么用命令验证
② 动手任务——按 6 项自己做一遍,缺哪项补哪项:
02 节是跟着做,这 6 项自己来——边做边回答后面列出的三个观察题:
- 重跑一遍:新开终端 → 两次 source → launch(02 节三步,这次独立完成)
- 逐滑块从头拖到尾:给每个关节归类——谁管"方位"、谁管"距离"、谁管"姿态"、谁管"开合"?末端到不了的空间盲区在哪
- 玩 Randomize / Center:随机姿态下 tcp_link 还在你预期的位置吗?一键归零找"home 态"
- RViz 开 TF 面板逐帧勾选:把 base_link / camera_link / tcp_link 全勾出来;试两件事——① Fixed Frame 从 base_link 切到 tcp_link,看整体"世界"如何重排 ② Orbit 视角(左键旋转 / 右键平移 / 滚轮缩放)绕模型一圈
- 两条验证命令:生成 TF 树 PDF + 查心跳(下方代码框),对照截图里那一屏坐标轴
- 绕过 GUI 直接发话:GUI 究竟是"被谁控制"的?先看它往哪发(hz 有心跳),再用下方命令自己往
/joint_states写关节角——底座依次转 正前(0)→ 斜前 +45° → 斜前 −45°(±0.785 rad),观察哪边是前左、哪边是前右
# 生成 TF 树:预期 7+ 坐标系一张 PDF,base_link 单根无环
ros2 run tf2_tools view_frames

# 查心跳:拖动滑块期间频率 > 0、position 数值在变;为 0 则模型不会更新
ros2 topic hz /joint_states
# 顶替 GUI 当发布者——谁往 /joint_states 发消息,订阅方(robot_state_publisher)就听谁的
# GUI 开着会持续发布盖过你的单发:先关掉左窗再发(发完姿态常驻,直到下次有人发言)
ros2 topic pub --once /joint_states sensor_msgs/msg/JointState "{name: [arm_joint1], position: [0.0]}"     # 正前(零位)0 rad
ros2 topic pub --once /joint_states sensor_msgs/msg/JointState "{name: [arm_joint1], position: [0.785]}"    # 斜前一翼 +45°
ros2 topic pub --once /joint_states sensor_msgs/msg/JointState "{name: [arm_joint1], position: [-0.785]}"   # 斜前另一翼 −45°(哪边是前左自己记录)
/joint_states 发消息的机器——你用 pub 发同样的消息,模型照样动;GUI 自己的滑块却不会跟着回摆(它只发不收)。这条"谁发谁听"的单向链,05 节已经画成完整话题图,本节思考题 1 正好考它的反面。后续的抓取题同样走这条路:自己发布目标姿态,GUI 全程可缺席。package://car1_description/...;控制台刷 extrapolation → robot_state_publisher 没跑 / Fixed Frame 不存在;滑块拖了没反应 → ros2 topic hz /joint_states 先查心跳,再重启 GUI。+170°,仿真滑块拖得过去,这一步到了真机会撞上什么?提示:数字止挡放宽了,舵机的物理止挡放宽了吗?(呼应安全红线第 1 条)