交通标志与红绿灯识别
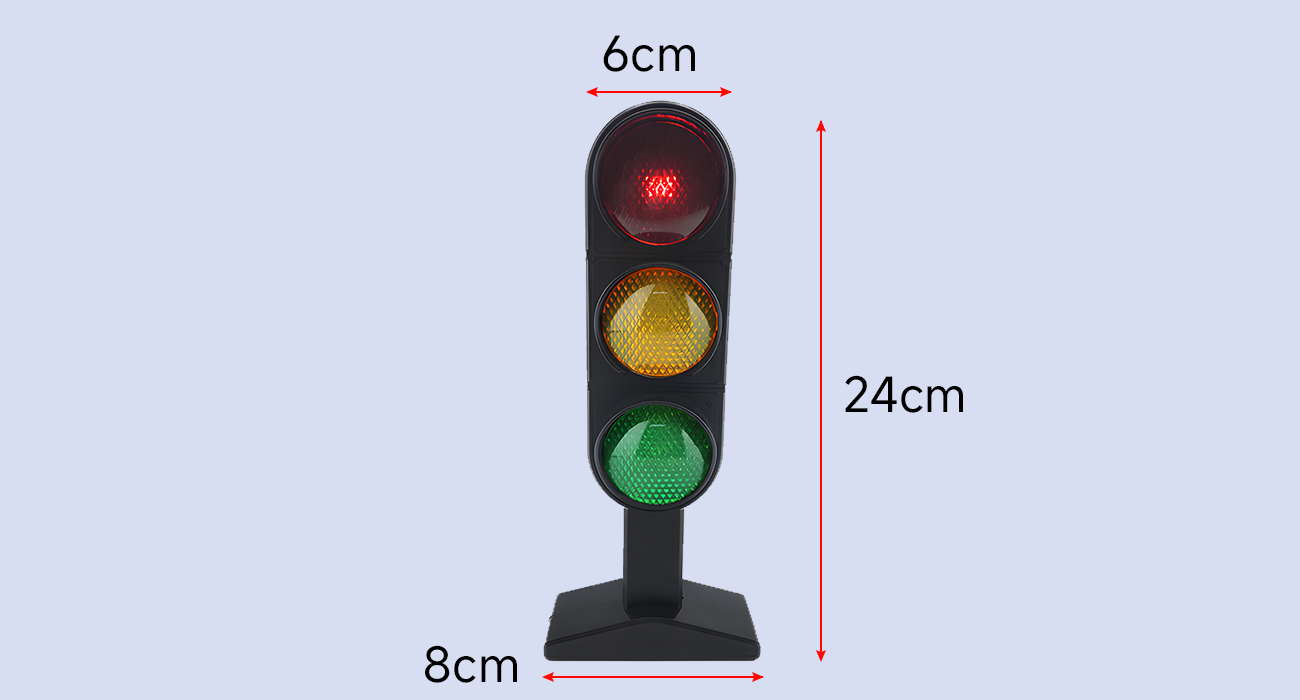
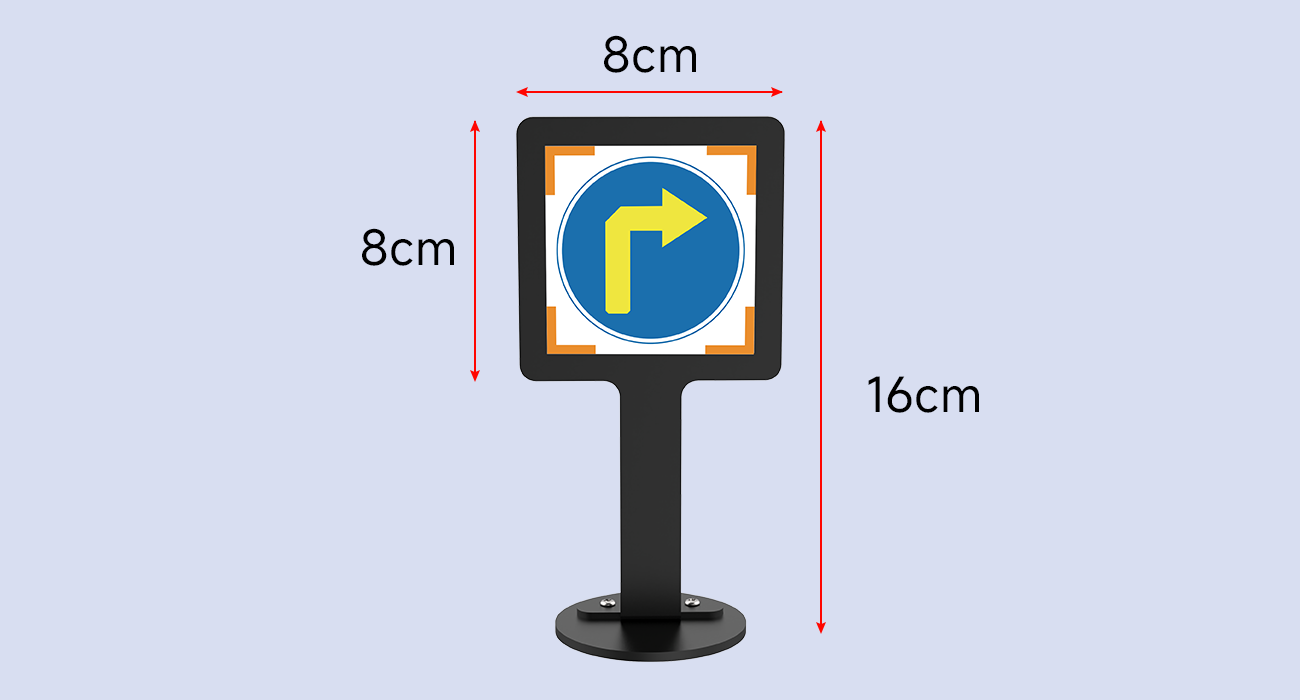
把 HP60C 拍到的画面变成两路标准话题:HSV 颜色分割判定红绿灯红/黄/绿三态发 /traffic/light,NPU 上的 YOLO 检测直行/转向/停车/注意行人四类标志发 /traffic/sign——验收标准:三态灯识别准确率 ≥95%、四类标志 mAP 达标且置信度可调,光照变化后 5 分钟内完成重标定。
01本节目标
- 启动 HP60C 相机驱动,核对
/ascamera_hp60c/**话题树,明确 0.5m 近盲区对识别距离的约束(识别距离应保持 0.3~0.8m)。 - 讲清 HSV 颜色分割为什么能判灯态:H 通道与色调的对应关系、阈值窗口、形态学去噪三件套。
- 完成红绿灯三态(红/黄/绿)识别节点,输出
/traffic/light话题(data: R/Y/G)。 - 完成四类交通标志(直行/转向/停车/注意行人)NPU 检测,输出
/traffic/sign话题(类别 + 置信度)。 - 会做阈值与置信度调优:换光照/夜晚灯光下重新标定 HSV 区间,理解 [email protected] 与置信度阈值的取舍。
- 牢记:识别是 EXP-03 控制的输入——话题断 1 帧,路口状态机就少一分把握。
02核心原理:光如何变成话题——HSV 判灯与 NPU 检测双通道
把识别想成交通协管员:他盯灯用"颜色直觉"(这盏灯发红光——色相对了就是红灯,亮不亮只是阈值问题),认标志用"图形记忆"(圆形蓝底带箭头=直行)。第一条通道 HSV 颜色分割正对应"直觉":RGB 三通道把亮度和颜色搅在一起,转到 HSV 后 H(色调)单独承载"是什么颜色"——红灯 H≈0-10 或 170-180(红环抱 0°),绿灯 H≈35-85,黄灯 H≈20-35,各留 ±10 窗口吸收 LED 色偏与白平衡漂移;S、V 通道卡"够不够饱和、够不够亮"排除反光与暗影,再用开运算去掉标线反光的碎斑,取连通域最大者判定灯态。
第二条通道 YOLO + NPU 对应"图形记忆":四类标志长得像(都是牌面),靠颜色会翻车——直行/转向是蓝底白图案,停车是红圈白底,注意行人是黄三角。yolov8n 在 PC 上训好 → 转 RKNN INT8 → 塞进 C1 的 6 TOPS NPU,前向推理吃掉大头 CPU;输出框经 NMS 去重后按置信度过滤,封装成 std_msgs/String JSON 发 /traffic/sign。两路话题合流,EXP-03 的状态机才有"灯态 + 交规牌"两本经。
| 话题 | 类型 | 频率 | 消费方 |
|---|---|---|---|
/traffic/light | std_msgs/String:R / Y / G | 10 Hz(三帧稳定后发布) | EXP-03 路口状态机、EXP-04 路测评分 |
/traffic/sign | std_msgs/String:{cls, conf, dist} | 15 Hz(NPU 推理节流) | EXP-03 转向决策、EXP-04 按标志改道 |
/ascamera_hp60c/color_image | sensor_msgs/Image | 30 fps | 识别节点唯一输入源 |
03硬件与场景
| 先决检查 | 标准 | 不达标后果 |
|---|---|---|
| 相机画面 | ros2 topic hz /ascamera_hp60c/color_image ≈30Hz | 识别节点空转,/traffic/* 无输出 |
| 模型文件 | traffic_sign.rknn 校验和与版本记录 | 类别错位,四类混淆 |
| 光照基线 | 开灯状态拍 10 帧存参考图 | 换灯后无对照,误判"识别坏了" |
| NPU 占用 | rknpu2 服务在跑、无其他模型抢占 | 推理排队、帧率掉到 5Hz |
04操作步骤
hp60c.launch.py → 确认话题树与帧率
截三态灯帧 → trackbar 拖阈值 → 存 hsv_config.yaml
分割+形态学+最大连通域 → 三帧稳定 → 发 /traffic/light
yolov8n 数据增强 → RKNN INT8 → 部署 → 发 /traffic/sign
置信度滑杆、换光照重标定 → 20 轮三态+四类回归测试
- HSV 标定:分别在红/黄/绿亮灯时截帧,开 trackbar 拖 H/S/V 三组上下限,直到掩膜只剩灯窗、文字反光被 S≥60 滤掉;把均值写入
hsv_config.yaml,禁止把阈值硬编码进节点。 - 三帧稳定:连续 3 帧判定一致才发布,防 LED 频闪与压缩噪点造成 R/Y/G 抖动;发布后
ros2 topic echo /traffic/light人工对表 10 轮。 - NPU 链路:PC 上用 1500+ 张四类增强数据(旋转/亮度/侧角)训 yolov8n → export ONNX → rknn-toolkit2 转 INT8(校准集 200 张)→ 拷贝到 C1 加载,
rknpu2_server占用确认。 - 性能核对:NPU 推理延迟打印 <15ms,端到端 /traffic/sign 频率 ≥15Hz;置信度阈值初始 0.55,误检多升 0.05,漏检多降 0.05——每次调整记录在调参表。
- 光照鲁棒:关顶灯/开台灯/夜晚三种光照各跑 20 轮回归,绿灯误判红灯 ≤1 次;换光照后 5 分钟内完成重标定是验收硬指标。
- 留痕:保存 hsv_config.yaml、rknn 版本、20 轮混淆矩阵截图,作为准确率 ≥95% 的证据。
05关键命令
相机与 YOLO 部署口径与《培训方案》xlsx 一致(ascamera hp60c.launch.py、python src/app.py、--model rknn)。
# ① 启动 HP60C 相机并核对话题树(EXP-01 用不到相机,本实验起全程在线)
ros2 launch ascamera hp60c.launch.py
ros2 topic list | grep ascamera_hp60c
ros2 topic hz /ascamera_hp60c/color_image        # ≈30Hz

# ② 截帧做 HSV 标定(三态灯各一张)+ 运行灯态识别节点
ros2 run image_tools cam2image --ros-args -p output_image:=/tmp/red.png
python3 src/light_node.py --config config/hsv_config.yaml
ros2 topic echo /traffic/light                   # 期望 R / Y / G 稳定输出

# ③ 手动发布一条灯态供 EXP-03 联调(无相机时的替身)
ros2 topic pub --once /traffic/light std_msgs/String "{data: 'R'}"

# ④ YOLO 训练→NPU 部署(PC 训练,C1 推理)
yolo train model=yolov8n.yaml data=traffic_sign.yaml epochs=120 imgsz=640
python3 src/export_rknn.py --model best.pt --quantize int8 --platform rk3588
python3 src/app.py --model models/traffic_sign.rknn --topic /ascamera_hp60c/color_image

# ⑤ 观察检测输出 / 端到端延迟
ros2 topic echo /traffic/sign                    # {cls, conf, dist}
ros2 topic hz /traffic/sign                      # ≥15Hz
06原理动画:HSV 判灯链路与 NPU 检测管线
07互动实验:四类标志识别小测
答题时留意阈值滑杆:把它推到 0.90 后再抽 5 题——现实中过高的置信度门槛会让 "注意行人"这类小目标最先漏检;推到 0.30 又会把阴影当成"停车"。0.45~0.65 是本沙盘的甜点区。
08常见问题
09拓展阅读
- OpenCV 官方 HSV 教程:inRange + morphologyEx 开闭运算的标准姿势——本课灯态节点的全部原型。
- rknn-toolkit2 文档:INT8 量化校准集怎么选(本课:三光照 × 200 张)——校准集差,mAP 掉一半的故事每天都在发生。
- YOLOv8 官方仓库:--conf/--iou 推理参数与 PR 曲线绘制,配合本页互动面板的阈值直觉一起看。
- C1 产品页:6 TOPS NPU 与 HP60C 规格原始口径(仓库 products/c1-car)。
- 上一实验:EXP-01 的语义点位——灯口坐标就是本实验相机预置机位的取点来源。